1. Lectura de la posición del encoder de un motor servo desde un controlador host
Los encoders de los motores servo pueden transmitir datos de posición a un controlador host (ordenador superior) a través de circuitos de entrada/salida digital (DI/DO) en la placa de control trasera del driver.
Cuando un PLC controla un sistema servo o paso a paso, normalmente no se requiere la retroalimentación del encoder para determinar la posición. El PLC envía pulsos de posición al driver servo mediante sus instrucciones, y el bucle de posición interno del driver gestiona la retroalimentación de posición.
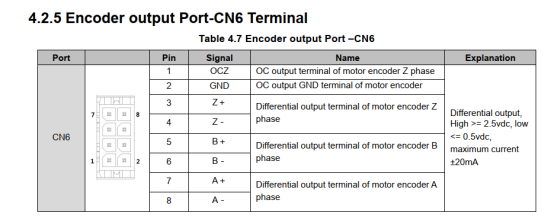
La mayoría de los drivers servo incluyen una función de salida de división de pulsos. Si el controlador host necesita recibir datos del encoder de forma independiente, los pulsos del encoder del motor pueden emitirse en forma dividida, sirviendo como referencia para el control en bucle cerrado del sistema host.
Para la serie T6, la interfaz de salida de división de pulsos es CN6. El diagrama de cableado se muestra a continuación:
2. Lectura de la posición del encoder de un motor paso a paso desde un controlador host
En un sistema de motor paso a paso en bucle cerrado, el controlador host acciona el motor enviando pulsos al driver. La frecuencia de los pulsos controla la velocidad y el número de pulsos controla la posición. Simultáneamente, el driver transmite los datos de recuento de pulsos al controlador host para informar de la posición y velocidad reales del motor.
Para implementar este tipo de control, el PLC debe admitir comunicación por bus, ya sea RS-485 o EtherCAT. El driver también debe admitir el protocolo de bus correspondiente. Esto permite al controlador host obtener datos de posición y velocidad directamente a través de mensajes de bus.
En cuanto a los encoders de motores paso a paso: todos los motores paso a paso que vendemos utilizan encoders incrementales con retroalimentación multivuelta. Algunos encoders incluyen una señal de fase Z, mientras que otros no. Los encoders sin señal de fase Z carecen de función de homing y no se puede determinar la posición absoluta. Para los encoders equipados con señal de fase Z, se debe programar una rutina de homing en el controlador host para habilitar la lectura de posición y el homing.