1. Lettura della posizione dell'encoder del motore servo da un controller host
Gli encoder dei motori servo possono trasmettere i dati di posizione a un controller host (computer superiore) tramite circuiti di ingresso/uscita digitale (DI/DO) sulla scheda di controllo posteriore del drive.
Quando un PLC controlla un sistema servo o passo-passo, il feedback dell'encoder non è generalmente necessario per la determinazione della posizione. Il PLC invia impulsi di posizione al drive servo tramite le proprie istruzioni e il loop di posizione interno del drive gestisce il feedback di posizione.
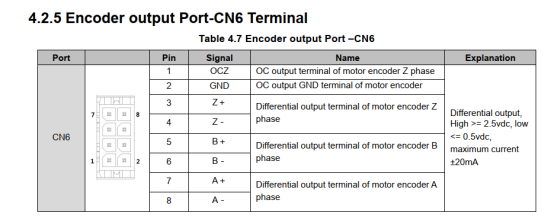
La maggior parte dei drive servo include una funzione di uscita a divisione di impulsi. Se il controller host deve ricevere i dati dell'encoder in modo indipendente, gli impulsi dell'encoder del motore possono essere emessi in forma divisa, fungendo da riferimento per il controllo a ciclo chiuso del sistema host.
Per la serie T6, l'interfaccia di uscita a divisione di impulsi è CN6. Lo schema di collegamento è mostrato di seguito:
2. Lettura della posizione dell'encoder del motore passo-passo da un controller host
In un sistema a motore passo-passo a ciclo chiuso, il controller host pilota il motore inviando impulsi al driver. La frequenza degli impulsi controlla la velocità e il conteggio degli impulsi controlla la posizione. Contemporaneamente, il driver trasmette i dati del conteggio degli impulsi al controller host per riportare la posizione e la velocità effettive del motore.
Per implementare questo tipo di controllo, il PLC deve supportare la comunicazione bus—RS-485 o EtherCAT. Anche il driver deve supportare il protocollo bus corrispondente. Ciò consente al controller host di recuperare i dati di posizione e velocità direttamente tramite messaggi bus.
Per quanto riguarda gli encoder dei motori passo-passo: tutti i motori passo-passo che vendiamo utilizzano encoder incrementali con feedback multi-giro. Alcuni encoder includono un segnale di fase Z, altri no. Gli encoder senza segnale di fase Z non dispongono di una funzione di homing e la posizione assoluta non può essere determinata. Per gli encoder dotati di segnale di fase Z, è necessario programmare una routine di homing nel controller host per abilitare la lettura della posizione e l'homing.