Segui questi passaggi per collegare un driver per motore passo-passo ad Arduino.
Passaggi di cablaggio
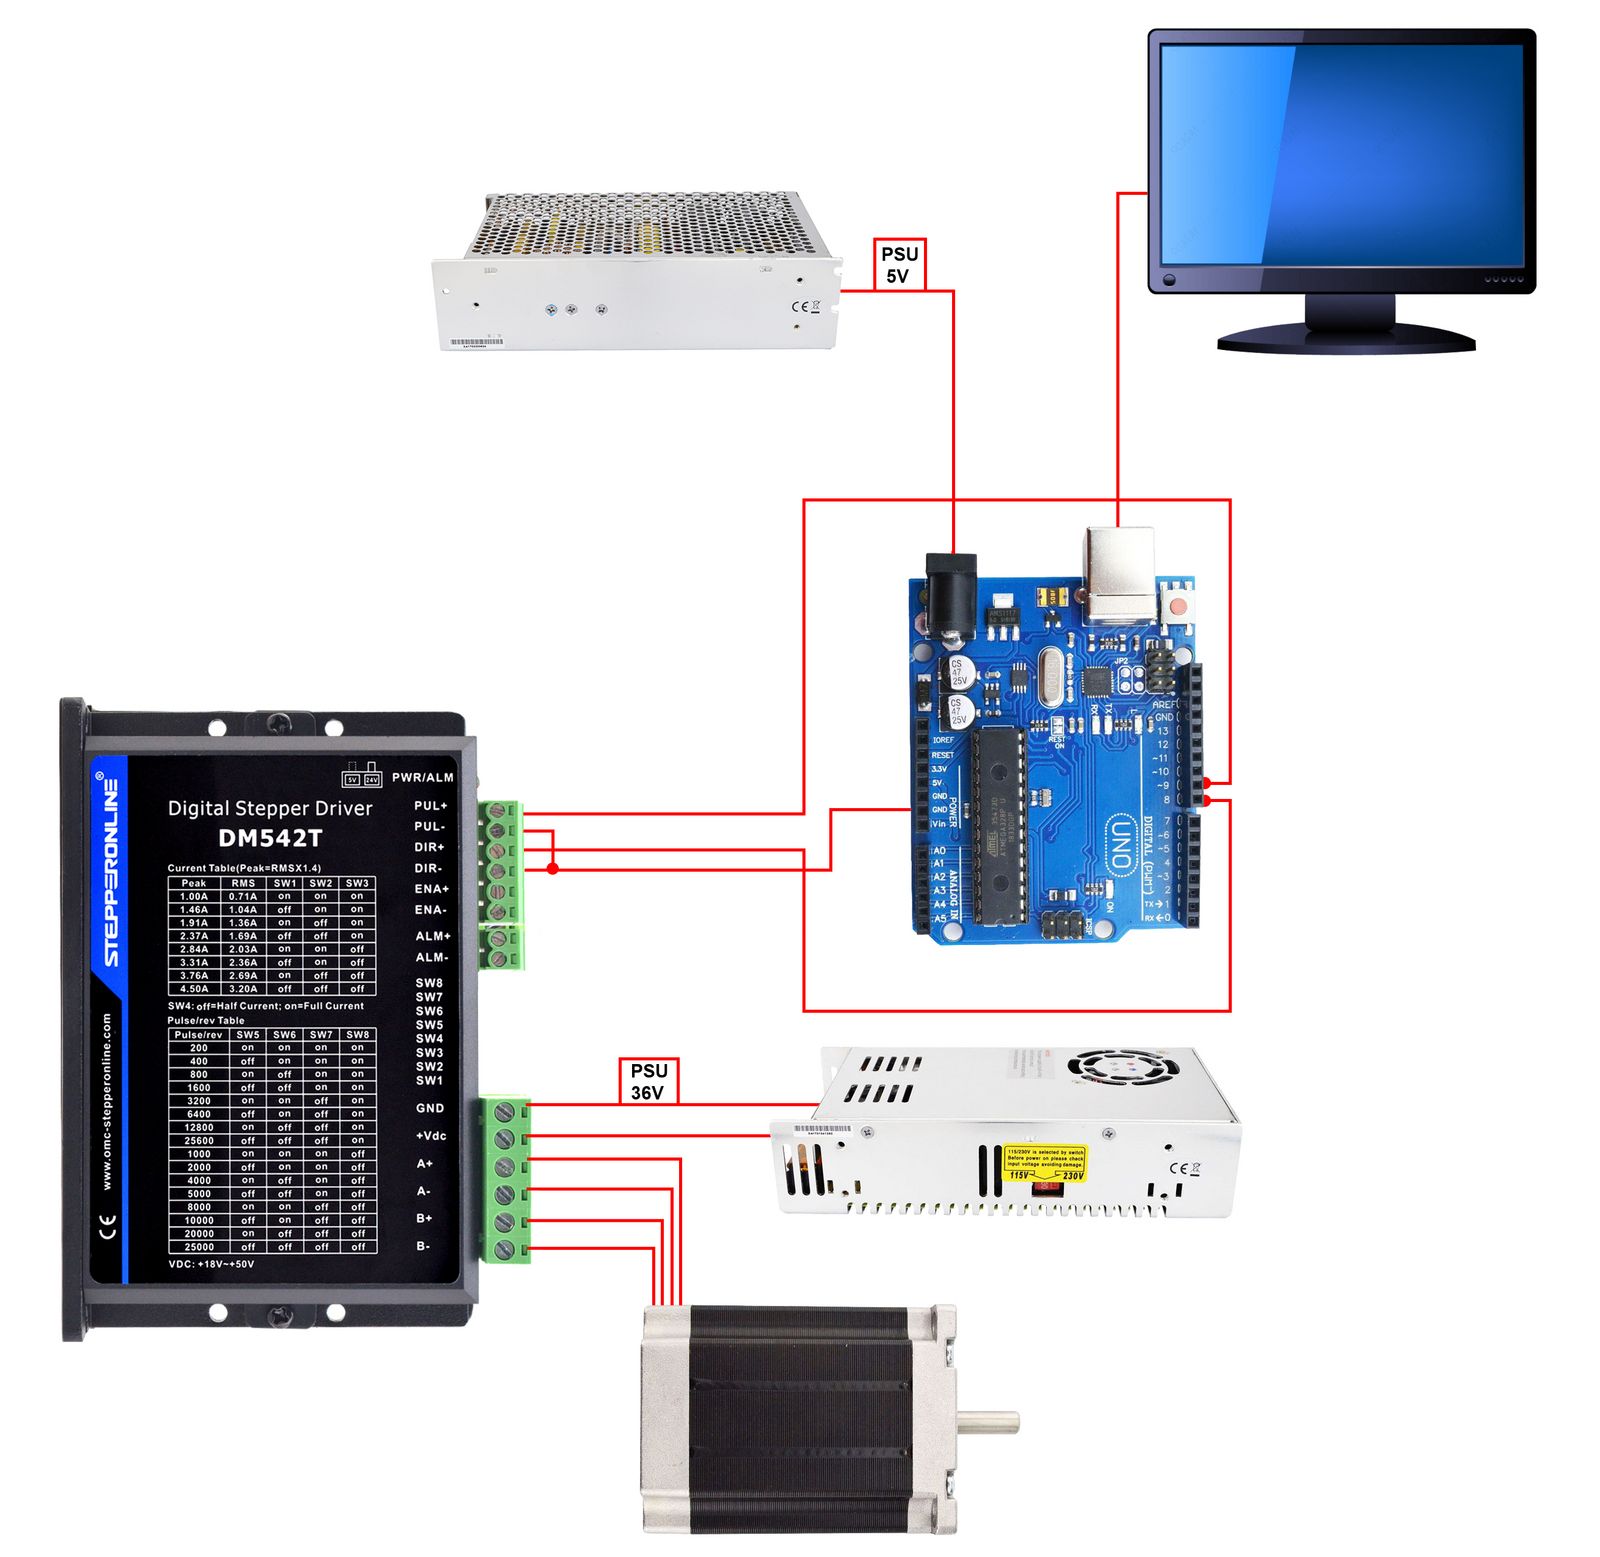
- Collega i pin PUL+ e DIR+ del driver ai pin digitali di Arduino. Ad esempio, usa il Pin 9 per PUL+ e il Pin 8 per DIR+.
- Collega i pin PUL− e DIR− del driver al pin GND di Arduino per stabilire una massa comune.
- Scrivi un programma sul tuo computer che assegni il Pin 9 come uscita impulso (PUL) e il Pin 8 come uscita direzione (DIR).
- Carica il programma su Arduino e alimenta Arduino tramite un alimentatore a 5 V.
Importante: assicurati che Arduino e il driver per motore passo-passo condividano una massa comune (GND). Verifica che tutti i livelli di tensione siano compatibili prima di alimentare il sistema.
Schema elettrico
Lo schema seguente mostra il cablaggio di base tra Arduino, il driver per motore passo-passo, l'alimentatore e il motore passo-passo.
Codice di esempio
int x;

void setup() {
  pinMode(9, OUTPUT); // Pin 9 come PUL (impulso)
  pinMode(8, OUTPUT); // Pin 8 come DIR (direzione)
}

void loop() {
  digitalWrite(8, HIGH); // Imposta direzione: HIGH
  for (x = 0; x < 400; x++) { // 400 passi (una rivoluzione con impostazione driver a 400 impulsi/giro)
    digitalWrite(9, HIGH);
    delayMicroseconds(500); // Controlla la velocità di rotazione
    digitalWrite(9, LOW);
    delayMicroseconds(500); // Controlla la velocità di rotazione
  }
  delay(1000); // Pausa di 1 secondo

  digitalWrite(8, LOW); // Imposta direzione: LOW
  for (x = 0; x < 400; x++) {
    digitalWrite(9, HIGH);
    delayMicroseconds(500);
    digitalWrite(9, LOW);
    delayMicroseconds(500);
  }
  delay(1000); // Pausa di 1 secondo
}
Spiegazione del codice
- La funzione
pinMode()configura il Pin 9 come uscita impulso (PUL) e il Pin 8 come uscita direzione (DIR). - La funzione
loop()contiene due cicliforche comandano ciascuno 400 passi. Il primo ciclo imposta DIR su HIGH e ruota il motore in una direzione; il secondo ciclo imposta DIR su LOW e lo ruota nella direzione opposta. Le funzionidigitalWrite()edelayMicroseconds()generano insieme il treno di impulsi e controllano la velocità di rotazione. - Una chiamata
delay(1000)dopo ogni cicloformette in pausa il programma per 1 secondo prima di invertire la direzione.