La serie A6 supporta 35 diverse modalità di homing. Questo articolo si concentra specificamente sulla Modalità di Homing 35.
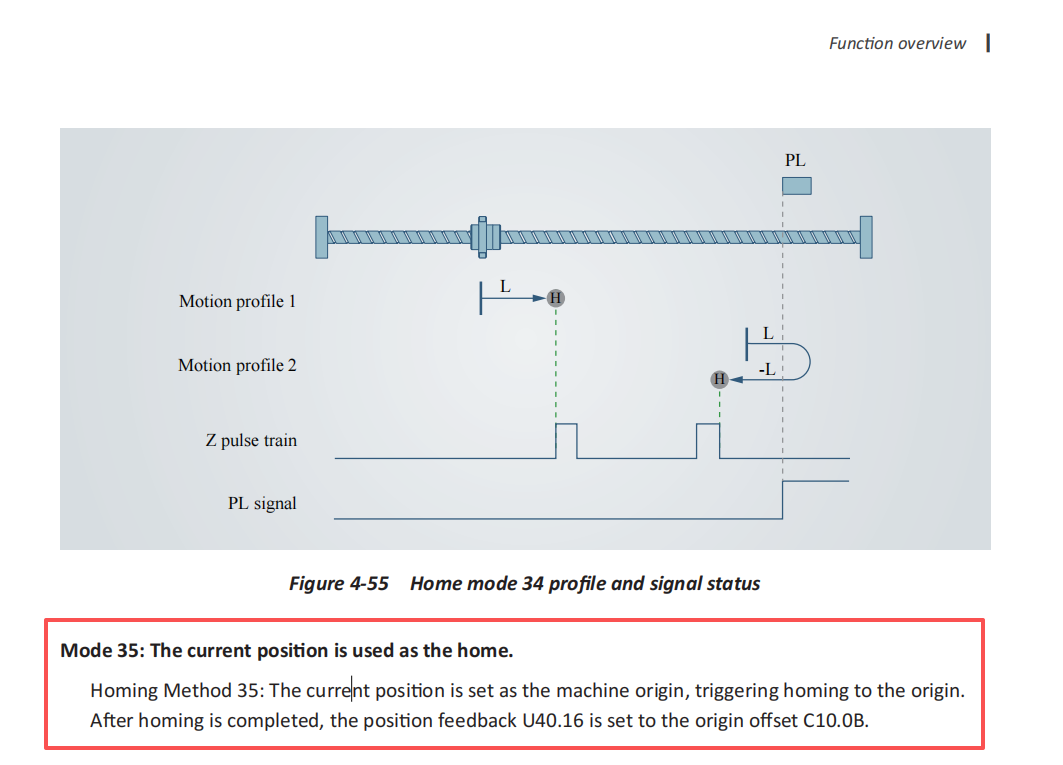
La Modalità di Homing 35 consente di impostare direttamente la posizione corrente del motore come posizione di origine (posizione zero) senza richiedere la rotazione del motore. La posizione corrente del motore può essere monitorata tramite il parametro U40.16. Se è stata configurata la Modalità di Homing 35 ma si riscontra che il valore di posizione in U40.16 rimane invariato, il problema è probabilmente causato da una sequenza di passaggi operativi errata o incompleta.
La procedura corretta è la seguente:
- Impostare C10.01 = 35 per selezionare la Modalità di Homing 35.

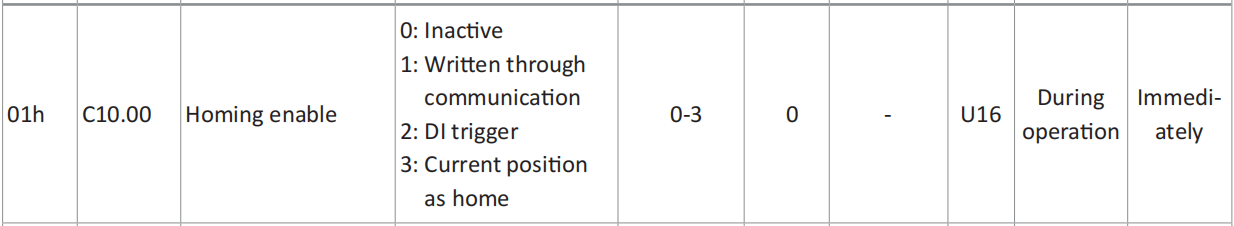
- Impostare C10.00 = 2 per inviare il comando di avvio homing.
- Assegnare la funzione di avvio homing a un ingresso digitale (DI). Ad esempio, impostare C04.00 = 25 per assegnare la funzione di avvio homing a DI1.
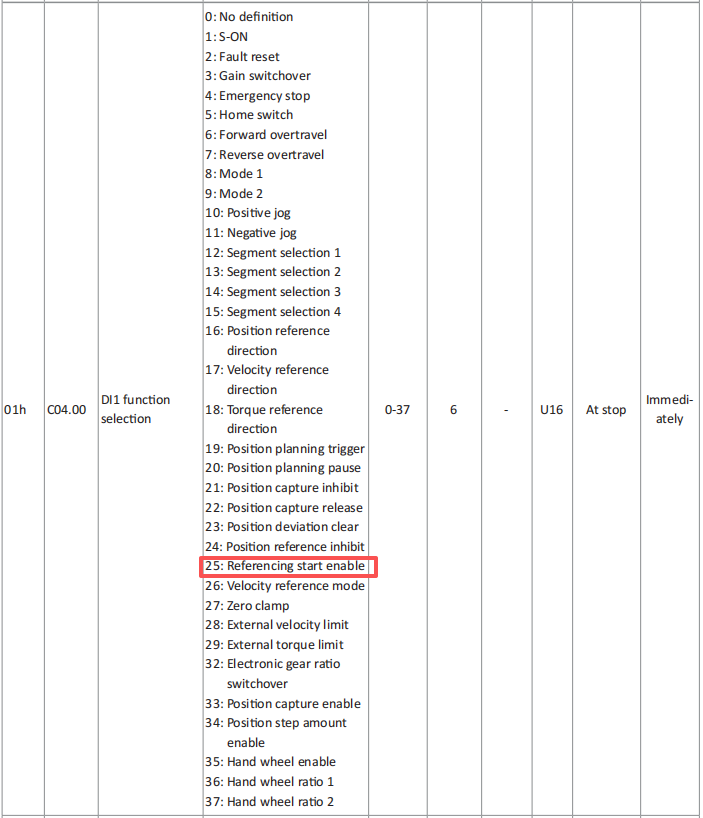
- Assicurarsi che il servo sia abilitato. Ciò richiede l'assegnazione della funzione di Abilitazione Servo a un altro DI. Ad esempio, impostare C04.11 = 1 per assegnare la funzione di Abilitazione Servo a DI2, quindi attivare DI2 per abilitare il motore.

- Attivare la funzione di homing attivando il DI assegnato al Passaggio 3. In un ambiente di debug software, è possibile simulare questa operazione impostando C04.01 = 1 (che forza l'attivazione di DI1). In un'applicazione reale, cablare il terminale DI1 e attivarlo con un segnale esterno.

Dopo aver completato questi passaggi, il valore di U40.16 dovrebbe leggere 0, indicando che la posizione corrente del motore è stata impostata come posizione di origine.
Metodo Alternativo
Invece di utilizzare la Modalità di Homing 35 con un trigger DI, è possibile azzerare direttamente la posizione corrente impostando C10.00 = 3. Questo comando ha effetto immediato e non richiede alcuna configurazione dei DI (i Passaggi 3–5 non sono necessari). Si noti che si tratta di un comando diretto di azzeramento della posizione, non di un'operazione di homing.