Questo articolo illustra le differenze tra l'algoritmo Lead Angle e l'algoritmo Vector Mode configurati nel Parametro 24 (Modalità operativa) del firmware del driver CL86Y, con i casi d'uso consigliati per ciascuna modalità.
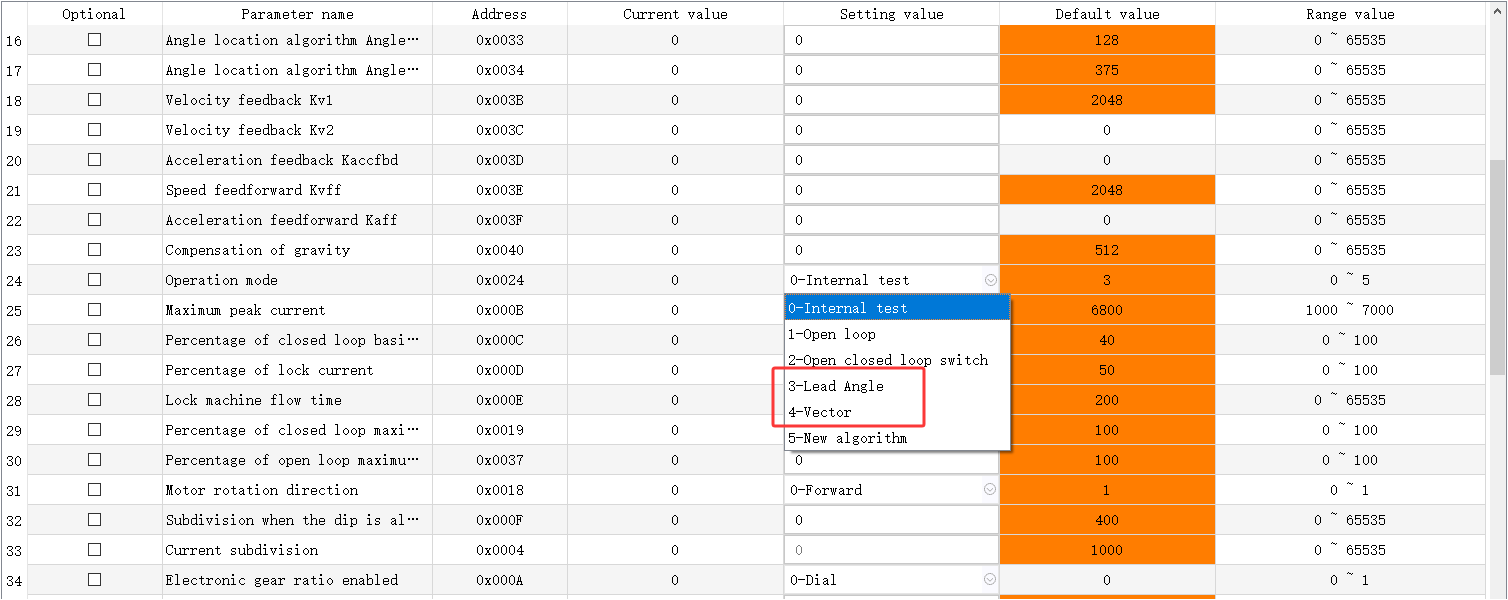
1. Logica di controllo e caratteristiche
| Algoritmo | Logica di controllo e caratteristiche |
|---|---|
| Algoritmo Lead Angle | Funziona come un azionamento a impulsi in anello aperto con compensazione della posizione basata su encoder. Regola l'angolo di anticipo della corrente per sincronizzare la corrente dello statore con il movimento del rotore, utilizzando valori di anticipo di fase preimpostati. |
| Algoritmo Vector Mode | Basato sul controllo orientato al campo (FOC). Scompone la corrente trifase in componenti indipendenti di eccitazione (flusso) e di coppia, consentendo un controllo preciso dell'ampiezza e della direzione della corrente, disaccoppiando la coppia dal campo magnetico. |
2. Analisi comparativa e scenari applicativi tipici
| Aspetto | Algoritmo Lead Angle | Algoritmo Vector Mode |
|---|---|---|
| Vantaggi | Elevata potenza in uscita a velocità medio-alte; risposta dinamica rapida; coppia elevata nell'intervallo 800–1200 RPM | Minore aumento della temperatura del motore; rumorosità operativa ridotta; elevata precisione di controllo, specialmente a basse velocità |
| Svantaggi | Maggiore aumento della temperatura del motore; rumorosità operativa più elevata; si basa sul feedback dell'encoder per la compensazione dell'anello di posizione; scarse prestazioni anti-interferenza a basse velocità, soggetto a jitter | Prestazioni di coppia di mantenimento ridotte in condizioni di stallo; potenza in uscita inferiore a velocità medio-alte rispetto all'algoritmo Lead Angle; messa a punto dei parametri più complessa; risposta dinamica leggermente più lenta |
| Applicazioni tipiche | Applicazioni che richiedono risposta rapida, cicli di avvio/arresto veloci e funzionamento a velocità medio-alte (800–1200 RPM) con elevata potenza in uscita. Esempi: macchine pick-and-place che richiedono cicli di accelerazione/decelerazione rapidi; sistemi di trasporto che richiedono coppia elevata a velocità medie; utensili elettrici (ad es. trapani a percussione, taglierini) che richiedono coppia istantanea elevata ad alte velocità; macchine per fluidi (ad es. ventilatori, pompe) che privilegiano un'elevata portata a circa 1000 RPM con logica di controllo semplificata | Applicazioni che richiedono basso aumento della temperatura del motore, funzionamento silenzioso e funzionamento a velocità medio-basse (inferiori a 800 RPM). Esempi: controllo del mandrino di macchine CNC con taglio a coppia costante a basse velocità e disaccoppiamento della corrente per la precisione; apparecchiature medicali (ad es. scanner CT) che richiedono bassa rumorosità (<50 dB) e posizionamento ad alta precisione con azionamento a corrente sinusoidale per minimizzare le vibrazioni; controllo della tensione nei macchinari tessili con risposta al carico in tempo reale e regolazione ad anello chiuso per mantenere la fluttuazione della tensione del filato entro ±1% |
3. Driver CL57Y precedente — Selezione della modalità operativa
Per il driver CL57Y precedente, la modalità operativa viene selezionata tramite il DIP switch SW3:
- SW3 OFF — Modalità Point (equivalente all'algoritmo Lead Angle)
- SW3 ON — Modalità Track (equivalente all'algoritmo Vector Mode)
Nota: "Modalità Point" e "Modalità Track" sono termini legacy utilizzati nelle versioni precedenti del firmware del CL57Y. Corrispondono rispettivamente all'algoritmo Lead Angle e all'algoritmo Vector Mode.