Dieser Artikel erläutert die Unterschiede zwischen dem Vorwinkel-Algorithmus und dem Vektorregelungs-Algorithmus, die in Parameter 24 (Betriebsmodus) der CL86Y-Treiberfirmware konfiguriert werden, sowie die empfohlenen Anwendungsfälle für jeden Modus.
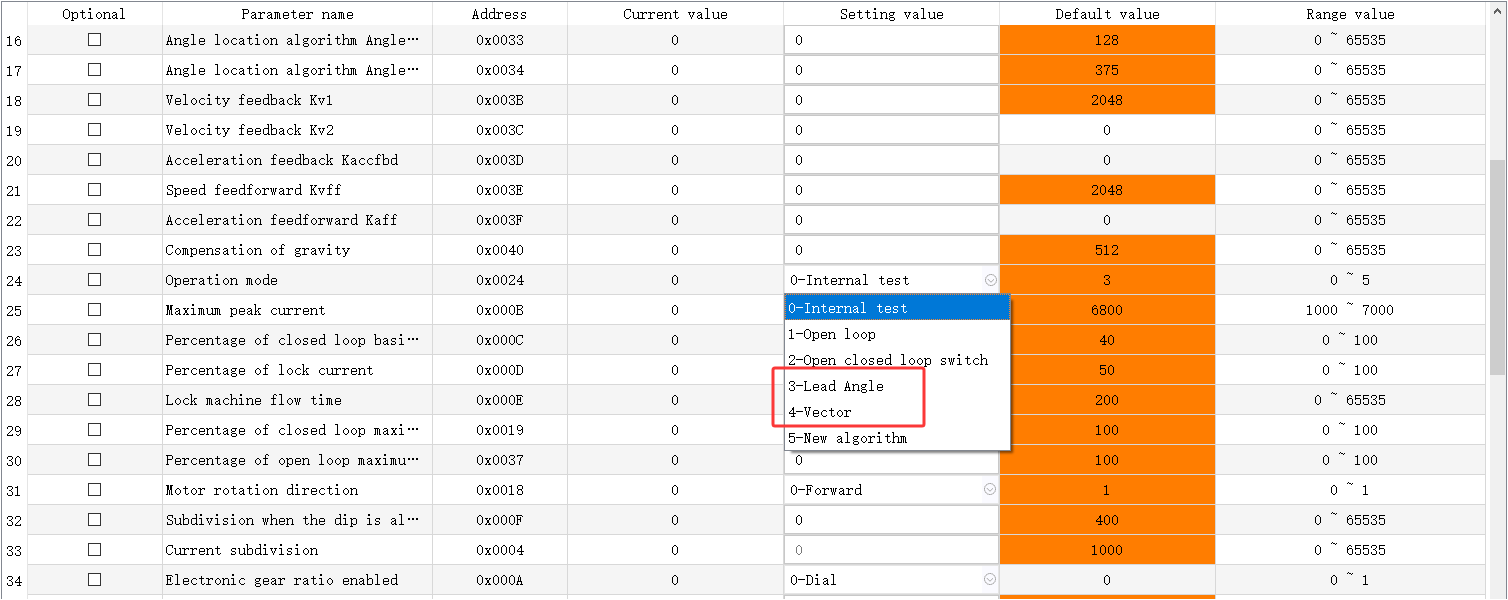
1. Regelungslogik und Eigenschaften
| Algorithmus | Regelungslogik und Eigenschaften |
|---|---|
| Vorwinkel-Algorithmus | Arbeitet als Open-Loop-Impulsantrieb mit encoderbasierter Positionskompensation. Der Strom-Phasenvorlaufwinkel wird angepasst, um den Statorstrom mit der Rotorbewegung zu synchronisieren, wobei voreingestellte Phasenvorlaufwerte verwendet werden. |
| Vektorregelungs-Algorithmus | Basiert auf der feldorientierten Regelung (FOC). Der Dreiphasenstrom wird in unabhängige Erreger- (Fluss-) und Drehmomentkomponenten zerlegt, was eine präzise Steuerung von Stromstärke und -richtung ermöglicht und gleichzeitig das Drehmoment vom Magnetfeld entkoppelt. |
2. Vergleichende Analyse und typische Anwendungsszenarien
| Aspekt | Vorwinkel-Algorithmus | Vektorregelungs-Algorithmus |
|---|---|---|
| Vorteile | Hohe Leistungsabgabe bei mittleren bis hohen Drehzahlen; schnelle dynamische Reaktion; hohes Drehmoment im Bereich von 800–1200 U/min | Geringere Motortemperaturerhöhung; reduzierte Betriebsgeräusche; hohe Regelgenauigkeit, insbesondere bei niedrigen Drehzahlen |
| Nachteile | Höhere Motortemperaturerhöhung; erhöhte Betriebsgeräusche; benötigt Encoder-Rückmeldung für die Positionsregelungskompensation; schlechte Störfestigkeit bei niedrigen Drehzahlen, neigt zu Ruckeln | Reduzierte Haltemomentleistung bei Blockierbedingungen; geringere Leistungsabgabe bei mittleren bis hohen Drehzahlen im Vergleich zum Vorwinkel-Algorithmus; komplexere Parametereinstellung; etwas langsamere dynamische Reaktion |
| Typische Anwendungen | Anwendungen, die eine schnelle Reaktion, kurze Start-/Stopp-Zyklen und den Betrieb bei mittleren bis hohen Drehzahlen (800–1200 U/min) mit hoher Leistungsabgabe erfordern. Beispiele: Bestückungsautomaten, die schnelle Beschleunigungs-/Verzögerungszyklen benötigen; Fördersysteme, die ein hohes Drehmoment bei mittleren Drehzahlen erfordern; Elektrowerkzeuge (z. B. Schlagbohrmaschinen, Trennschleifer), die ein sofortiges hohes Drehmoment bei hohen Drehzahlen benötigen; Strömungsmaschinen (z. B. Ventilatoren, Pumpen), die eine hohe Förderleistung bei ca. 1000 U/min mit vereinfachter Regelungslogik priorisieren | Anwendungen, die eine geringe Motortemperaturerhöhung, einen leisen Betrieb und den Betrieb bei niedrigen bis mittleren Drehzahlen (unter 800 U/min) erfordern. Beispiele: CNC-Maschinenspindelsteuerung mit Konstantmoment-Schnitt bei niedrigen Drehzahlen und Stromentkopplung für Präzision; Medizintechnik (z. B. CT-Scanner), die geräuscharm (<50 dB) und hochpräzise positioniert werden muss, mit sinusförmiger Stromansteuerung zur Minimierung von Vibrationen; Textilmaschinen-Zugkraftregelung mit Echtzeit-Lastreaktion und geschlossener Regelung, um die Garnspannungsschwankung innerhalb von ±1 % zu halten |
3. Älterer CL57Y-Treiber — Auswahl des Betriebsmodus
Beim älteren CL57Y-Treiber wird der Betriebsmodus über den DIP-Schalter SW3 ausgewählt:
- SW3 OFF — Punktmodus (entspricht dem Vorwinkel-Algorithmus)
- SW3 ON — Folgemodus (entspricht dem Vektorregelungs-Algorithmus)
Hinweis: „Punktmodus