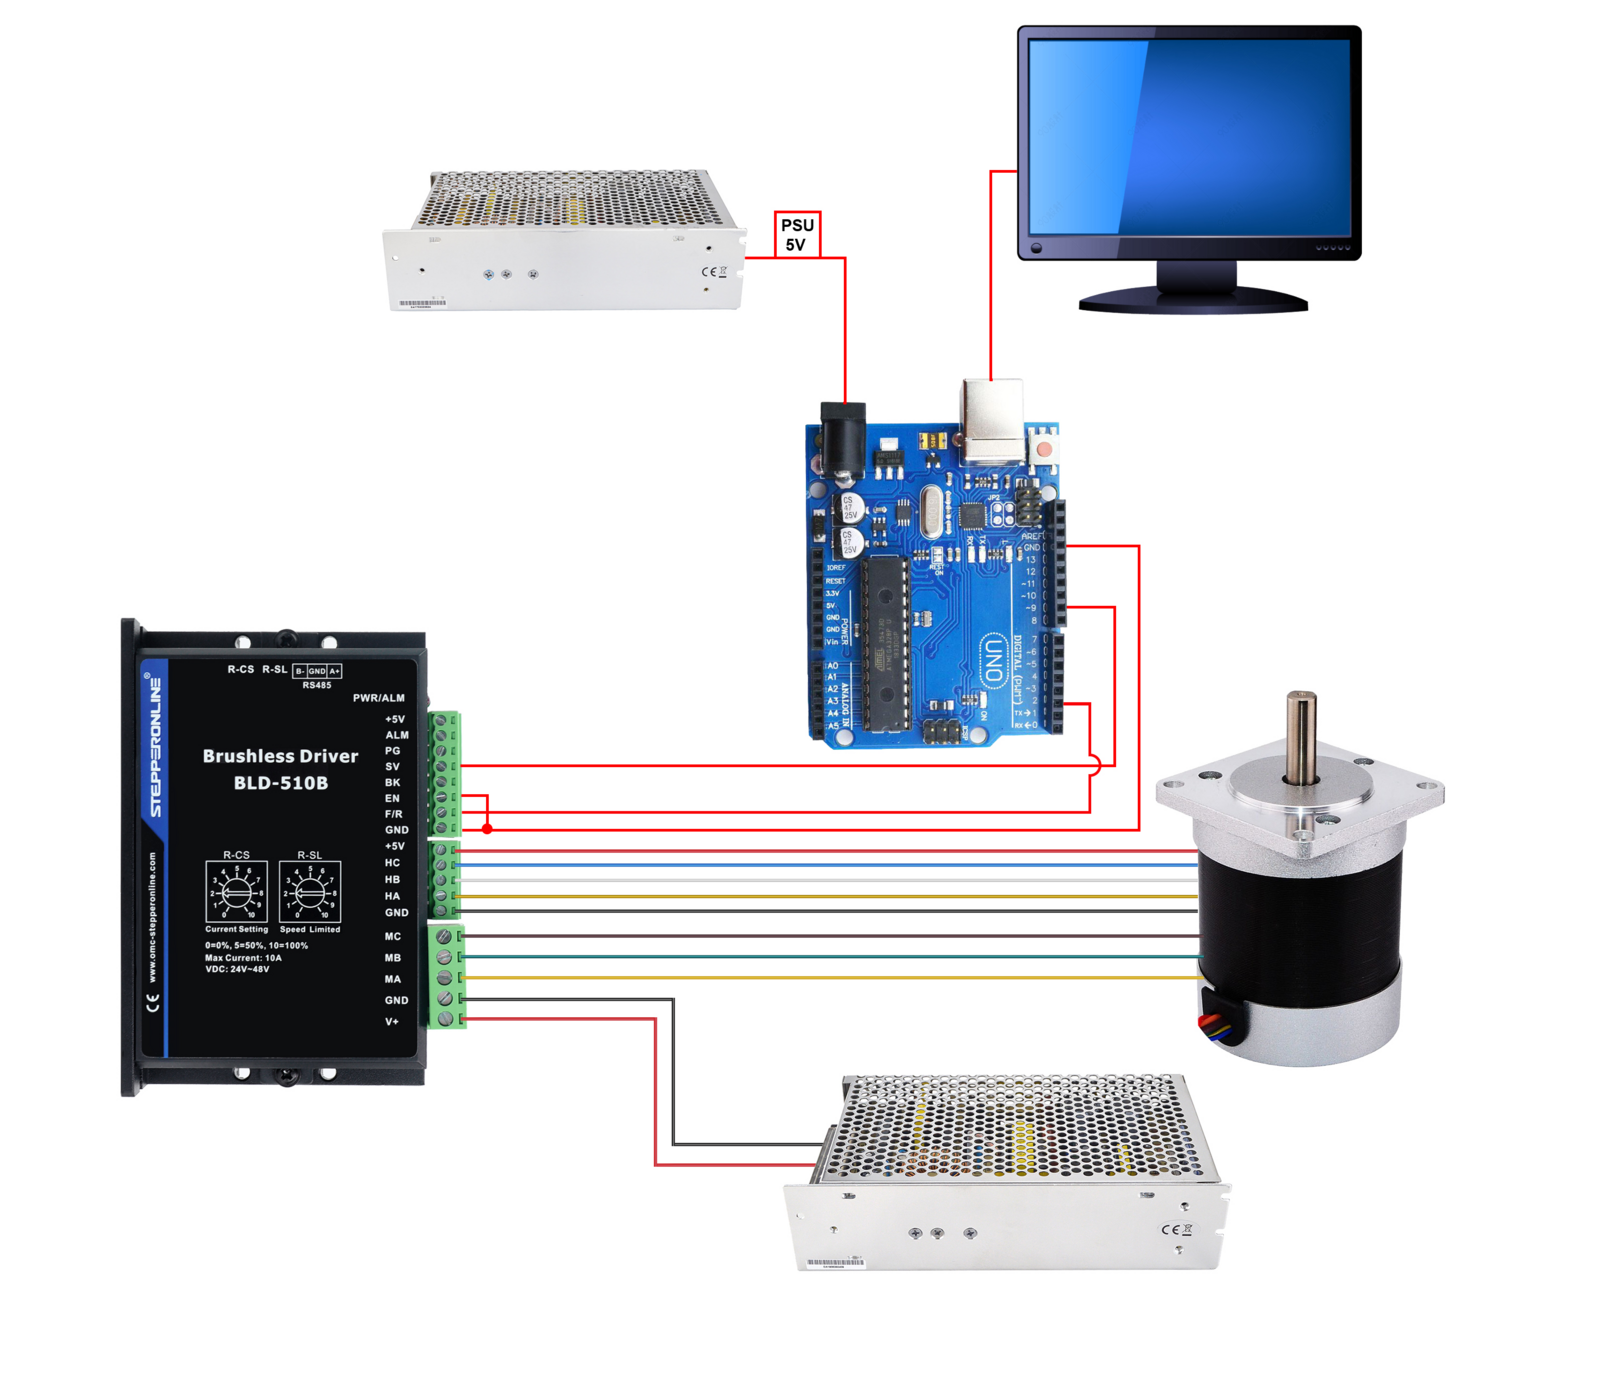
Bitte befolgen Sie die nachstehenden Schritte, um den bürstenlosen Treiber an einen Arduino anzuschließen:
- Verbinden Sie die Pins SV (Drehzahl-/PWM-Eingang) und F/R (Vor-/Rückwärtsrichtung) des Treibers mit den digitalen Pins des Arduino. Verbinden Sie beispielsweise SV mit PIN9 und F/R mit PIN2.
- Verbinden Sie den GND-Pin des Treibers mit einem GND-Pin am Arduino.
- Verbinden Sie den EN-Pin (Enable) des Treibers mit GND, um den Treiber zu aktivieren.
- Laden Sie den Sketch auf den Arduino hoch. Schließen Sie die Hauptstromversorgung des Treibers an (wie im Datenblatt des Treibers angegeben) und versorgen Sie den Arduino über seine 5V-Versorgung oder USB mit Strom.
Das folgende Schaltbild zeigt die grundlegenden Verbindungen für den Arduino, den bürstenlosen Treiber, das Netzteil und den bürstenlosen Motor.
Nachfolgend finden Sie ein Beispiel für einen Arduino-Code, der einen Motor 5 Sekunden lang vorwärts und anschließend 5 Sekunden lang rückwärts laufen lässt. Dieser Code verwendet einen digitalen Pin zur Einstellung der Drehrichtung des Motors, während ein PWM-Signal die Drehzahl steuert.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
In diesem Code wird digitalWrite verwendet, um die Drehrichtung des Motors festzulegen, und analogWrite zur Steuerung der Motordrehzahl. HIGH und LOW steuern den Richtungspin und bestimmen so die Drehrichtung. Das Tastverhältnis des PWM-Signals wird über die Variable speed eingestellt, die angepasst werden kann, um die Drehzahl des Motors zu ändern.
Stellen Sie für den praktischen Einsatz sicher, dass Ihr Motortreiber und das Arduino-Board kompatibel sind, und befolgen Sie alle Sicherheitshinweise. Falls Ihr Motortreiber andere Steuersignale benötigt oder besondere Verdrahtungsanforderungen hat, passen Sie den Code entsprechend an.