- Bürstenloser Motor funktioniert nicht
1.1 Verkabelungsprobleme
Überprüfen Sie die korrekte Verkabelung anhand des Datenblatts des bürstenlosen Motors und der Beschriftung des bürstenlosen Treibers. Die entsprechenden Anschlüsse sind wie folgt:
| Motor | U | V | W | +5V | GND | A | B | C |
|---|---|---|---|---|---|---|---|---|
| Treiber | MA | MB | MC | +5V | GND | HA | HB | HC |
1.2 Bürstenloser Treiber nicht freigegeben
Die Logik des EN-Ports (Enable) variiert je nach StepperOnline-Treiber für bürstenlose Motoren – bei einigen muss EN auf High-Pegel gezogen werden (Anschluss an eine Spannungsquelle), bei anderen muss EN auf Low-Pegel gezogen werden (Anschluss an GND), um den Motor freizugeben. Konsultieren Sie das Treiberhandbuch, um die korrekte Freigabelogik für Ihr spezifisches Modell zu bestätigen. Alternativ können Sie testweise die EN-GND-Verbindung umschalten, um zu prüfen, ob der Motor anläuft.
1.3 Falsche R-SL- oder R-CS-Einstellungen
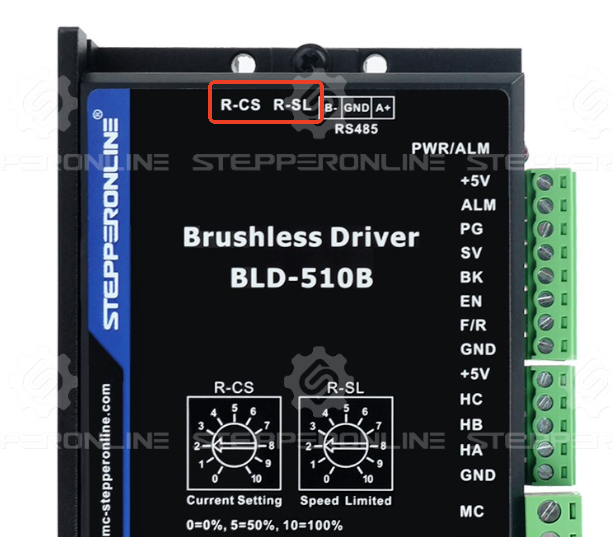
Der Parameter R-SL am bürstenlosen Treiber legt die Geschwindigkeitsbegrenzung fest, während der Parameter R-CS die Strombegrenzung einstellt. Wenn einer der beiden Werte auf 0 gesetzt ist, läuft der Motor nicht. Überprüfen Sie, ob diese Einstellungen korrekt sind.
1.4 Falsche Einstellung des internen/externen Steuerungsmodus
StepperOnline-Treiber für bürstenlose Motoren unterstützen zwei Steuerungsmodi:
-
Interner Steuerungsmodus: Der Motor wird über Befehle gesteuert, die über die RS485-Kommunikation gesendet werden.
-
Externer Steuerungsmodus: Der Motor wird über die digitalen I/O-Ports des Treibers gesteuert (z. B. Puls/Richtung oder analoger Eingang).
Wenn der falsche Modus ausgewählt ist, steuert der Treiber den Motor nicht an. Einige Treiber schalten nach der Änderung von Parametern über RS485 automatisch in den internen Steuerungsmodus. Überprüfen Sie im Treiberhandbuch die korrekte Einstellung des Steuerungsmodus.
1.5 Treiber hat einen Alarm ausgelöst
Wenn der Treiber einen Fehler erkennt, leuchtet eine rote LED auf und der Motor wird gestoppt. Wenn die LED leuchtet:
Lesen Sie über RS485 die Fehlercode-Register des Treibers aus (siehe Handbuch).
Einige Treiber zeigen Fehlercodes über LED-Blinkmuster an – entschlüsseln Sie diese anhand des Handbuchs.
1.6 Falsche Treiberparametereinstellungen
Wenn Parameter falsch konfiguriert sind, läuft der Motor möglicherweise nicht. Überprüfen Sie alle Treibereinstellungen.
Hinweis: Mit Ausnahme der Modelle BLD-510S und BLD-510B sind andere StepperOnline-Treiber für bürstenlose Motoren nicht vollständig mit der StepperOnline BLDC Software V2.7 kompatibel. Die Verwendung dieser Software kann Parameter in falsche Register schreiben. Für diese Treiber empfehlen wir derzeit die Verwendung einer alternativen RS485-Seriensoftware zur Änderung der Motorparameter.
1.7 Bürstenloser Motor oder Treiber beschädigt
Wenn der bürstenlose Motor nach allen oben genannten Überprüfungen immer noch nicht funktioniert, ist möglicherweise der Motor oder der Treiber beschädigt. Wenn Sie Ersatzmotoren oder -treiber für bürstenlose Motoren zur Verfügung haben, tauschen Sie diese testweise aus, um die fehlerhafte Komponente zu isolieren.
- Drehzahl des bürstenlosen Motors entspricht nicht den Erwartungen
2.1 Falsche R-SL-Einstellung am bürstenlosen Treiber
Der Parameter R-SL am bürstenlosen Treiber begrenzt die maximale Drehzahl des Motors. Wenn dieser Wert zu niedrig eingestellt ist, erreicht der Motor möglicherweise keine höheren Drehzahlen. Überprüfen Sie, ob der Parameter R-SL korrekt eingestellt ist.
2.2 Falsche Einstellung des Parameters „Polpaare"
Der Parameter „Polpaare" des bürstenlosen Treibers ist entscheidend für die Drehzahlregelung. Überprüfen Sie diese Einstellung im Datenblatt des Motors. Hinweis: Der Treiber benötigt die Anzahl der Polpaare (nicht die Gesamtpolzahl). Typischerweise gilt: Polpaare = Gesamtpolzahl / 2.
2.3 Berechnungsfehler bei der Umrechnung von Registerparametern in die tatsächliche Drehzahl
Wenn Sie die Motordrehzahl aus Registerparametern auslesen, stellen Sie eine korrekte Berechnung sicher:
a. Die Registerwerte sind hexadezimal und müssen in dezimal umgerechnet werden. Hinweis: Das Datenformat ist Little-Endian (LSB zuerst). Beispielsweise sollte ein Registerwert von C8 00 als 00 C8 (hex) = 200 (dezimal) interpretiert werden.
b. Der Registerwert stellt die elektrische Frequenz dar. Zur Umrechnung in die mechanische Drehzahl (RPM) verwenden Sie die im Treiberhandbuch angegebene Formel. Für entsprechende Modelle: Tatsächliche RPM = (Register-Dezimalwert × 20) / Gesamtpolzahl des Motors. Beispiel:
-
Gesamtpolzahl des Motors = 4 (Polpaare = 2)
-
Register-Drehzahlwert = C8 00 → 00C8 (hex) = 200 (dezimal)
-
Tatsächliche Drehzahl = (200 × 20) / 4 = 1000 RPM
Hinweis: Überprüfen Sie im Handbuch, ob diese Formel für Ihr spezifisches Treibermodell gilt. Aufgrund der Genauigkeitsgrenzen der Hall-Sensoren kann die tatsächliche Drehzahl eine Abweichung von ±5 % aufweisen.
Wenn das Problem mit dem bürstenlosen Motor nach Durchführung der oben genannten Überprüfungen weiterhin besteht, wenden Sie sich bitte an den technischen Support von StepperOnline und stellen Sie die Testergebnisse oder Videos zur Verfügung. Wir werden Sie so schnell wie möglich bei der Lösung des Problems unterstützen.