Der „Positionsfehler"-Alarm ist eine häufige Störung in geschlossenen Schrittmotorsystemen. Er tritt auf, wenn der Treiber feststellt, dass die Differenz zwischen der tatsächlichen Motorposition und der vom Steuerungssystem vorgegebenen Sollposition den konfigurierten zulässigen Bereich (die Positionsfehler-Schwelle) überschreitet.
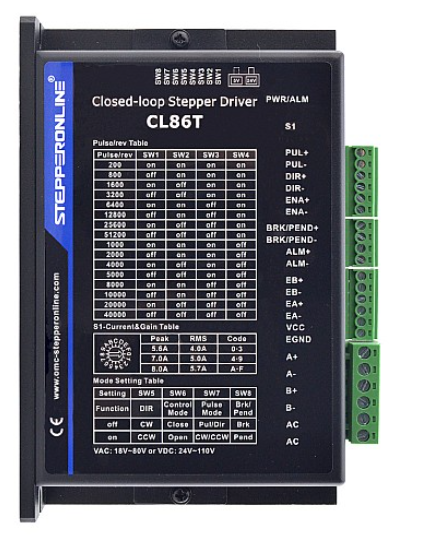
I. Hauptursachen
- Mechanische Struktur und Lastprobleme (am häufigsten)
- Blockierung der Mechanik oder übermäßiger Widerstand
- Überlastung oder zu hohe Trägheit
- Beschädigte mechanische Komponenten
- Elektrische Verbindungen und Bauteilprobleme
- Falsche Verdrahtung oder schlechter Kontakt
- Beschädigter Motor
- Beschädigter Encoder
- Interner Treiberfehler
- Treiber-Parametereinstellungen
- Positionsfehler-Schwelle zu niedrig eingestellt
II. Schritte zur Fehlerbehebung
Schritt 1: Mechanische und visuelle Inspektion bei ausgeschaltetem Zustand
Sicherheitshinweis: Stellen Sie sicher, dass der Treiber vollständig spannungsfrei ist und die DC-Zwischenkreiskondensatoren entladen sind, bevor Sie mechanische Inspektionen durchführen oder die Welle manuell drehen.
- Test ohne Last: Trennen Sie den Motor von der Lastmechanik.
- Wenn der Alarm im lastfreien Betrieb nicht mehr auftritt, liegt das Problem höchstwahrscheinlich auf der mechanischen Lastseite.
- Prüfen Sie auf: blockierende Mechanismen, mangelhafte Schmierung, übermäßiges Lastgewicht sowie zu straffe oder zu lockere Zahnriemen.
- Manuelle Drehprüfung: Versuchen Sie bei ausgeschalteter Stromversorgung, die Motorwelle manuell zu drehen.
- Normal: Die Welle sollte sich gleichmäßig und mit gleichmäßigem Widerstand drehen lassen.
- Anormal: Deutliches Haken, Rauheit oder extremer Widerstand weisen auf einen mechanischen Defekt hin.
Schritt 2: Statische Prüfung und Parameterkontrolle bei eingeschaltetem Zustand
- Verdrahtung prüfen: Stellen Sie sicher, dass die Motorleitungen (A+, A-, B+, B-), die Encoderkabel und die Versorgungsleitungen (Vdc, GND) gemäß Handbuch korrekt und fest angeschlossen sind.
- Positionsfehler-Schwelle: Überprüfen Sie die aktuelle Einstellung. Bei vorhandenen Vibrationen können Sie diesen Wert vorübergehend erhöhen, um störende Alarmmeldungen zu vermeiden. Warnung: Dies behebt nicht die zugrunde liegende Ursache. Eine zu hoch eingestellte Positionsfehler-Schwelle kann echte mechanische Fehler verschleiern. Ermitteln und beheben Sie stets die eigentliche Ursache.
Schritt 3: Messmethoden
- Pulssignal-Messung: Verwenden Sie ein Oszilloskop, um die Puls- (PUL) und Richtungssignale (DIR) der Steuerung zu überprüfen.
- Stellen Sie saubere Signalverläufe, korrekte Frequenz und das Fehlen von Störsignalen sicher.
- Encoder-Rückführmessung (falls unterstützt): Verwenden Sie bei geschlossenen Schrittmotorsystemen ein Oszilloskop, um die korrekte Encodersignalausgabe zu überprüfen.
Schritt 4: Kreuztests
- Motor austauschen: Testen Sie mit einem funktionsfähigen Motor desselben Modells.
- Treiber austauschen: Testen Sie mit einem funktionsfähigen Treiber desselben Modells.
- Kabel austauschen: Tauschen Sie nach Möglichkeit die Encoderkabel aus. Wenn Sie unsicher sind, ob die Kabel defekt sind oder wie sie ausgetauscht werden, wenden Sie sich an den technischen Support.
Zusammenfassung
Durch systematische Fehlerbehebung können die meisten Ursachen von Positionsfehler-Alarmen identifiziert und behoben werden. Beginnen Sie stets mit der mechanischen Last und der grundlegenden Verdrahtung – den häufigsten Ursachen – um das Problem effizient zu lösen.