「位置エラー」アラームは、クローズドループステッピングシステムでよく発生する故障です。ドライバーがモーターの実際の位置と制御システムからの指令位置の差が設定された許容範囲(位置エラーしきい値)を超えたことを検出したときに発生します。
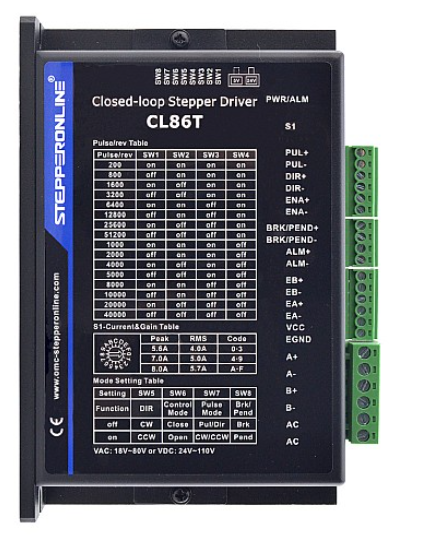
I. 主な原因
- 機械構造と負荷の問題(最も一般的)
- 機構のジャムまたは過大な抵抗
- 過負荷または過大なイナーシャ
- 機械部品の破損
- 電気接続と部品の問題
- 配線ミスまたは接触不良
- モーターの破損
- エンコーダーの破損
- ドライバー内部の故障
- ドライバーパラメーター設定
- 位置エラーしきい値の設定が小さすぎる
II. トラブルシューティング手順
ステップ1:電源オフ時の機械的および目視点検
安全上の注意: 機械的点検や手動回転を行う前に、ドライブの電源が完全にオフになり、DCバスコンデンサが放電されていることを確認してください。
- 無負荷テスト: モーターを負荷機構から切り離します。
- 無負荷運転中にアラームが停止する場合、問題はおそらく機械的負荷側にあります。
- 確認項目:機構のジャム、潤滑不良、過大な負荷重量、タイミングベルトの締めすぎまたは緩み。
- 手動回転確認: 電源オフの状態で、モーターシャフトを手動で回転させてみます。
- 正常: シャフトは滑らかで均一な抵抗を感じるはずです。
- 異常: 明らかな引っかかり、粗さ、または極端な抵抗は機械的故障を示します。
ステップ2:電源オン時の静的およびパラメーター確認
- 配線の確認: モーターワイヤー(A+、A-、B+、B-)、エンコーダーケーブル、電源ケーブル(Vdc、GND)がマニュアルに従って正しく確実に接続されていることを確認します。
- 位置エラーしきい値: 現在の設定を確認します。振動がある場合、誤アラームを防ぐためにこの値を一時的に大きくすることができます。警告: これは根本的な問題を解決するものではありません。大きな位置エラーしきい値は実際の機械的故障を隠す可能性があります。必ず根本原因を調査し解決してください。
ステップ3:測定方法
- パルス信号測定: オシロスコープを使用して、コントローラーからのパルス(PUL)および方向(DIR)信号を確認します。
- 波形がクリーンであること、周波数が正しいこと、ノイズがないことを確認します。
- エンコーダーフィードバック測定(サポートされている場合): クローズドループステッピングモーターの場合、オシロスコープを使用してエンコーダー信号の出力が正常であることを確認します。
ステップ4:交差テスト
- モーターの交換: 同一モデルの正常なモーターでテストします。
- ドライバーの交換: 同一モデルの正常なドライバーでテストします。
- ケーブルの交換: 可能であればエンコーダーケーブルを交換します。ケーブルが故障しているかどうか、または交換方法が不明な場合は、テクニカルサポートにお問い合わせください。
まとめ
体系的なトラブルシューティングにより、位置エラーアラームのほとんどの根本原因を特定し解決できます。効率的な問題解決のため、最も一般的な原因である機械的負荷と基本配線から常に始めてください。