DIPスイッチを使用すると、ステッピングモーターとドライバーのシステムをお客様の特定のアプリケーション要件に合わせて設定し、最適な性能、精度、および信頼性を実現できます。
ステッピングモーターはパッシブアクチュエータであり、その性能(トルク、速度、滑らかさ、騒音)はドライバーによる制御方法に完全に依存します。DIPスイッチは、ドライバーの動作パラメータを設定するための手段です。
以下に、DIPスイッチを設定する核心的な理由と具体的な目的を説明します。
マイクロステップ分解能の設定
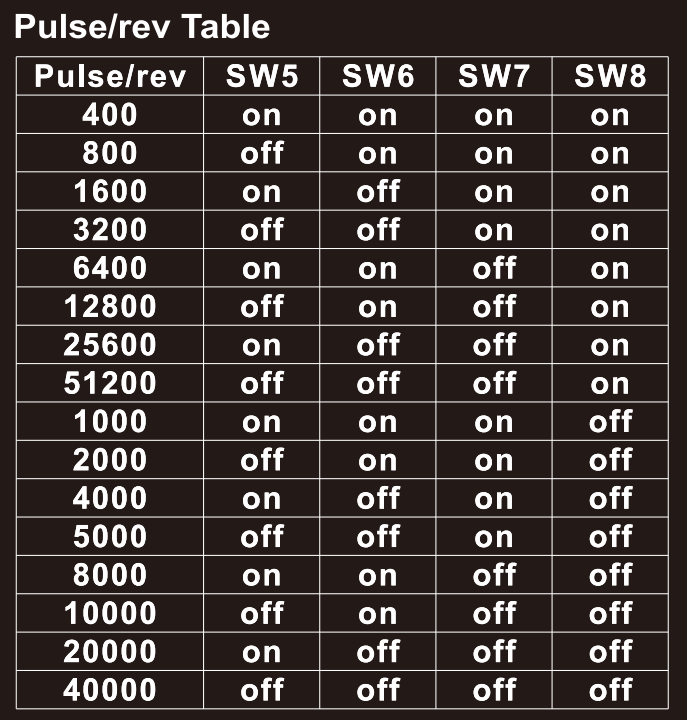
- 問題点: ステッピングモーターの基本ステップ角(例:1.8°)は固定されており、1回転あたり200ステップとなります。低速時やフルステップモードでは、動作が不均一(コギング、振動、騒音)になり、アプリケーションによっては分解能が不十分な場合があります。
- 解決策: マイクロステップ分解能を設定することで、ドライバーが1フルステップを複数の小さなマイクロステップに分割します。例えば、16倍マイクロステップでは各ステップを16分割するため、モーターは1回転あたり3,200パルス(200 × 16)を必要とします。
- 設定する理由:
- 動作の滑らかさの向上: マイクロステップにより電流遷移が滑らかになり、低速時の振動と騒音が大幅に低減されます。
- 位置決め分解能の向上: 機械システムを変更することなく、より細かい位置制御を実現します。
- 共振影響の低減: モーターは特定の中速域で共振しやすく、ステップ脱調を引き起こす可能性があります。マイクロステップによりステップ間の電流遷移が滑らかになり、共振の影響を軽減するのに役立ちます。
出力電流の設定
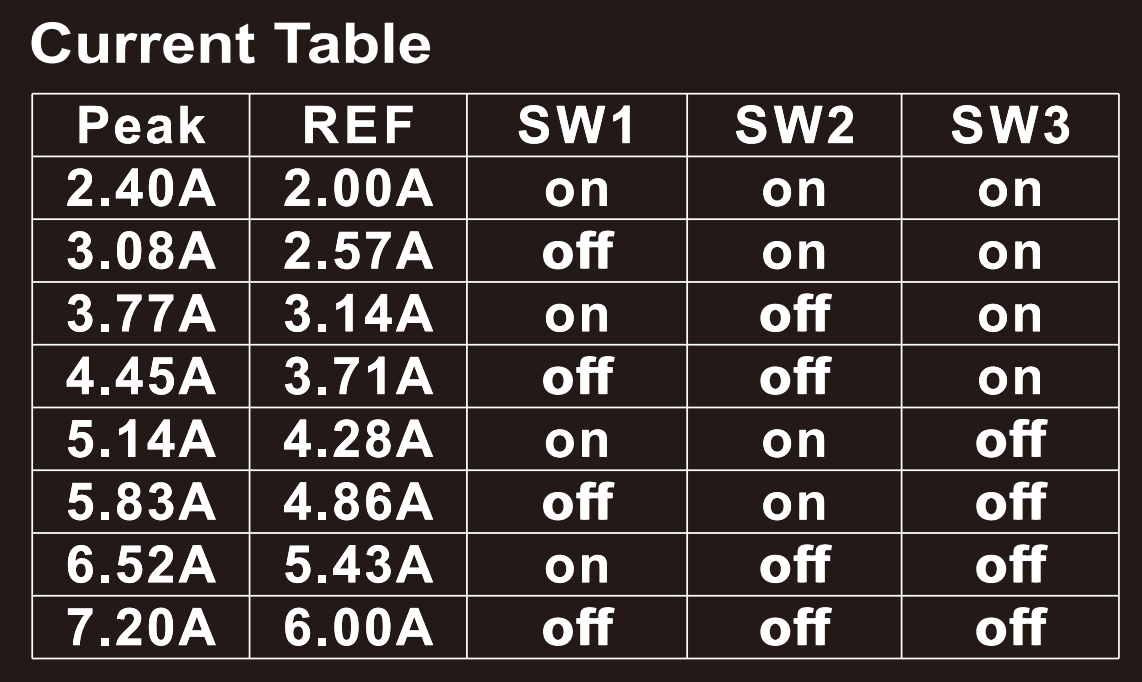
- 問題点: 各ステッピングモーターには定格電流があります。ドライバーの出力電流がモーターの定格電流より低い場合、モーターは十分なトルクを発生できません。大幅に高い場合、モーターが過熱し、損傷する可能性があります。
- 解決策: DIPスイッチにより、ドライバーの出力電流をモーターの定格電流に一致させるように設定できます(通常、定格値と同等またはわずかに低い値に設定します)。
- 設定する理由:
- モーターとの整合: モーターが定格トルクを確実に発揮できるようにします。
- 過熱防止: 過電流によるモーターとドライバーの両方の過剰な発熱を回避し、機器の寿命を延ばします。
- 省エネルギー: 適切な電流を設定することで、トルク要件を満たしつつ、消費電力と発熱を削減します。
制御信号モードの設定
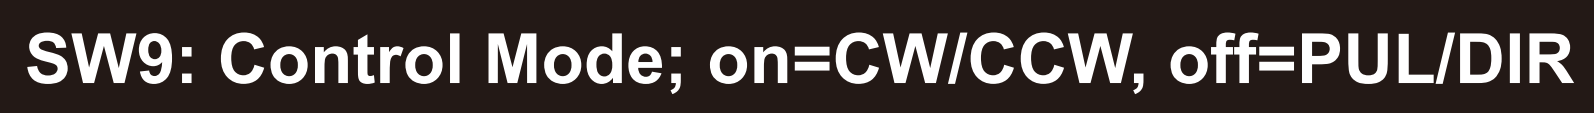
- 問題点: 異なるコントローラは異なる信号タイプを出力する場合があります。
- 解決策: DIPスイッチにより信号モードを選択できます。一般的な信号モードには以下があります:
- パルス/ディレクションモード: 1つのピンがパルスを送出し(各パルスが1ステップを表す)、もう1つのピンが方向を制御します(ハイレベルで一方向、ローレベルで逆方向)。これが最も一般的なモードです。
- CW/CCWモード: 1つのピンが時計回り回転用のパルスを送出し、もう1つのピンが反時計回り回転用のパルスを送出します。
- 設定する理由:
- コントローラとの互換性: ドライバーがコントローラのコマンドを正しく解釈できるようにします。そうでない場合、モーターが不規則に動作したり、まったく動作しない可能性があります。
保持電流の設定(ハーフカレント/フルカレント)

- 問題点: モーターが停止している間、定格電流を供給し続けると、コイルが継続的に発熱します。これは、フル保持トルクを必要としないアプリケーションではエネルギーの無駄になります。
- 解決策: DIPスイッチを設定することで、モーターが所定時間停止した後、電流を定格値の50%以下(ハーフカレント保持)に自動的に低減できます。
- 設定する理由:
- 省エネルギー: 不要なエネルギー消費を削減します。
- 温度上昇の低減: アイドル時のモーターとドライバーの温度を大幅に低下させ、システムの信頼性を向上させます。