1. ホストコントローラーからサーボモーターのエンコーダー位置を読み取る
サーボモーターのエンコーダーは、ドライブ背面の制御基板にあるデジタル入出力(DI/DO)回路を介して、ホストコントローラー(上位コンピューター)に位置データを伝達できます。
PLCがサーボまたはステッパーシステムを制御する場合、位置の決定には通常エンコーダーフィードバックは必要ありません。PLCは命令を介してサーボドライブに位置パルスを送信し、ドライブ内部の位置ループが位置フィードバックを処理します。
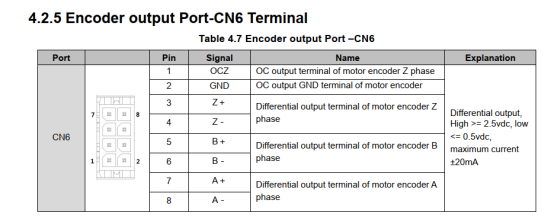
ほとんどのサーボドライブにはパルス分周出力機能が搭載されています。ホストコントローラーがエンコーダーデータを独立して受信する必要がある場合、モーターのエンコーダーパルスを分周して出力し、ホストシステムのクローズドループ制御の基準として使用できます。
T6シリーズの場合、パルス分周出力インターフェースはCN6です。配線図を以下に示します:
2. ホストコントローラーからステッパーモーターのエンコーダー位置を読み取る
クローズドループステッパーモーターシステムでは、ホストコントローラーがドライバーにパルスを送信してモーターを駆動します。パルス周波数が速度を制御し、パルス数が位置を制御します。同時に、ドライバーはパルス数データをホストコントローラーに返送し、モーターの実際の位置と速度を報告します。
この種の制御を実装するには、PLCがバス通信(RS-485またはEtherCAT)をサポートしている必要があります。ドライバーも対応するバスプロトコルをサポートしている必要があります。これにより、ホストコントローラーはバスメッセージを介して位置データと速度データを直接取得できます。
ステッパーモーターのエンコーダーについて:当社が販売するすべてのステッパーモーターは、マルチターンフィードバック付きインクリメンタルエンコーダーを使用しています。一部のエンコーダーにはZ相信号が含まれていますが、含まれていないものもあります。Z相信号のないエンコーダーには原点復帰機能がなく、絶対位置を決定できません。Z相信号付きのエンコーダーについては、位置の読み取りと原点復帰を有効にするために、ホストコントローラーに原点復帰ルーチンをプログラムする必要があります。