以下のブラシレスドライバーでは、PCB上のジャンパーキャップの位置を変更することで最大速度制限を調整できます:
対応モデル: BLD-510S、BLD-510B、BLD-405S、BLD-515C
ジャンパーヘッダーへのアクセス
ジャンパーキャップを調整するには、まずドライバーのエンクロージャーカバーを取り外し、PCB上のジャンパーヘッダーピンを露出させてください。
ジャンパー設定
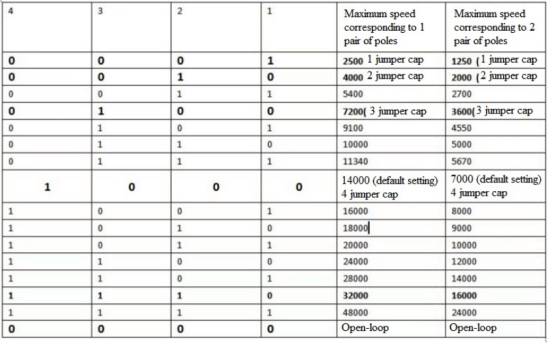
ジャンパーヘッダーには4つの位置(1~4と表記)があります。各位置は、速度制限を決定する4ビットのバイナリ値の1ビットを表します:
- ジャンパーキャップを取り付けると、そのビットは 1 に設定されます。
- ジャンパーキャップを取り付けない(空のままにする)と、そのビットは 0 に設定されます。
デフォルトでは、位置4のみにジャンパーキャップが取り付けられています(バイナリ 0001)。
すべてのジャンパー設定と対応する最大速度制限については、下の画像の速度設定表を参照してください。
速度制限設定の目的
この設定はモーターの最大速度を制限するものであり、モーター速度が設定値を超えることはありません。モーター運転中に0~5 Vアナログ入力の直線性を維持するため、実際のアプリケーションで必要な最高速度に速度制限を設定することを推奨します。
ビデオチュートリアル
ジャンパーキャップの設定方法を示すビデオチュートリアルを以下にご用意しています:
極対数が異なる場合の調整
表中の速度制限は、極対数1のモーターを基準としています。極対数が異なるモーターの場合は、表の値を実際の極対数で割ることで、正しい速度制限を算出してください。
計算式:
実際の速度制限 = 表の速度制限(極対数1の場合) ÷ 極対数
例1 — 基準速度14,000 RPM(極対数1)のジャンパー設定の場合:
| 極対数 | 計算 | 実際の速度制限 |
|---|---|---|
| 1 | 14,000 ÷ 1 | 14,000 RPM |
| 2 | 14,000 ÷ 2 | 7,000 RPM |
| 4 | 14,000 ÷ 4 | 3,500 RPM |
| 5 | 14,000 ÷ 5 | 2,800 RPM |
例2 — 基準速度32,000 RPM(極対数1)のジャンパー設定の場合:
| 極対数 | 計算 | 実際の速度制限 |
|---|---|---|
| 1 | 32,000 ÷ 1 | 32,000 RPM |
| 2 | 32,000 ÷ 2 | 16,000 RPM |
| 4 | 32,000 ÷ 4 | 8,000 RPM |
| 5 | 32,000 ÷ 5 | 6,400 RPM |