Vous pouvez ajuster la limite de vitesse maximale des pilotes brushless suivants en modifiant la position des cavaliers sur le PCB :
Modèles pris en charge : BLD-510S, BLD-510B, BLD-405S, BLD-515C
Accès au connecteur de cavaliers
Pour ajuster les cavaliers, retirez d'abord le capot du boîtier du pilote afin d'exposer les broches du connecteur de cavaliers sur le PCB.
Configuration des cavaliers
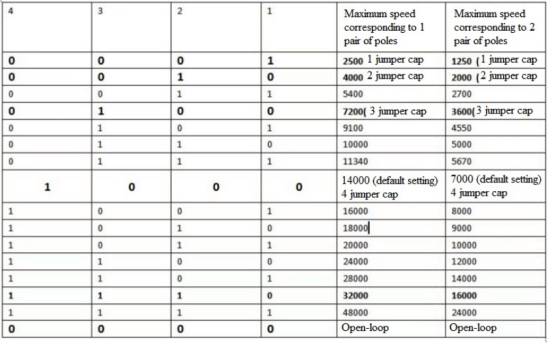
Le connecteur de cavaliers comporte quatre positions (numérotées 1 à 4). Chaque position représente un bit d'une valeur binaire sur 4 bits qui détermine la limite de vitesse :
- Installer un cavalier sur une position définit ce bit à 1.
- Laisser une position vide (sans cavalier) définit ce bit à 0.
Par défaut, un cavalier est installé uniquement sur la position 4 (binaire 0001).
Reportez-vous au tableau de réglage de vitesse dans l'image ci-dessous pour toutes les configurations de cavaliers et leurs limites de vitesse maximale correspondantes.
Objectif du réglage de la limite de vitesse
Ce réglage limite la vitesse maximale du moteur — la vitesse du moteur ne dépassera pas la valeur configurée. Pour maintenir la linéarité de l'entrée analogique 0–5 V pendant le fonctionnement du moteur, il est recommandé de régler la limite de vitesse à la vitesse la plus élevée requise par votre application réelle.
Tutoriel vidéo
Un tutoriel vidéo montrant comment configurer les cavaliers est disponible ci-dessous :
Ajustement pour différents nombres de paires de pôles
Les limites de vitesse indiquées dans le tableau sont basées sur un moteur à 1 paire de pôles. Pour les moteurs ayant un nombre différent de paires de pôles, divisez la valeur du tableau par le nombre réel de paires de pôles pour déterminer la limite de vitesse correcte.
Formule :
Limite de vitesse réelle = Limite de vitesse du tableau (pour 1 paire de pôles) ÷ Nombre de paires de pôles
Exemple 1 — Réglage du cavalier avec une vitesse de base de 14 000 tr/min (1 paire de pôles) :
| Paires de pôles | Calcul | Limite de vitesse réelle |
|---|---|---|
| 1 | 14 000 ÷ 1 | 14 000 tr/min |
| 2 | 14 000 ÷ 2 | 7 000 tr/min |
| 4 | 14 000 ÷ 4 | 3 500 tr/min |
| 5 | 14 000 ÷ 5 | 2 800 tr/min |
Exemple 2 — Réglage du cavalier avec une vitesse de base de 32 000 tr/min (1 paire de pôles) :
| Paires de pôles | Calcul | Limite de vitesse réelle |
|---|---|---|
| 1 | 32 000 ÷ 1 | 32 000 tr/min |
| 2 | 32 000 ÷ 2 | 16 000 tr/min |
| 4 | 32 000 ÷ 4 | 8 000 tr/min |
| 5 | 32 000 ÷ 5 | 6 400 tr/min |