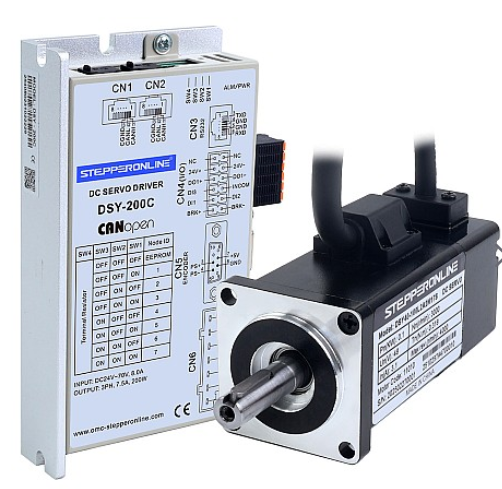
Les servomoteurs basse tension de la série DSY de STEPPERONLINE se déclinent en deux variantes : le DSY-RS (prenant en charge le contrôle par impulsions et la communication MODBUS RS485) et le DSY-C (prenant en charge la communication CANopen). Les deux variantes prennent en charge le débogage via logiciel.
Une exigence courante lors de l'utilisation de servomoteurs est la lecture de la position de l'encodeur. Comment y parvenir ? Tout d'abord, nous devons identifier quel paramètre du variateur correspond à la position de l'encodeur.
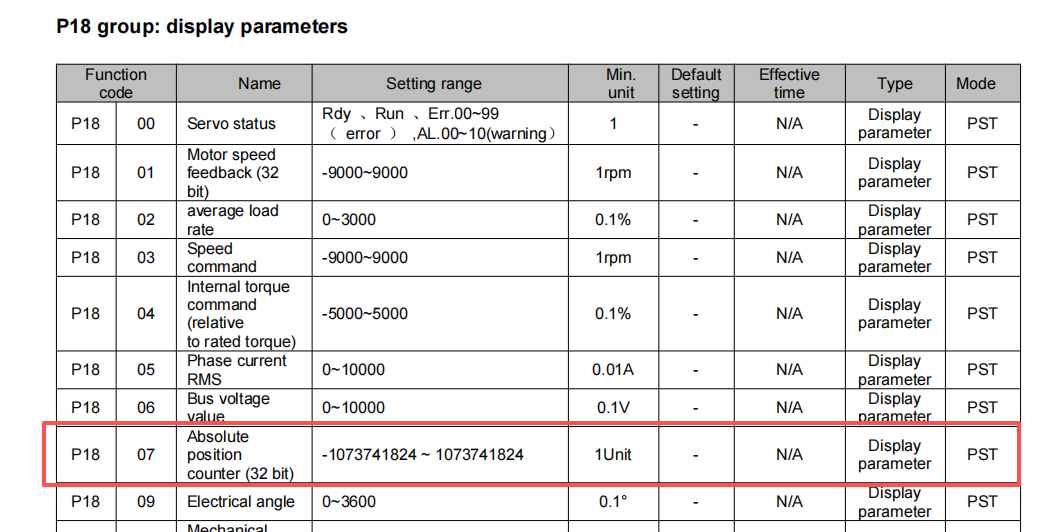
P1807 (Compteur de position absolue) est le paramètre qui fournit le retour de position de l'encodeur. Les méthodes spécifiques pour lire ces données de position sont les suivantes :
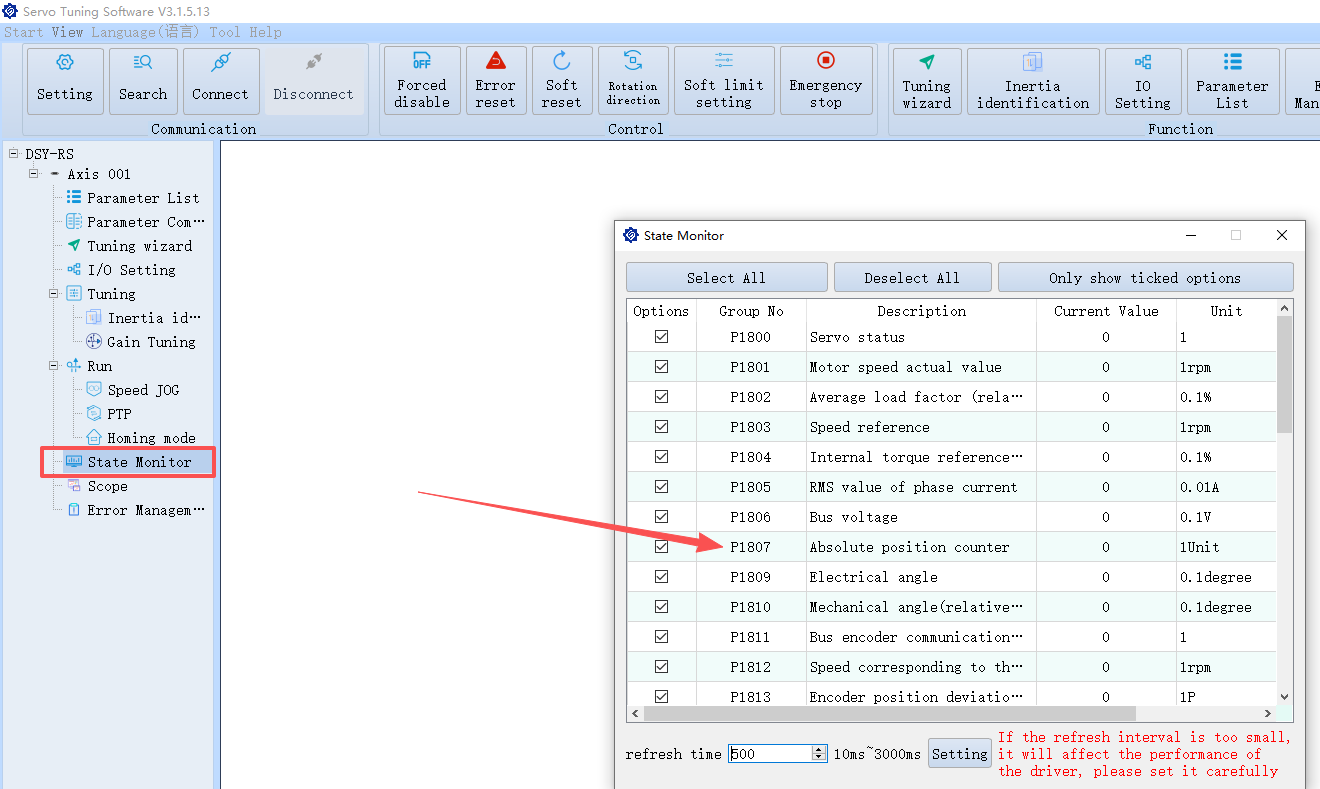
1. Utilisation du logiciel du servovariateur (Méthode la plus simple)
Comme illustré dans la figure ci-dessous, vous pouvez consulter directement la valeur de P1807 dans la barre d'affichage d'état du logiciel du servovariateur.
2. Utilisation des commandes de bus (MODBUS RS485 et CANopen)
- MODBUS RS485 :
L'adresse hexadécimale 16 bits pour P1807 est 1207. La commande de lecture correspondante est :
01 03 12 07 00 01 CRC CRC
- CANopen :
L'interrogation du dictionnaire d'objets à l'index 6064h permet de lire le retour de position de l'encodeur.