Ce guide est conçu pour vous aider à comprendre comment connecter les servomoteurs STEPPERONLINE séries A6, DSY, T6 à Arduino.
Matériel requis :
● Carte Arduino (telle que Arduino Uno) ● Servomoteur ● Alimentation ● Plusieurs fils de connexion
Précautions :
- Avant de commencer, assurez-vous d'avoir lu et compris la fiche technique du servomoteur que vous utilisez
- Pour éviter les courts-circuits ou autres défaillances électriques, manipulez tous les composants électroniques avec précaution
Veuillez suivre les étapes ci-dessous pour connecter le pilote de servo à l'Arduino :
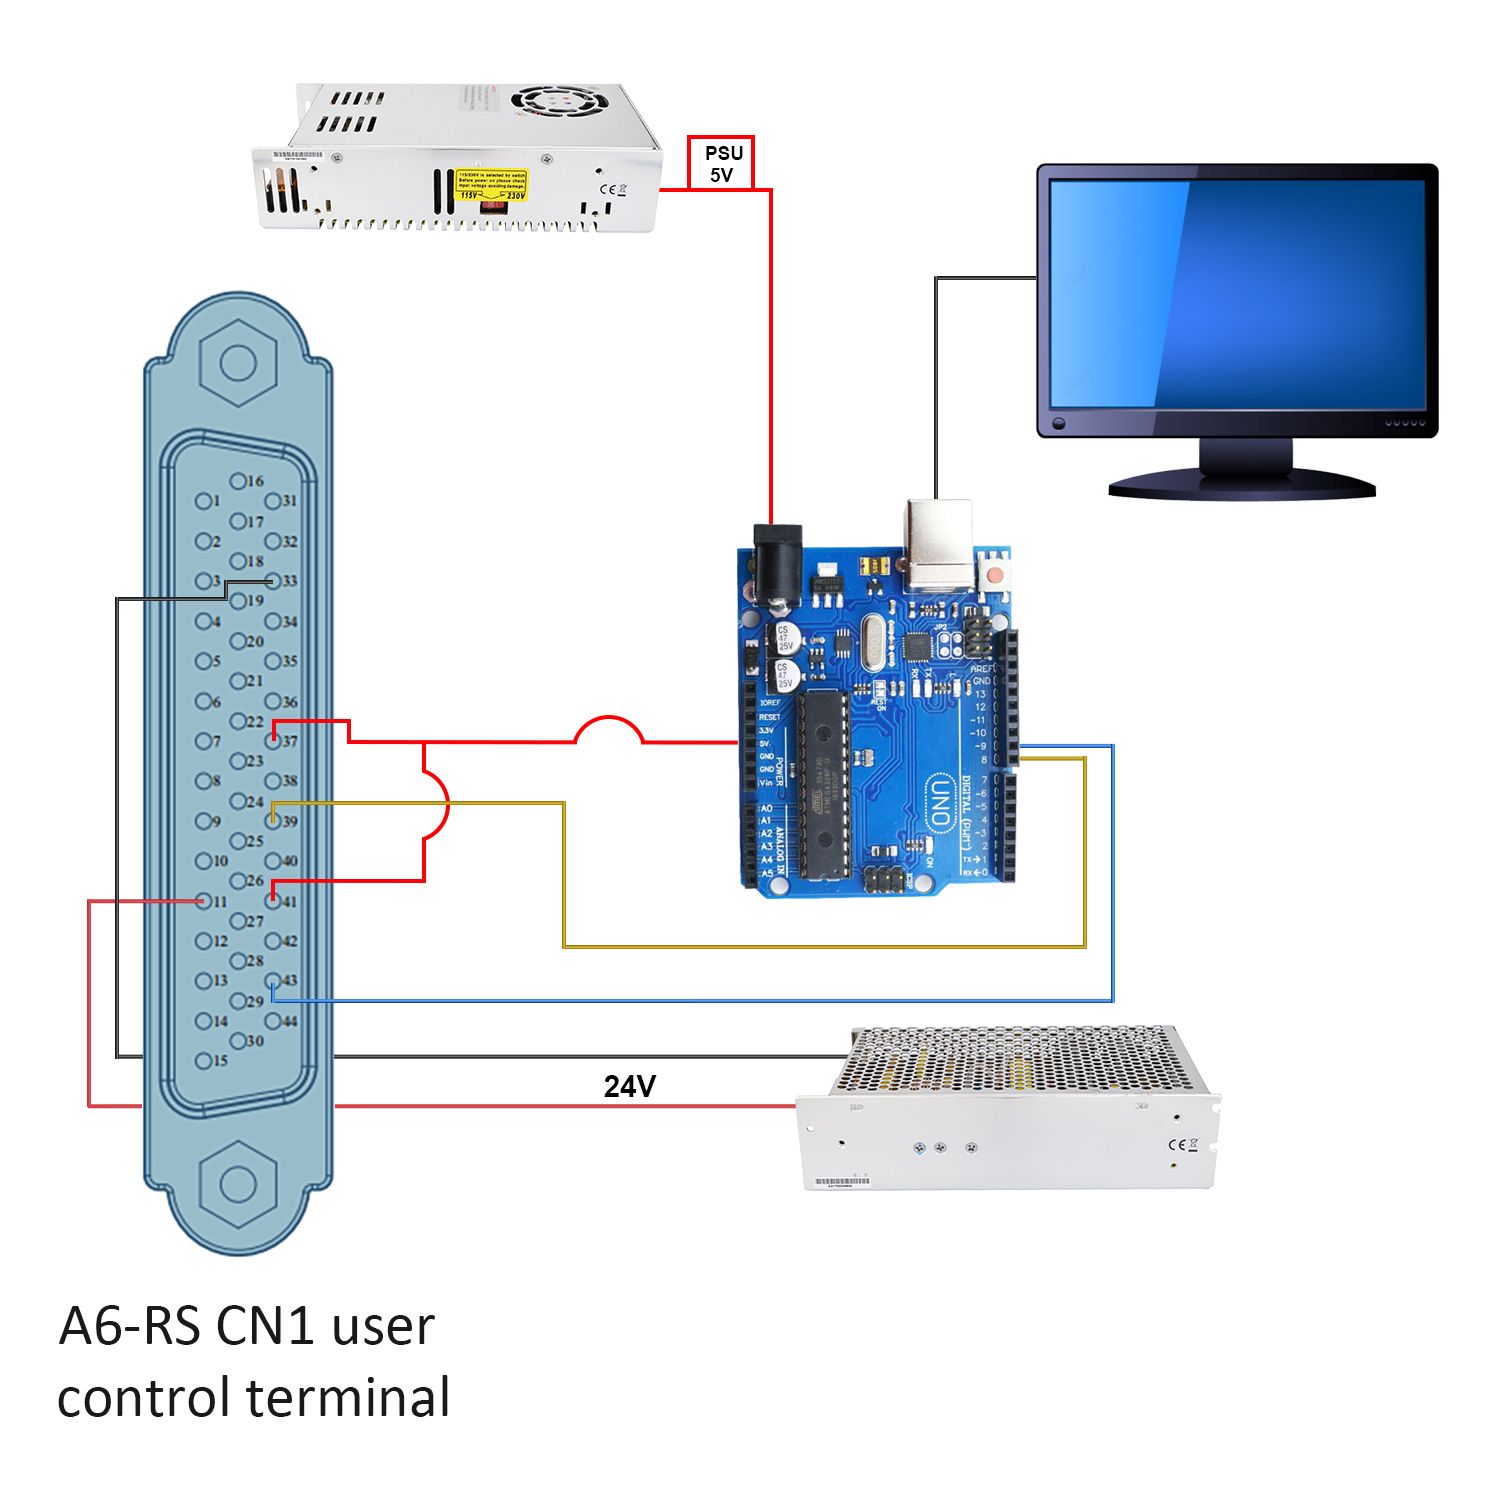
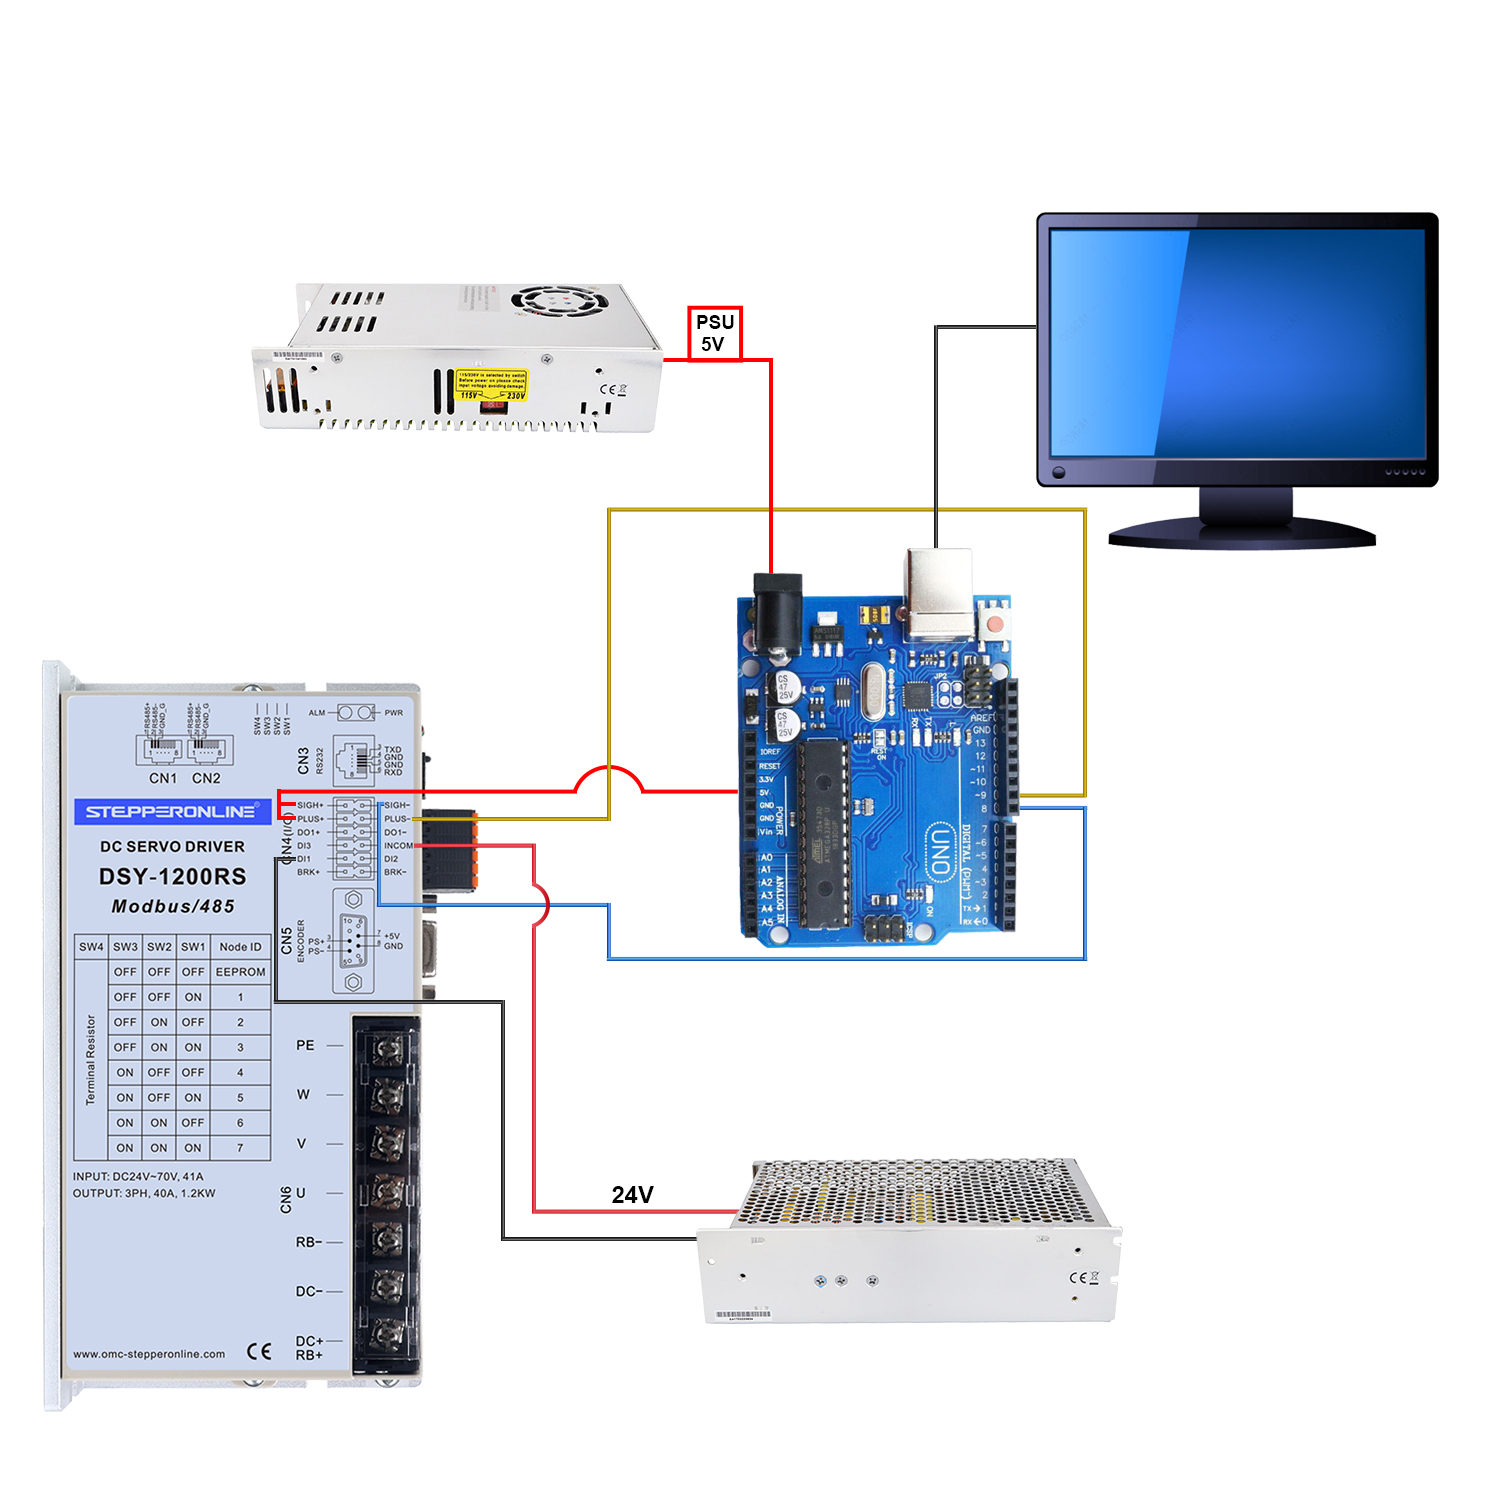
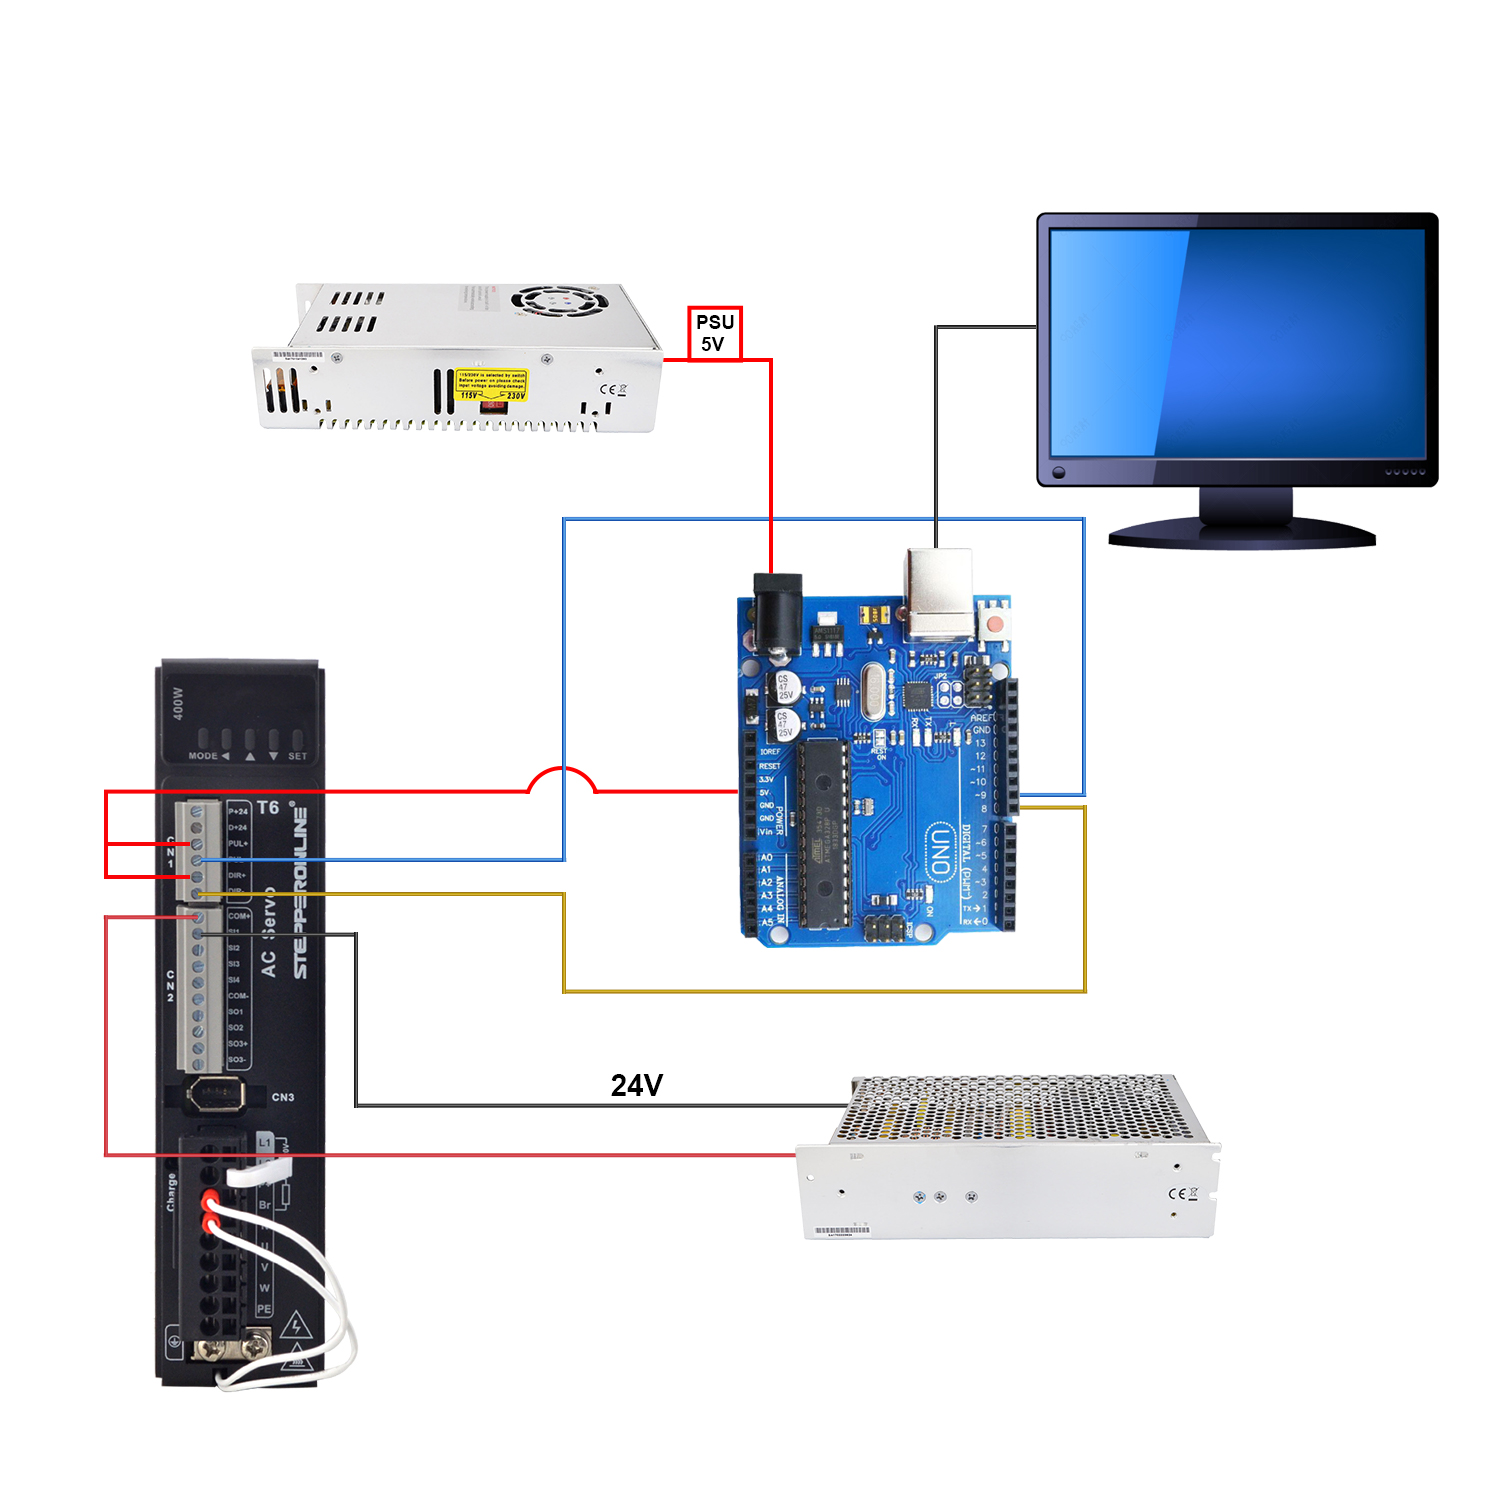
- Connectez DIR- et PUL- du pilote aux ports numériques de l'Arduino. Par exemple, PIN8 et PIN9
- Connectez PUL+ et DIR+ au 5V de l'Arduino
- Écrivez un programme sur l'ordinateur en affectant PIN8 et PIN9 respectivement à DIR et PUL
Le schéma ci-dessous montre les connexions de base entre l'Arduino, le pilote de servo, l'alimentation et le servomoteur.
Schéma de câblage :
- Servomoteur série A6 – Arduino
- Servomoteur série DSY – Arduino
- Servomoteur série T6 – Arduino
Nous vous fournissons le code de démonstration simple suivant à titre de référence.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}