Si vous utilisez le protocole Modbus RTU via RS-485 avec les drivers pas à pas de la série RS ou les drivers de moteurs sans balais et que vous rencontrez des échecs de communication, suivez les étapes ci-dessous pour diagnostiquer et résoudre le problème.
1. Vérifier les connexions matérielles
Exemple : Driver pas à pas CL57RS
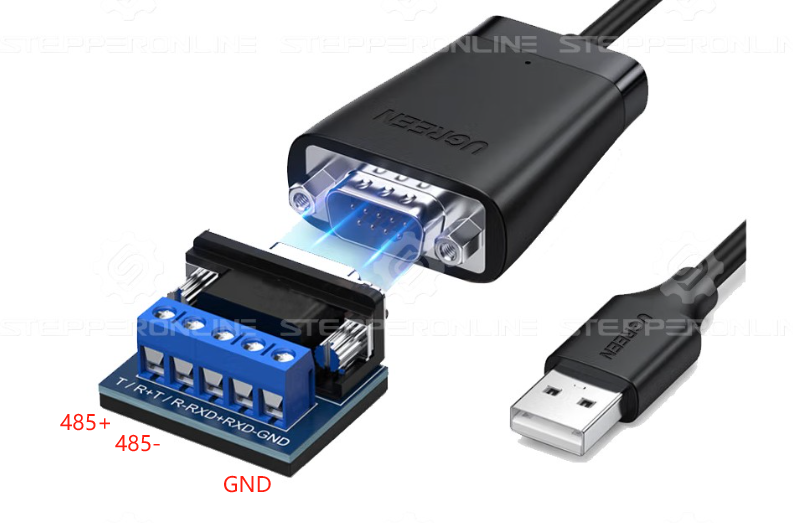
Assurez-vous que le câblage de l'interface RS-485 est correct. Portez une attention particulière aux lignes A (485+) et B (485−) et vérifiez à quels fils elles correspondent dans le câble réseau (reportez-vous au schéma ci-dessous).
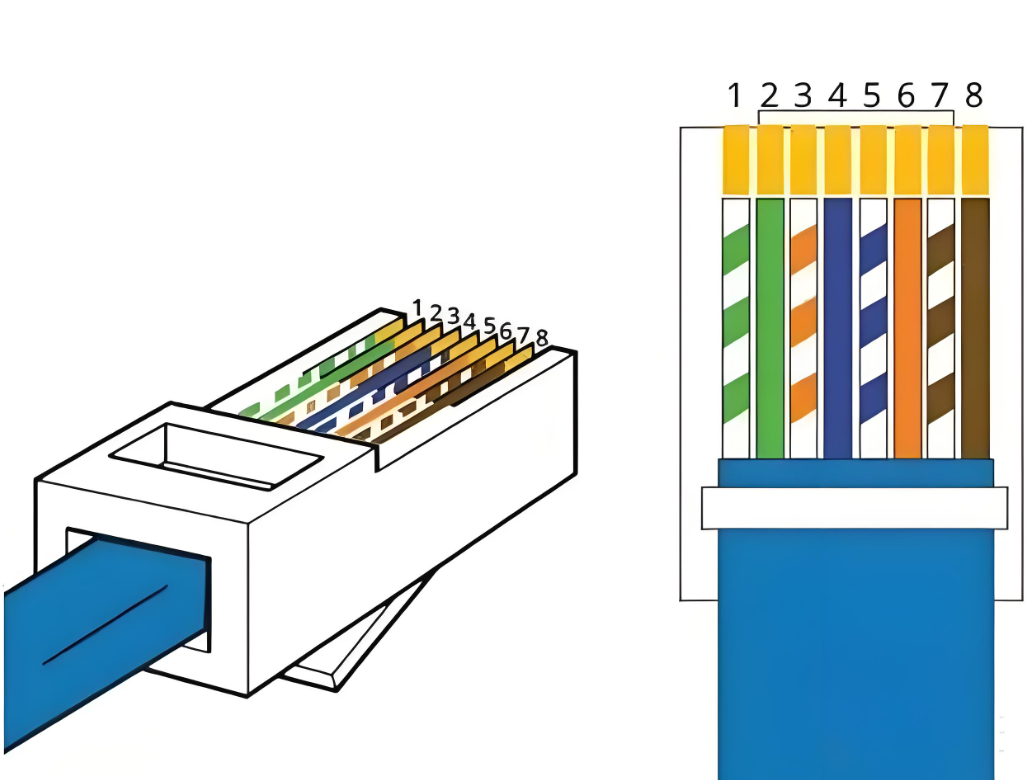
Lors de l'utilisation d'un câble réseau pour la connexion à un convertisseur RS485-USB, respectez strictement le brochage spécifié dans le manuel du driver pas à pas de la série RS.
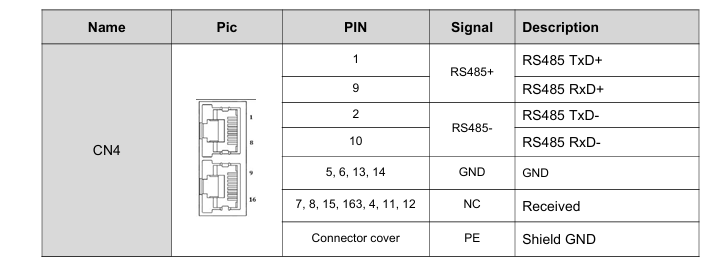
Brochage de l'interface de communication RS-485 (CL57RS) :
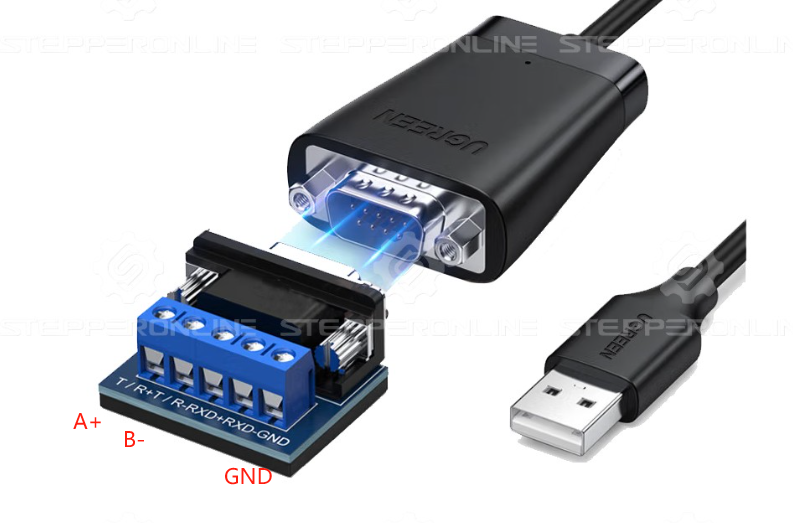
Si vous utilisez ce câble RS485-USB, connectez :
- Broche 1 → T/R+ (485+)
- Broche 2 → T/R− (485−)
- Broche 5 → GND

Exemple : Driver sans balais BLD-510B
Brochage de l'interface de communication RS-485 (BLD-510B) :
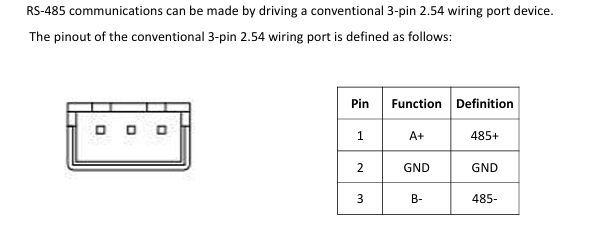
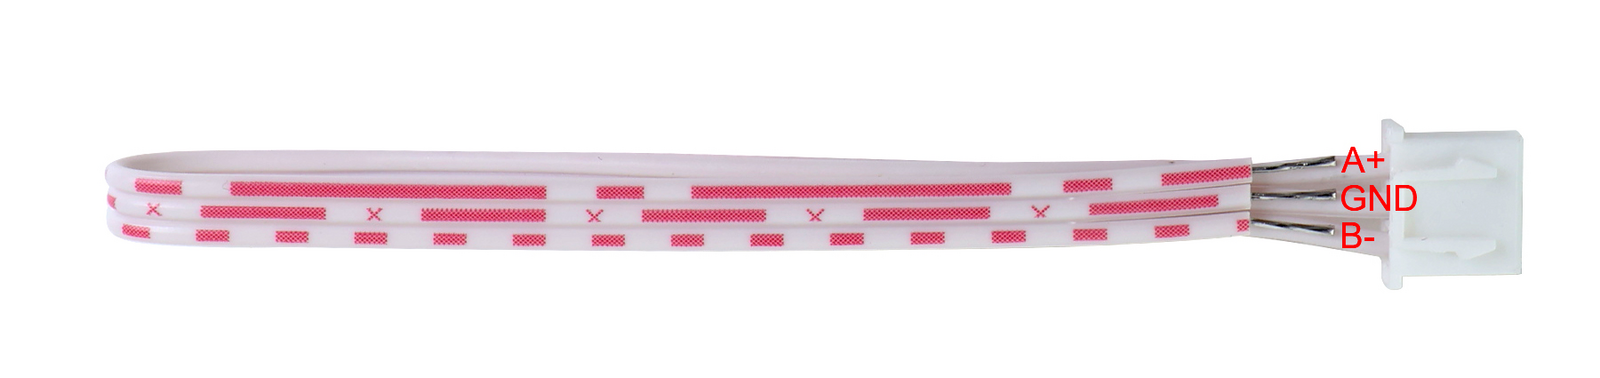
Si vous utilisez le même câble RS485-USB, suivez la même méthode de câblage.
Exemple : Séries IDM-RS, ISV2 et ICL-RS
Brochage de l'interface de communication RS-485 (IDM-RS / ISV2 / ICL-RS) :
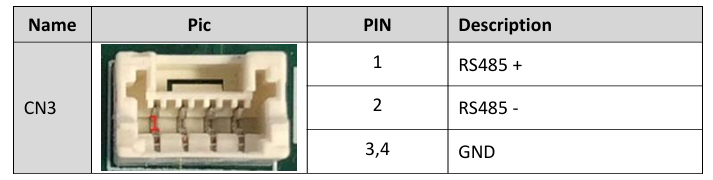
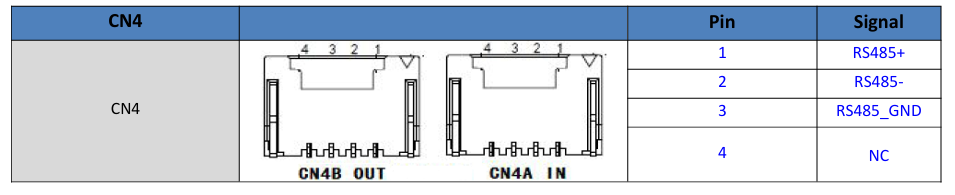
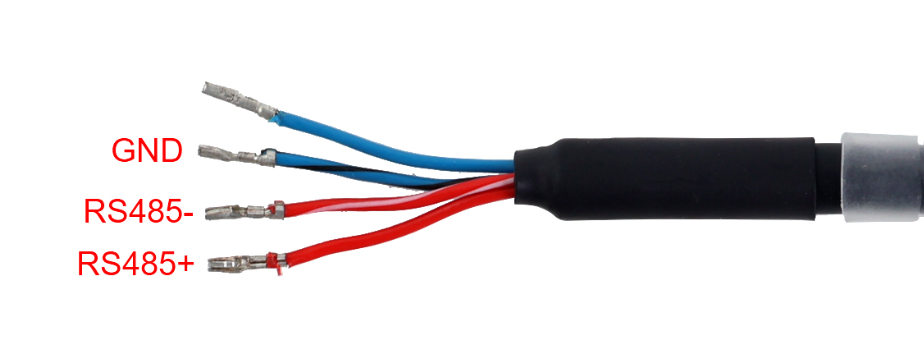
Si vous utilisez le même câble RS485-USB, suivez la même méthode de câblage.
2. Vérifier les paramètres de configuration
Assurez-vous que la vitesse de transmission, les bits d'arrêt, la parité et les bits de données dans votre logiciel correspondent aux réglages du driver.
Drivers pas à pas de la série RS
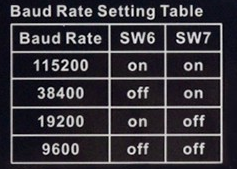
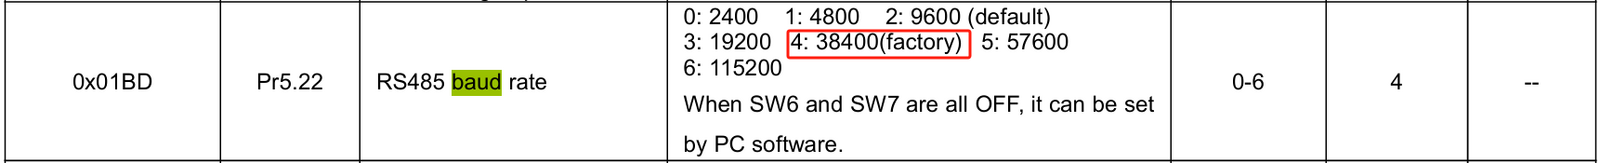
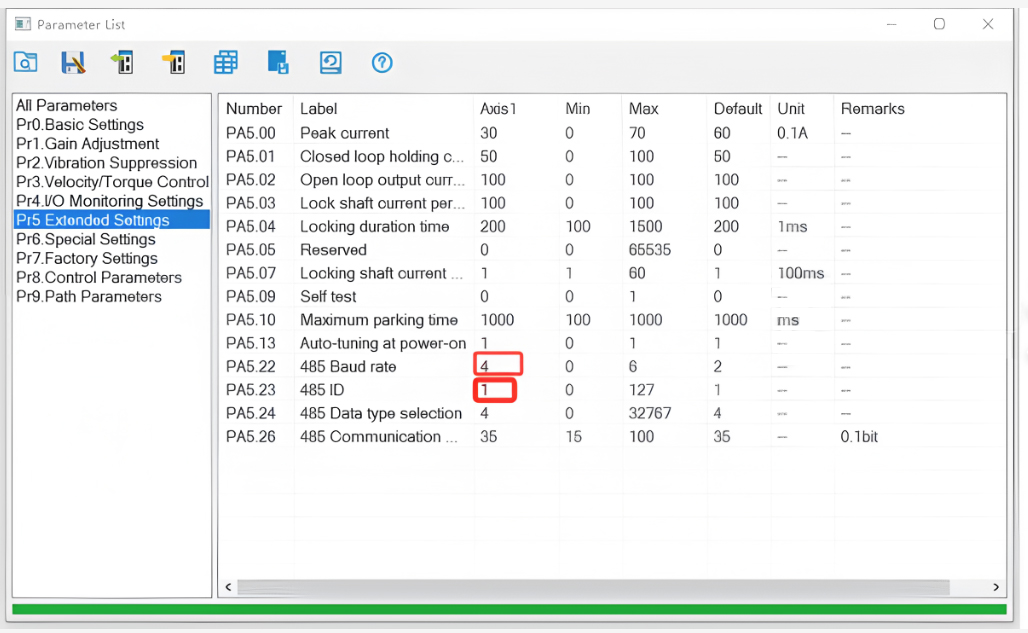
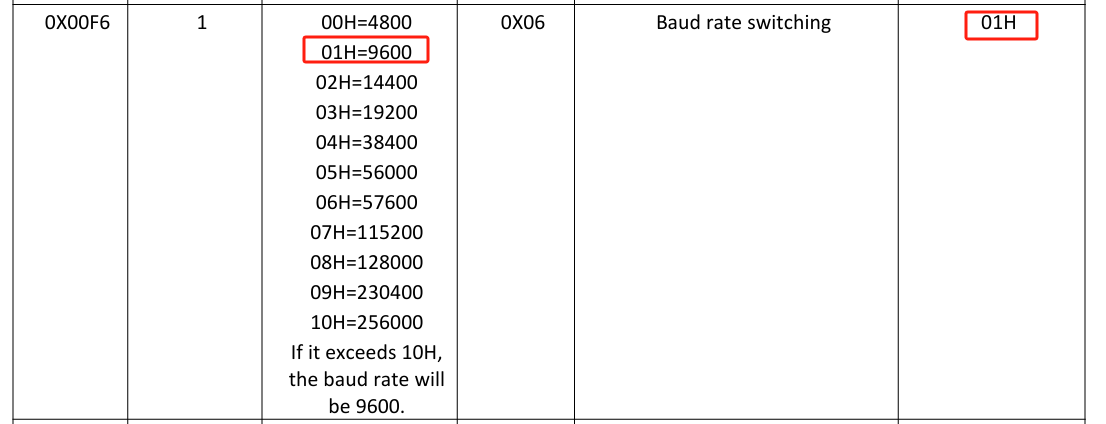
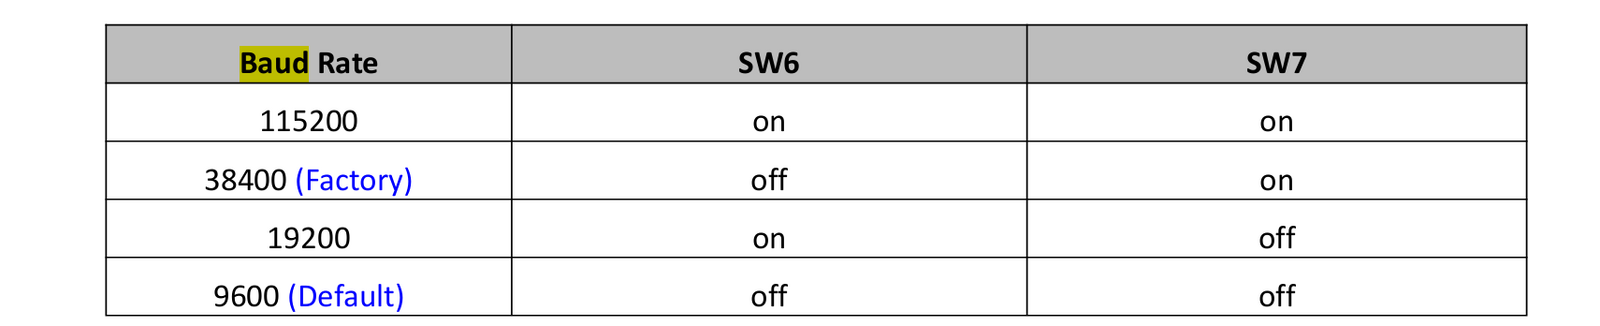
Confirmez que la vitesse de transmission du logiciel correspond à la vitesse configurée dans le driver (reportez-vous aux schémas ci-dessous).
L'adresse Modbus est définie sur 01 par défaut. Si l'adresse a été modifiée, assurez-vous que vos commandes utilisent la bonne adresse.
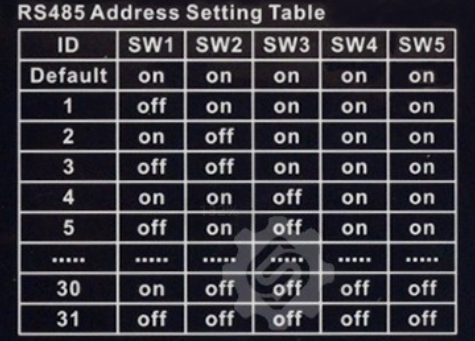
Exemple : 01 06 62 00 00 41 56 42 — le premier octet (01) est l'adresse Modbus.
Utilisez le câble de débogage RS-232 fourni pour vérifier la vitesse de transmission et l'adresse via le logiciel de configuration.
Drivers de moteurs sans balais
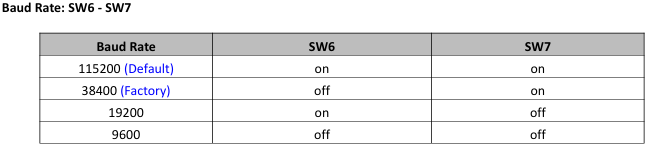
Tous les drivers sans balais sont configurés par défaut à 9600 bauds. Reportez-vous au manuel du produit pour plus de détails.
Séries IDM-RS, ISV2 et ICL-RS
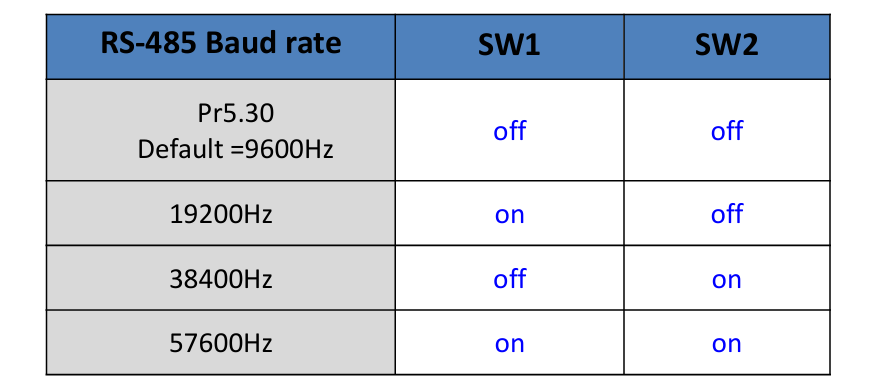
Comme pour les drivers pas à pas de la série RS, les paramètres de communication peuvent être ajustés via les commutateurs DIP. Consultez le manuel du produit pour plus de détails.
iDM-RS
ISV2
ICL-RS
3. Vérifier les paramètres du logiciel
Assurez-vous que le format des commandes Modbus est correct, notamment :
- Adresse de l'appareil
- Code fonction
- Champ de données
- Somme de contrôle CRC
Testez la communication à l'aide des exemples de commandes du manuel afin d'écarter toute erreur de formatage des commandes.
Exemples de commandes
Driver pas à pas de la série RS :
01 06 62 00 00 01 57 B2 — Configure le mode PR0 en positionnement absolu.
Séries IDM-RS / ISV2 / ICL-RS :
01 06 62 00 00 01 57 B2 — Configure le mode PR0 en positionnement absolu.
Driver de moteur sans balais :
01 06 80 00 09 02 27 9B — Démarrage avec 2 paires de pôles.
4. Utiliser des outils de débogage Modbus
- Testez la communication à l'aide d'outils de diagnostic Modbus tels que ModScan ou Modbus Poll.
- Envoyez manuellement des commandes et vérifiez les réponses pour confirmer le bon établissement de la communication.