Если вы используете протокол Modbus RTU через RS-485 с драйверами шаговых двигателей серии RS или бесколлекторными драйверами и сталкиваетесь со сбоями связи, выполните следующие шаги для диагностики и устранения проблемы.
1. Проверка аппаратных подключений
Пример: драйвер шагового двигателя CL57RS
Убедитесь, что подключение интерфейса RS-485 выполнено правильно. Обратите особое внимание на линии A (485+) и B (485−) и проверьте, каким проводам сетевого кабеля они соответствуют (см. схему ниже).
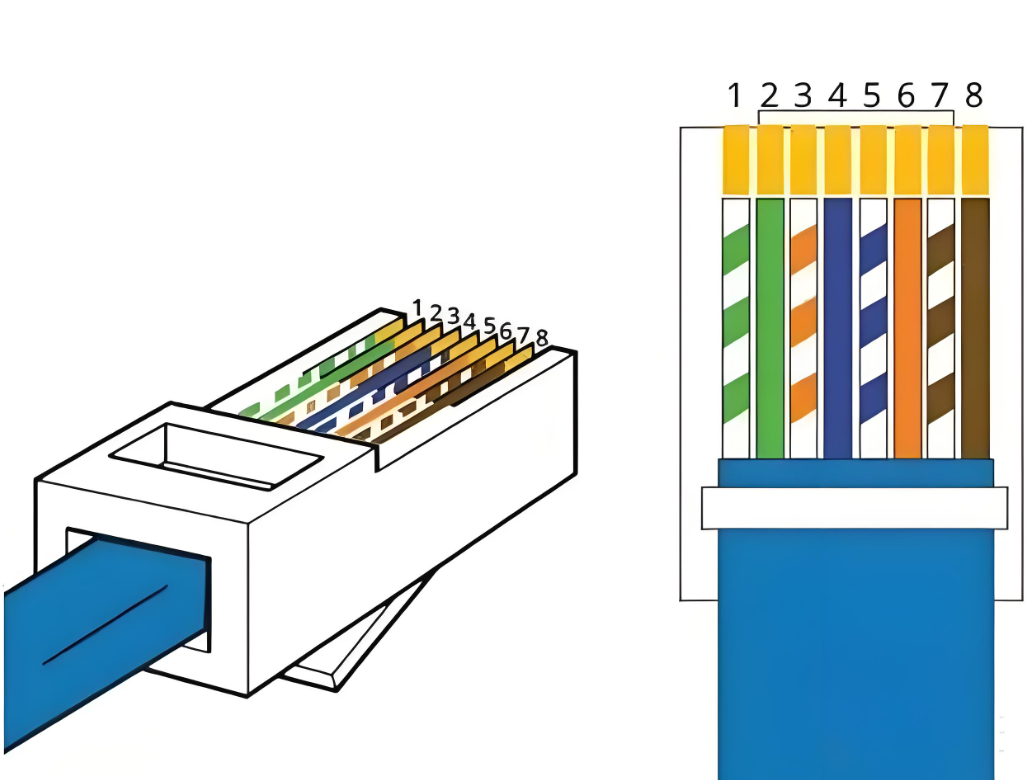
При использовании сетевого кабеля для подключения к преобразователю RS485-USB строго соблюдайте распиновку, указанную в руководстве к драйверу шагового двигателя серии RS.
Распиновка интерфейса связи RS-485 (CL57RS):
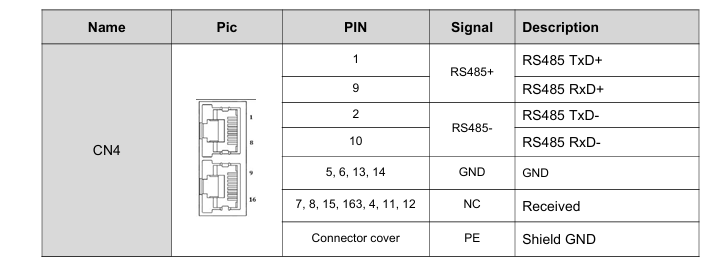
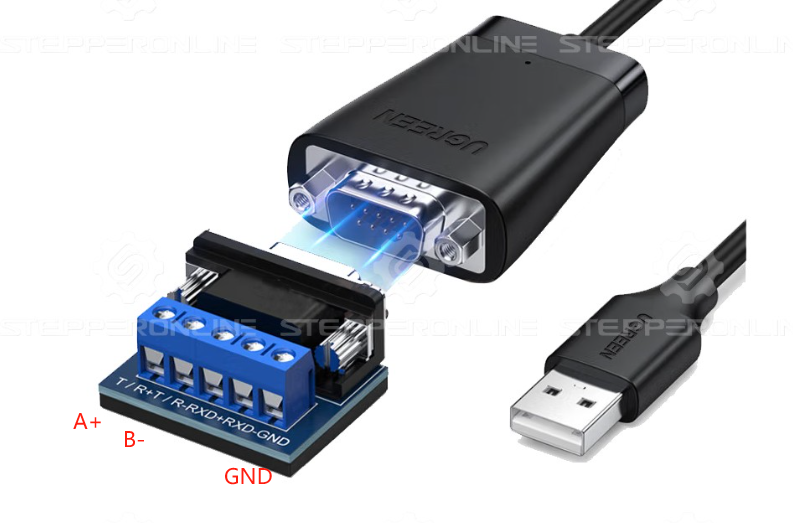
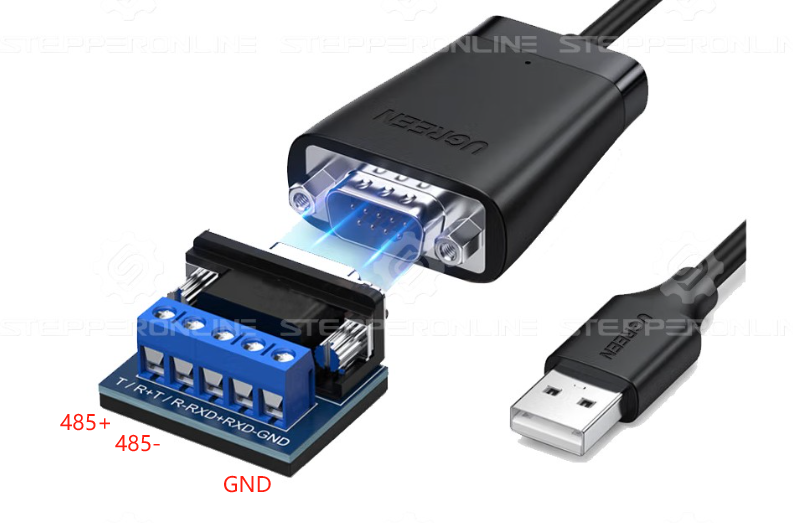
При использовании данного кабеля RS485-USB выполните подключение:
- Контакт 1 → T/R+ (485+)
- Контакт 2 → T/R− (485−)
- Контакт 5 → GND

Пример: бесколлекторный драйвер BLD-510B
Распиновка интерфейса связи RS-485 (BLD-510B):
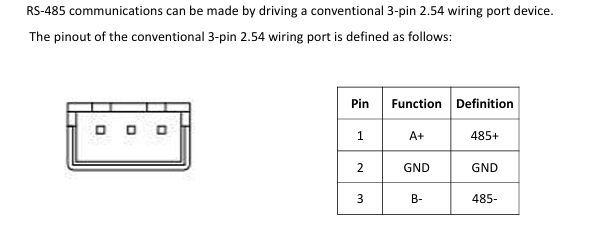
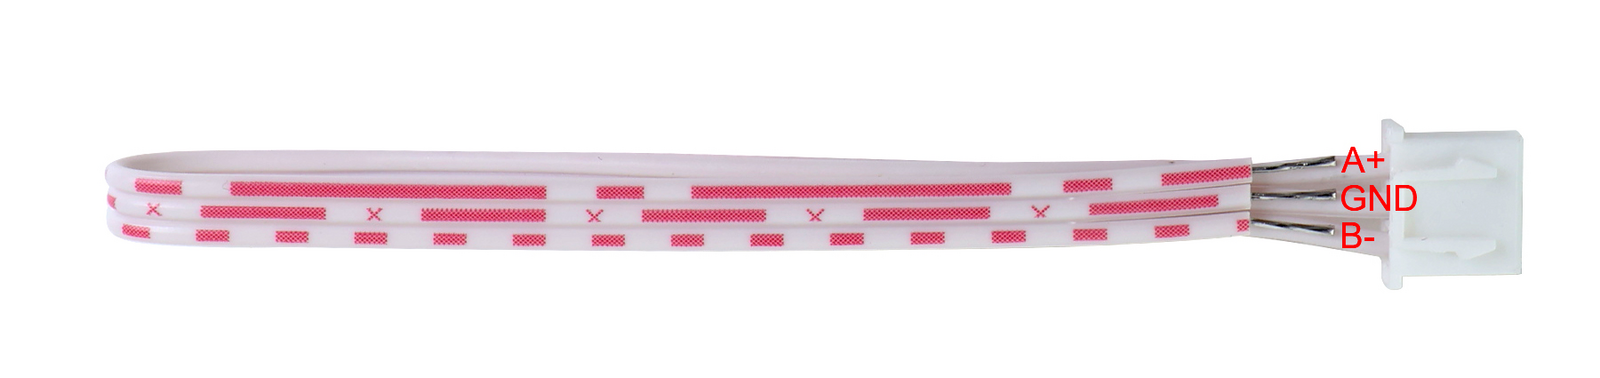
При использовании того же кабеля RS485-USB выполните подключение аналогичным образом.
Пример: серии IDM-RS, ISV2 и ICL-RS
Распиновка интерфейса связи RS-485 (IDM-RS / ISV2 / ICL-RS):
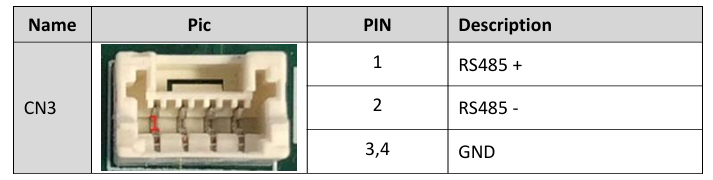
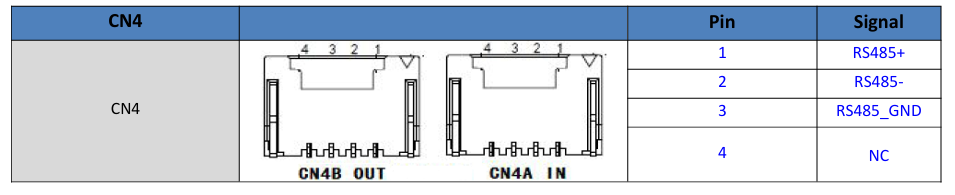
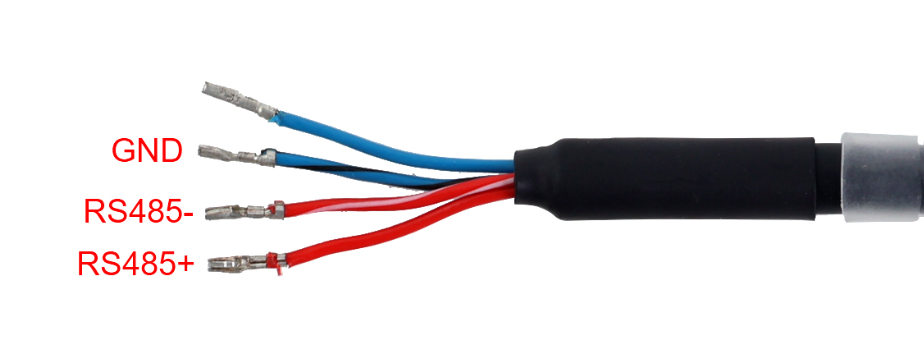
При использовании того же кабеля RS485-USB выполните подключение аналогичным образом.
2. Проверка параметров конфигурации
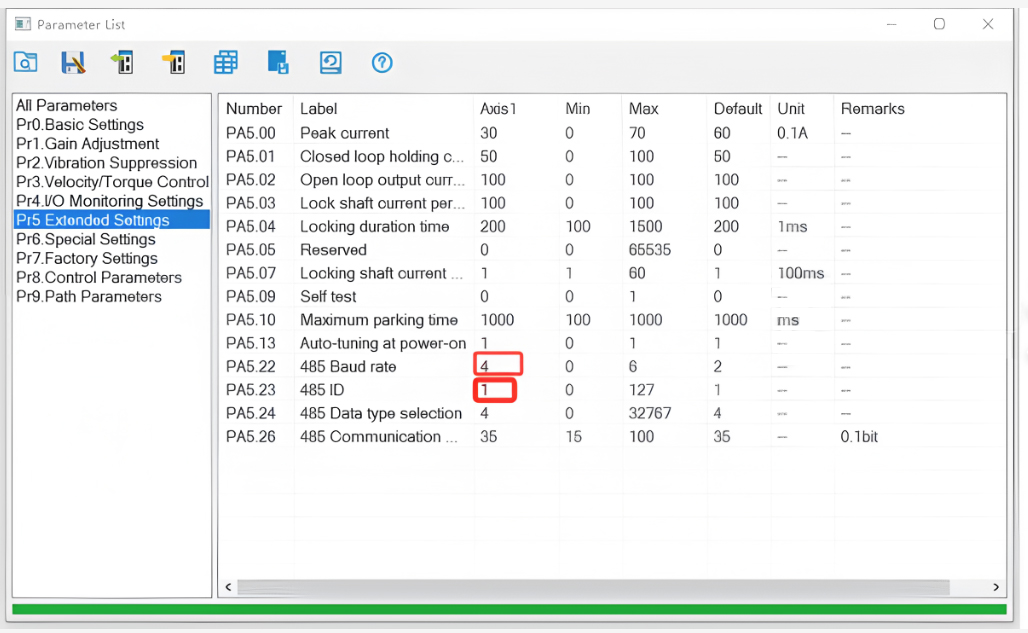
Убедитесь, что скорость передачи данных, стоп-биты, контроль чётности и количество бит данных в вашей программе совпадают с настройками драйвера.
Драйверы шаговых двигателей серии RS
Убедитесь, что скорость передачи данных в программе совпадает со скоростью, настроенной в драйвере (см. схемы ниже).
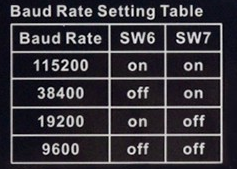
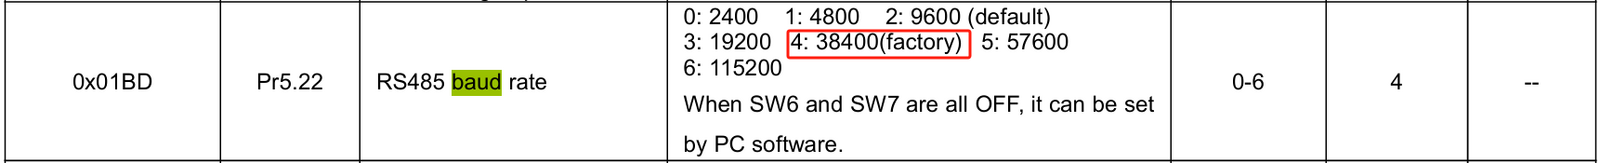
Адрес Modbus по умолчанию установлен на 01. Если адрес был изменён, убедитесь, что в ваших командах используется корректный адрес.
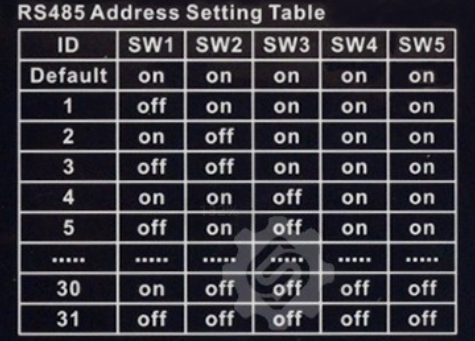
Пример: 01 06 62 00 00 41 56 42 — первый байт (01) является адресом Modbus.
Используйте прилагаемый отладочный кабель RS-232 для проверки скорости передачи данных и адреса через программу конфигурации.
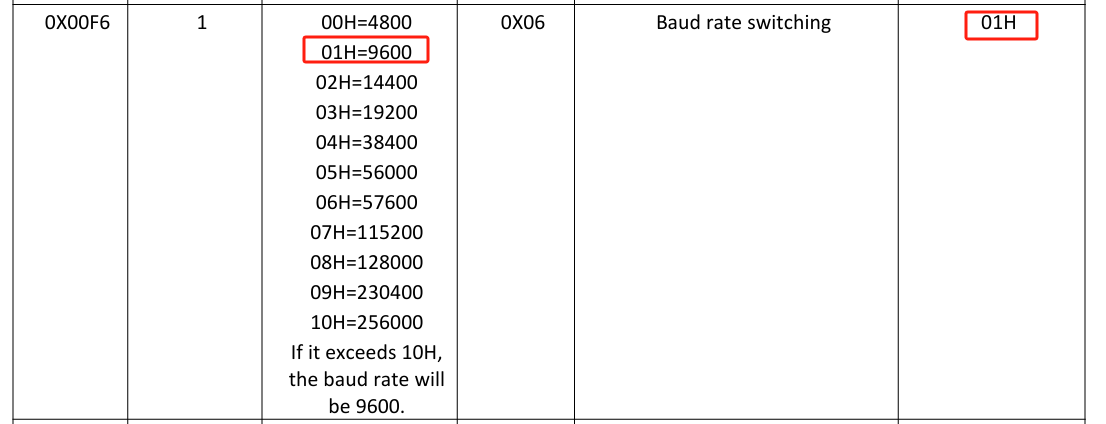
Бесколлекторные драйверы
Все бесколлекторные драйверы по умолчанию работают на скорости 9600 бод. Подробную информацию см. в руководстве к изделию.
Серии IDM-RS, ISV2 и ICL-RS
Аналогично драйверам шаговых двигателей серии RS, параметры связи можно настроить с помощью DIP-переключателей. Подробную информацию см. в руководстве к изделию.
iDM-RS
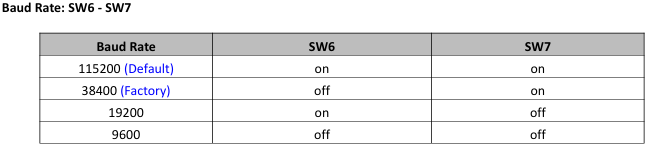
ISV2
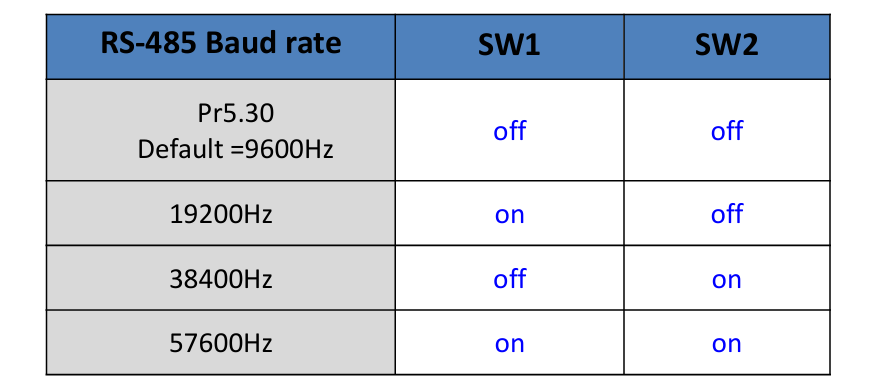
ICL-RS
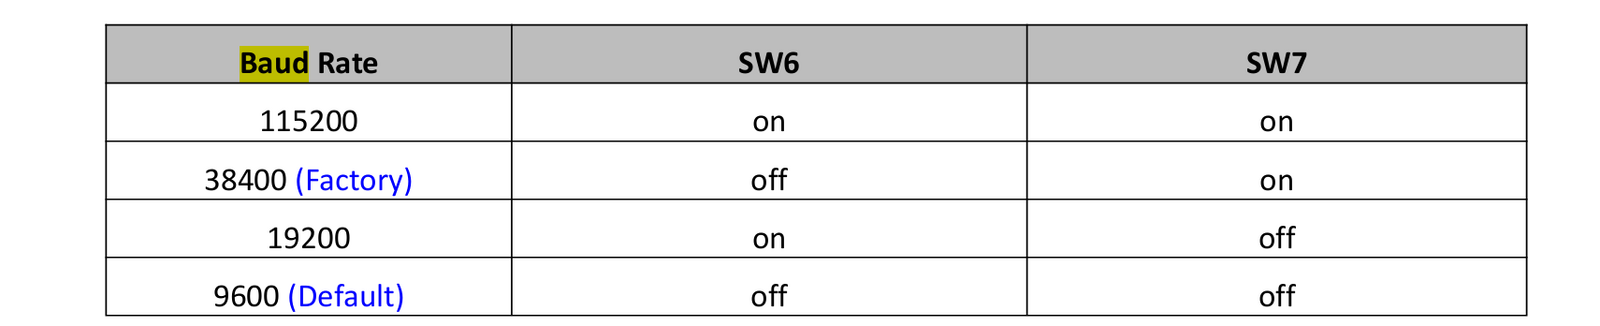
3. Проверка настроек программы
Убедитесь, что формат команд Modbus корректен, включая:
- Адрес устройства
- Код функции
- Поле данных
- Контрольную сумму CRC
Для исключения ошибок форматирования команд выполните тестирование связи с помощью примеров команд из руководства.
Примеры команд
Драйвер шагового двигателя серии RS:
01 06 62 00 00 01 57 B2 — установка режима PR0 в абсолютное позиционирование.
Серии IDM-RS / ISV2 / ICL-RS:
01 06 62 00 00 01 57 B2 — установка режима PR0 в абсолютное позиционирование.
Бесколлекторный драйвер:
01 06 80 00 09 02 27 9B — запуск с двумя парами полюсов.
4. Использование инструментов отладки Modbus
- Выполните тестирование связи с помощью диагностических утилит Modbus, таких как ModScan или Modbus Poll.
- Отправьте команды вручную и проверьте наличие ответов для подтверждения успешной связи.