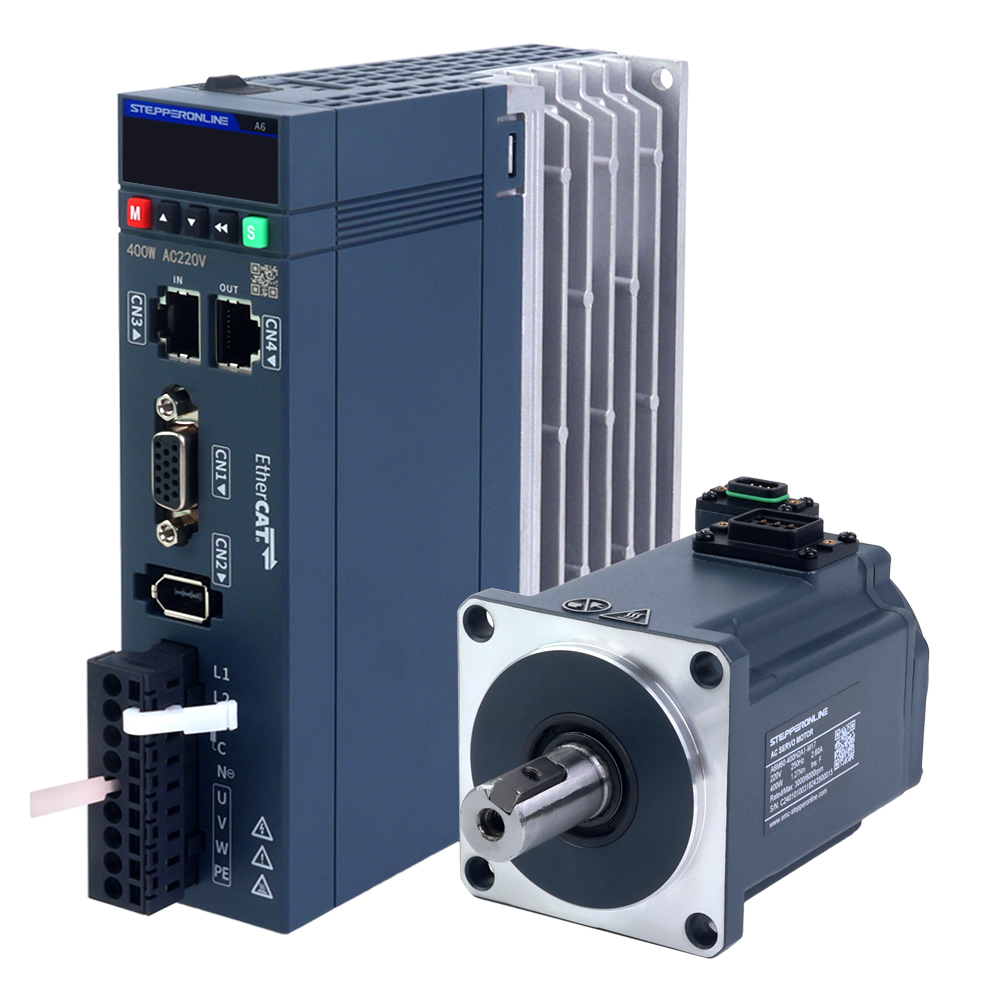
Функция абсолютного позиционирования позволяет серводвигателю точно определять своё текущее положение (абсолютную позицию) сразу после отключения или перезапуска питания без необходимости возврата к исходной точке. Аппаратной основой данной функции является абсолютный энкодер. Все серводвигатели серии A6 оснащены 17-битным абсолютным энкодером. Для использования функции абсолютного позиционирования требуется специальный кабель с батарейным блоком, как показано на рисунке ниже:
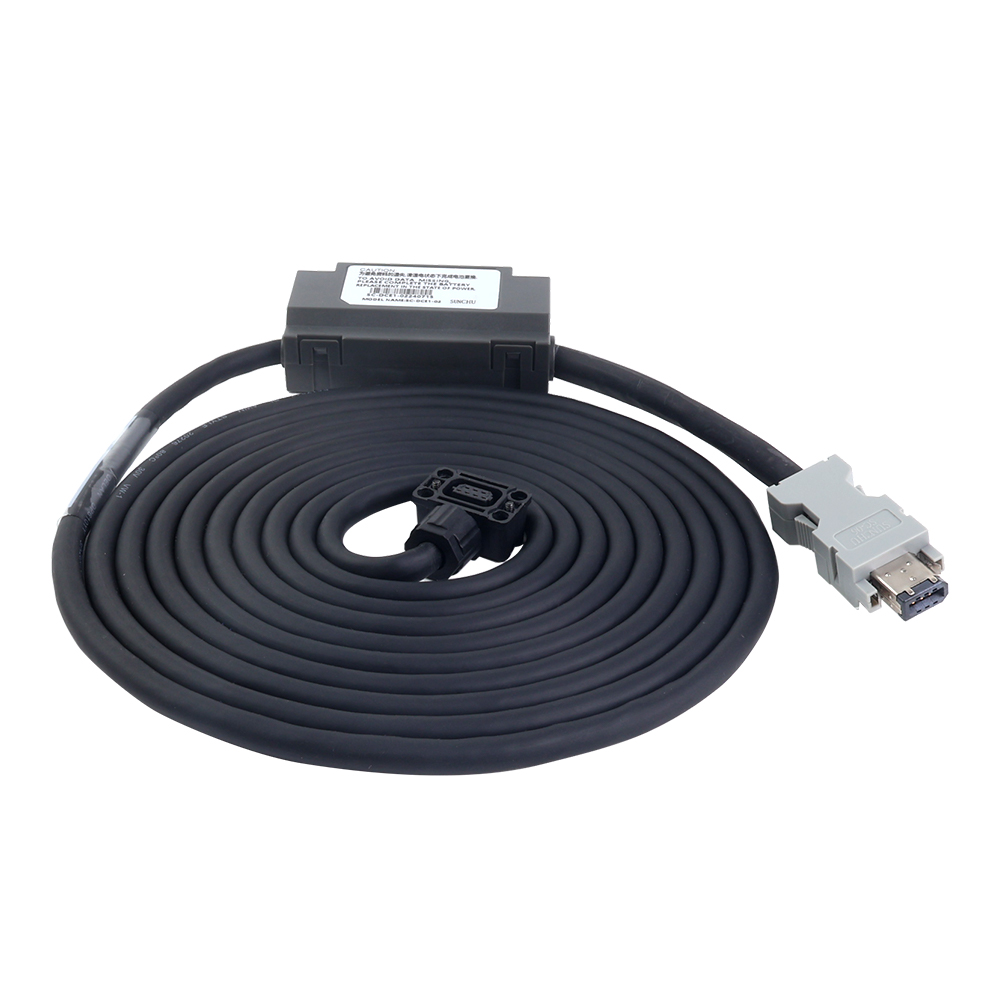
Батарея служит резервным источником питания для энкодера двигателя. Энкодеру необходимо непрерывное питание для сохранения данных о положении. При отключении или перезапуске сервопривода питание на энкодер не подаётся. Поэтому подключение батареи к кабелю энкодера является оптимальным решением, обеспечивающим сохранность данных о положении. Это независимый резервный источник питания.
Примечание: Если функция абсолютного позиционирования включена с использованием стандартного кабеля без батарейного блока, сервопривод выдаст аварийный сигнал.
1. Инструкция по включению функции
- Подключите серводвигатель к сервоприводу с помощью кабеля энкодера с батарейным блоком.
- Настройте параметры сервопривода. Серия A6 поддерживает пять режимов абсолютного позиционирования, которые можно выбрать в зависимости от требований вашего применения:
- Режим абсолютного линейного перемещения: линейно преобразует многооборотную абсолютную позицию энкодера в заданный линейный ход. Подходит для линейных возвратно-поступательных перемещений, таких как линейные модули, салазки и портальные системы. Многооборотные абсолютные данные энкодера изменяются в фиксированном диапазоне без риска переполнения позиции.
- Режим абсолютного линейного бесконечного перемещения: подходит для сценариев, в которых двигатель непрерывно вращается в одном направлении. Данные о позиции накапливаются бесконечно, и сервопривод не выдаёт аварийный сигнал о переполнении позиции.
- Режим абсолютного энкодера с одним оборотом: простейший абсолютный режим. В данном режиме многооборотные данные не сохраняются; хранится только информация о позиции в пределах одного оборота. Подходит для применений, в которых диапазон перемещения не превышает одного полного оборота, таких как сочленения роботизированных манипуляторов, поворотные клапаны, угловые позиционирующие столы и делительные столы.
- Режим абсолютного вращательного перемещения: стандартный и наиболее часто используемый многооборотный абсолютный режим. Каждое значение энкодера однозначно соответствует абсолютному механическому положению вала двигателя. Подходит для большинства вращательных применений, требующих полного абсолютного позиционирования, таких как сочленения роботов, устройства автоматической смены инструмента на станках с ЧПУ, поворотные рабочие столы и лебёдки.
- Режим абсолютного механического одного оборота: предназначен для применений, требующих предельно высокой точности позиционирования в пределах одного оборота, когда потеря позиции после отключения питания недопустима. Примеры включают высокоточные делительные столы, прецизионные клапаны и механизмы угла места радара. Аналогично режиму абсолютного энкодера с одним оборотом, данный режим более надёжен, поскольку сервопривод активно игнорирует количество оборотов. Если двигатель совершает более одного полного оборота, позиция обратной связи циклически повторяется в пределах одного оборота (операция по модулю), что предотвращает появление ошибочных значений, таких как 361°, и тем самым обеспечивает большую стабильность системы.
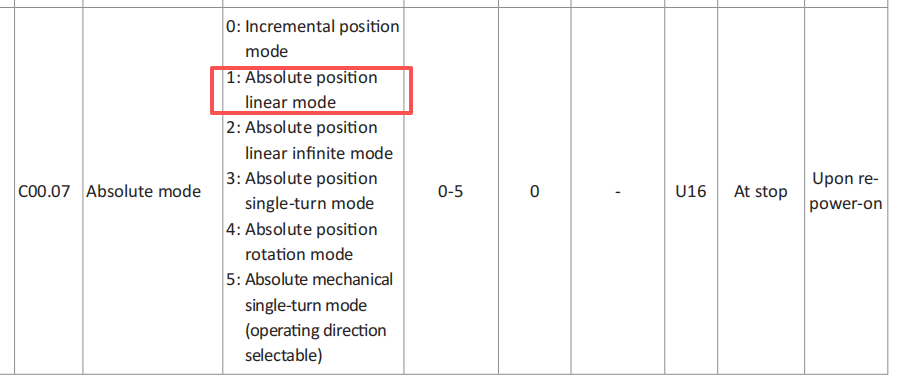
Ниже приведены шаги настройки с использованием программного обеспечения. Аналогичная процедура применяется при настройке через переднюю панель сервопривода или другими способами.
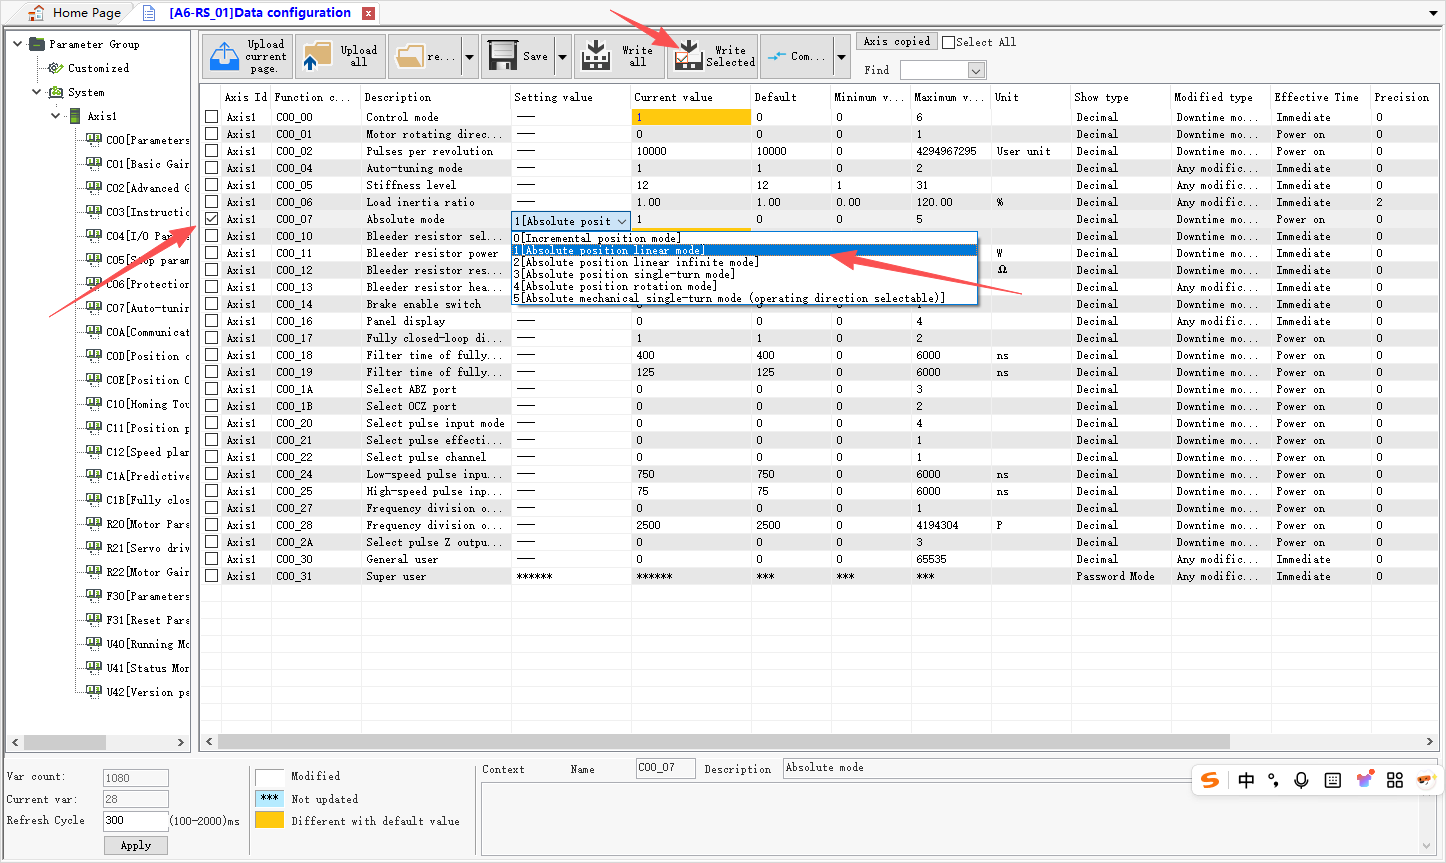
- Откройте параметры группы C00.
- Найдите параметр C00.07 и выберите нужный режим абсолютного позиционирования.
- Сохраните настройки.
После сохранения отключите и снова включите питание сервопривода, чтобы функция абсолютного позиционирования вступила в силу.
2. Описание параметров абсолютного позиционирования
Сначала рассмотрим параметры группы U40 сервопривода, связанные с энкодером:
- U40.16 (Обратная связь абсолютной позиции (в командных единицах)):
Отображает суммарную позицию двигателя в командных единицах, что связано с параметром C00.02. Например, если C00.02 = 10 000, двигатель совершает один полный оборот за 10 000 командных единиц. Значение параметра = количество оборотов двигателя × 10 000.
- U40.18 (Обратная связь абсолютной позиции (в единицах энкодера)):
Отображает суммарную позицию двигателя в единицах энкодера, что связано с разрешением энкодера. Например, для 17-битного энкодера двигатель совершает один полный оборот за 131 072 единицы энкодера. Значение параметра = количество оборотов двигателя × 131 072.
- U40.1C (Информация об одном обороте энкодера):
Определяется аппаратным обеспечением энкодера. Как описано выше, один оборот двигателя соответствует 131 072 единицам энкодера, как показано на рисунке ниже:
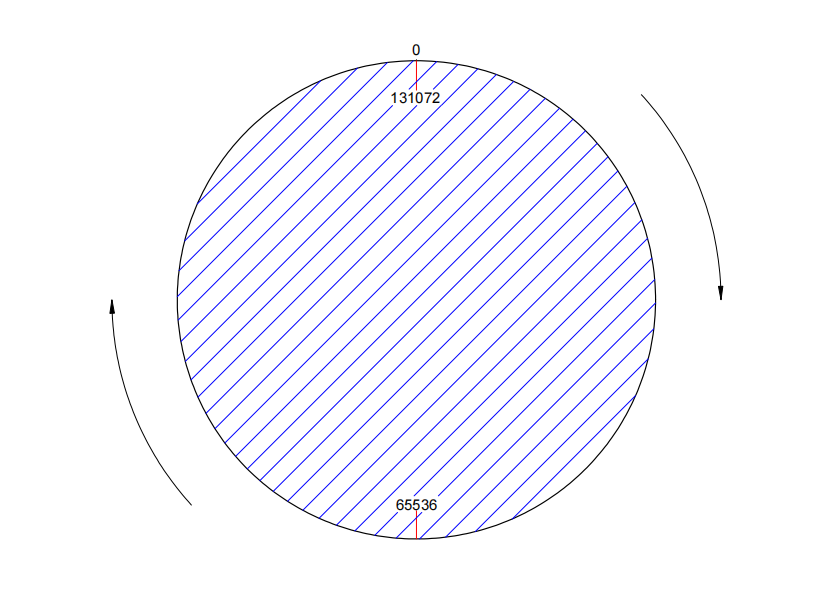
Независимо от количества оборотов двигателя, информация о позиции в пределах одного оборота остаётся неизменной, последовательно следуя паттерну 0 → 65536 → 131072 → 65536 → 0. Это абсолютная информация о позиции энкодера в пределах одного оборота. Как только двигатель останавливается, можно получить его конкретное положение в пределах одного оборота.
- U40.1E (Информация о многооборотной позиции энкодера):
Это наиболее важный параметр для многооборотного абсолютного позиционирования. Когда двигатель работает в любом режиме абсолютного позиционирования, кроме режима одного оборота, здесь отражается накопленное количество оборотов каждый раз, когда двигатель совершает полный оборот.
- U40.24 (Обратная связь абсолютной позиции (в единицах энкодера), младшие 32 бита):
Данный параметр накапливает абсолютную позицию энкодера, но имеет диапазон значений от −2 147 483 648 до 2 147 483 647. При превышении этого предела счётчик циклически сбрасывается. Однако каждый раз, когда накопленное значение превышает 2 147 483 647 (2^31) единиц энкодера, параметр верхних 32 бит U40.26 увеличивается на 1.
- U40.26 (Обратная связь абсолютной позиции (в единицах энкодера), старшие 32 бита):
Как описано выше, старшие 32 бита предотвращают переполнение счётчика. В совокупности ёмкость многооборотных данных составляет 64 бита.
Простой пример расчёта позиции:
Текущая абсолютная позиция (в единицах энкодера) = U40.26 × 2^32 + U40.24
Примечание: U40.24 содержит младшие 32 бита, а U40.26 — старшие 32 бита 64-битного значения абсолютной позиции.
3. Типичные проблемы и их решения
- Каков срок службы батареи? Как приобрести сменную батарею?
Типичный срок службы батареи составляет около двух лет при нормальных условиях эксплуатации. Фактический срок службы может варьироваться в зависимости от температуры, режима использования и факторов окружающей среды. Рекомендуется регулярная замена. Используется батарея модели ER14505. Сменные батареи можно приобрести на таких площадках, как Amazon или eBay. Сервопривод A6 предусматривает аварийный сигнал ALF9.0, который уведомляет пользователя о слишком низком напряжении батареи.
- Почему сервопривод продолжает выдавать аварийный сигнал после установки C00.07 и перезапуска питания?
Если функция абсолютного позиционирования включается на серводвигателе впервые, требуется два цикла отключения и перезапуска питания:
- Установите параметр C00.07 и успешно сохраните его.
- Отключите и снова включите питание сервопривода.
После этого сервопривод отобразит аварийный сигнал ER20.8. Для его устранения установите параметр F31.10 в значение команды сброса энкодера (F31.10 = 4), как показано ниже:
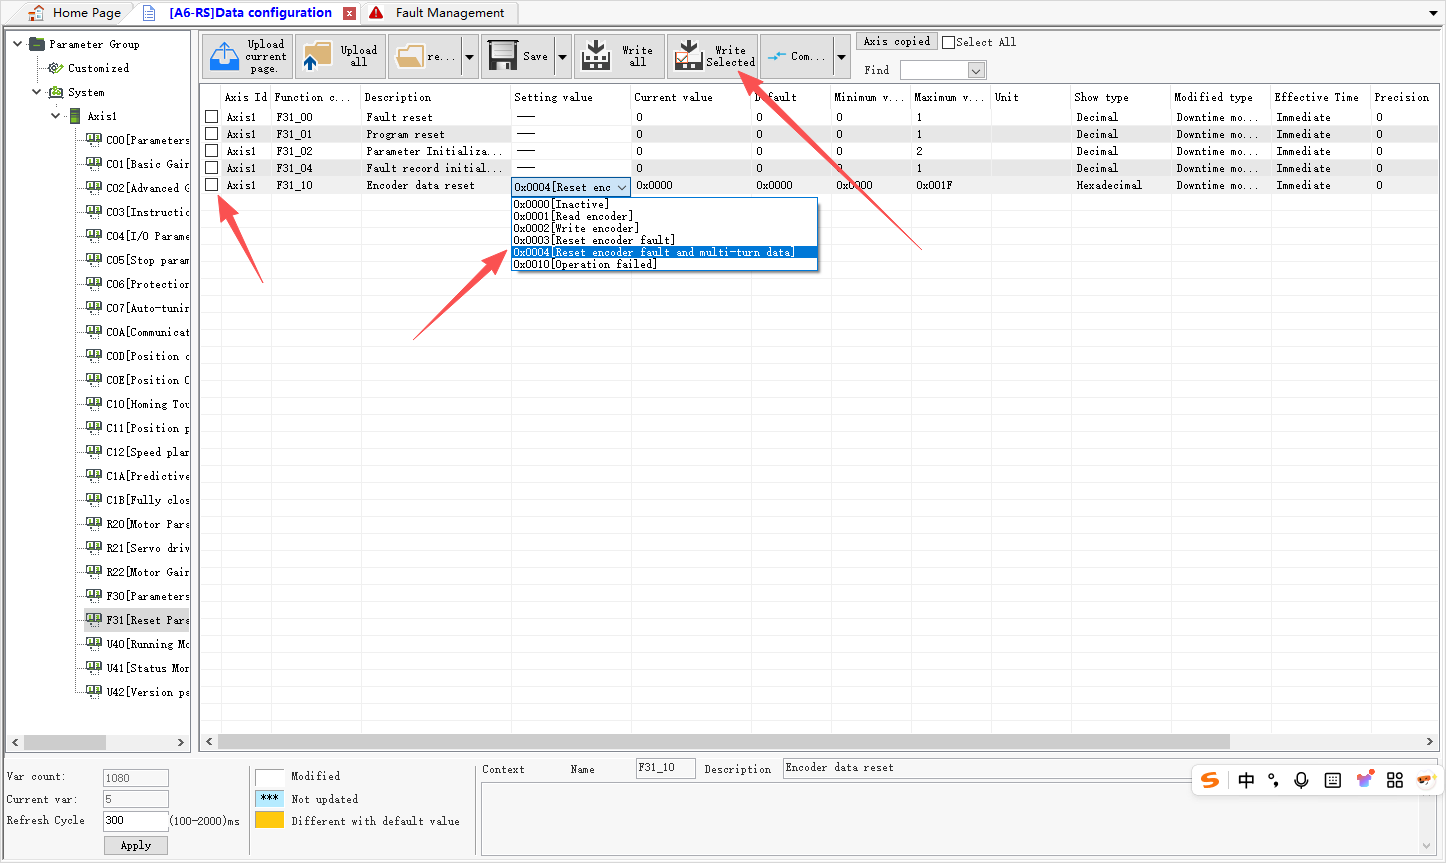
После этого снова отключите и включите питание сервопривода. Затем можно проверить, успешно ли включена функция абсолютного позиционирования, через интерфейс состояния:
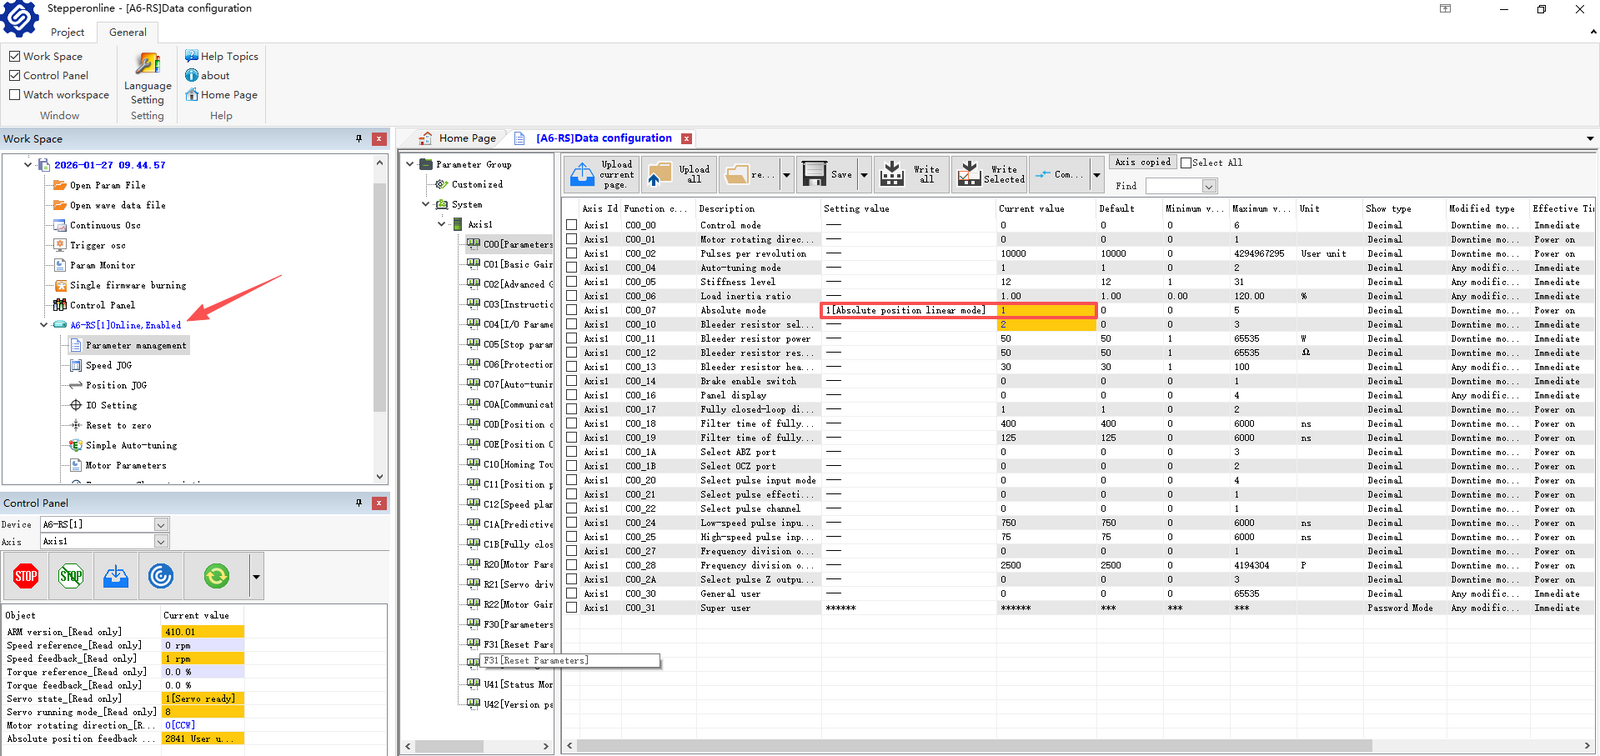
Как показано на рисунке, сервопривод находится в сети и работает нормально, что свидетельствует об успешном включении функции абсолютного позиционирования. Данный двухэтапный процесс перезапуска требуется только при первичной активации абсолютной функции. При последующих изменениях параметра C00.07 или переключении между режимами абсолютного позиционирования достаточно одного перезапуска.
- Почему данные о позиции теряются после перезапуска питания, даже при использовании кабеля с батарейным блоком?
Сначала проверьте напряжение батареи или замените её на заведомо исправную. Для локализации проблемы подключите запасной кабель энкодера с новой батареей, оставив двигатель неподвижным, затем проверьте, сохраняются ли данные о позиции после цикла отключения и включения питания.
Далее проверьте другие параметры группы U40 сервопривода, чтобы определить, потеряны ли все данные или только определённые параметры. Если это происходит, обратитесь в нашу службу поддержки для получения помощи.
Наконец, если ПЛК теряет данные, а сервопривод их сохраняет, проблема может быть связана с подключением ПЛК. Проверьте коммуникационный интерфейс и проводку на наличие возможных неисправностей.
- Как очистить данные абсолютной позиции?
Если необходимо очистить все данные о позиции, выполните следующие шаги:
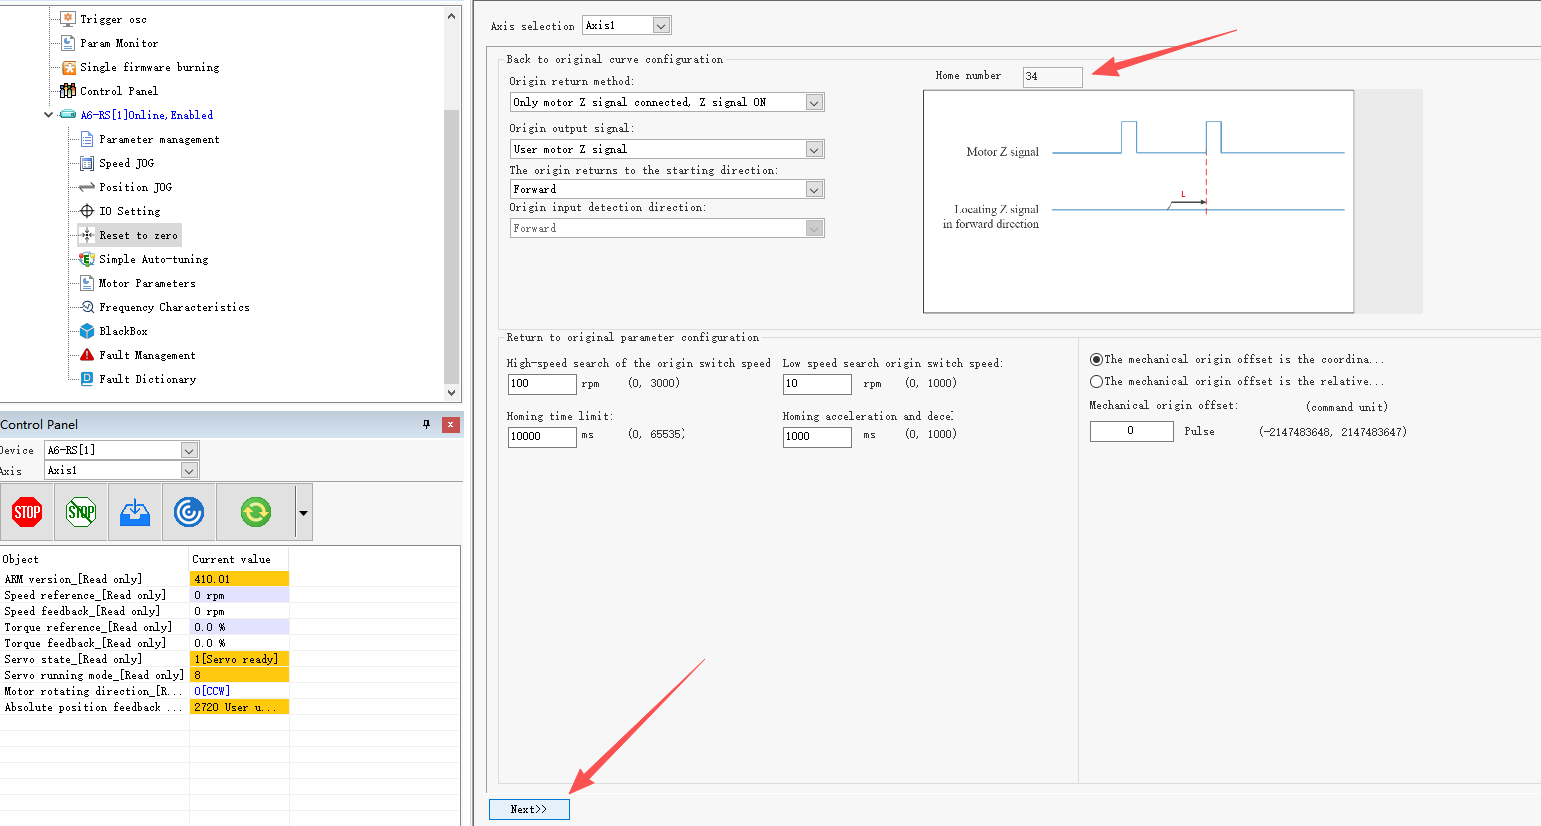
- Найдите функцию поиска исходной точки (homing).
- Выберите «Использовать только Z-сигнал двигателя».
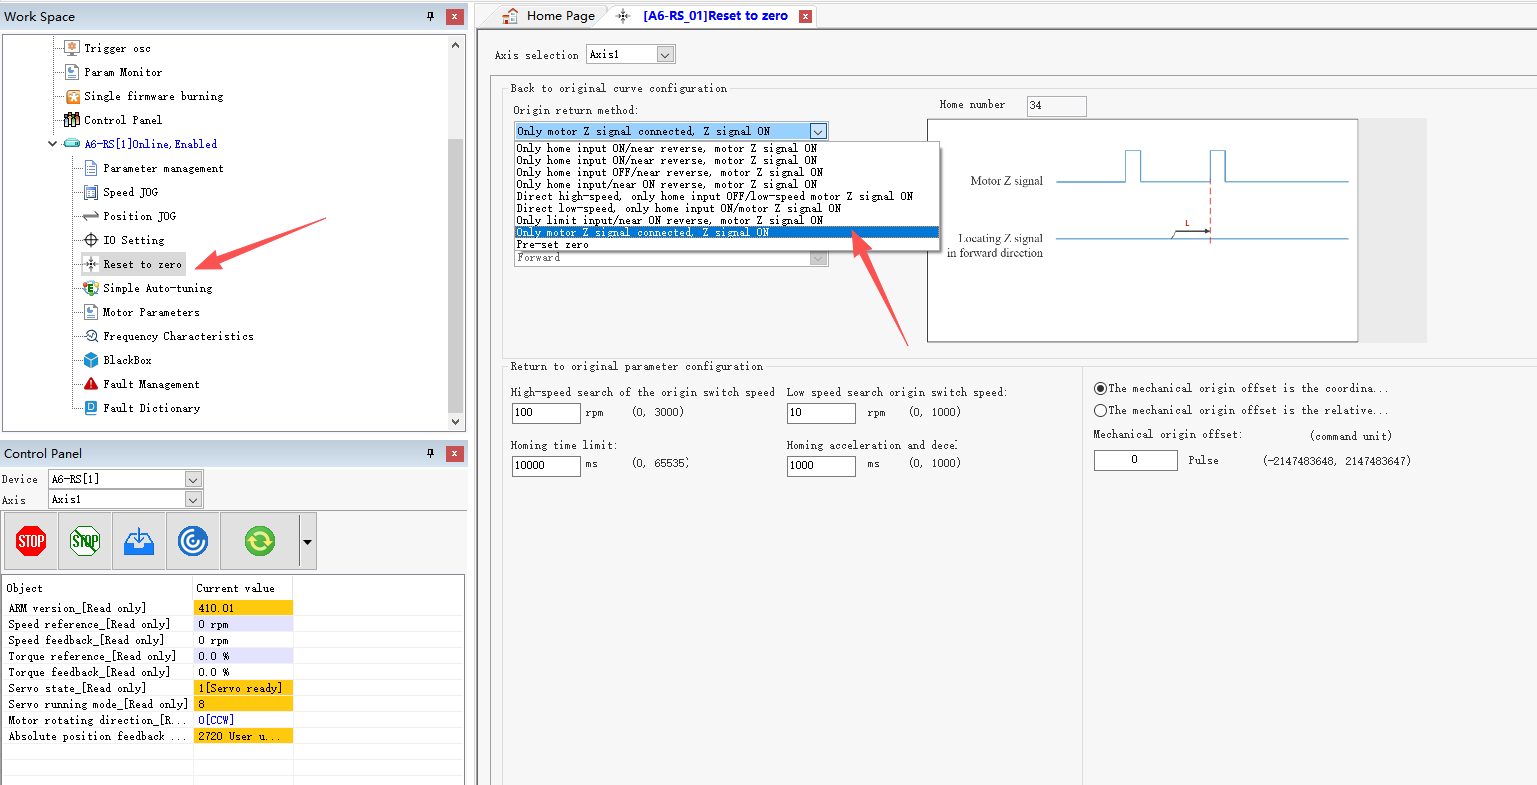
Как показано на рисунке ниже, режим автоматически изменится на 34. Другие настройки изменять не нужно, они могут остаться со значениями по умолчанию. (Режим 34 — самый простой и удобный вариант.)
Нажмите кнопку «Пуск» для начала поиска исходной точки.
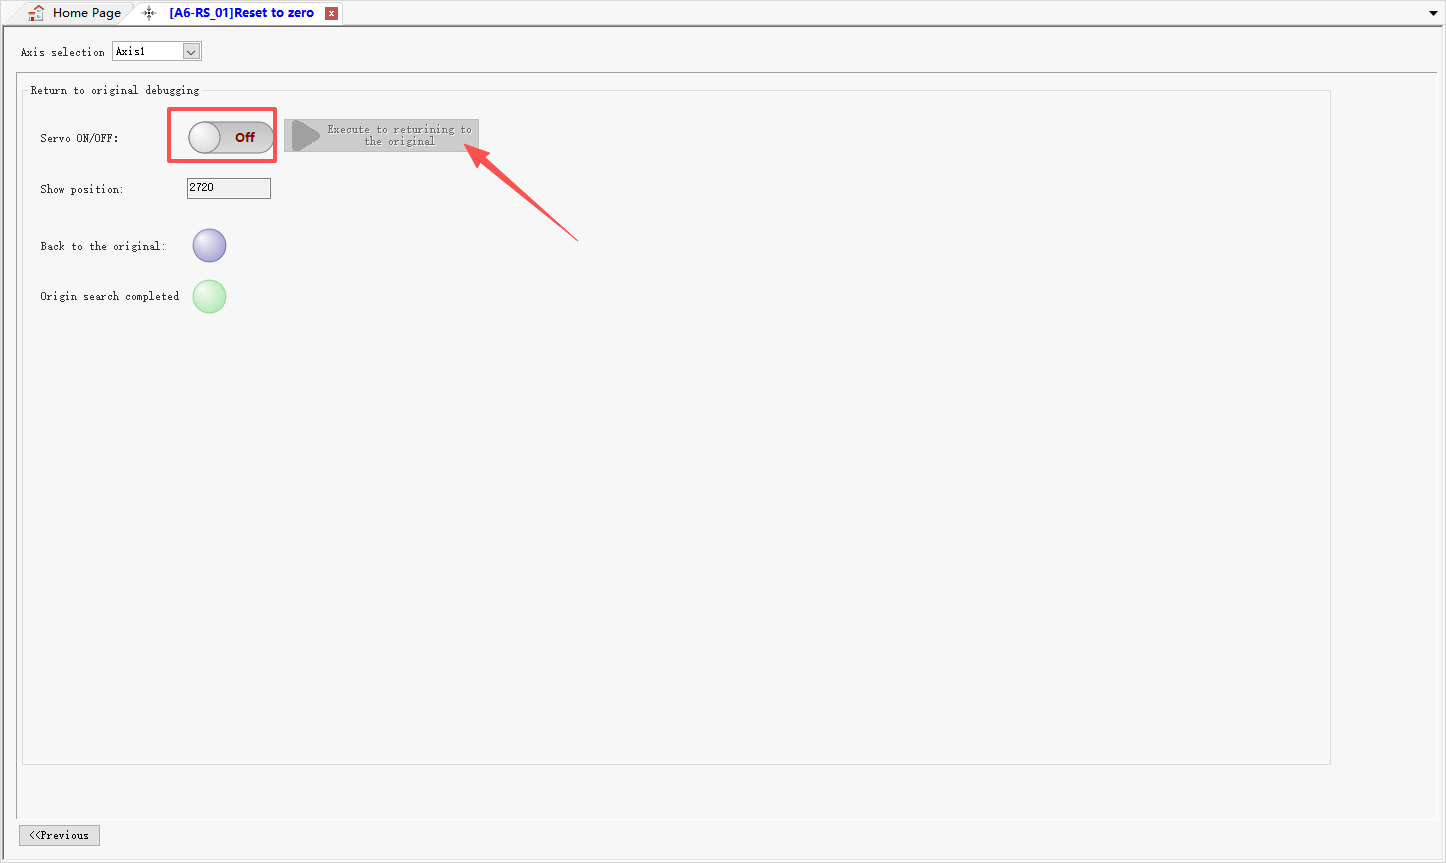
Двигатель будет медленно вращаться, пока не достигнет нулевого положения, как показано на рисунке ниже.
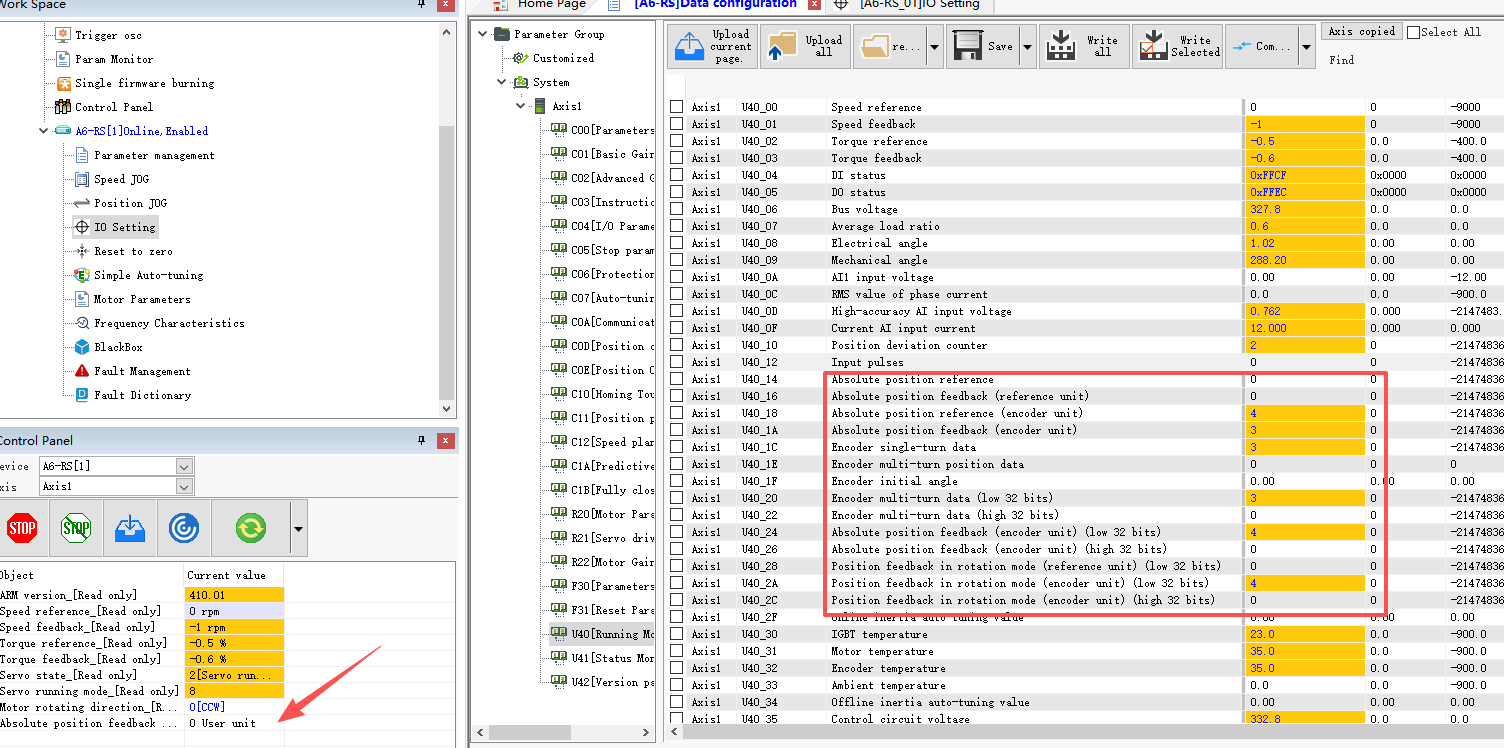
Если необходимо очистить только данные многооборотной позиции, сохранив остальные данные о позиции без изменений, воспользуйтесь методом, описанным в разделе 2 выше (F31.10 = 4). Это сбросит значение U40.1E в ноль.