В этой статье описывается, как настроить функцию PR (Positioning Routine) на сервоприводе T6 для выполнения возврата в исходное положение с обнаружением концевого выключателя.
Аппаратное обеспечение
- Сервопривод T6 и сервомотор
- Импульсный блок питания DC 24V
- Переключатели
Описание функции
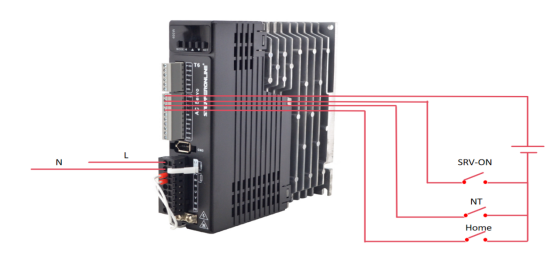
Сигнал SRV-ON (включение сервопривода) подаётся через клемму SI1, сигнал отрицательного концевого выключателя подаётся через клемму SI2, а сигнал исходного положения подаётся через клемму SI3. Данная конфигурация обеспечивает возврат в исходное положение с обнаружением концевого выключателя.
Как реализовать функцию
- Установите следующие параметры: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- Отключите питание сервопривода T6. Подключите блок питания DC 24V и подсоедините переключатели к клеммам SI1, SI2 и SI3, как показано на схеме ниже. Затем включите питание привода для тестирования.
- Перед запуском мотора активируйте сигнал SRV-ON на клемме SI1.
- Активируйте переключатель исходного положения, подключённый к клемме SI3. Мотор начнёт вращение. Когда он сработает отрицательный концевой выключатель на клемме SI2, мотор замедлится, изменит направление вращения и остановится. Эта позиция остановки определяется как исходное положение.
Возврат в исходное положение завершён. Мотор достиг исходной позиции.