1. Считывание позиции энкодера серводвигателя с контроллера верхнего уровня
Энкодеры серводвигателей могут передавать данные о позиции на контроллер верхнего уровня через цепи цифрового ввода/вывода (DI/DO) на задней плате управления привода.
Когда ПЛК управляет серво- или шаговой системой, обратная связь от энкодера обычно не требуется для определения позиции. ПЛК отправляет импульсы позиции на сервопривод через свои команды, а внутренний контур позиции привода обрабатывает обратную связь по позиции.
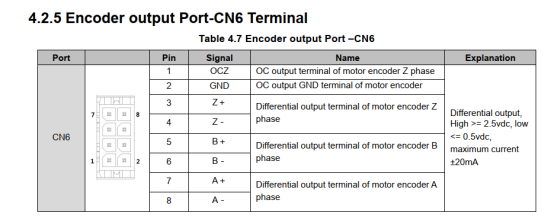
Большинство сервоприводов включают функцию деления импульсов на выходе. Если контроллеру верхнего уровня необходимо получать данные энкодера независимо, импульсы энкодера двигателя могут выводиться в делённом виде, служа опорным сигналом для замкнутого контура управления хост-системы.
Для серии T6 интерфейс выхода деления импульсов — CN6. Схема подключения показана ниже:
2. Считывание позиции энкодера шагового двигателя с контроллера верхнего уровня
В системе шагового двигателя с замкнутым контуром контроллер верхнего уровня управляет двигателем, отправляя импульсы на драйвер. Частота импульсов управляет скоростью, а количество импульсов — позицией. Одновременно драйвер передаёт данные о количестве импульсов обратно на контроллер верхнего уровня для сообщения фактической позиции и скорости двигателя.
Для реализации такого типа управления ПЛК должен поддерживать шинную связь — либо RS-485, либо EtherCAT. Драйвер также должен поддерживать соответствующий протокол шины. Это позволяет контроллеру верхнего уровня получать данные о позиции и скорости непосредственно через шинные сообщения.
Что касается энкодеров шаговых двигателей: все шаговые двигатели, которые мы продаём, используют инкрементальные энкодеры с многооборотной обратной связью. Некоторые энкодеры включают сигнал фазы Z, а некоторые — нет. Энкодеры без сигнала фазы Z не имеют функции возврата в исходное положение, и абсолютная позиция не может быть определена. Для энкодеров, оснащённых сигналом фазы Z, в контроллере верхнего уровня должна быть запрограммирована процедура возврата в исходное положение для обеспечения считывания позиции и хоминга.