1. Auslesen der Servomotor-Encoder-Position von einer übergeordneten Steuerung
Servomotor-Encoder können Positionsdaten über digitale Ein-/Ausgangsschaltungen (DI/DO) auf der hinteren Steuerplatine des Treibers an eine übergeordnete Steuerung (Host-Controller) übermitteln.
Wenn eine SPS ein Servo- oder Schrittmotorsystem steuert, ist in der Regel keine Encoder-Rückmeldung zur Positionsbestimmung erforderlich. Die SPS sendet über ihre Befehle Positionsimpulse an den Servotreiber, und der interne Positionsregelkreis des Treibers verarbeitet die Positionsrückmeldung.
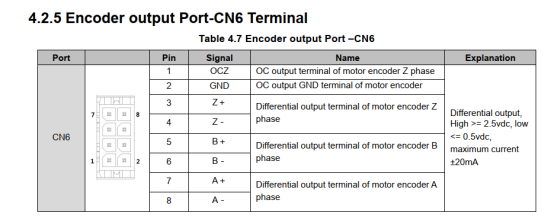
Die meisten Servotreiber verfügen über eine Impulsteilungsausgabefunktion. Wenn die übergeordnete Steuerung Encoder-Daten unabhängig empfangen muss, können die Encoder-Impulse des Motors in geteilter Form ausgegeben werden und dienen als Referenz für die geschlossene Regelung des übergeordneten Systems.
Für die T6-Serie ist die Impulsteilungsausgabeschnittstelle CN6. Das Verdrahtungsdiagramm ist unten dargestellt:
2. Auslesen der Schrittmotor-Encoder-Position von einer übergeordneten Steuerung
In einem geschlossenen Schrittmotorsystem steuert die übergeordnete Steuerung den Motor durch das Senden von Impulsen an den Treiber. Die Impulsfrequenz steuert die Geschwindigkeit und die Impulsanzahl steuert die Position. Gleichzeitig überträgt der Treiber die Impulsanzahldaten zurück an die übergeordnete Steuerung, um die tatsächliche Position und Geschwindigkeit des Motors zu melden.
Um diese Art der Steuerung zu implementieren, muss die SPS Buskommunikation unterstützen – entweder RS-485 oder EtherCAT. Der Treiber muss ebenfalls das entsprechende Busprotokoll unterstützen. Dies ermöglicht der übergeordneten Steuerung, Positions- und Geschwindigkeitsdaten direkt über Busnachrichten abzurufen.
Bezüglich Schrittmotor-Encoder: Alle von uns verkauften Schrittmotoren verwenden inkrementelle Encoder mit Mehrfachumlauf-Rückmeldung. Einige Encoder verfügen über ein Z-Phasen-Signal, andere nicht. Encoder ohne Z-Phasen-Signal verfügen über keine Referenzierfunktion, und die absolute Position kann nicht bestimmt werden. Bei Encodern mit Z-Phasen-Signal muss eine Referenzierprozedur in der übergeordneten Steuerung programmiert werden, um das Auslesen der Position und die Referenzierung zu ermöglichen.