Wenn Sie bei der Verwendung von T6-Servoprodukten Vibrationen feststellen, befolgen Sie die nachstehenden Schritte, um diese zu beseitigen.
Voraussetzungen
Bevor Sie Servoparameter anpassen, überprüfen Sie die folgenden Bedingungen:
- Die Bremse ist gelöst.
- Die mechanische Installation ist ausgewuchtet.
- Die Kupplung ist korrekt ausgerichtet (keine Fehlausrichtung oder Verschiebung).
- Die Zahnräder greifen korrekt ineinander.
- Die Encoder-Verdrahtung ist korrekt.
- Es liegen keine elektrischen Störungen vor.
Sobald alle Voraussetzungen erfüllt sind, fahren Sie mit der Anpassung des Trägheitsverhältnisses, der Steifigkeit und der zugehörigen Parameter des T6-Servos fort.
Vorgehensweise
Schritt 1: Verdrahtung überprüfen
Stellen Sie sicher, dass die Motorverdrahtung korrekt ist. Der Motor sollte vom Treiber automatisch erkannt werden.
Schritt 2: Betriebstest durchführen
Verwenden Sie die Funktion Betriebstest, um zu überprüfen, ob der Motor ordnungsgemäß funktioniert.
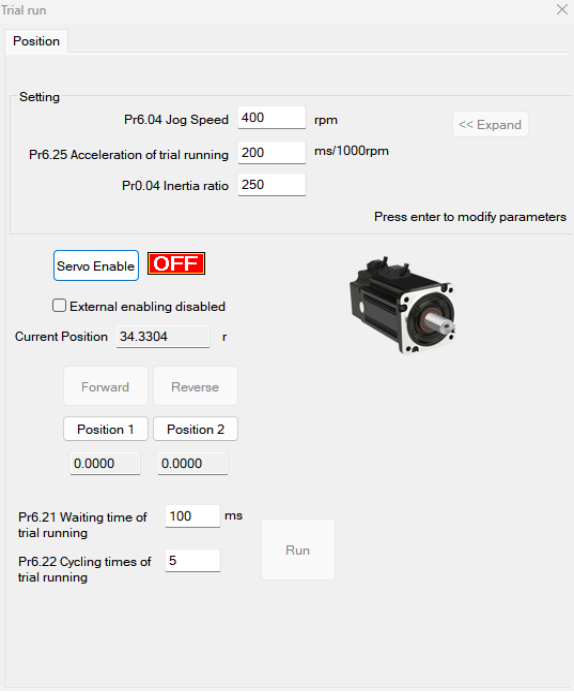
Schritt 3: Servo-ON-Signal konfigurieren (Pr400)
Setzen Sie den Wert von Pr400 basierend auf dem Typ des Servo-ON-Signals:
- Normalerweise geschlossenes (NC) externes Servo-ON-Signal: Pr400 = 83
- Normalerweise offenes (NO) externes Servo-ON-Signal: Pr400 = 3
Schritt 4: Regelungsmodus auswählen (Pr0.01)
Setzen Sie Pr0.01 auf den gewünschten Regelungsmodus:
- 0: Positionsmodus
- 1: Geschwindigkeitsmodus
- 2: Drehmomentmodus
Schritt 5: Motor mit der Last verbinden und das Trägheitsverhältnis anpassen (Pr0.04)
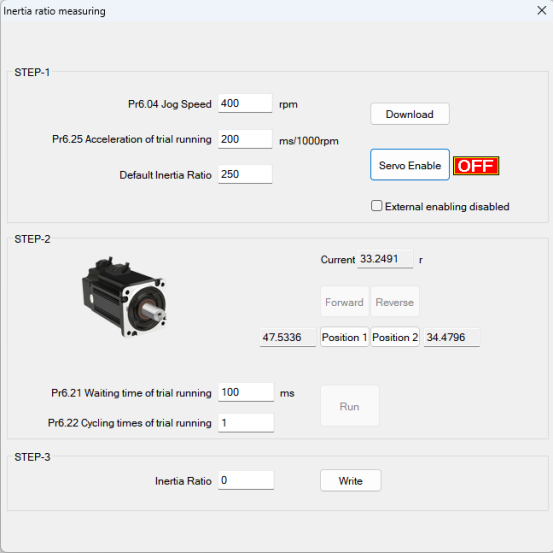
Bevor Sie andere Parameter einstellen (wie z. B. PID-Einstellungen für den Positions- oder Geschwindigkeitsregelkreis), ist es entscheidend, das Trägheitsverhältnis jeder Achse zu bestimmen, um eine optimale Leistung zu erzielen. Verbinden Sie den Motor mit der Last und stellen Sie sicher, dass sich die Achse frei innerhalb eines sicheren Bereichs bewegen kann, ohne mechanische Interferenzen, um die Testsicherheit und -genauigkeit zu gewährleisten.
Automatische Abstimmung des Trägheitsverhältnisses
Voraussetzungen:
- Der Servo ist deaktiviert (Servo-ON ist aus).
- Die positiven und negativen Endlagensignale sind deaktiviert.
Schritte:
- Stellen Sie die Tippgeschwindigkeit (Pr6.04) ein. Setzen Sie diese nicht zu hoch; ein Wert zwischen 300 und 1000 U/min wird empfohlen. Setzen Sie Pr6.25 auf 50–100 ms/1000 U/min. Setzen Sie das Standard-Trägheitsverhältnis. Laden Sie diese Einstellungen auf den Treiber und aktivieren Sie den Servo.
- Klicken Sie auf Vorwärts, um den Motor in Vorwärtsrichtung zu betreiben, und klicken Sie dann auf Position 1, um Positionslimit 1 zu speichern. Klicken Sie auf Rückwärts, um den Motor in Rückwärtsrichtung zu betreiben, und klicken Sie dann auf Position 2, um Positionslimit 2 zu speichern. Klicken Sie auf Ausführen, um den automatischen Abstimmungsprozess des Trägheitsverhältnisses zu starten.
- Nach Abschluss klicken Sie auf Schreiben, um das ermittelte Trägheitsverhältnis im EEPROM zu speichern.
Schritt 6: Motor mit der Last verbinden und die Steifigkeit anpassen (Pr0.02, Pr0.03)
- Stellen Sie sicher, dass sich der Motor im Stillstand befindet (Servo-ON ist aus). Das Trägheitsverhältnis muss korrekt eingestellt sein, bevor Sie fortfahren; ein falsches Trägheitsverhältnis verschlechtert die Abstimmungsergebnisse.
- Setzen Sie Pr0.02 (Echtzeit-Autoabstimmung) auf
0x01/0x11oder0x02/0x12. Setzen Sie dann Pr0.03 (Maschinensteifigkeitseinstellung). - Aktivieren Sie das Servo-ON-Signal. Die Maschine arbeitet unter normalen Bedingungen und beginnt mit der Schätzung der Lastcharakteristik. Die zugehörigen Regelungsparameter werden automatisch angepasst.
- Erhöhen Sie den Wert von Pr0.03, um die Reaktionsfähigkeit des Motors zu verbessern. Beobachten Sie die Positionierzeit und prüfen Sie, ob spürbare Vibrationen auftreten. Setzen Sie den Steifigkeitswert so hoch wie möglich, ohne Vibrationen zu verursachen.
- Speichern Sie die Ergebnisse und schreiben Sie sie in das EEPROM.
Schritt 7: Bewegungsgleichmäßigkeit feinabstimmen (Pr2.22, Pr2.23)
Falls erforderlich, passen Sie Pr2.22 und Pr2.23 an, um eine gleichmäßigere Bewegung zu erzielen.
Schritt 8: Filter- und Verstärkungsparameter konfigurieren (Pr0.06–Pr0.10)
Setzen Sie die Werte von Pr0.06, Pr0.07, Pr0.08, Pr0.09 und Pr0.10 nach Bedarf, um die Systemreaktion zu optimieren und Vibrationen zu reduzieren. Diese Parameter steuern verschiedene Filter- und Verstärkungseinstellungen innerhalb der Servoregelkreise. Detaillierte Beschreibungen und empfohlene Werte für Ihre spezifische Anwendung finden Sie im T6-Servoparameterhandbuch.
Schritt 9: Pr0.00 für höhere Steifigkeit anpassen
Bevor Sie fortfahren, stellen Sie sicher, dass die folgenden Einstellungen korrekt konfiguriert sind:
- Regelungsmodus: Pr0.01 = 0 (Positionsmodus)
- Echtzeit-Autoabstimmung: Pr0.02 = 1 (für Interpolationsbewegung)
- Trägheitsverhältnis: Pr0.04 (wie in Schritt 5 ermittelt)
- Steifigkeit: Pr0.03 (wie in Schritt 6 ermittelt)
Konfigurieren Sie dann Pr0.00 entsprechend Ihren Bewegungsanforderungen:
- Einzelachse oder nicht synchronisierter Betrieb: Setzen Sie Pr0.00 auf 1 oder einen Wert größer als 10.
- Synchronisierte Mehrachsenbewegung: Setzen Sie denselben Pr0.00-Wert auf allen Achsen.
- Wenn Pr0.00 > 10: Beginnen Sie bei 100 und erhöhen Sie in Schritten von 50 (z. B. 100, 150, 200, 250, ...).
Vorsicht: Ändern Sie den Wert von Pr0.00 nicht, während der Motor läuft. Dies verursacht Vibrationen und kann das System beschädigen.
Zusätzliche Hinweise:
- Stellen Sie immer zuerst den korrekten Regelungsmodus ein und setzen Sie das korrekte Trägheitsverhältnis und die Steifigkeit, bevor Sie Pr0.00 anpassen.
- Beginnen Sie im manuellen Modus mit einem kleineren Pr0.00-Wert. Ein kleinerer Wert führt zu einer gleichmäßigeren Bewegung, während ein größerer Wert eine schnellere Positionierung ermöglicht.