1. Überprüfung der Verdrahtung
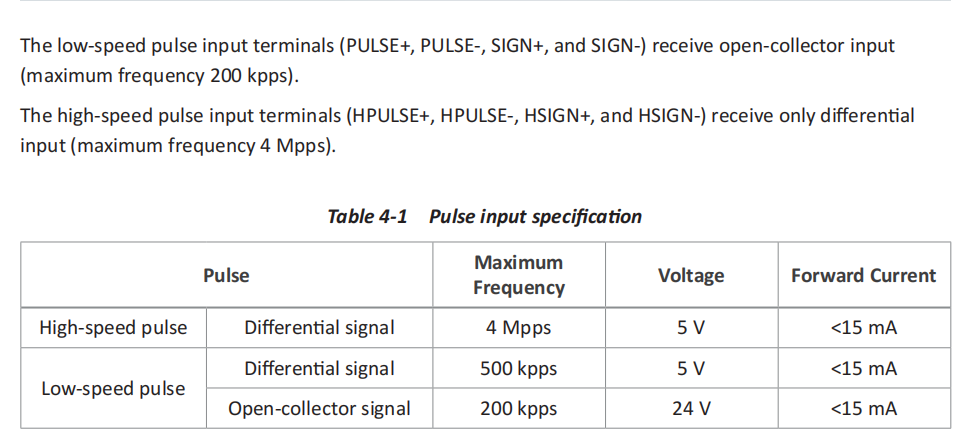
Die A6-RS-Serie unterstützt die Puls-Signalsteuerung von 5 V bis 24 V. Überprüfen Sie vor der Verdrahtung die Ausgangssignal-Spannung Ihres Controllers (die meisten kleinen Controller-Platinen geben 5 V aus, während die meisten SPS 24 V ausgeben). Die Verdrahtungsmethoden für die jeweiligen Fälle werden im Folgenden beschrieben.
1.1. Verdrahtung für ein 5-V-Pulssignal
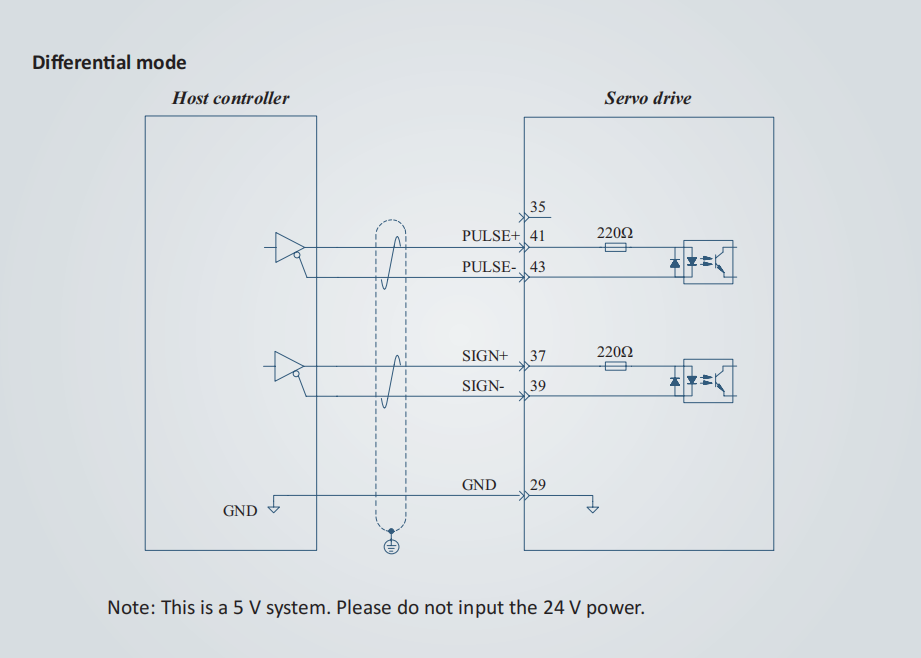
Bitte beachten Sie Seite 44 des Treiberhandbuchs.
- Verbinden Sie PULSE+ des Controllers mit PIN41 des CN1-Steckers am Treiber.
- Verbinden Sie PULSE- des Controllers mit PIN43 des CN1-Steckers am Treiber.
- Verbinden Sie DIR+ des Controllers mit PIN37 des CN1-Steckers am Treiber.
- Verbinden Sie DIR- des Controllers mit PIN39 des CN1-Steckers am Treiber.
Hinweis: Pin 29 (GND) ist optional. Der Anschluss hilft, Signalstörungen in elektrisch verrauschten Umgebungen zu reduzieren, kann aber unbeschaltet bleiben, wenn keine Störungen zu befürchten sind.
1.2. Verdrahtung für ein 24-V-Pulssignal
Bitte beachten Sie Seite 45 des Treiberhandbuchs.
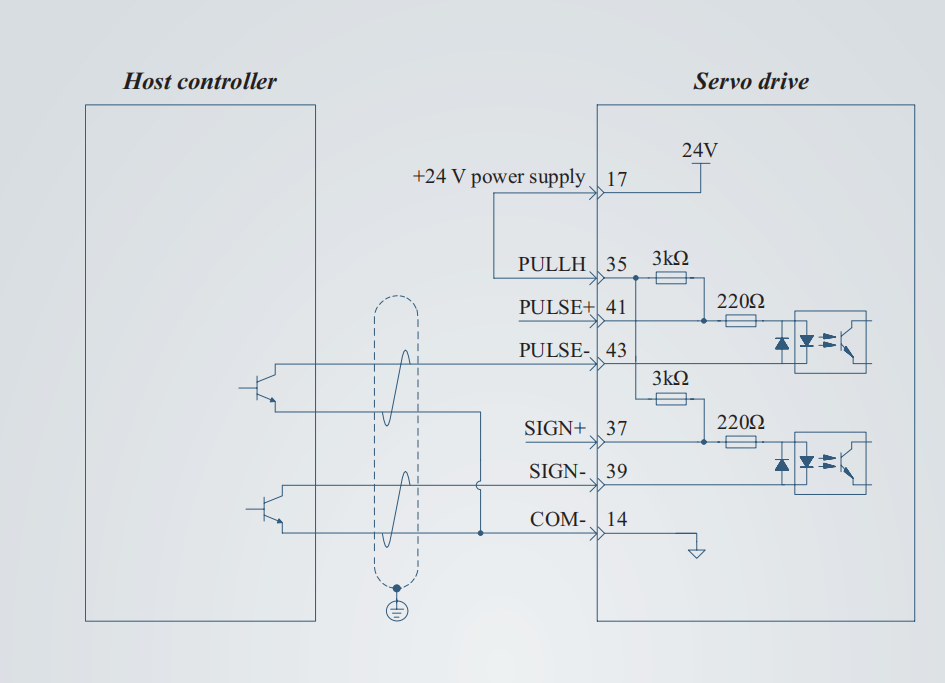
- Verbinden Sie unter Verwendung der internen 24-V-Versorgung des Treibers PIN17 und PIN35 des CN1-Steckers am Treiber mit einer Brücke.
- Verbinden Sie das Pulssignal des Controllers mit PIN43 des CN1-Steckers am Treiber.
- Verbinden Sie das Richtungssignal des Controllers mit PIN39 des CN1-Steckers am Treiber.
- Verbinden Sie die Signalmasse (GND) des Controllers mit PIN14 des CN1-Steckers am Treiber.
Stellen Sie sicher, dass die gesamte Verdrahtung den obigen Anweisungen entspricht und dass der Controller korrekt ein 5-V- oder 24-V-Pulssignal ausgibt (Sie können die Spannung mit einem Multimeter überprüfen).
Zu diesem Zeitpunkt können externe Verdrahtungsprobleme in der Regel ausgeschlossen werden. Überprüfen Sie als Nächstes, ob das Servo-Freigabesignal aktiv ist.
Servo-Freigabe
Das Servo-Freigabesignal ist eine entscheidende Voraussetzung dafür, dass der Motor einen Bewegungsbefehl ausführt. Wenn der Servo nicht freigegeben ist, reagiert der Treiber nicht auf Befehle vom Controller, unabhängig davon, wie viele Befehle gesendet werden.
Beim A6-RS-Treiber ist die Freigabefunktion dem Digitaleingang 5 (DI5) zugeordnet.
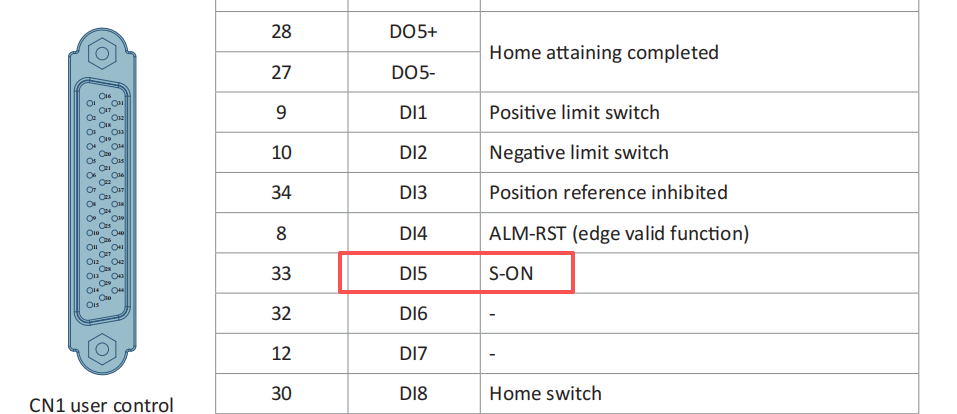
Die Freigabe des Treibers bedeutet im Wesentlichen die Aktivierung von DI5. Es gibt mehrere Methoden; der einfachste Verdrahtungsansatz wird zuerst beschrieben.
1) Steuerung über eine externe 24-V-Stromversorgung
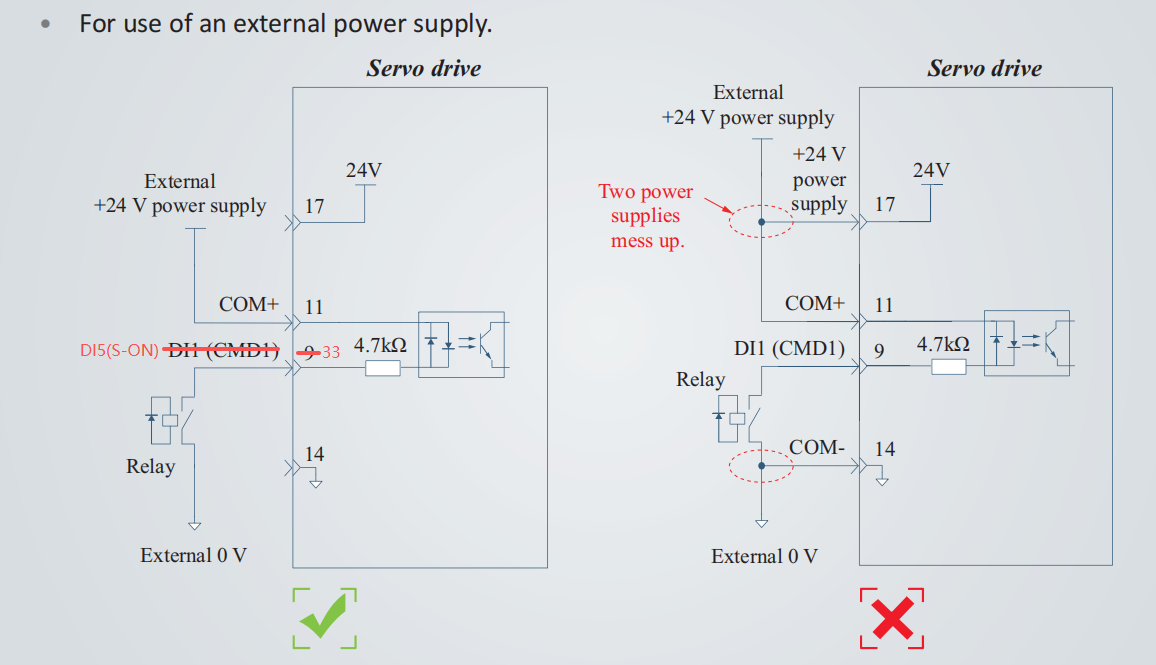
Bereiten Sie eine 24-V-Gleichstromversorgung vor.
- Verbinden Sie 24 V+ mit PIN11 des CN1-Steckers.
- Verbinden Sie 0 V mit PIN33 des CN1-Steckers.
- Wenn die Stromversorgung eingeschaltet wird, ist der Servo freigegeben. Wenn sie ausgeschaltet wird, ist der Servo gesperrt.
Das folgende Diagramm zeigt die vollständige Verdrahtung zwischen dem A6-RS-Treiber und einer Controller-Platine für eine Graviermaschine.
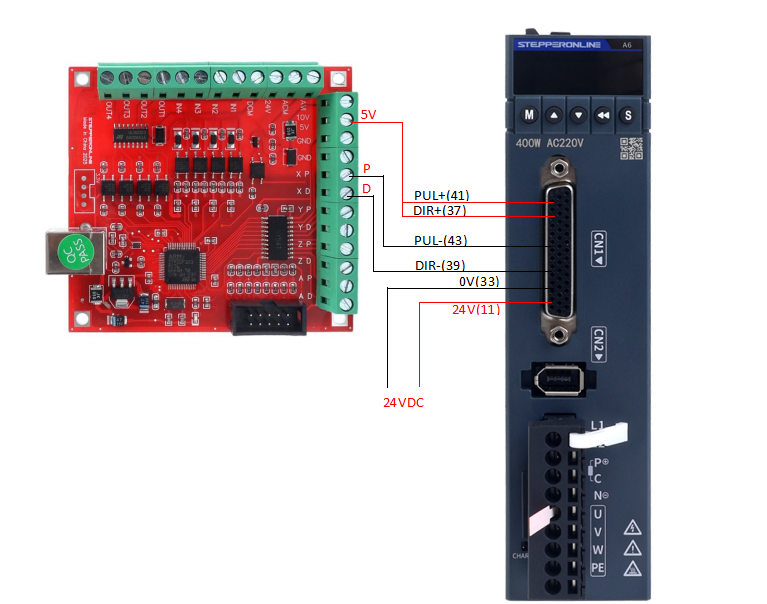
2) Steuerung über Treiberparameter
Wenn keine geeignete 24-V-Gleichstromversorgung verfügbar ist, kann die Freigabefunktion auch über Treiberparameter gesteuert werden. Stellen Sie über das Tastenfeld oder die Software des Treibers den Parameter C04.11 auf 1, um den Treiber freizugeben, und auf 0, um ihn zu sperren.
3) Steuerung über die interne 24-V-Stromversorgung des Treibers
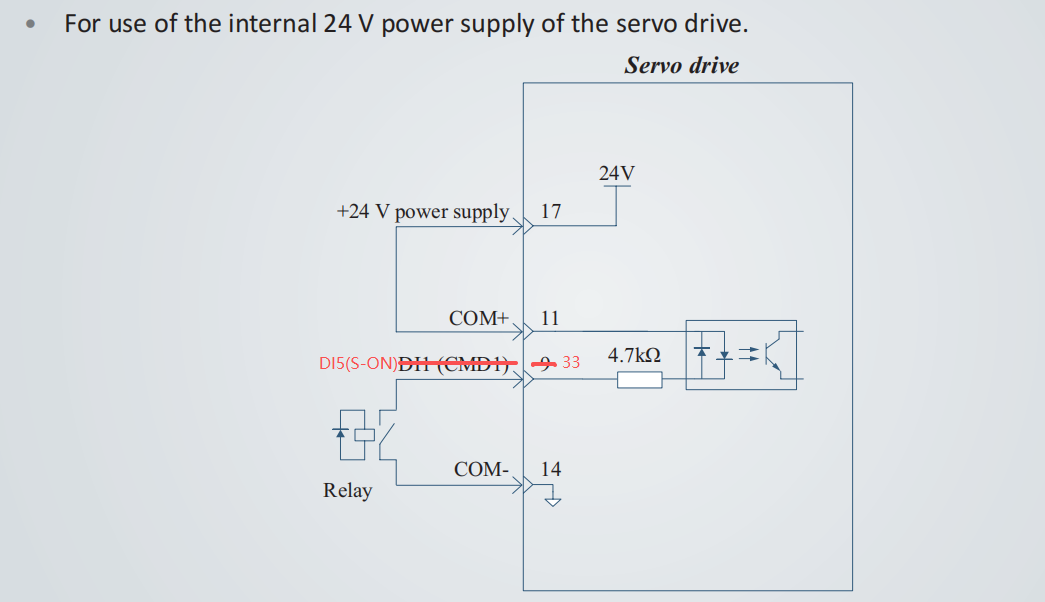
- Verbinden Sie PIN17 und PIN11 des CN1-Steckers mit einer Brücke.
- Verbinden Sie PIN33 und PIN14 des CN1-Steckers mit einer Brücke.
Diese Methode erfordert keine externe 24-V-Gleichstromversorgung und keine manuellen Parameteränderungen. Sie ermöglicht jedoch keine einfache Ein-/Aus-Steuerung des Freigabesignals. Es wird empfohlen, ein externes Relais für eine bessere Steuerbarkeit zu verwenden.
So erkennen Sie, ob der Servo erfolgreich freigegeben wurde
- Beobachten Sie das Display des Treibers:
Beim A6-RS-Treiber zeigt das Display nach dem Anschließen des Motors und dem Einschalten "P-rd" an. Sobald der Servo erfolgreich freigegeben ist, wechselt die Anzeige zu "P-rn".
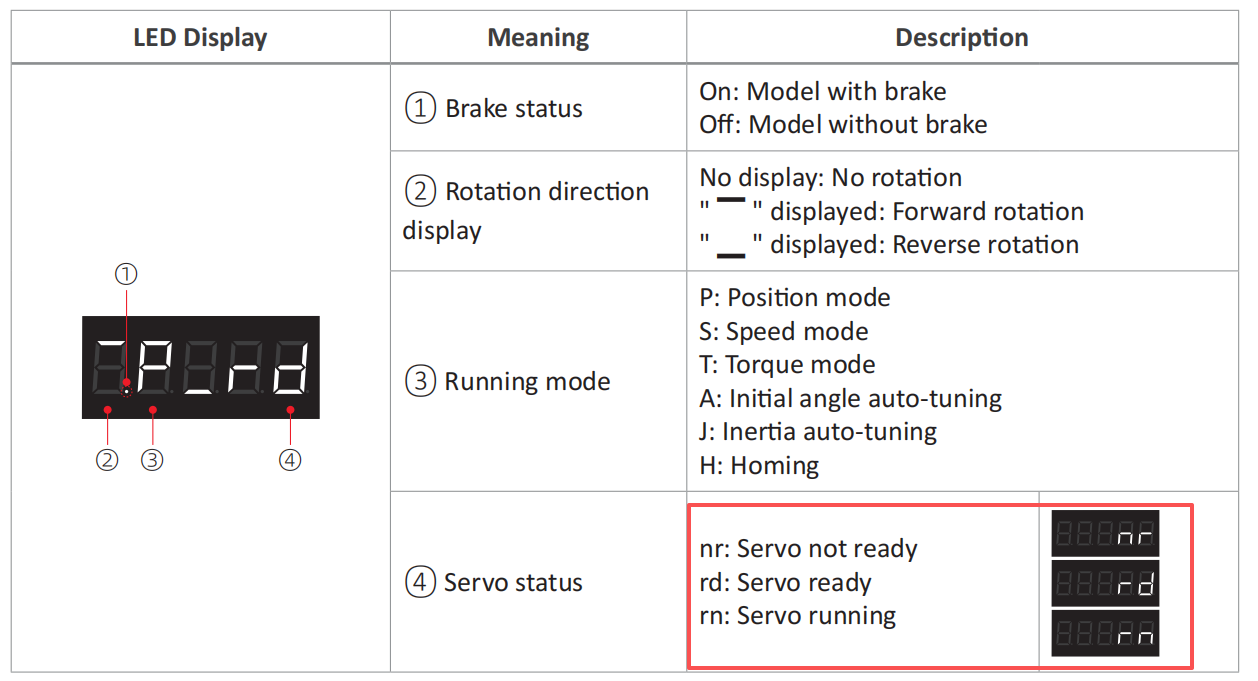
- Manueller Widerstandstest:
Wenn der Servo freigegeben ist, gibt der Treiber ein leises Geräusch von sich und die Motorwelle wird verriegelt. Sie werden einen deutlichen Widerstand spüren, wenn Sie versuchen, die Welle von Hand zu drehen.
Bitte beachten Sie: Bei Motoren mit Haltebremse kann die Motorwelle auch dann nicht von Hand gedreht werden, wenn der Servo nicht freigegeben ist, sofern die Bremse nicht gelöst wurde. Anweisungen zur Verwendung der Bremse finden Sie unter: Verdrahtungsanleitung für die Bremse der A6-Serie-Servomotoren
2. Fehlersuche bei Treiberparametern
Vorausgesetzt, die Verdrahtung ist korrekt und das Freigabesignal ist aktiv, überprüfen Sie als Nächstes die Parametereinstellungen.
1) Betriebsart
Stellen Sie sicher, dass die Betriebsart des Treibers auf Positionsmodus eingestellt ist: C00.00 = 0.
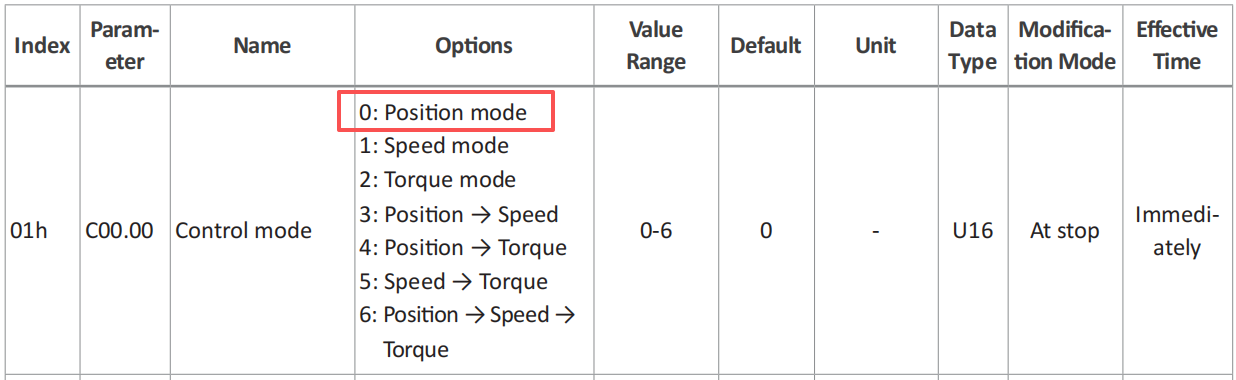
Die werkseitige Standardeinstellung des Treibers ist der Positionsmodus. Beim Einschalten zeigt das Display "P-rd" an, wobei das "P" den Positionsmodus kennzeichnet. Unter werkseitigen Standardbedingungen ist keine zusätzliche Einrichtung erforderlich.
2) Quelle des Positionsbefehls
Stellen Sie sicher, dass die Quelle des Positionsbefehls auf Pulsbefehl eingestellt ist: C03.00 = 0.
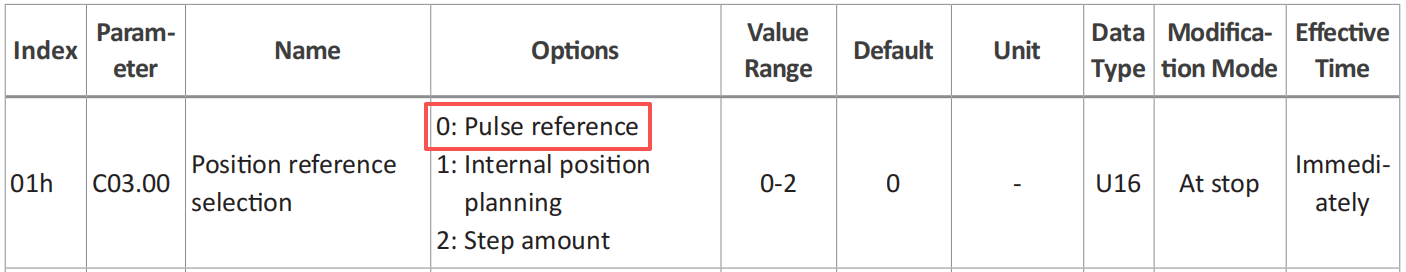
Ebenso ist die werkseitige Standardeinstellung für die Quelle des Positionsbefehls der Pulsbefehl. Unter werkseitigen Standardbedingungen ist keine Anpassung erforderlich.
3) Auswahl des Pulskanals
Wie in den Verdrahtungsanweisungen in Abschnitt 1 erwähnt, wird standardmäßig der Standardkanal verwendet: C00.22 = 0.

Wie bei den vorherigen Parametern sind unter werkseitigen Standardeinstellungen keine Änderungen erforderlich.
(Hinweis: Wenn Sie den Hochgeschwindigkeitskanal verwenden möchten, beachten Sie, dass die entsprechenden Puls- und Richtungssignal-Eingänge am Stecker CN1 auf die Pins 38/36/42/40 wechseln.)
3. Kreuztests
Wenn der Motor nach dem Ausschließen der in den Abschnitten 1 und 2 beschriebenen Faktoren immer noch nicht funktioniert, führen Sie die folgenden Kreuztests zur Überprüfung durch.
1) Überprüfen, ob der Motor normal drehen kann
Bitte beachten Sie die Anweisungen auf Seite 185 des Treiberhandbuchs.
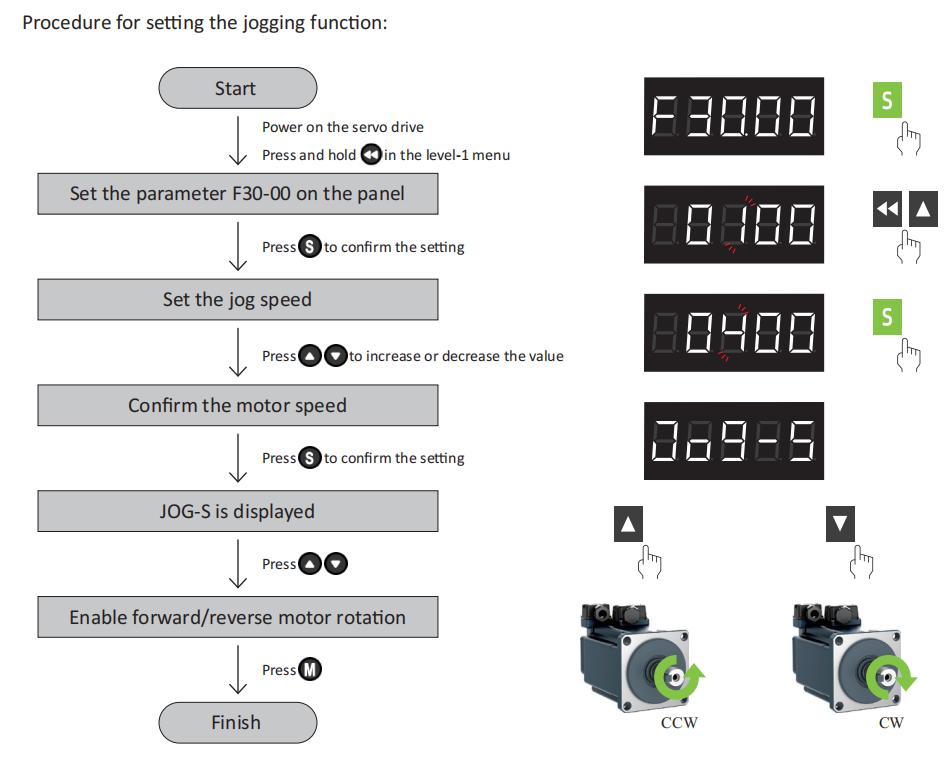
Wenn der JOG-Betrieb normal funktioniert, kann der Motor selbst als Ursache ausgeschlossen werden.
2) Überprüfen des Puls-Controllers und der Verkabelung
Lassen Sie Motor und Treiber unverändert. Schließen Sie den Controller an einen anderen Servotreiber oder Schrittmotortreiber an. Testen Sie unter identischen Einstellungen, ob das Problem beim Puls-Controller oder bei den Signalkabeln liegt.
3) Überprüfen des Servotreibers
Lassen Sie Motor und Controller unverändert. Ersetzen Sie den ursprünglichen Treiber durch ein bekanntermaßen funktionierendes Gerät. Wenn der Motor normal läuft, überprüfen Sie, ob die Puls-Eingangspins am defekten Treiber beschädigt sind (Sie können die Pin-Durchgangsprüfung mit einem Multimeter durchführen). Es besteht eine hohe Wahrscheinlichkeit einer Pin-Beschädigung, wenn versehentlich ein 24-V-Pulssignal an ein 5-V-System angeschlossen wurde.
Wenn das Problem nach sorgfältiger Überprüfung aller oben genannten Schritte weiterhin besteht, kontaktieren Sie uns bitte umgehend und stellen Sie klare, relevante Fotos und Videodokumentation bereit.
4. Zusammenfassung
Unter normalen Umständen kann ein neu ausgepackter Servomotor der A6-RS-Serie durch die folgenden Schritte über die Pulssteuerung in Betrieb genommen werden:
- Verdrahten Sie die Puls- und Richtungssignale korrekt.
- Geben Sie den Treiber frei.
- Lösen Sie die Haltebremse (bei Motoren, die mit einer solchen ausgestattet sind).