Die Leistung eines Schrittmotors hängt nicht nur vom Motor selbst ab, sondern auch von der verwendeten Antriebs- und Steuerungsmethode. Bei der Auswahl eines Schrittmotors sollten Sie beide Faktoren berücksichtigen. Schrittmotoren können auf zwei Arten angesteuert werden: Konstantspannungsantrieb und Konstantstromantrieb. Die meisten Schrittmotortreiber auf dem heutigen Markt verwenden den Konstantstromantrieb. Der Konstantspannungsantrieb wird selten eingesetzt, da er hohe Kupferverluste (I²R-Verluste) verursacht.
Die folgende Abbildung zeigt das Schaltbild eines Konstantstrom-Chopper-Treibers. Wenn der Soll-Antriebsstrom auf I₀ eingestellt ist, regelt der Chopper den Wicklungsstrom wie folgt:
- Wenn der Wicklungsstrom I₀ überschreitet, wird die angelegte Spannung V abgeschaltet, sodass der Strom abfällt.
- Wenn der Wicklungsstrom unter I₀ fällt, wird die Spannung V erneut angelegt, sodass der Strom wieder in Richtung I₀ ansteigt.
Dieser Zyklus wiederholt sich kontinuierlich und regelt den Wicklungsstrom auf den Sollwert I₀.
Bei niedriger Drehzahl kann der Wicklungsstrom, wenn der Motor nicht von einem Konstantstrom-Chopper angesteuert wird, den Nennstrom des Motors überschreiten, was zu einer übermäßigen Temperaturerhöhung führt und den Motor potenziell durchbrennen kann.
Bei hoher Drehzahl kann jedoch die Einschaltzeit der Spannung für jede Phasenwicklung kürzer als t₀ sein (wie in der folgenden Abbildung dargestellt). In diesem Fall kann die Versorgung den Sollstrom I₀ nicht liefern, bevor der nächste Schritt beginnt, und der Chopper verliert seine Fähigkeit zur Stromregelung. Der Treiber arbeitet dann effektiv im Konstantspannungsmodus.
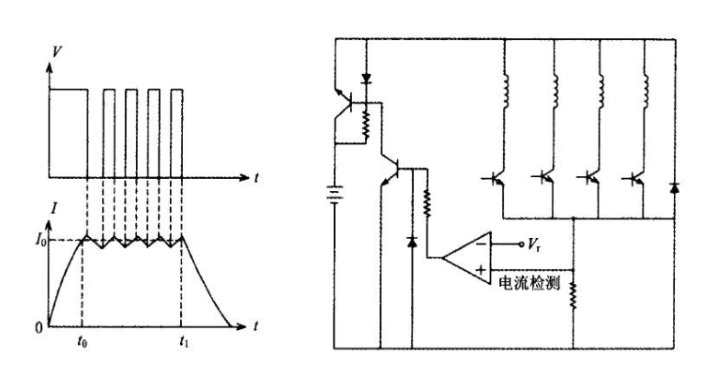
Abbildung: Stromverlauf eines Konstantstrom-Chopper-Treibers. I₀ ist der Sollstrom; t₀ ist die minimale Einschaltzeit, die erforderlich ist, damit der Strom I₀ erreicht.