Dieser Artikel beschreibt, wie die PR-Funktion (Positioning Routine) des T6-Servoantriebs konfiguriert wird, um eine Referenzfahrt mit Endschaltererkennung durchzuführen.
Hardware
- T6-Servoantrieb und Servomotor
- DC-24V-Schaltnetzteil
- Schalter
Funktionsbeschreibung
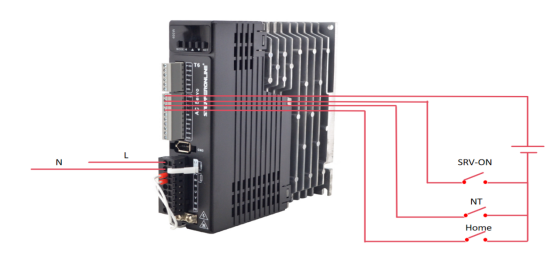
Das SRV-ON-Signal (Servo-Freigabe) wird über den Anschluss SI1 eingegeben, das negative Endschaltersignal wird über den Anschluss SI2 eingegeben und das Referenzsignal wird über den Anschluss SI3 eingegeben. Diese Konfiguration ermöglicht eine Referenzfahrt mit Endschaltererkennung.
Umsetzung der Funktion
- Die folgenden Parameter einstellen: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- Den T6-Servoantrieb ausschalten. Das DC-24V-Netzteil anschließen und die Schalter wie in der Abbildung unten dargestellt an die Anschlüsse SI1, SI2 und SI3 verdrahten. Anschließend den Antrieb zum Testen einschalten.
- Vor dem Start des Motors das SRV-ON-Signal am Anschluss SI1 aktivieren.
- Den Referenzschalter am Anschluss SI3 betätigen. Der Motor beginnt zu laufen. Wenn er den negativen Endschalter am Anschluss SI2 betätigt, verlangsamt er sich, kehrt die Drehrichtung um und stoppt. Diese Stopp-Position wird als Referenzposition definiert.
Die Referenzfahrt ist abgeschlossen. Der Motor hat die Referenzposition erreicht.