Questo articolo descrive come configurare la funzione PR (Positioning Routine) sul servo drive T6 per eseguire l'homing con rilevamento del finecorsa.
Hardware
- Servo drive T6 e servo motore
- Alimentatore switching DC 24V
- Interruttori
Descrizione della funzione
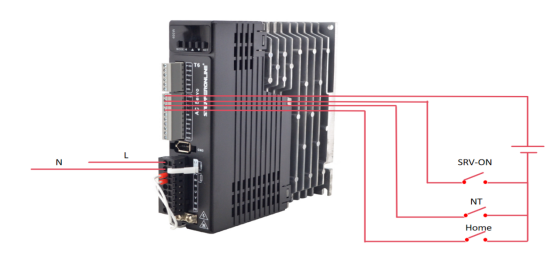
Il segnale SRV-ON (abilitazione servo) viene immesso tramite il terminale SI1, il segnale di finecorsa negativo viene immesso tramite il terminale SI2 e il segnale di home viene immesso tramite il terminale SI3. Questa configurazione consente l'homing con rilevamento del finecorsa.
Come implementare la funzione
- Impostare i seguenti parametri: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- Spegnere il servo drive T6. Collegare l'alimentatore DC 24V e collegare gli interruttori ai terminali SI1, SI2 e SI3 come mostrato nello schema sottostante. Quindi accendere il drive per il test.
- Prima di avviare il motore, attivare il segnale SRV-ON sul terminale SI1.
- Attivare l'interruttore di home collegato al terminale SI3. Il motore inizia a ruotare. Quando attiva il finecorsa negativo sul terminale SI2, decelera, inverte la direzione e si ferma. Questa posizione di arresto è definita come posizione di home.
L'homing è completato. Il motore ha raggiunto la posizione di home.