- Il motore brushless non funziona
1.1 Problemi di cablaggio
Fare riferimento alla scheda tecnica del motore brushless e alle etichette del driver brushless per verificare la correttezza del cablaggio. Le connessioni corrispondenti sono le seguenti:
| Motore | U | V | W | +5V | GND | A | B | C |
|---|---|---|---|---|---|---|---|---|
| Driver | MA | MB | MC | +5V | GND | HA | HB | HC |
1.2 Driver brushless non abilitato
La logica della porta EN (Enable) varia tra i driver brushless StepperOnline: alcuni richiedono che EN sia portato alto (collegato a una sorgente di tensione), mentre altri richiedono che EN sia portato basso (collegato a GND) per abilitare il motore. Fare riferimento al manuale del driver per confermare la logica di abilitazione corretta per il proprio modello specifico. In alternativa, provare a commutare la connessione EN-GND per verificare se il motore si avvia.
1.3 Impostazioni R-SL o R-CS errate
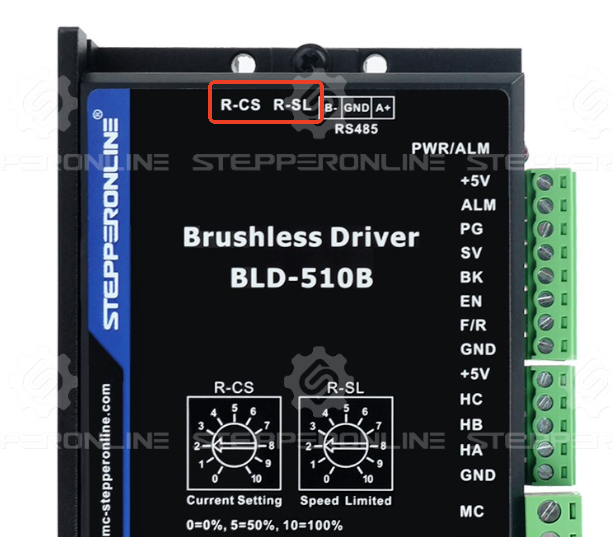
Il parametro R-SL sul driver brushless imposta il limite di velocità, mentre il parametro R-CS regola il limite di corrente. Se uno dei due è impostato a 0, il motore non funzionerà. Verificare che queste impostazioni siano corrette.
1.4 Impostazione errata della modalità di controllo interna/esterna
I driver brushless StepperOnline supportano due modalità di controllo:
-
Modalità di controllo interna: il motore viene controllato tramite comandi inviati via comunicazione RS485.
-
Modalità di controllo esterna: il motore viene controllato tramite le porte I/O digitali del driver (ad esempio, impulso/direzione o ingresso analogico).
Se viene selezionata la modalità errata, il driver non azionerà il motore. Alcuni driver passano automaticamente alla modalità di controllo interna dopo la modifica dei parametri tramite RS485. Consultare il manuale del driver per confermare l'impostazione corretta della modalità di controllo.
1.5 Il driver ha generato un allarme
Se il driver rileva un guasto, accende un LED rosso e arresta il motore. Se il LED è acceso:
Utilizzare RS485 per leggere i registri dei codici di guasto del driver (fare riferimento al manuale).
Alcuni driver visualizzano i codici di errore tramite sequenze di lampeggiamento del LED: consultare il manuale per la decodifica.
1.6 Impostazioni errate dei parametri del driver
Se i parametri sono configurati in modo errato, il motore potrebbe non funzionare. Verificare tutte le impostazioni del driver.
Nota: Ad eccezione dei modelli BLD-510S e BLD-510B, gli altri driver brushless StepperOnline non sono pienamente compatibili con il software StepperOnline BLDC Software V2.7. L'utilizzo di questo software potrebbe scrivere parametri in registri errati. Per questi driver, si consiglia attualmente di utilizzare un software seriale RS485 alternativo per modificare i parametri del motore.
1.7 Motore brushless o driver danneggiato
Se il motore brushless continua a non funzionare dopo tutte le verifiche sopra indicate, il motore o il driver potrebbero essere danneggiati. Se si dispone di motori brushless o driver di ricambio, provare a sostituirli per isolare il componente difettoso.
- La velocità del motore brushless non corrisponde alle aspettative
2.1 Impostazione R-SL errata sul driver brushless
Il parametro R-SL sul driver brushless limita la velocità massima del motore. Se impostato troppo basso, il motore potrebbe non raggiungere RPM più elevati. Verificare che il parametro R-SL sia regolato correttamente.
2.2 Impostazione errata del parametro "Coppie polari"
Il parametro "coppie polari" del driver brushless è fondamentale per il controllo della velocità. Fare riferimento alla scheda tecnica del motore per confermare questa impostazione. Nota: il driver richiede le coppie polari (non il numero totale di poli). Tipicamente, coppie polari = numero totale di poli / 2.
2.3 Errore di calcolo nella conversione dei parametri dei registri in velocità effettiva
Se si legge la velocità del motore dai parametri dei registri, assicurarsi di eseguire il calcolo corretto:
a. I valori dei registri sono in esadecimale e devono essere convertiti in decimale. Nota: il formato dei dati è little-endian (LSB per primo). Ad esempio, un valore di registro C8 00 deve essere interpretato come 00 C8 (esa) = 200 (dec).
b. Il valore del registro rappresenta la frequenza elettrica. Per convertire in RPM meccanici, utilizzare la formula fornita nel manuale del driver. Per i modelli applicabili: RPM effettivi = (Valore decimale del registro × 20) / Numero totale di poli del motore. Esempio:
-
Numero totale di poli del motore = 4 (coppie polari = 2)
-
Valore di velocità del registro = C8 00 → 00C8 (esa) = 200 (dec)
-
Velocità effettiva = (200 × 20) / 4 = 1000 RPM
Nota: verificare che questa formula sia applicabile al proprio modello specifico di driver consultando il manuale. A causa dei limiti di precisione del sensore Hall, la velocità effettiva potrebbe presentare un errore di ±5%.
Se il problema del motore brushless persiste dopo aver effettuato le verifiche sopra indicate, contattare l'assistenza tecnica StepperOnline e fornire i risultati dei test o i video. Vi assisteremo nella risoluzione del problema il prima possibile.