Innanzitutto, è importante comprendere che il ronzio emesso da un servomotore è essenzialmente una forma di vibrazione ad alta frequenza. Questa vibrazione viene percepita come un rumore acuto udibile. Le cause principali derivano dai seguenti aspetti:
- Risonanza meccanica (questa è la causa più comune):
- Rigidità insufficiente nel collegamento tra il motore e il carico (come viti a ricircolo di sfere, cinghie o ingranaggi).
Soluzione: Assicurarsi che i componenti di collegamento (giunti, cinghie dentate, ingranaggi, ecc.) tra il motore e il carico siano fissati in modo sicuro, affidabile e privi di allentamenti o giochi. Per i collegamenti con gioco, è necessaria la sostituzione o la regolazione.
- Rigidità insufficiente della piastra di montaggio o fissaggio non sicuro.
Soluzione: Verificare che la piastra di montaggio per il motore e il carico abbia una rigidità sufficiente e che i bulloni di fissaggio siano serrati alla coppia specificata. Se necessario, aumentare la rigidità aggiungendo nervature di rinforzo o utilizzando una piastra di montaggio più spessa.
- Bassa frequenza naturale intrinseca nel design del carico.
Soluzione: Se la struttura lo consente, provare ad aggiungere materiali smorzanti (come tamponi in gomma) o masse al motore o al carico. Questo aiuta a modificare la frequenza naturale dell'intero sistema meccanico, spostandola lontano dall'intervallo di frequenze che eccita la risonanza udibile.
- Regolazione impropria dei parametri di guadagno del servo:
- Rigidità eccessiva (guadagno troppo alto): Per migliorare la velocità di risposta, il guadagno dell'anello di velocità o il guadagno dell'anello di posizione potrebbe essere impostato troppo alto. Questo fa sì che il motore sovracorregga, effettuando continuamente micro-regolazioni, il che provoca oscillazioni ad alta frequenza e ronzio. Questo è lo scenario più comune riscontrato durante la messa in servizio.
- Rigidità insufficiente (guadagno troppo basso): Sebbene non sia una causa comune di ronzio ad alta frequenza, questo può portare a problemi come risposta lenta del sistema e sovraelongazione nel posizionamento.
- Procedura di taratura del guadagno del servo:
3.1. Verificare il parametro C00.05 (Selezione modalità di controllo) per confermare che il drive stia operando nella modalità di controllo corretta.
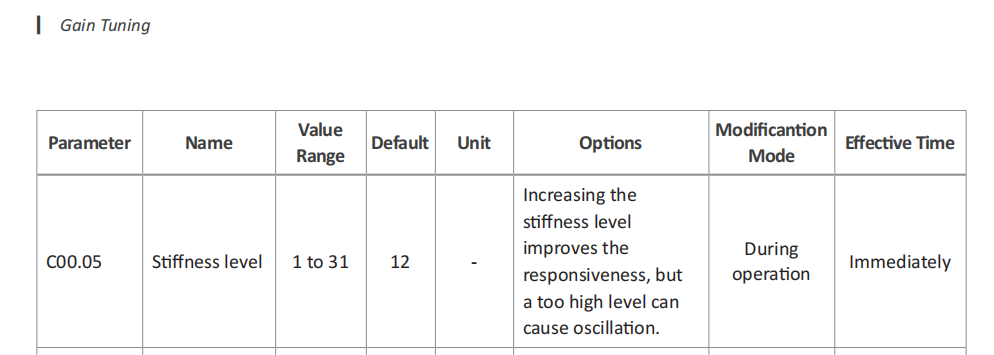
3.2. Provare a ridurre il guadagno dell'anello di velocità (C01.01). Questo parametro ha l'impatto più significativo sul rumore. Ridurlo in piccoli incrementi (ad esempio, del 10%–20% ogni volta) e osservare se il ronzio migliora. Se la risposta diventa lenta o compaiono errori di inseguimento dopo la riduzione, è possibile regolare opportunamente la costante di tempo integrale dell'anello di velocità (C01.02) e il guadagno dell'anello di posizione (C01.00) per compensare.
3.3. Utilizzare il filtro notch.
I servo drive A6 dispongono tipicamente di una funzione di filtro notch adattivo integrata. Questa funzione può rilevare e sopprimere automaticamente specifiche frequenze di risonanza. Si raccomanda vivamente di abilitare questa funzione. Identificherà automaticamente i punti di risonanza del sistema e attenuerà significativamente i segnali a quelle frequenze, eliminando efficacemente il ronzio. Per quanto riguarda le impostazioni del filtro notch, procedere con l'operazione software come segue:
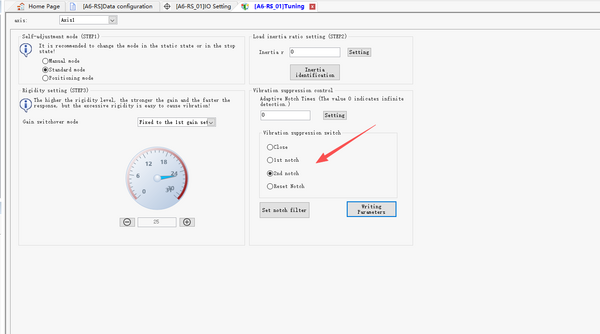
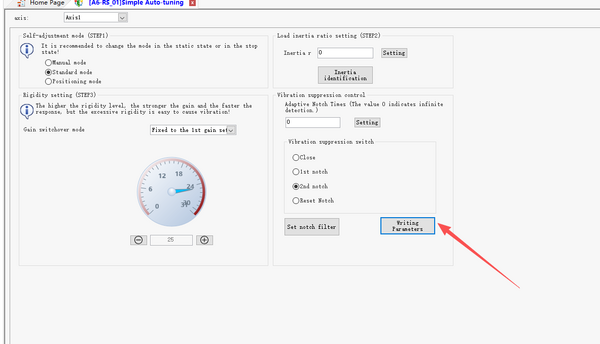
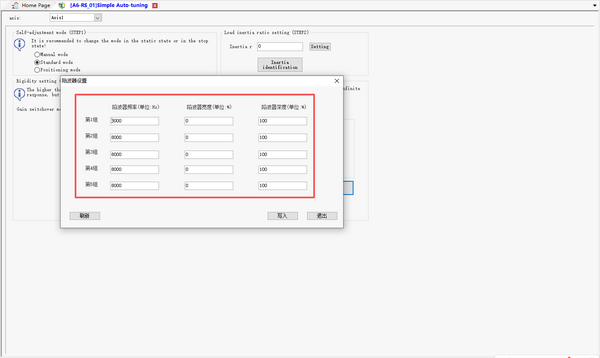
In sintesi, quando si riscontra un ronzio da un servo A6, verificare innanzitutto l'installazione meccanica. Successivamente, accedere al software del drive A6, abilitare il filtro notch e ridurre opportunamente il guadagno dell'anello di velocità. Se il rumore persiste dopo i passaggi sopra indicati, considerare l'aumento della frequenza portante PWM (se supportata dal modello di drive in uso). Si noti che una frequenza portante più elevata aumenta la dissipazione termica del drive — assicurare un raffreddamento adeguato. Fare riferimento al manuale dei parametri A6 per l'impostazione della frequenza portante.