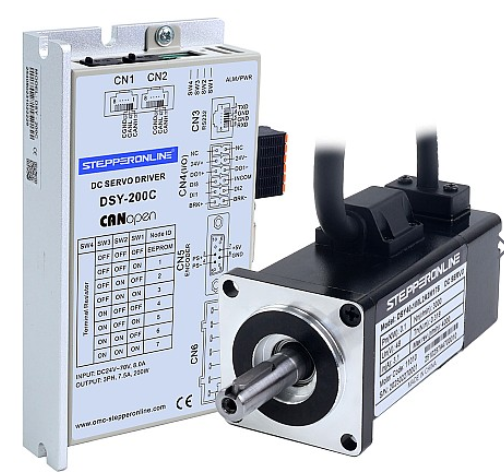
I driver della serie DSY sono dotati di una funzione di posizionamento multi-segmento integrata che consente al motore di spostarsi in posizioni specifiche senza un controllore esterno. Questa funzione permette al servodriver di memorizzare fino a 16 segmenti di comandi di posizione, ciascuno con spostamento, velocità operativa massima e tempo di accelerazione/decelerazione configurabili individualmente. Anche il tempo di sosta e le modalità di transizione tra i segmenti possono essere personalizzati secondo necessità. Tuttavia, è possibile spostare il motore in una posizione specifica anche senza utilizzare questa funzione integrata. La procedura è descritta di seguito.
Procedura:
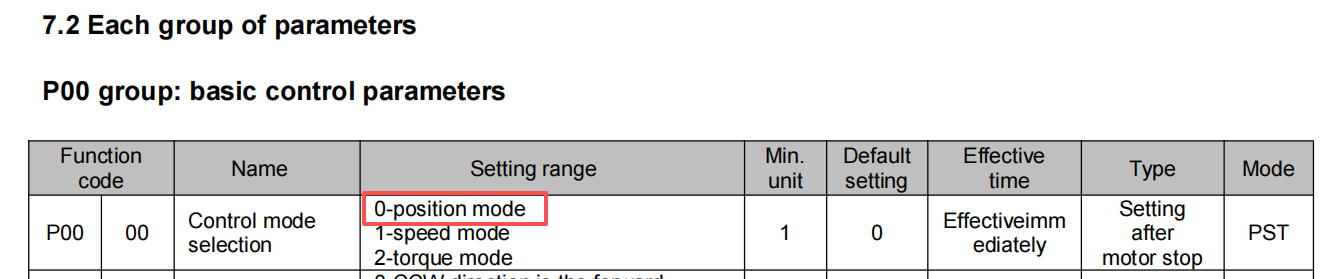
- Impostare la modalità operativa del servo su modalità posizione:
Configurare il driver per operare in modalità controllo di posizione.
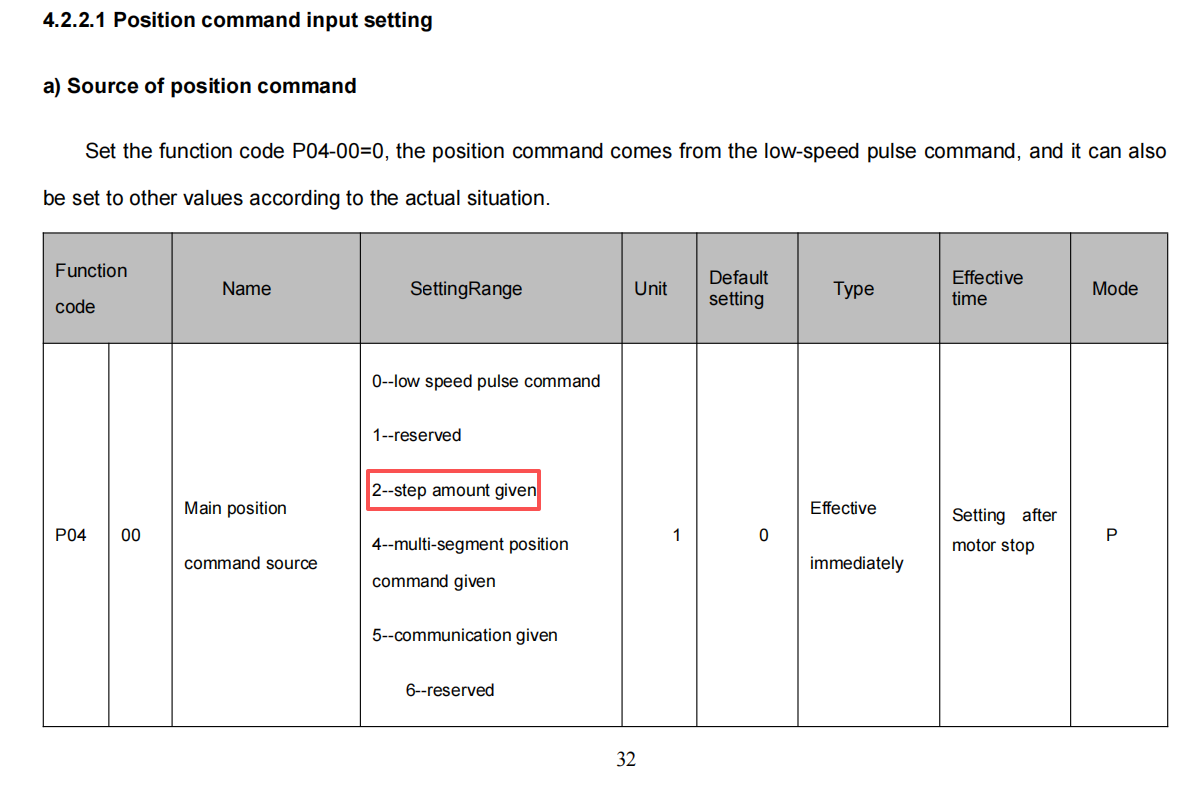
- Impostare P0400 = 2 per selezionare "Incremento di posizione" come sorgente del comando di posizione:
In questo modo si configura il driver per accettare comandi di movimento come incrementi di posizione.
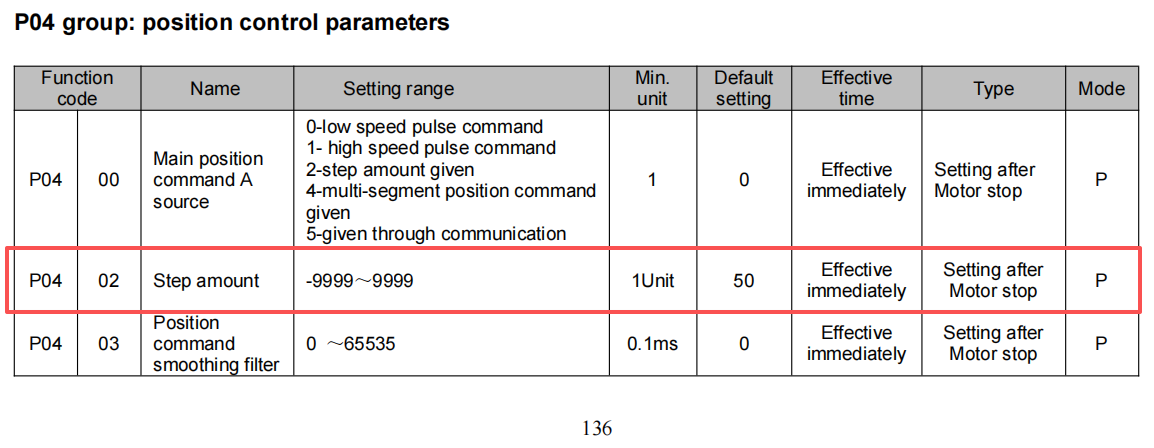
- Impostare P0402 sulla distanza di spostamento desiderata:
Nota: Il valore dell'incremento di posizione può essere impostato solo tra -9999 e 9999 impulsi (equivalente a un massimo di un giro del motore). Questa funzione è tipicamente utilizzata per la regolazione fine delle posizioni all'interno di un intervallo ridotto.
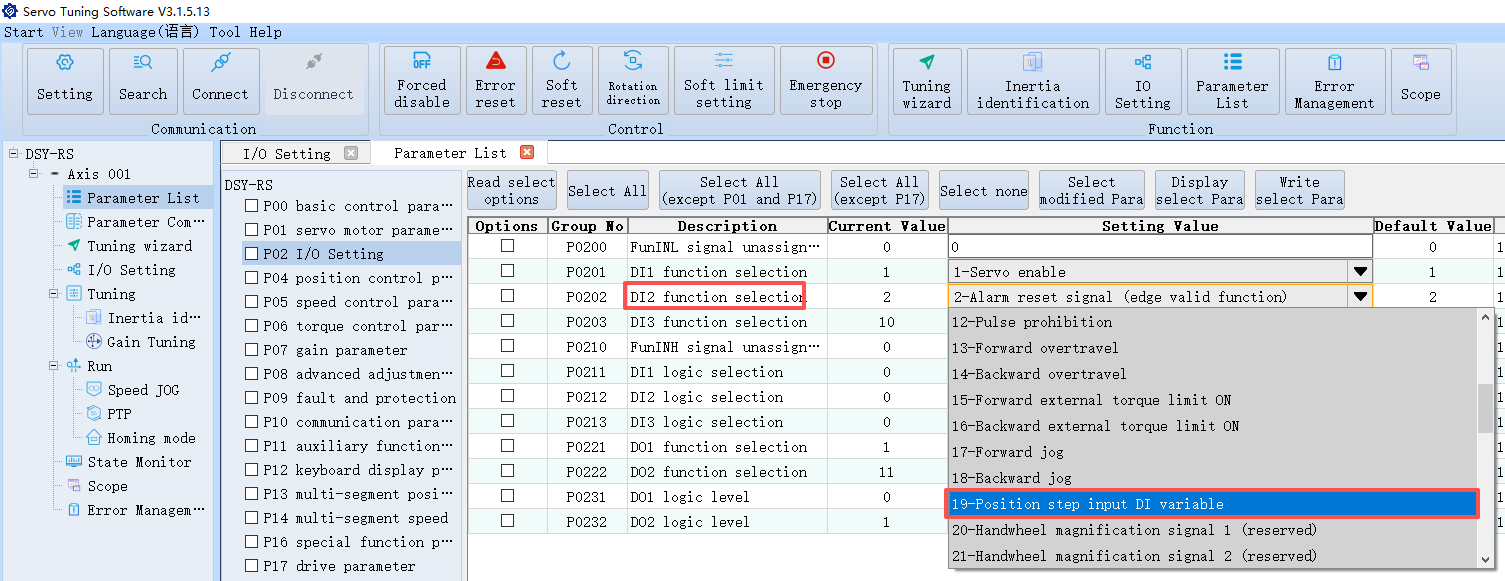
- Assegnare a un terminale di ingresso digitale (DI) la funzione di segnale di abilitazione dell'incremento di posizione:
In questo esempio viene utilizzato DI2. Si noti che in un passaggio successivo sarà necessaria anche la funzione di abilitazione servo su DI1.
- Impostare la logica degli ingressi digitali su attivo-alto, quindi applicare un segnale ad alto livello sia a DI1 che a DI2 per attivare le funzioni di abilitazione servo e di abilitazione dell'incremento di posizione:
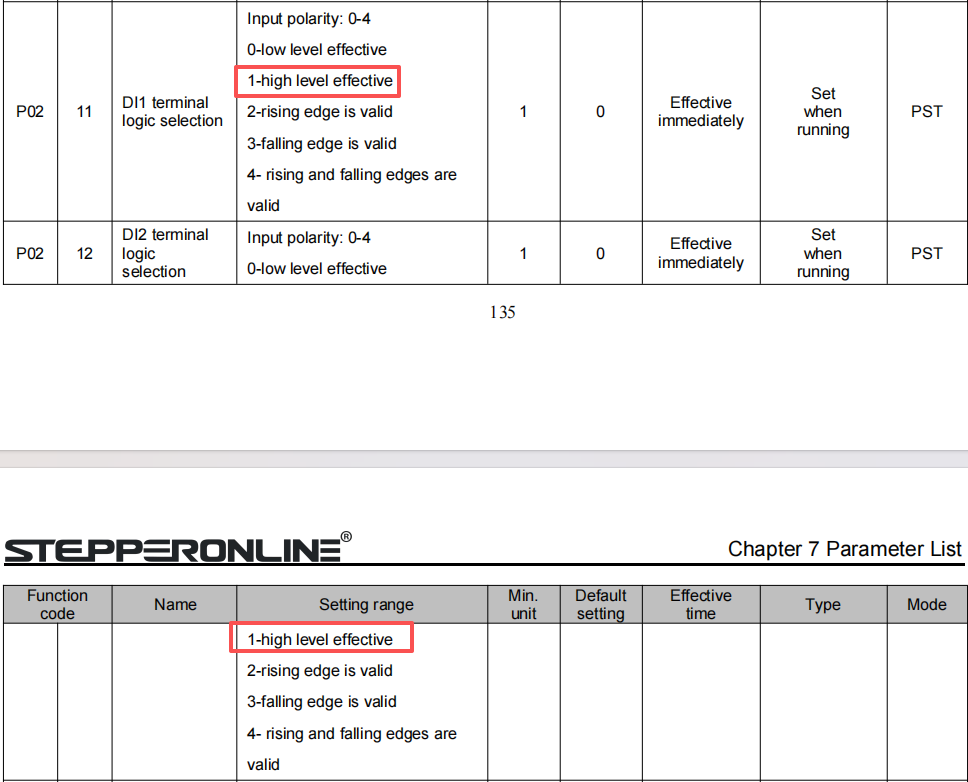
Una volta che sia DI1 che DI2 ricevono un segnale ad alto livello, il motore si sposterà della distanza specificata in base al valore dell'incremento di posizione. La velocità del motore può essere regolata tramite P0503 (Velocità di posizionamento). Un singolo comando sposta il motore della distanza impostata una volta; un nuovo comando fa sì che il motore si sposti nuovamente della stessa distanza.