Questa guida è progettata per aiutarti a capire come collegare i servomotori StepperOnline Serie A6, DSY, T6 e Arduino.
Materiali necessari:
● Scheda Arduino (come Arduino Uno) ● Servomotore con driver separato ● Alimentatore ● Diversi fili di collegamento
Precauzioni:
- Prima di iniziare, assicurati di aver letto e compreso la scheda tecnica del servomotore che stai utilizzando
- Per evitare cortocircuiti o altri guasti elettrici, maneggia tutti i componenti elettronici con cura
Segui i passaggi seguenti per collegare il driver del servo ad Arduino:
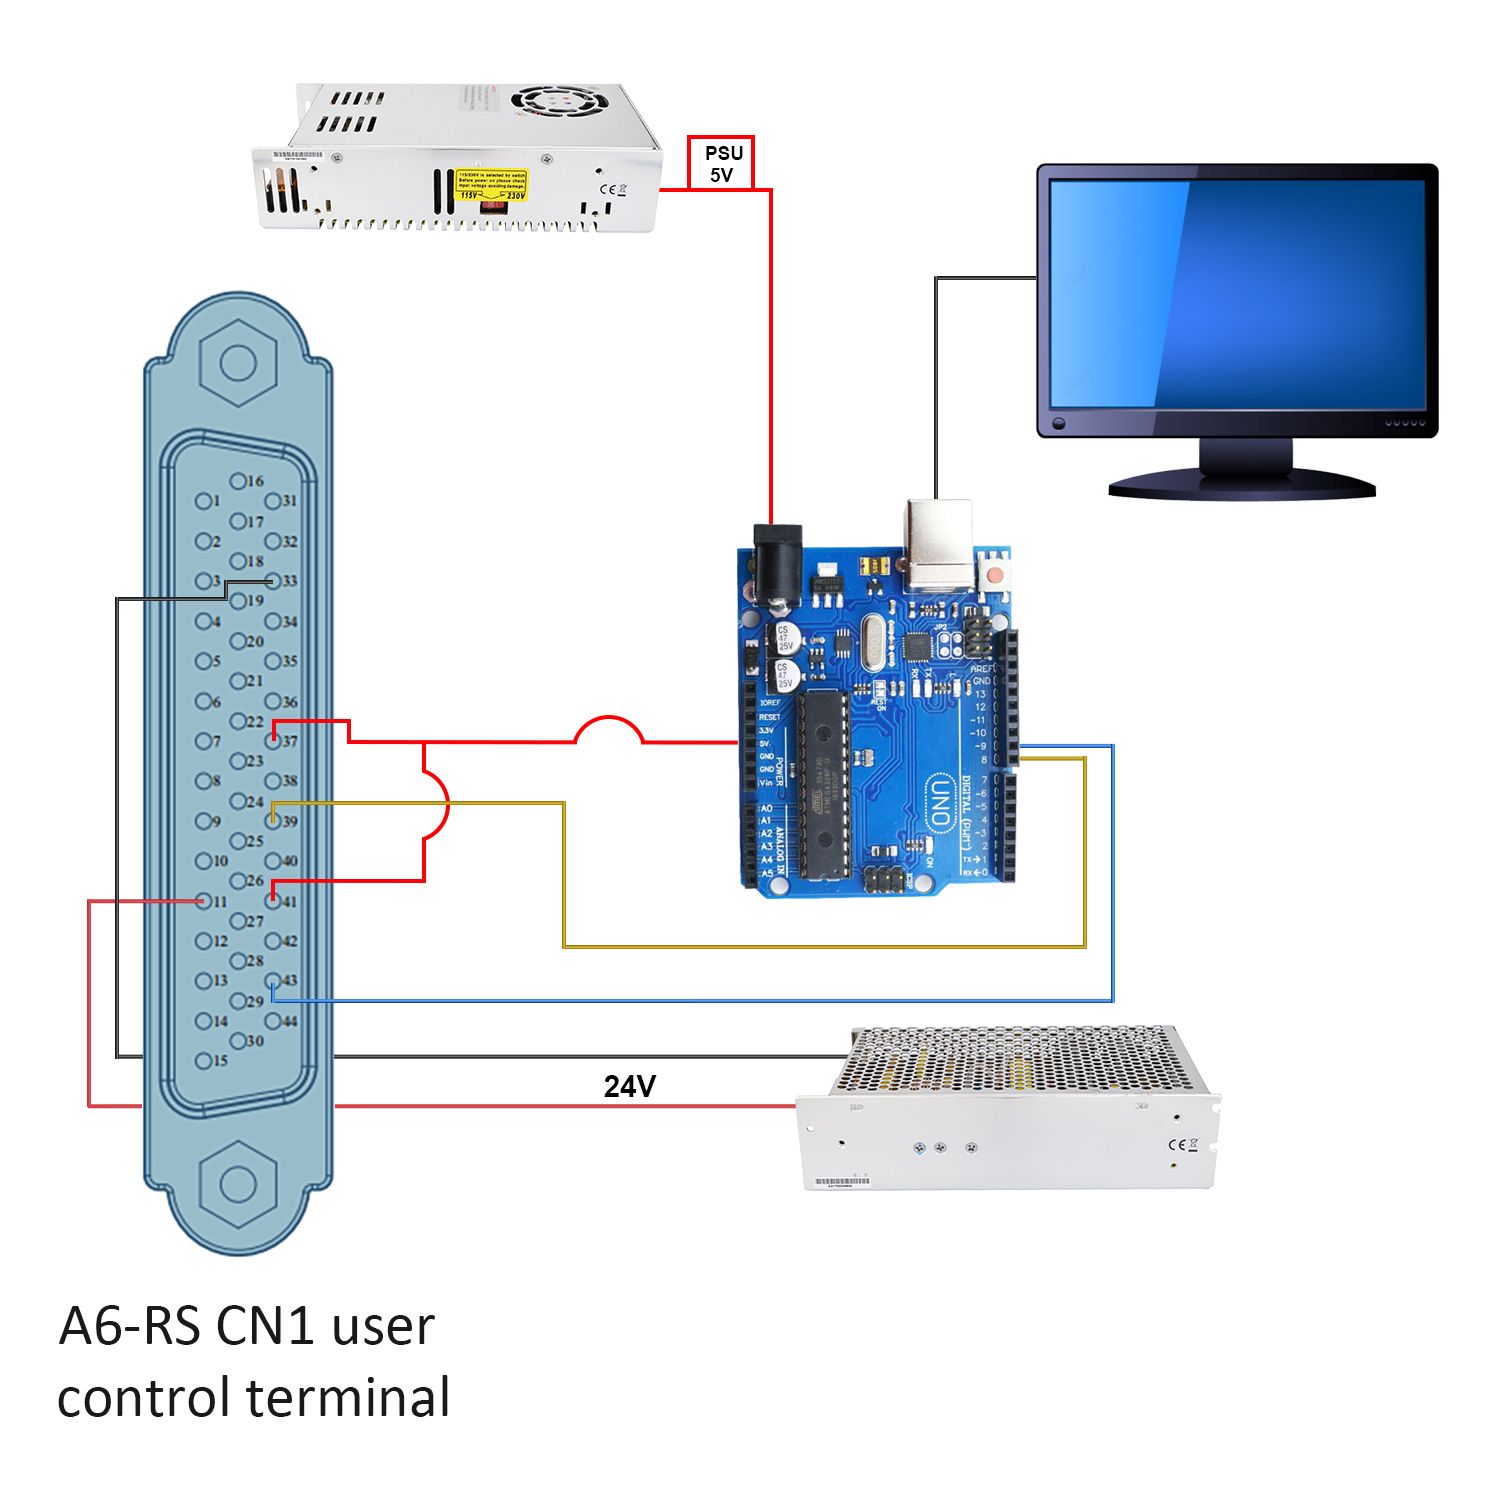
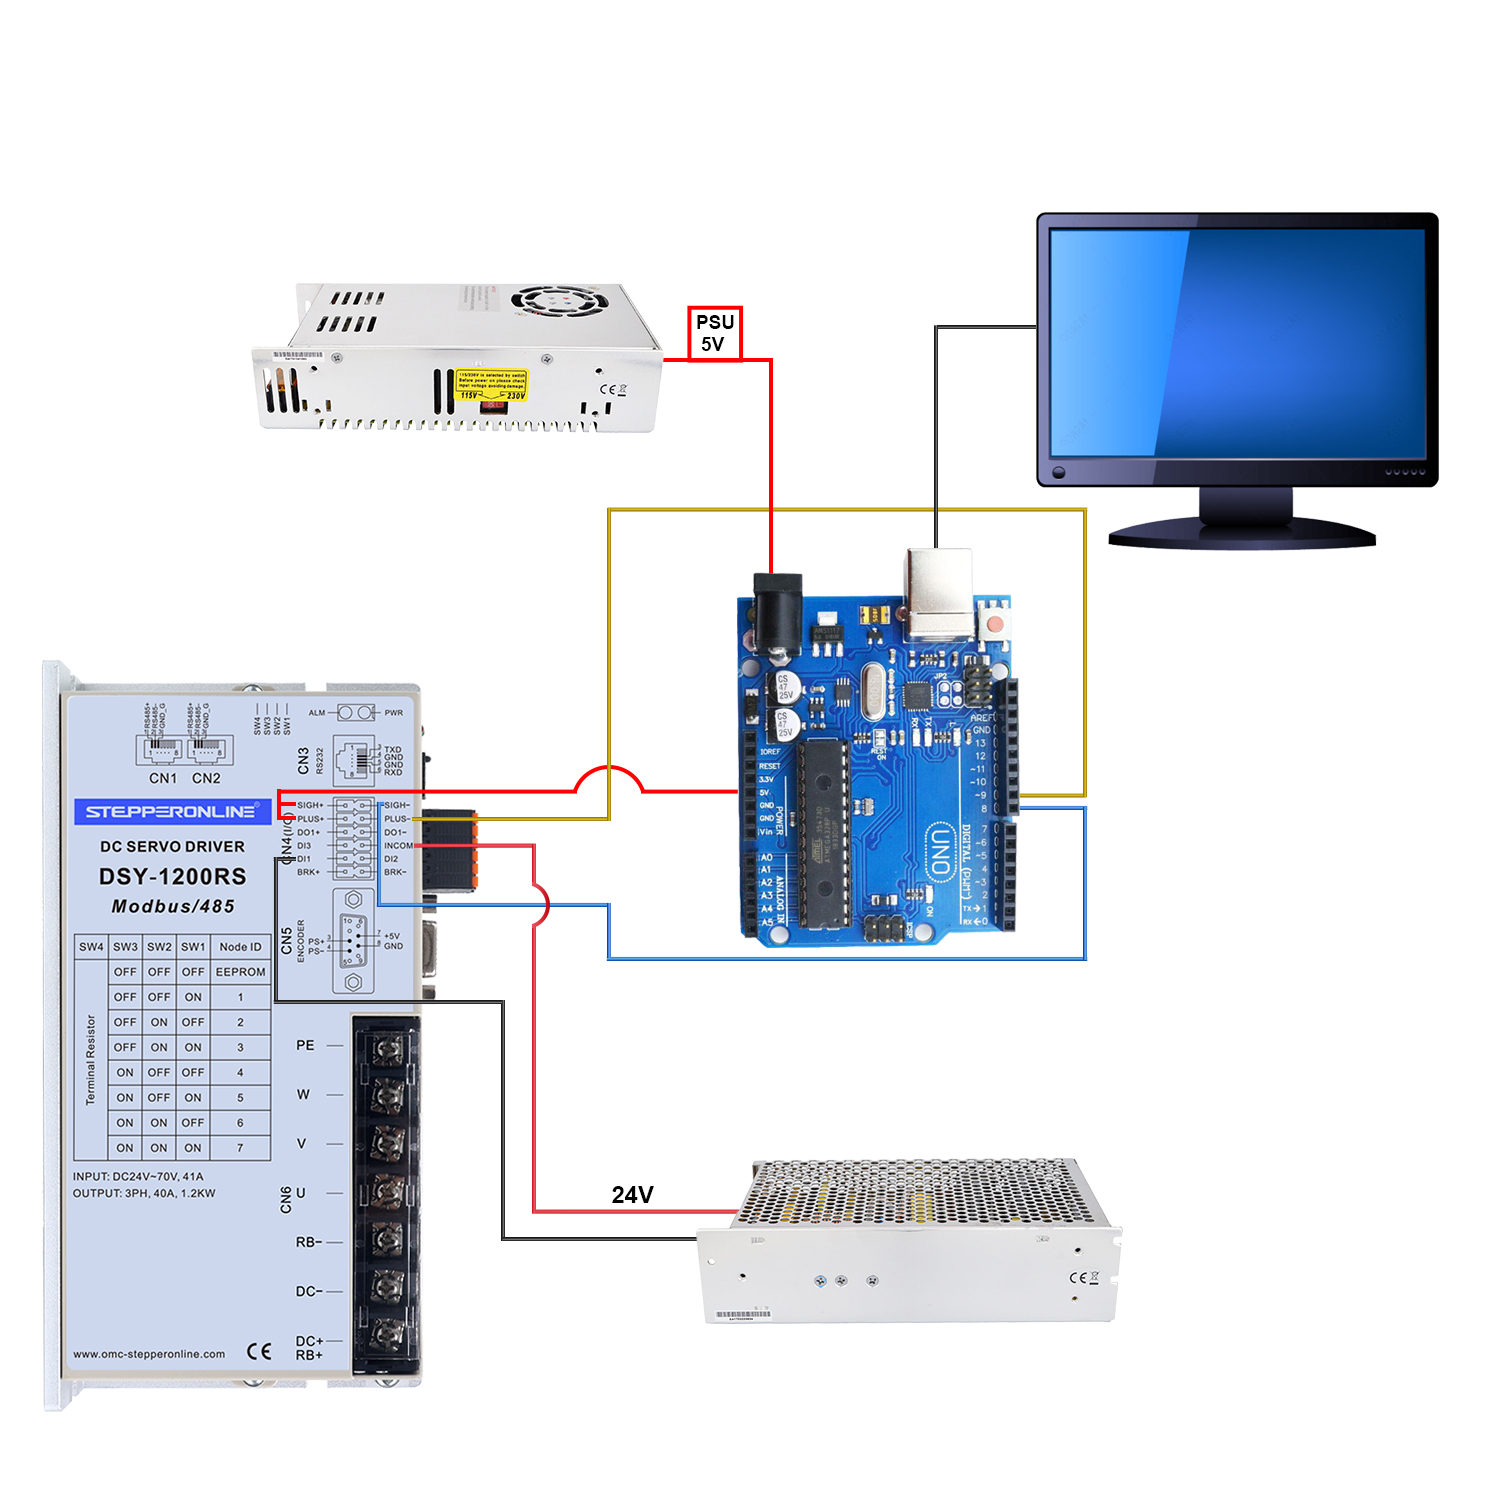
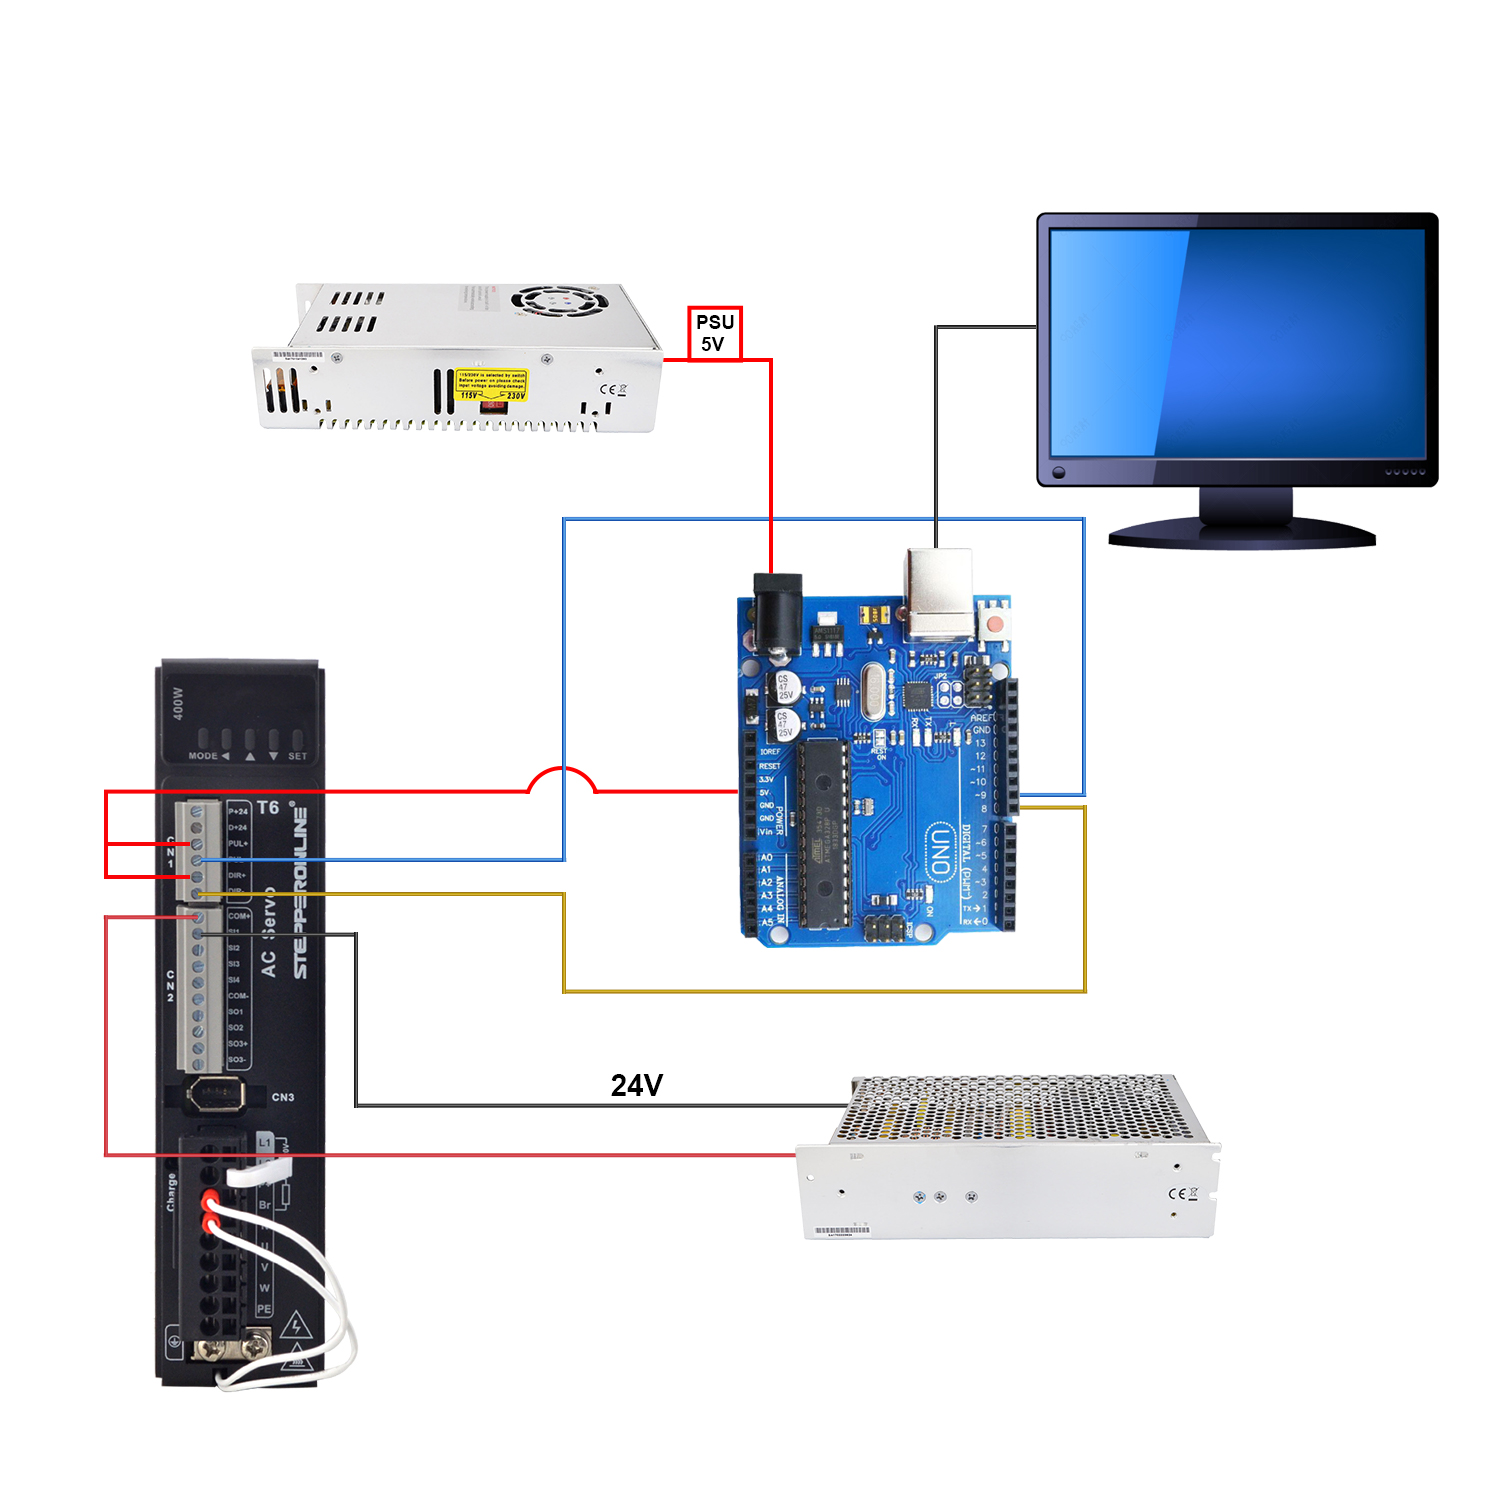
- Collega i morsetti DIR- e PUL- del driver alle porte digitali di Arduino. Ad esempio, PIN8 e PIN9
- Collega PUL+ e DIR+ al pin 5V di Arduino
- Scrivi un programma sul computer assegnando PIN8 e PIN9 rispettivamente a DIR e PUL
Il seguente schema mostra i collegamenti di base tra Arduino, il driver del servo, l'alimentatore e il servomotore.
Schema di cablaggio:
- Servomotore Serie A6 - Arduino
- Servomotore Serie DSY - Arduino
- Servomotore Serie T6 - Arduino
Di seguito forniamo un semplice codice dimostrativo come riferimento.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}