Ten przewodnik ma na celu pomóc Ci zrozumieć, jak podłączyć silniki serwomechanizmów STEPPERONLINE serii A6, DSY, T6 do Arduino.
Wymagane materiały:
● Płytka Arduino (np. Arduino Uno) ● Silnik serwomechanizmu z oddzielnym sterownikiem ● Zasilacz ● Kilka przewodów połączeniowych
Środki ostrożności:
- Przed rozpoczęciem upewnij się, że przeczytałeś i zrozumiałeś kartę katalogową używanego silnika serwomechanizmu
- Aby zapobiec zwarciom lub innym awariom elektrycznym, obchodź się ostrożnie ze wszystkimi komponentami elektronicznymi
Wykonaj poniższe kroki, aby podłączyć sterownik serwo do Arduino:
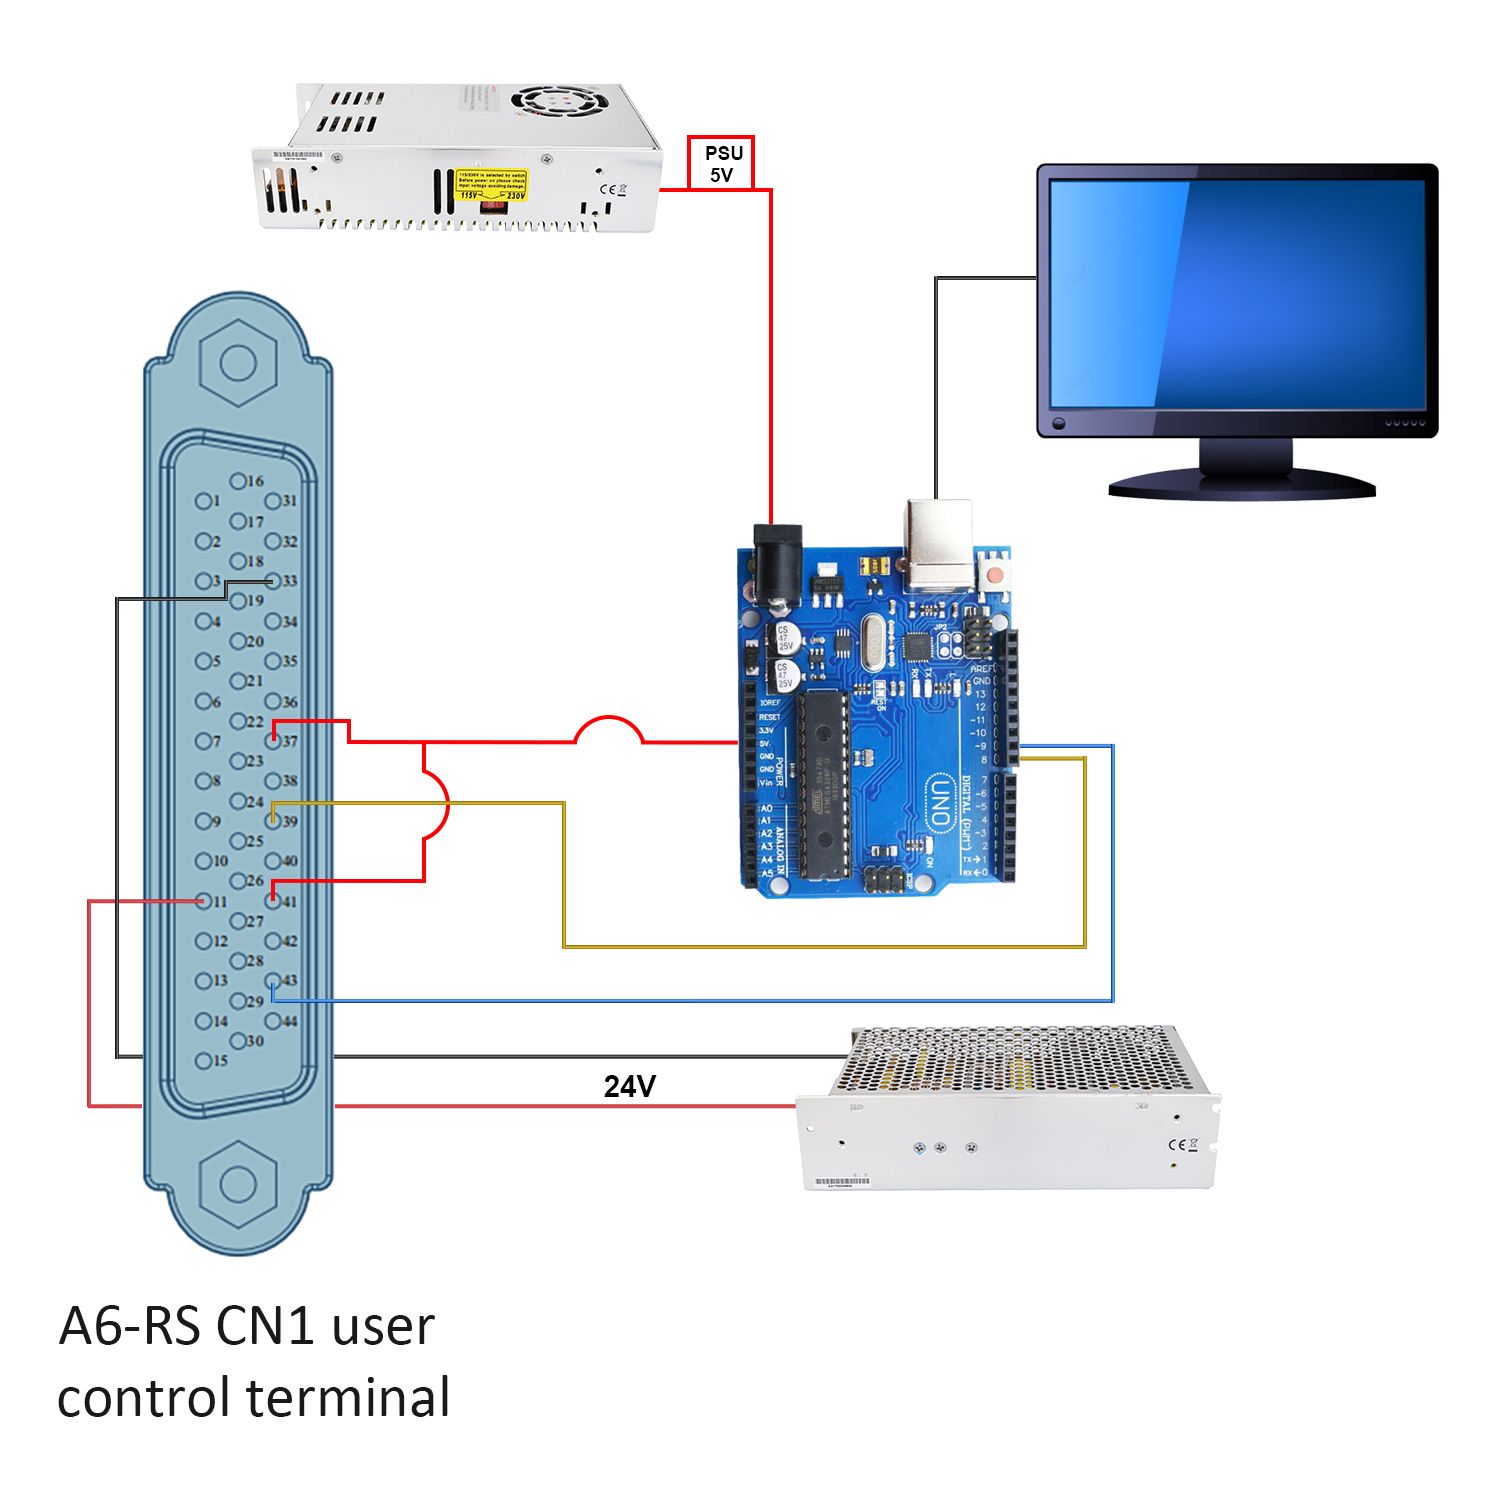
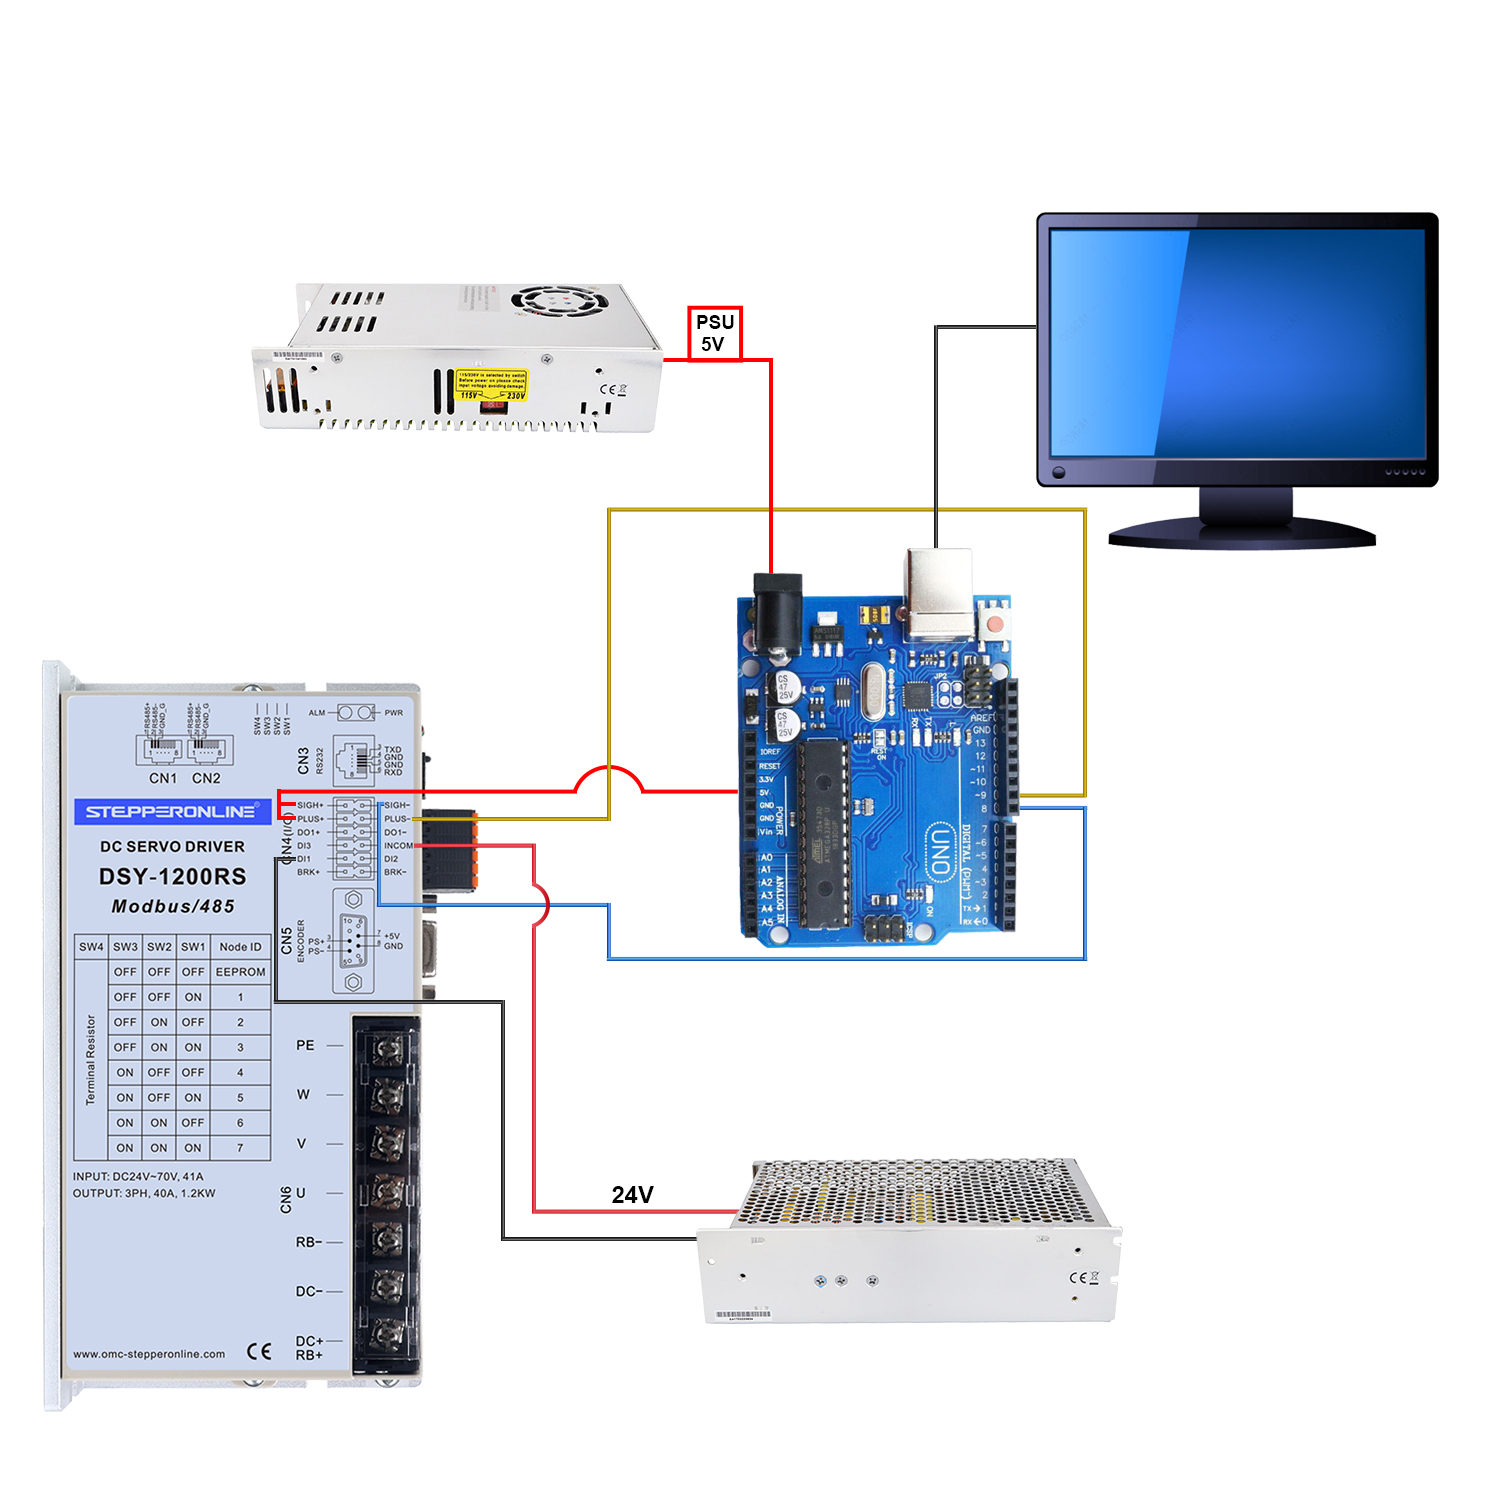
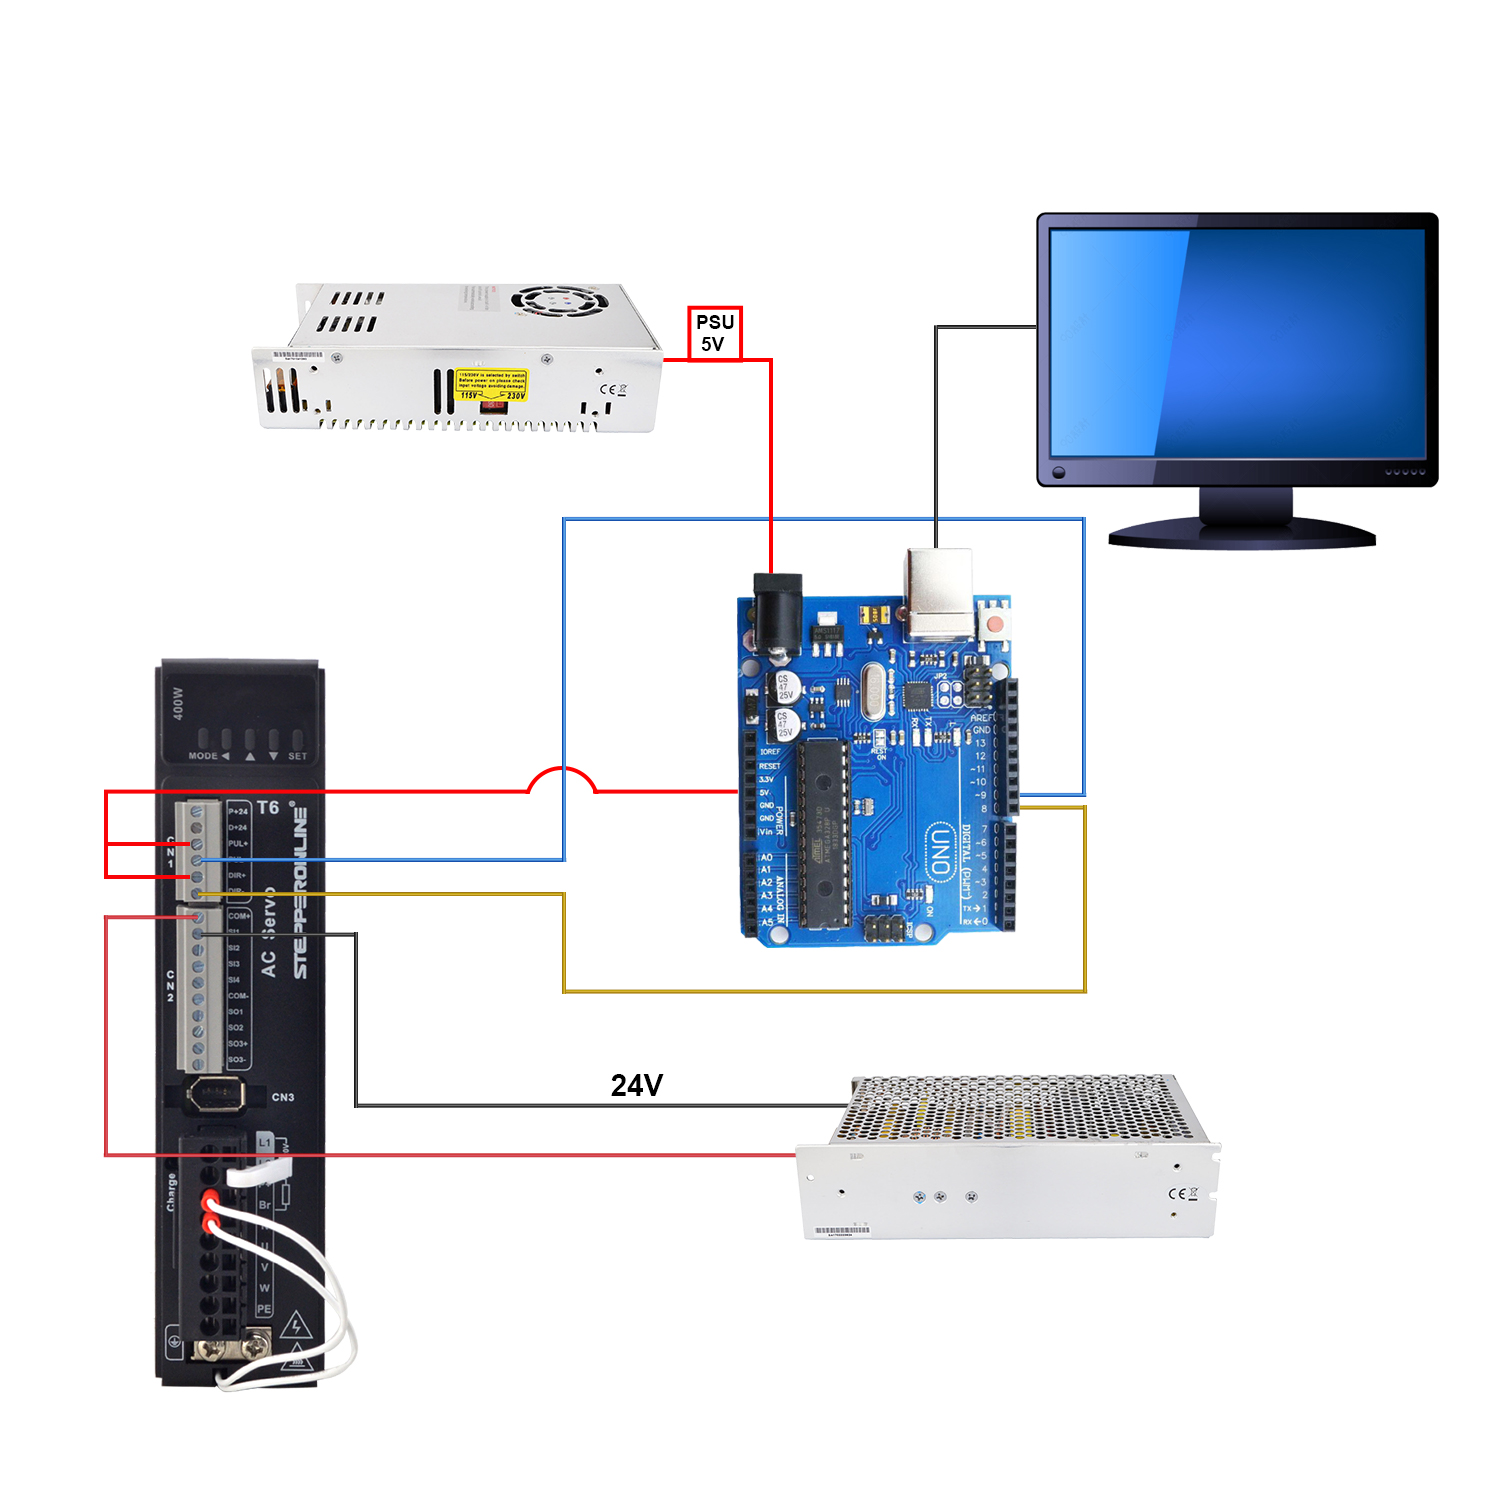
- Podłącz DIR- i PUL- sterownika do portów cyfrowych Arduino. Na przykład PIN8 i PIN9
- Podłącz PUL+ i DIR+ do 5V Arduino
- Napisz program na komputerze, przypisując PIN8 i PIN9 do DIR i PUL
Poniższy schemat przedstawia podstawowe połączenia między Arduino, sterownikiem serwo, zasilaczem i silnikiem serwomechanizmu.
Schemat połączeń:
- Silnik serwomechanizmu serii A6 – Arduino
- Silnik serwomechanizmu serii DSY – Arduino
- Silnik serwomechanizmu serii T6 – Arduino
Poniżej przedstawiamy prosty przykładowy kod do wykorzystania jako参考.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}