Praca silnika krokowego w warunkach dużej bezwładności i niskiej prędkości bez przekładni jest z natury trudna. Przy niskich prędkościach moment zaczepowy może powodować nierównomierny, szarpany ruch z zauważalnymi tętnieniami momentu. W takich zastosowaniach zwiększenie prądu podtrzymania w pętli zamkniętej (np. z 50% do 75%) i odpowiednie podniesienie wzmocnienia proporcjonalnego pętli pozycji (Kp) może przynieść pewną poprawę, ale efekt prawdopodobnie będzie ograniczony.
Uwaga: Parametry te można regulować wyłącznie za pomocą oprogramowania w sterownikach z pętlą zamkniętą; regulacja ta nie jest dostępna w sterownikach z pętlą otwartą.
Przykład na podstawie sterownika krokowego z pętlą zamkniętą z serii T:
Otwórz listę parametrów.
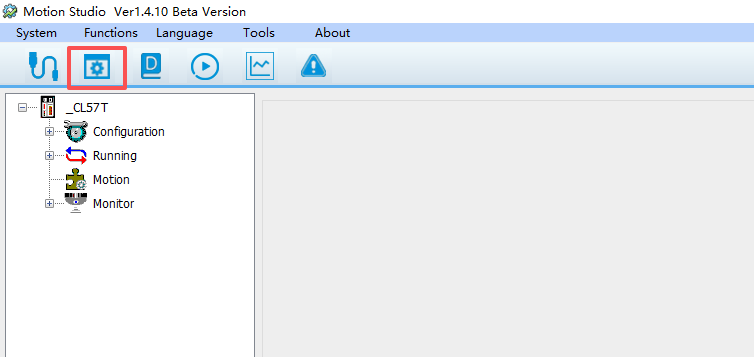
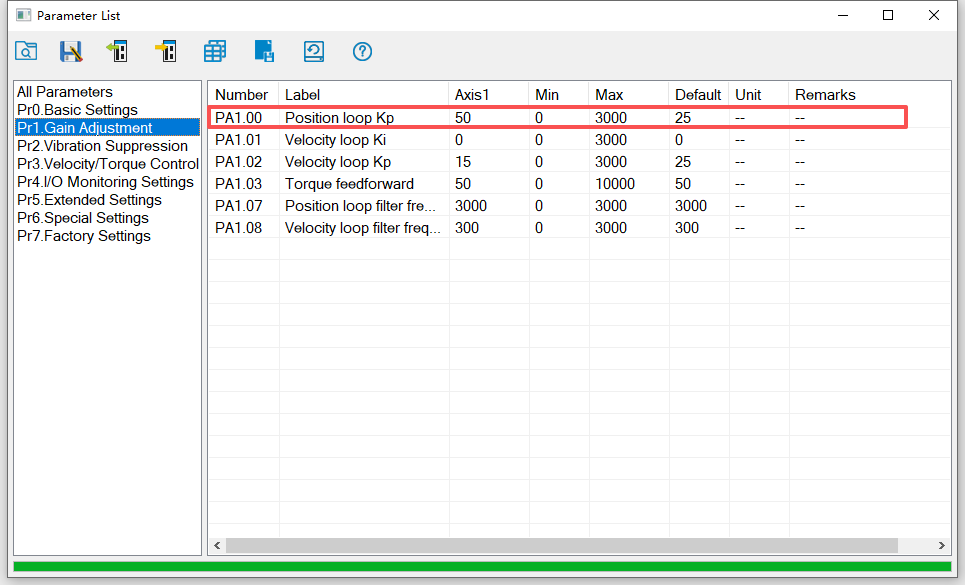
- Wzmocnienie pętli pozycji
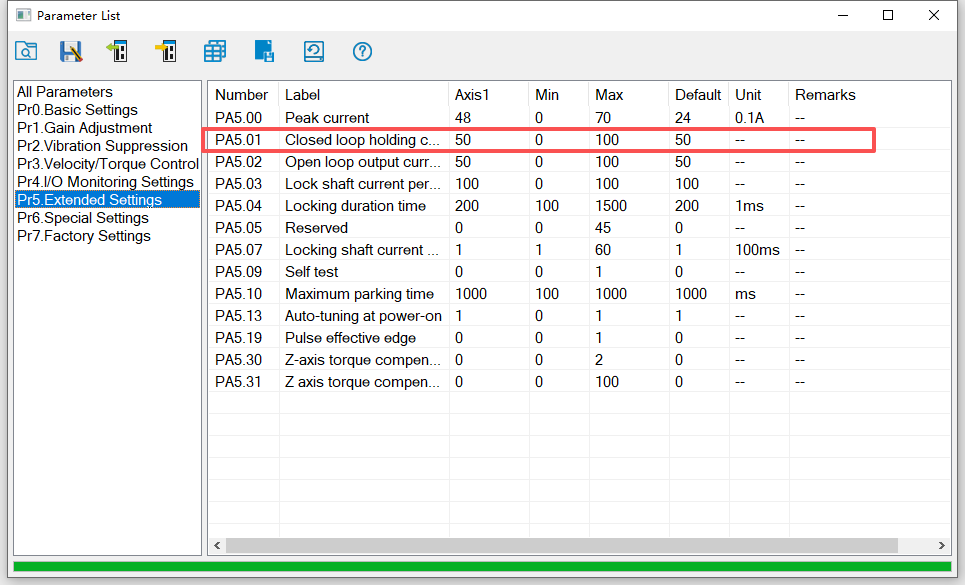
- Prąd podtrzymania w pętli zamkniętej
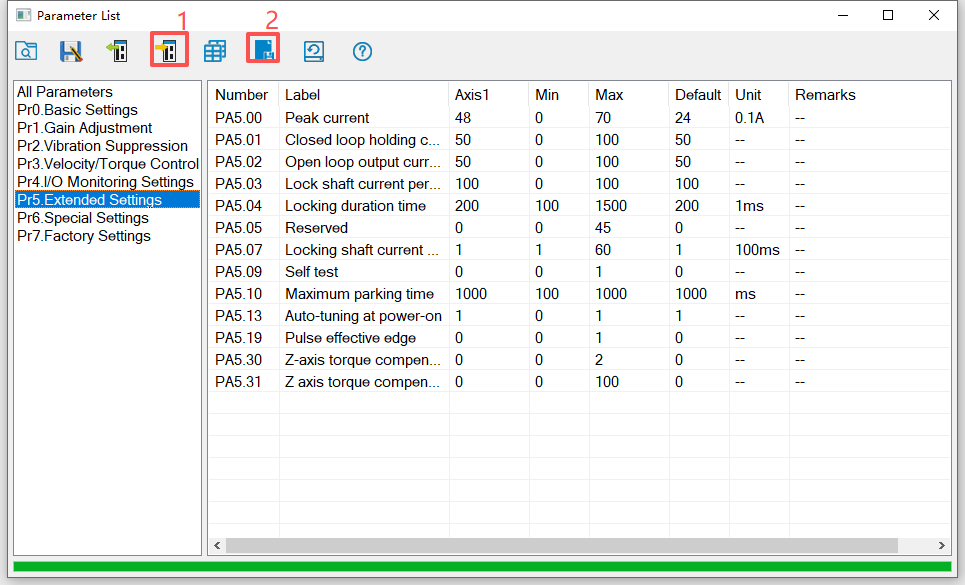
Po zmodyfikowaniu parametrów wyślij je i zapisz, aby zastosować zmiany.
W takich warunkach optymalnym rozwiązaniem jest dodanie przekładni.
Dodanie przekładni zapewnia następujące korzyści:
- Dopasowanie bezwładności: Przekładnia redukuje bezwładność obciążenia przenoszoną na wał silnika o kwadrat przełożenia, znacznie poprawiając dopasowanie bezwładności. Dzięki temu układ staje się bardziej responsywny, a sterowanie bardziej stabilne.
- Zwiększenie momentu obrotowego: Podstawową funkcją przekładni jest mnożenie momentu wyjściowego przez przełożenie. Pozwala to układowi łatwo pokonać moment zaczepowy silnika i opór obciążenia, zapewniając płynny rozruch i pracę.
- Zwiększenie prędkości pracy silnika: Dzięki przekładni sam silnik może pracować w zakresie średnich i wysokich prędkości, gdzie jego charakterystyki wydajnościowe są lepsze. Skutecznie unika się w ten sposób problemów z wyraźnym momentem zaczepowym i dużymi drganiami przy niskich prędkościach. Ruch jest następnie redukowany przez przekładnię do żądanej niskiej prędkości wyjściowej, co zapewnia płynne przemieszczanie.