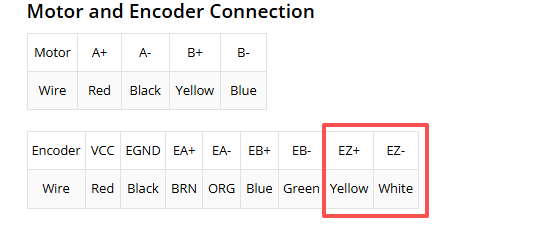
Podstawową funkcją sygnału Z jest zapewnienie unikalnego absolutnego punktu odniesienia pozycji raz na pełny obrót. Działa on jak mechaniczna pozycja bazowa: przy każdym pełnym obrocie wału silnika sygnał Z generuje jeden impuls. Szczegółowe opisy kanałów enkodera znajdują się w dokumentacji produktu na stronie StepperOnline.
Silnik krokowy z sygnałem Z:
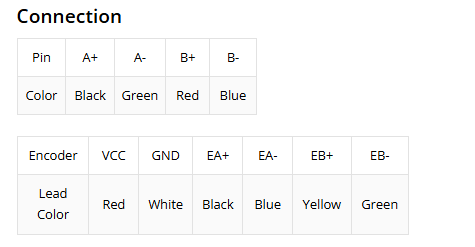
Silnik krokowy bez sygnału Z:
Sytuacje, w których sygnał Z zazwyczaj NIE jest wymagany:
- Tryb sterowania prędkością: Jeśli silnik jest używany wyłącznie do sterowania prędkością i nie jest wymagana pozycja absolutna, do sprzężenia zwrotnego prędkości wystarczą tylko kanały A i B.
- Sterowanie pozycją względną: Jeśli wszystkie ruchy są wykonywane względem bieżącej pozycji po włączeniu zasilania, bez konieczności odwoływania się do absolutnego układu współrzędnych mechanicznych. Przykładem może być prosty mechanizm posuwu zwrotnego o stałym skoku, w którym punkt startowy jest dowolny.
- System posiada już inne metody pozycjonowania bazowego: Jeśli urządzenie jest już wyposażone w niezawodne czujniki pozycji bazowej (np. krańcówki) i po każdym uruchomieniu wykonuje procedurę pozycjonowania bazowego, sygnał Z nie jest potrzebny. Pozycjonowanie bazowe za pomocą czujnika zewnętrznego jest często dokładniejsze i bardziej niezawodne niż przy użyciu sygnału Z, ponieważ sygnał Z wskazuje jedynie pozycję wału silnika, podczas gdy czujnik zewnętrzny może bezpośrednio wykrywać pozycję obciążenia.
Sytuacje, w których sygnał Z JEST wymagany:
- Ścisła synchronizacja wieloosiowa: W systemach wieloosiowych wymagających precyzyjnej synchronizacji wszystkich osi na początku każdego obrotu. Sygnał Z może zapewnić wspólny punkt synchronizacji dla wielu silników.
- Zapobieganie narastaniu błędu przy wielu obrotach: W zastosowaniach wymagających długotrwałej pracy ciągłej, gdzie jakiekolwiek narastanie błędu pozycji jest niedopuszczalne, sygnał Z może służyć jako punkt odniesienia pozycji na każdy obrót w celu korekcji błędu skumulowanego.
- Jako precyzyjna pozycja bazowa wewnątrz obrotu: Gdy operacyjna pozycja bazowa obciążenia napędzanego bezpośrednio przez silnik pokrywa się z pozycją sygnału Z na wale silnika, sygnał Z może być wykorzystany jako bardzo precyzyjny i wysoce powtarzalny sygnał bazowy, eliminując potrzebę stosowania czujnika zewnętrznego.
Podsumowanie: W większości typowych zastosowań silników krokowych ze sprzężeniem zwrotnym całkowicie możliwe jest pominięcie sygnału Z, pod warunkiem zaakceptowania konieczności wykonania operacji pozycjonowania bazowego po każdym włączeniu zasilania w celu ustalenia absolutnego układu współrzędnych. Decyzję o jego użyciu należy podjąć na podstawie wymagań konkretnego zastosowania dotyczących ustalania pozycji bazowej po włączeniu zasilania. Podczas podłączania wystarczy poprawnie połączyć linie sygnałowe A, A-, B i B- enkodera z sterownikiem; linie Z i Z- można pozostawić niepodłączone. Należy pamiętać, że pominięcie sygnału Z nie wpływa na wydajność pętli prędkości, ale usuwa absolutny punkt odniesienia na każdy obrót. Prosimy o potwierdzenie zgodności w instrukcji sterownika.