1. Wstępne podłączenie i nawiązanie komunikacji
Wymagania wstępne
- Sterownik silnika krokowego serii PR z podłączonymi kablami silnika i zasilania
- Kabel Ethernet RJ45
- Kabel konwertera RS485-USB (jeśli nie masz pewności, który wybrać, polecamy nasz produkt: Kabel adaptera konwertera portu szeregowego USB na RS422/RS485)
- Oprogramowanie portu szeregowego lub sterownik zdolny do wysyłania poleceń RS485
Podłączenie przewodów
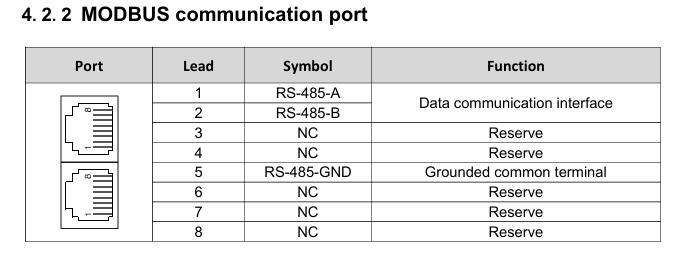
Zapoznaj się z definicją pinów interfejsu RS485 w instrukcji obsługi sterownika silnika krokowego serii PR:
Porównaj to z układem pinów kabla Ethernet RJ45:
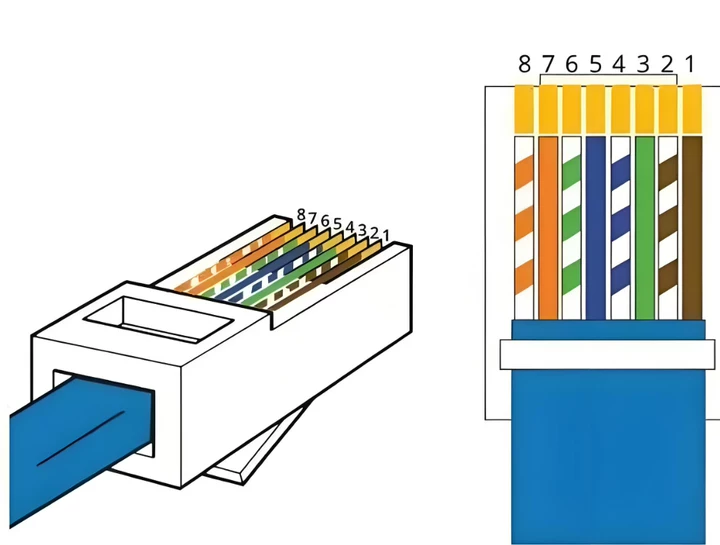
Przewody 1, 2 i 5 służą do podłączenia kabla konwertera RS485-USB. W przypadku kabla Ethernet RJ45 zachowaj jeden koniec ze złączem RJ45 do włożenia do portu CN3 sterownika. Odetnij złącze na drugim końcu, odizoluj przewody 1, 2 i 5 (brązowy, brązowo-biały i niebieski) i podłącz je w następującej kolejności:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
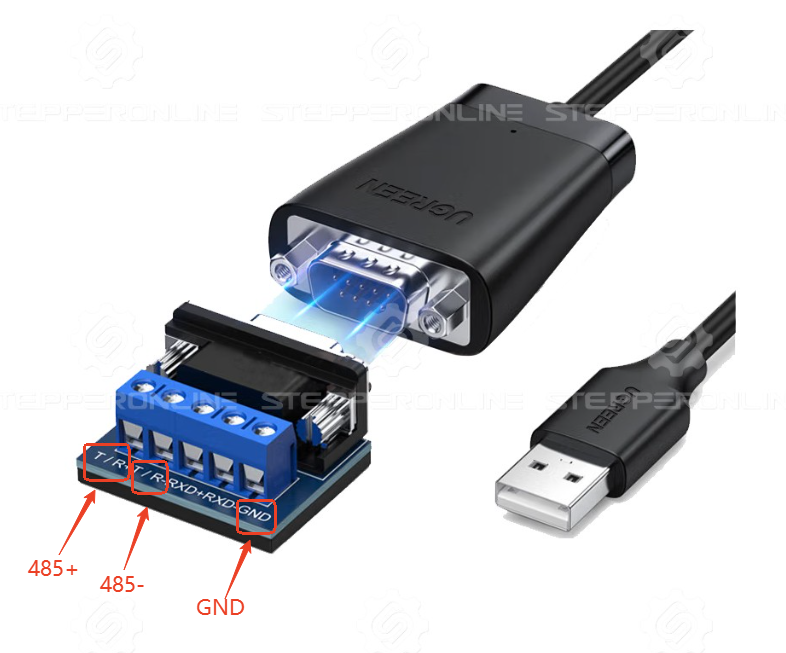
Po podłączeniu przewodów włóż złącze RJ45 do sterownika, a złącze USB do komputera. Włącz zasilanie sterownika i otwórz oprogramowanie portu szeregowego, aby nawiązać komunikację. (Jeśli nie można nawiązać komunikacji, zapoznaj się z tym artykułem dotyczącym rozwiązywania problemów.)
Uwaga: Przed wprowadzeniem jakichkolwiek poleceń ustaw SW1 na ON, a SW2–5 na OFF. Ustawia to adres RS485 na 01.
Aby zapisać parametry wprowadzone za pomocą poleceń RS485, wyślij na końcu następujące polecenie:
01 06 00 2D 00 42 CRC CRC
W przeciwnym razie zapisane parametry powrócą do wartości domyślnych po wyłączeniu zasilania sterownika.
W trybie prędkości, po zapisaniu parametrów i ponownym uruchomieniu sterownika, należy ponownie wysłać polecenie startu. Silnik nie obróci się natychmiast po włączeniu zasilania.
2. Tryby pracy
2.1 Tryb sterowania prędkością
| Polecenie | Opis |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Włącz silnik (domyślnie włączony; wyślij to polecenie jako pierwsze, jeśli silnik jest wyłączony) |
| 01 06 00 1D 00 3C CRC CRC | Ustaw prędkość pracy na 60 obr./min |
| 01 06 00 1E 00 64 CRC CRC | Ustaw czas przyspieszania na 100 ms |
| 01 06 00 1F 00 64 CRC CRC | Ustaw czas hamowania na 100 ms |
| 01 10 00 27 00 02 CRC CRC | Uruchom w trybie prędkości |
| 01 10 00 27 01 00 CRC CRC | Polecenie zatrzymania |
Analiza polecenia
Weźmy jako przykład polecenie 01 06 00 2D 00 12 CRC CRC:
- 01 — Adres osi (ustawiony przez SW1 = ON, SW2–5 = OFF)
- 06 — Polecenie zapisu pojedynczego rejestru
- 00 2D — Adres rejestru parametru
- 00 12 — Wartość do zapisania
- CRC CRC — Suma kontrolna
Niektóre narzędzia portu szeregowego nie wymagają sumy kontrolnej, podczas gdy inne wymagają ręcznego obliczenia. Sprawdź wymagania swojego narzędzia.
Zapis wielu rejestrów jednym poleceniem
Czasami wiele rejestrów można zapisać jednym poleceniem. Na przykład polecenia z wierszy 2–4 powyższej tabeli można połączyć jako:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Adres osi (domyślnie 1)
- 10 — Polecenie zapisu wielu rejestrów
- 00 1D — Początkowy adres rejestru (kolejne adresy następują sekwencyjnie, każdy zajmuje dwa bajty)
- 00 03 — Liczba rejestrów do zapisania
- 06 — Liczba bajtów danych
- 00 3C — Wartość prędkości pracy
- 00 64 — Wartość czasu przyspieszania/hamowania
- CRC CRC — Suma kontrolna
2.2 Praca z wieloma prędkościami
| Polecenie | Opis |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Włącz silnik (domyślnie włączony; wyślij to polecenie jako pierwsze, jeśli silnik jest wyłączony) |
| 01 06 00 C0 00 0A CRC CRC | Ustaw prędkość pracy pierwszego segmentu na 10 obr./min |
| 01 06 00 C1 00 64 CRC CRC | Ustaw czas przyspieszania pierwszego segmentu na 100 ms |
| 01 06 00 C2 00 64 CRC CRC | Ustaw czas hamowania pierwszego segmentu na 100 ms |
| 01 10 00 C3 00 C8 CRC CRC | Ustaw prędkość pracy drugiego segmentu na 200 obr./min |
| 01 10 00 C4 00 64 CRC CRC | Ustaw czas przyspieszania drugiego segmentu na 100 ms |
| 01 10 00 C5 00 64 CRC CRC | Ustaw czas hamowania drugiego segmentu na 100 ms |
| 01 10 00 45 00 0D CRC CRC | Ustaw terminal wejściowy X4 jako sygnał wyzwalania PV |
| 01 10 00 41 00 0E CRC CRC | Ustaw terminal wejściowy X1 jako PIN0 |
| 01 10 00 42 00 0F CRC CRC | Ustaw terminal wejściowy X2 jako PIN1 |
| 01 10 00 43 00 10 CRC CRC | Ustaw terminal wejściowy X3 jako PIN2 |
| 01 10 00 44 00 11 CRC CRC | Ustaw terminal wejściowy X4 jako PIN3 |
| 01 10 00 40 27 10 CRC CRC | Uruchom z prędkością pierwszego segmentu |
| 01 10 00 40 27 11 CRC CRC | Uruchom z prędkością drugiego segmentu |
| 01 10 00 40 00 00 CRC CRC | Polecenie zatrzymania |
Uwaga: Niektóre modele sterowników obsługują tylko terminale wejściowe X0–X3 (łącznie 4 sygnały wejściowe). Dlatego wybór segmentu prędkości obsługuje maksymalnie 8 segmentów.
2.3 Ruch pozycjonowania bezwzględnego — 5000 impulsów (ustawienie domyślne: 10 000 impulsów/obr.)
| Polecenie | Opis |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Włącz silnik (domyślnie włączony; wyślij to polecenie jako pierwsze, jeśli silnik jest wyłączony) |
| 01 06 00 20 00 0A CRC CRC | Ustaw prędkość pracy na 10 obr./min |
| 01 06 00 21 00 64 CRC CRC | Ustaw czas przyspieszania na 100 ms |
| 01 06 00 22 00 64 CRC CRC | Ustaw czas hamowania na 100 ms |
| 01 10 00 23 00 3C CRC CRC | Ustaw prędkość maksymalną na 60 obr./min |
| 01 10 00 24 00 00 CRC CRC | Ustaw starsze słowo całkowitej liczby impulsów na 0 |
| 01 10 00 25 13 88 CRC CRC | Ustaw młodsze słowo całkowitej liczby impulsów na 5000 |
| 01 10 00 27 00 01 CRC CRC | Uruchom w trybie pozycjonowania względnego |
| 01 10 00 27 01 00 CRC CRC | Zatrzymaj przedwcześnie |
Uwaga: Jeśli ustawiona całkowita liczba impulsów jest mniejsza niż minimalna liczba impulsów wymagana na podstawie skonfigurowanego czasu przyspieszania/hamowania i prędkości maksymalnej, sterownik nie osiągnie skonfigurowanej prędkości maksymalnej.
2.4 Praca pozycjonowania wielosegmentowego (pierwszy segment: 1000 impulsów; drugi segment: 5000 impulsów)
Uwaga: W tym przykładzie pierwszy segment przemieszcza się z pozycji początkowej (0) do pozycji 1000 impulsów, a drugi segment przemieszcza się o dodatkowe 5000 impulsów od pozycji końcowej pierwszego segmentu. W trybie wielosegmentowym rejestr 0x0050 (rejestr pozycji względnej/bezwzględnej) kontroluje, czy każdy segment pozycji działa w trybie pozycjonowania względnego czy bezwzględnego.
| Polecenie | Opis |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Włącz silnik (domyślnie włączony; wyślij to polecenie jako pierwsze, jeśli silnik jest wyłączony) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Ustaw całkowitą liczbę impulsów pierwszego segmentu na 1000 |
| 01 06 00 62 00 32 CRC CRC | Ustaw prędkość pozycjonowania pierwszego segmentu na 50 obr./min |
| 01 06 00 63 00 64 CRC CRC | Ustaw czas przyspieszania pierwszego segmentu na 100 ms |
| 01 06 00 64 00 64 CRC CRC | Ustaw czas hamowania pierwszego segmentu na 100 ms |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Ustaw całkowitą liczbę impulsów drugiego segmentu na 5000 |
| 01 06 00 68 00 64 CRC CRC | Ustaw prędkość pozycjonowania drugiego segmentu na 100 obr./min |
| 01 06 00 69 00 64 CRC CRC | Ustaw czas przyspieszania drugiego segmentu na 100 ms |
| 01 06 00 70 00 64 CRC CRC | Ustaw czas hamowania drugiego segmentu na 100 ms |
| 01 06 00 45 00 0C CRC CRC | Ustaw terminal wejściowy X4 jako sygnał wyzwalania PT |
| 01 06 00 41 00 0E CRC CRC | Ustaw terminal wejściowy X1 jako PIN0 |
| 01 06 00 42 00 0F CRC CRC | Ustaw terminal wejściowy X2 jako PIN1 |
| 01 06 00 43 00 10 CRC CRC | Ustaw terminal wejściowy X3 jako PIN2 |
| 01 06 00 44 00 11 CRC CRC | Ustaw terminal wejściowy X4 jako PIN3 |
| 01 06 00 40 27 10 CRC CRC | Uruchom pozycjonowanie pierwszego segmentu |
| 01 06 00 40 00 00 CRC CRC | Wyczyść sygnał wyzwalania PT |
| 01 06 00 40 27 11 CRC CRC | Uruchom pozycjonowanie drugiego segmentu |
| 01 06 00 40 00 00 CRC CRC | Polecenie zatrzymania |
Uwaga:
- Podczas używania terminali PIN do wyboru segmentu sygnał musi pozostać aktywny przez co najmniej 5 ms przed i 5 ms po sygnale wyzwalania PT.
- Niektóre modele sterowników obsługują tylko terminale wejściowe X0–X3 (łącznie 4 sygnały wejściowe), dlatego wybór segmentu pozycji obsługuje maksymalnie 8 segmentów.
3. Powszechnie używane polecenia
Włączenie silnika:
01 06 00 2D 00 12 CRC CRC
Wyłączenie silnika:
01 06 00 2D 00 11 CRC CRC
Przywrócenie ustawień fabrycznych:
01 06 00 2D 00 41 CRC CRC
Zapis wszystkich parametrów:
01 06 00 2D 00 42 CRC CRC
Polecenie zatrzymania:
01 06 00 27 01 00 CRC CRC
Polecenie awaryjnego zatrzymania:
01 06 00 27 02 00 CRC CRC
Ustawienie maksymalnego prądu skutecznego silnika na 150 mA:
01 06 01 02 05 DC CRC CRC