1. Conexão Inicial e Estabelecimento de Comunicação
Pré-requisitos
- Um driver de passo da série PR com os cabos do motor e de alimentação conectados
- Um cabo Ethernet RJ45
- Um cabo conversor RS485 para USB (se não tiver certeza de qual escolher, recomendamos nosso produto: Cabo Adaptador Conversor de Porta Serial USB para RS422/RS485)
- Software de porta serial ou um controlador capaz de enviar comandos RS485
Fiação
Consulte a definição de pinos da interface RS485 no manual do driver de passo da série PR:
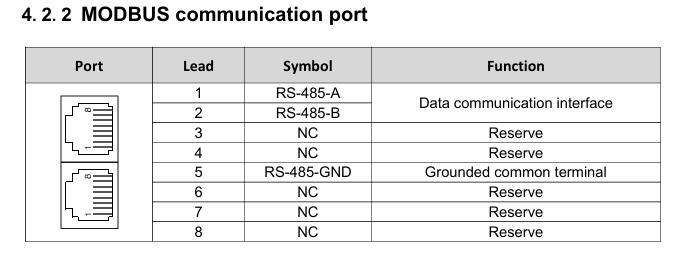
Compare com a pinagem do cabo Ethernet RJ45:
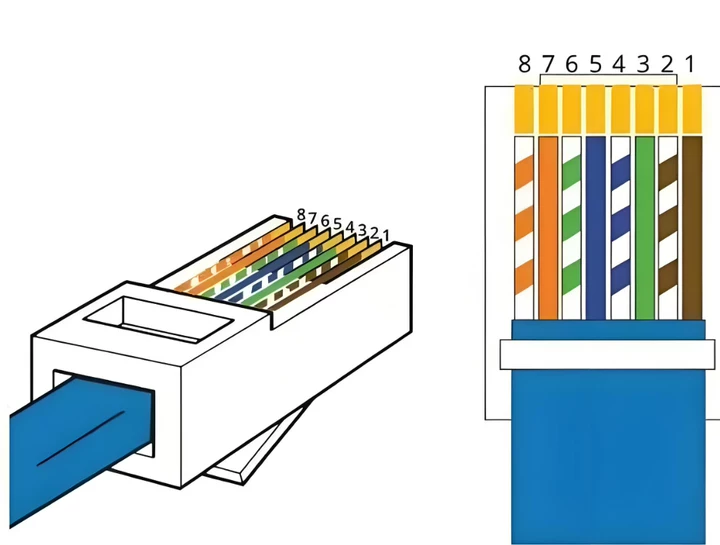
Os fios 1, 2 e 5 são usados para conectar ao cabo conversor RS485 para USB. Para o cabo Ethernet RJ45, mantenha uma extremidade com o conector RJ45 para inserir na porta CN3 do driver. Corte o conector da outra extremidade, descasque os fios 1, 2 e 5 (marrom, marrom-branco e azul) e conecte-os na seguinte ordem:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
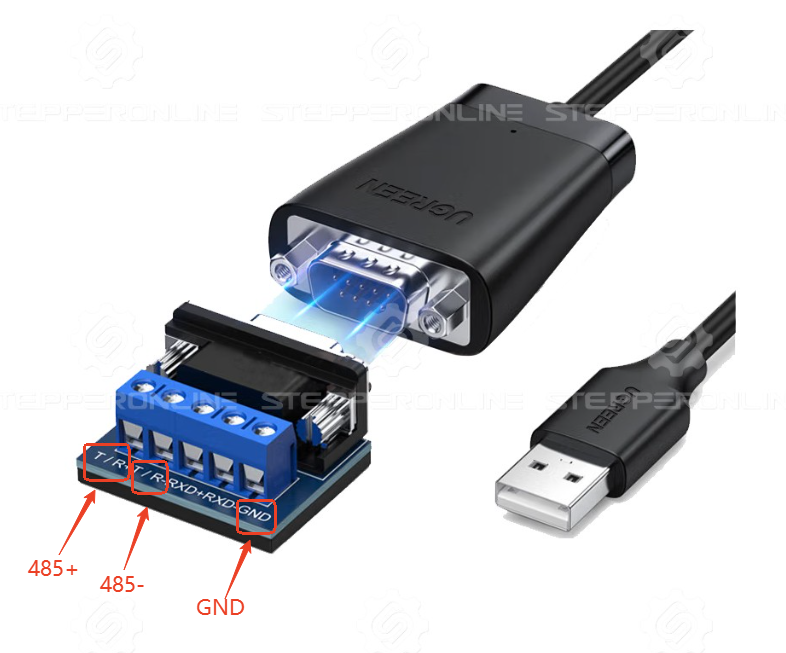
Após a fiação, conecte o conector RJ45 ao driver e o conector USB ao PC. Ligue o driver e abra o software de porta serial para estabelecer a comunicação. (Se a comunicação não puder ser estabelecida, consulte este artigo de solução de problemas.)
Nota: Antes de inserir qualquer comando, defina SW1 como ON e SW2–5 como OFF. Isso define o endereço RS485 como 01.
Para salvar os parâmetros que você escreveu via comandos RS485, envie o seguinte comando por último:
01 06 00 2D 00 42 CRC CRC
Caso contrário, os parâmetros escritos retornarão aos valores padrão após o driver ser desligado.
Ao usar o modo de velocidade, após salvar os parâmetros e reiniciar o driver, você deve reenviar um comando de início. O motor não girará imediatamente ao ligar.
2. Modos de Operação
2.1 Modo de Controle de Velocidade
| Comando | Descrição |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar o motor (habilitado por padrão; envie este comando primeiro se o motor estiver desabilitado) |
| 01 06 00 1D 00 3C CRC CRC | Definir velocidade de operação para 60 rpm |
| 01 06 00 1E 00 64 CRC CRC | Definir tempo de aceleração para 100 ms |
| 01 06 00 1F 00 64 CRC CRC | Definir tempo de desaceleração para 100 ms |
| 01 10 00 27 00 02 CRC CRC | Iniciar no modo de velocidade |
| 01 10 00 27 01 00 CRC CRC | Comando de parada |
Detalhamento do Comando
Tome o comando 01 06 00 2D 00 12 CRC CRC como exemplo:
- 01 — Endereço do eixo (definido por SW1 = ON, SW2–5 = OFF)
- 06 — Comando de escrita em registro único
- 00 2D — Endereço do registro de parâmetro
- 00 12 — Valor a ser escrito
- CRC CRC — Checksum
Algumas ferramentas de porta serial não requerem checksum, enquanto outras requerem cálculo manual. Verifique os requisitos da sua ferramenta.
Escrita de Múltiplos Registros com um Único Comando
Múltiplos registros podem às vezes ser escritos com um único comando. Por exemplo, os comandos nas linhas 2–4 da tabela acima podem ser combinados como:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Endereço do eixo (padrão é 1)
- 10 — Comando de escrita em múltiplos registros
- 00 1D — Endereço do registro inicial (endereços subsequentes seguem sequencialmente, cada um ocupando dois bytes)
- 00 03 — Número de registros a serem escritos
- 06 — Número de bytes de dados
- 00 3C — Valor da velocidade de operação
- 00 64 — Valor do tempo de aceleração/desaceleração
- CRC CRC — Checksum
2.2 Operação Multi-Velocidade
| Comando | Descrição |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar o motor (habilitado por padrão; envie este comando primeiro se o motor estiver desabilitado) |
| 01 06 00 C0 00 0A CRC CRC | Definir velocidade de operação do primeiro segmento para 10 rpm |
| 01 06 00 C1 00 64 CRC CRC | Definir tempo de aceleração do primeiro segmento para 100 ms |
| 01 06 00 C2 00 64 CRC CRC | Definir tempo de desaceleração do primeiro segmento para 100 ms |
| 01 10 00 C3 00 C8 CRC CRC | Definir velocidade de operação do segundo segmento para 200 rpm |
| 01 10 00 C4 00 64 CRC CRC | Definir tempo de aceleração do segundo segmento para 100 ms |
| 01 10 00 C5 00 64 CRC CRC | Definir tempo de desaceleração do segundo segmento para 100 ms |
| 01 10 00 45 00 0D CRC CRC | Definir terminal de entrada X4 como sinal de disparo PV |
| 01 10 00 41 00 0E CRC CRC | Definir terminal de entrada X1 como PIN0 |
| 01 10 00 42 00 0F CRC CRC | Definir terminal de entrada X2 como PIN1 |
| 01 10 00 43 00 10 CRC CRC | Definir terminal de entrada X3 como PIN2 |
| 01 10 00 44 00 11 CRC CRC | Definir terminal de entrada X4 como PIN3 |
| 01 10 00 40 27 10 CRC CRC | Iniciar na velocidade do primeiro segmento |
| 01 10 00 40 27 11 CRC CRC | Iniciar na velocidade do segundo segmento |
| 01 10 00 40 00 00 CRC CRC | Comando de parada |
Nota: Alguns modelos de driver suportam apenas os terminais de entrada X0–X3 (4 sinais de entrada no total). Portanto, a seleção de segmentos de velocidade suporta no máximo 8 segmentos.
2.3 Movimento de Posição Absoluta — 5000 Pulsos (Configuração Padrão: 10.000 Pulsos/Rev)
| Comando | Descrição |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar o motor (habilitado por padrão; envie este comando primeiro se o motor estiver desabilitado) |
| 01 06 00 20 00 0A CRC CRC | Definir velocidade de operação para 10 rpm |
| 01 06 00 21 00 64 CRC CRC | Definir tempo de aceleração para 100 ms |
| 01 06 00 22 00 64 CRC CRC | Definir tempo de desaceleração para 100 ms |
| 01 10 00 23 00 3C CRC CRC | Definir velocidade máxima para 60 rpm |
| 01 10 00 24 00 00 CRC CRC | Definir a palavra alta do total de pulsos como 0 |
| 01 10 00 25 13 88 CRC CRC | Definir a palavra baixa do total de pulsos como 5000 |
| 01 10 00 27 00 01 CRC CRC | Iniciar no modo de posicionamento relativo |
| 01 10 00 27 01 00 CRC CRC | Parada prematura |
Nota: Se a contagem total de pulsos definida for menor que a contagem mínima de pulsos necessária com base no tempo de aceleração/desaceleração configurado e na velocidade máxima, o driver não atingirá a velocidade máxima configurada.
2.4 Operação de Posição Multi-Segmento (Primeiro Segmento: 1000 Pulsos; Segundo Segmento: 5000 Pulsos)
Nota: Neste exemplo, o primeiro segmento move da origem (0) para a posição de 1000 pulsos, e o segundo segmento move 5000 pulsos adicionais a partir da posição final do primeiro segmento. No modo multi-segmento, o registro 0x0050 (Registro de Posição Relativa/Absoluta) controla se cada segmento de posição opera no modo de posicionamento relativo ou absoluto.
| Comando | Descrição |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Habilitar o motor (habilitado por padrão; envie este comando primeiro se o motor estiver desabilitado) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Definir total de pulsos do primeiro segmento como 1000 |
| 01 06 00 62 00 32 CRC CRC | Definir velocidade de posicionamento do primeiro segmento como 50 rpm |
| 01 06 00 63 00 64 CRC CRC | Definir tempo de aceleração do primeiro segmento para 100 ms |
| 01 06 00 64 00 64 CRC CRC | Definir tempo de desaceleração do primeiro segmento para 100 ms |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Definir total de pulsos do segundo segmento como 5000 |
| 01 06 00 68 00 64 CRC CRC | Definir velocidade de posicionamento do segundo segmento como 100 rpm |
| 01 06 00 69 00 64 CRC CRC | Definir tempo de aceleração do segundo segmento para 100 ms |
| 01 06 00 70 00 64 CRC CRC | Definir tempo de desaceleração do segundo segmento para 100 ms |
| 01 06 00 45 00 0C CRC CRC | Definir terminal de entrada X4 como sinal de disparo PT |
| 01 06 00 41 00 0E CRC CRC | Definir terminal de entrada X1 como PIN0 |
| 01 06 00 42 00 0F CRC CRC | Definir terminal de entrada X2 como PIN1 |
| 01 06 00 43 00 10 CRC CRC | Definir terminal de entrada X3 como PIN2 |
| 01 06 00 44 00 11 CRC CRC | Definir terminal de entrada X4 como PIN3 |
| 01 06 00 40 27 10 CRC CRC | Iniciar posicionamento do primeiro segmento |
| 01 06 00 40 00 00 CRC CRC | Limpar o sinal de disparo PT |
| 01 06 00 40 27 11 CRC CRC | Iniciar posicionamento do segundo segmento |
| 01 06 00 40 00 00 CRC CRC | Comando de parada |
Nota:
- Ao usar terminais PIN para seleção de segmento, o sinal deve permanecer válido por pelo menos 5 ms antes e 5 ms após o sinal de disparo PT.
- Alguns modelos de driver suportam apenas os terminais de entrada X0–X3 (4 sinais de entrada no total), portanto a seleção de segmentos de posição suporta no máximo 8 segmentos.
3. Comandos Comuns
Habilitar Motor:
01 06 00 2D 00 12 CRC CRC
Desabilitar Motor:
01 06 00 2D 00 11 CRC CRC
Restaurar Configurações de Fábrica:
01 06 00 2D 00 41 CRC CRC
Salvar Todos os Parâmetros:
01 06 00 2D 00 42 CRC CRC
Comando de Parada:
01 06 00 27 01 00 CRC CRC
Comando de Parada de Emergência:
01 06 00 27 02 00 CRC CRC
Definir Corrente Efetiva Máxima do Motor para 150 mA:
01 06 01 02 05 DC CRC CRC