- Falha na Operação do Motor Brushless
1.1 Problemas de Fiação
Consulte a folha de dados do motor brushless e a rotulagem do driver brushless para verificar a fiação correta. As conexões correspondentes são as seguintes:
| Motor | U | V | W | +5V | GND | A | B | C |
|---|---|---|---|---|---|---|---|---|
| Driver | MA | MB | MC | +5V | GND | HA | HB | HC |
1.2 Driver Brushless Não Habilitado
A lógica da porta EN (Enable) varia entre os drivers brushless da StepperOnline — alguns requerem que o EN seja colocado em nível alto (conectado a uma fonte de tensão), enquanto outros requerem que o EN seja colocado em nível baixo (conectado ao GND) para habilitar o motor. Consulte o manual do driver para confirmar a lógica de habilitação correta para o seu modelo específico. Alternativamente, tente alternar a conexão EN-GND para testar se o motor inicia.
1.3 Configurações Incorretas de R-SL ou R-CS
O parâmetro R-SL no driver brushless define o limite de velocidade, enquanto o parâmetro R-CS ajusta o limite de corrente. Se qualquer um deles estiver definido como 0, o motor não funcionará. Verifique se essas configurações estão corretas.
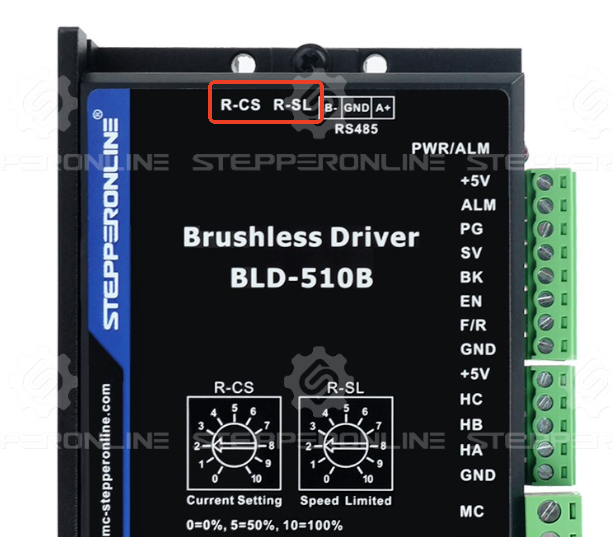
1.4 Configuração Incorreta do Modo de Controle Interno/Externo
Os drivers brushless da StepperOnline suportam dois modos de controle:
-
Modo de Controle Interno: O motor é controlado por meio de comandos enviados via comunicação RS485.
-
Modo de Controle Externo: O motor é controlado por meio das portas de I/O digitais do driver (por exemplo, pulso/direção ou entrada analógica).
Se o modo incorreto for selecionado, o driver não operará o motor. Alguns drivers alternam automaticamente para o Controle Interno após a modificação de parâmetros via RS485. Consulte o manual do driver para confirmar a configuração correta do modo de controle.
1.5 Driver Acionou um Alarme
Se o driver detectar uma falha, ele acenderá um LED vermelho e parará o motor. Se o LED estiver aceso:
Use o RS485 para ler os registradores de código de falha do driver (consulte o manual).
Alguns drivers exibem códigos de erro por meio de padrões de piscagem do LED — consulte o manual para decodificação.
1.6 Configurações Incorretas dos Parâmetros do Driver
Se os parâmetros estiverem mal configurados, o motor pode não funcionar. Verifique todas as configurações do driver.
Nota: Exceto para os modelos BLD-510S e BLD-510B, os demais drivers brushless da StepperOnline não são totalmente compatíveis com o StepperOnline BLDC Software V2.7. O uso deste software pode gravar parâmetros em registradores incorretos. Para esses drivers, atualmente recomendamos o uso de um software serial RS485 alternativo para modificar os parâmetros do motor.
1.7 Motor Brushless ou Driver Danificado
Se o motor brushless ainda falhar em operar após todas as verificações acima, o motor ou o driver pode estar danificado. Se você tiver motores ou drivers brushless de reserva, tente trocá-los para isolar o componente com defeito.
- A Velocidade do Motor Brushless Não Corresponde às Expectativas
2.1 Configuração Incorreta de R-SL no Driver Brushless
O parâmetro R-SL no driver brushless limita a velocidade máxima do motor. Se definido muito baixo, o motor pode não atingir RPMs mais altos. Verifique se o parâmetro R-SL está ajustado corretamente.
2.2 Configuração Incorreta do Parâmetro "Pares de Polos"
O parâmetro "pares de polos" do driver brushless é fundamental para o controle de velocidade. Consulte a folha de dados do motor para confirmar essa configuração. Nota: O driver requer pares de polos (não o total de polos). Normalmente, pares de polos = total de polos / 2.
2.3 Erro de Cálculo ao Converter Parâmetros de Registrador para Velocidade Real
Se estiver lendo a velocidade do motor a partir dos parâmetros do registrador, certifique-se de que o cálculo esteja correto:
a. Os valores dos registradores estão em hexadecimal e devem ser convertidos para decimal. Nota: O formato dos dados é little-endian (LSB primeiro). Por exemplo, um valor de registrador de C8 00 deve ser interpretado como 00 C8 (hex) = 200 (decimal).
b. O valor do registrador representa a frequência elétrica. Para converter para RPM mecânico, use a fórmula fornecida no manual do seu driver. Para os modelos aplicáveis: RPM Real = (Valor decimal do registrador × 20) / Total de polos do motor. Exemplo:
-
Total de polos do motor = 4 (pares de polos = 2)
-
Valor de velocidade do registrador = C8 00 → 00C8 (hex) = 200 (decimal)
-
Velocidade real = (200 × 20) / 4 = 1000 RPM
Nota: Verifique se esta fórmula se aplica ao seu modelo específico de driver consultando o manual. Devido às limitações de precisão do sensor Hall, a velocidade real pode apresentar um erro de ±5%.
Se o problema do motor brushless persistir após a realização das verificações acima, entre em contato com o suporte técnico da StepperOnline e forneça os resultados dos testes ou vídeos. Nós o ajudaremos a resolver o problema o mais rápido possível.