Preparações
Nota: O software de configuração do driver brushless é atualmente compatível apenas com os modelos BLD-510S e BLD-510B. Não é compatível com outros drivers brushless.
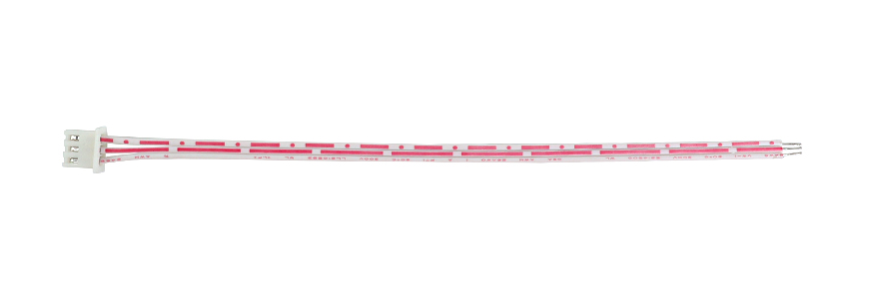
- O cabo de comunicação incluído com o driver.
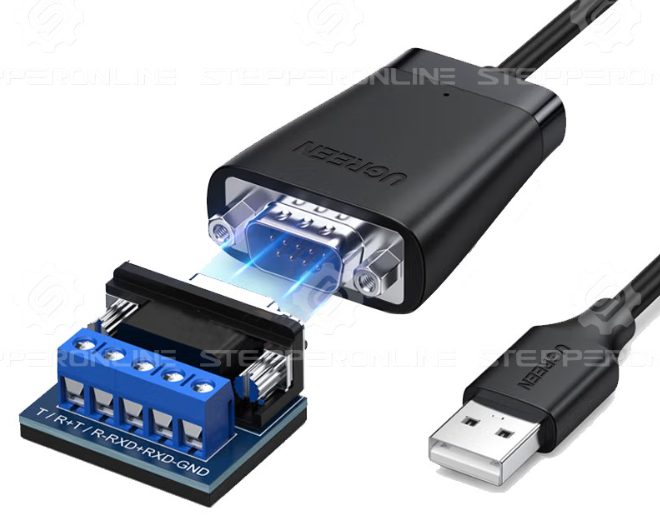
- Um adaptador RS485 para USB, como o modelo: RS485-1.
- Um PC com Windows.
- Software de configuração do driver brushless
stepperonline_bldc_software_V2.7.
Link para download: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Uma fonte de alimentação de 24VDC–48VDC.
Conexão do Software
- Conecte o driver brushless à fonte de alimentação e ligue-a.
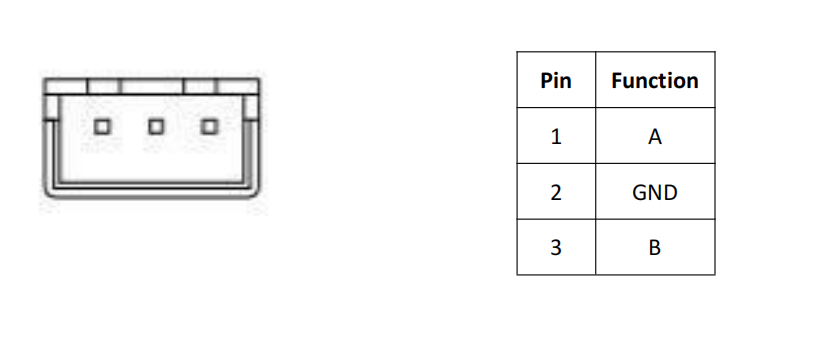
- Conecte o cabo de comunicação ao adaptador RS485 para USB. Em seguida, conecte o cabo à porta RS485 do driver e o adaptador à porta USB do PC. Abaixo está o diagrama de pinos da porta de comunicação do driver:
- Baixe e abra o software de configuração do driver brushless.
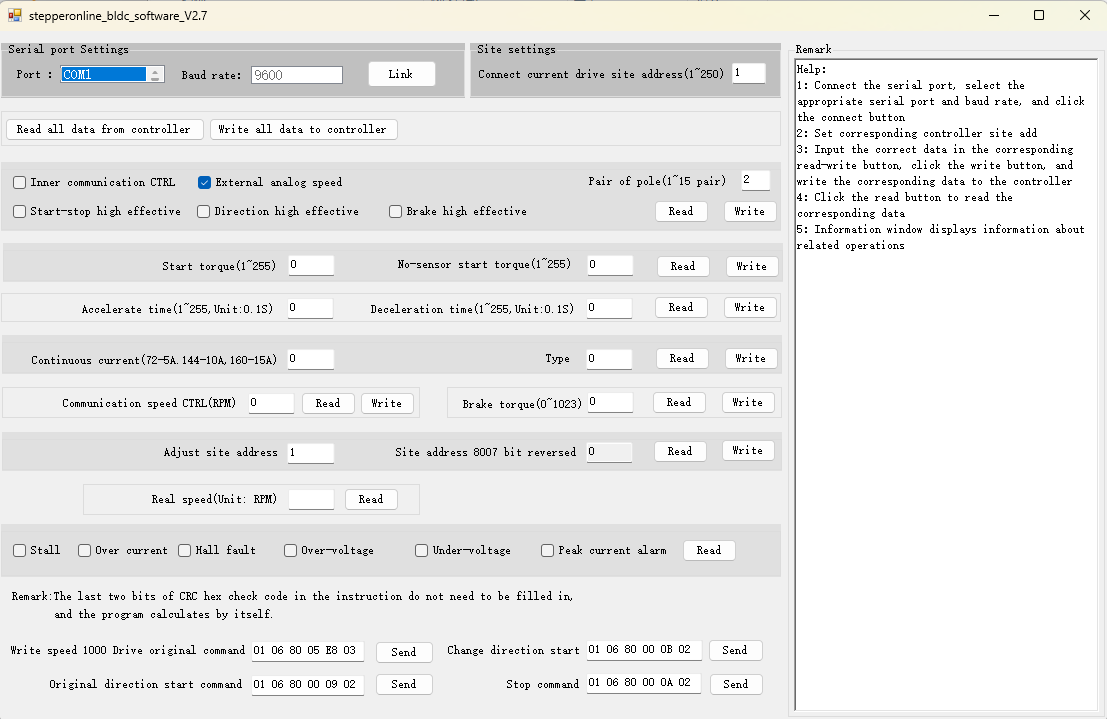
- Selecione a Porta correta (ela ficará azul quando selecionada), defina o Endereço Escravo do Driver Atual correto e clique em Link.
- Se o software se conectar com sucesso, o botão Link mudará para Close, e o painel Status Log no lado direito do software exibirá a mensagem: "Serial port opened successfully."
Nota: Nesta etapa, isso indica apenas que a porta serial foi aberta com sucesso, e não que a comunicação com o driver foi estabelecida. Para verificar a comunicação, clique em qualquer botão Read e verifique se os dados são retornados corretamente no painel Status Log. Se os dados forem retornados corretamente, a comunicação com o driver foi bem-sucedida. Se o painel Status Log exibir "No response data," isso indica uma falha de comunicação. Verifique a fiação e as conexões de comunicação.
Descrição das Seções do Software
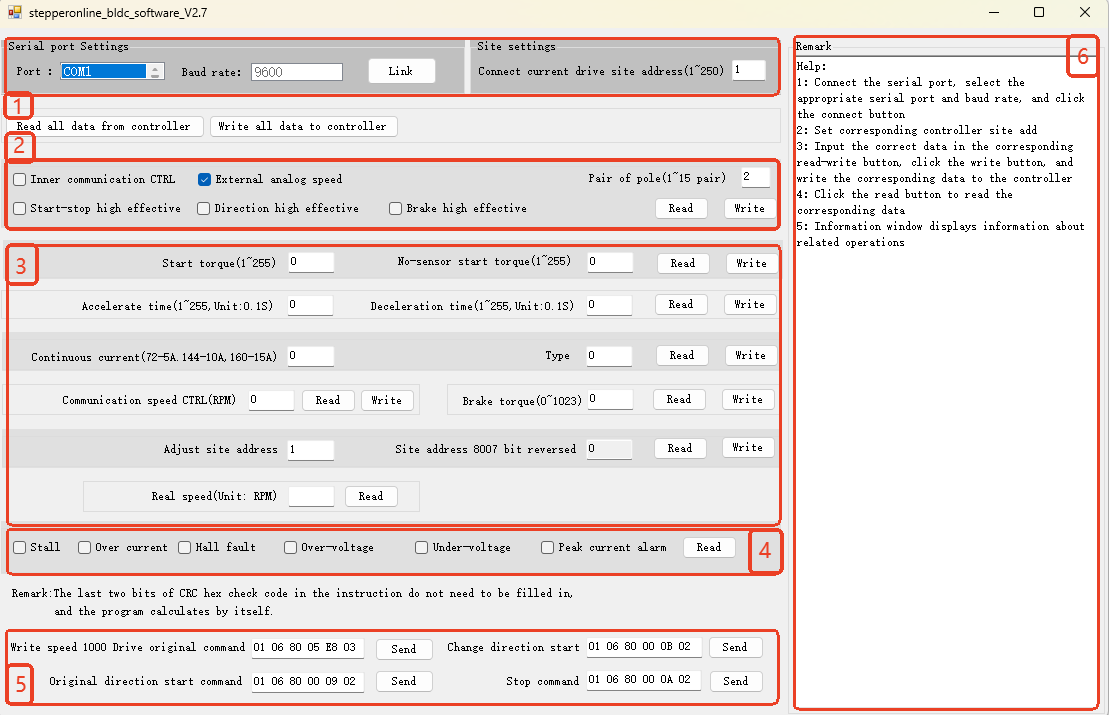
1. Configurações de Parâmetros de Comunicação

Esta seção é usada para configurar os parâmetros de comunicação entre o software de configuração e o driver.
| Nome | Descrição |
|---|---|
| Port | Seleciona a porta COM do PC à qual o driver brushless está conectado. A porta COM correta pode ser identificada no Gerenciador de Dispositivos do PC. |
| Baud Rate | Define a taxa de transmissão para a comunicação entre o software e o driver. Os modelos BLD-510S e BLD-510B suportam apenas 9600 baud e este valor não pode ser modificado, portanto, este campo é fixo em 9600 e não é selecionável. |
| Slave Address | Define o endereço escravo Modbus do driver brushless conectado. Se não for modificado via Modbus, o endereço padrão do driver é 1. |
2. Configurações de Parâmetros de Controle

Esta seção é usada para configurar o modo de controle, a lógica das portas de controle e o número de pares de polos do motor para o driver brushless.
| Nome | Descrição |
|---|---|
| Internal Control (Modbus) | Modo de Controle Interno. Quando selecionado, o driver brushless não aceitará mais sinais das portas de sinal de controle e será controlado via comunicação Modbus. |
| External Control (I/O Ports) | Modo de Controle Externo. Quando selecionado, o driver brushless é controlado com base nos sinais de entrada das portas de sinal de controle. |
| EN Pin Active High (Start/Stop) | Quando selecionado, o pino EN do driver deve receber um sinal de nível alto para habilitar a operação do motor via sinais de controle externo. |
| F/R Pin Active High (Direction) | Quando selecionado, o pino F/R do driver deve receber um sinal de nível alto para que o motor funcione no sentido direto. |
| BK Pin Active High (Brake) | Quando selecionado, o pino BK do driver deve receber um sinal de nível alto para iniciar uma parada por frenagem. |
Nota: O Modo de Controle Interno e o Modo de Controle Externo são mutuamente exclusivos e não podem ser selecionados simultaneamente. Após usar o software ou a comunicação Modbus para definir parâmetros, o driver mudará automaticamente para o Modo de Controle Interno. Se você precisar usar as portas externas para operar o motor posteriormente, selecione External Control (I/O Ports) e clique em Write.
3. Configurações de Parâmetros Comuns
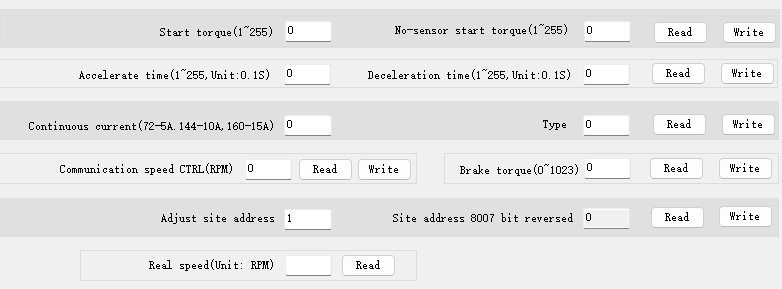
Esta seção é usada para configurar parâmetros comuns para a operação do motor. Os valores de entrada e exibição estão em formato decimal.
| Nome | Descrição |
|---|---|
| Start Torque / Sensorless Start Torque | Define o torque de partida para motores brushless com sensor/sem sensor. Estes parâmetros são adimensionais. Um valor de 255 representa 100% do torque de partida. Ajuste-os gradualmente com base no desempenho do motor. |
| Acceleration Time / Deceleration Time | Define o tempo de aceleração/desaceleração do motor. Unidade: 0,1 segundos. |
| Continuous Current | Define a corrente máxima de saída contínua do driver. Não modifique este valor a menos que compreenda totalmente as especificações nominais do motor e do driver. Definir este valor muito alto pode danificar o driver ou o motor. |
| Type | Define o tipo de motor brushless conectado ao driver. Defina como 15 para um motor brushless com sensor e 16 para um motor brushless sem sensor. O padrão é 15. |
| Communication Speed Control | Define a velocidade de operação do motor no Modo de Controle Interno (Unidade: RPM). Este parâmetro não se aplica no Modo de Controle Externo. |
| Brake Torque | Define o torque de frenagem durante a parada do motor. Este parâmetro é adimensional. Um valor de 1023 representa 100% do torque de frenagem. Ajuste-o gradualmente com base no desempenho do motor. |
| Set Slave Address | Define o endereço escravo Modbus do driver conectado. Após a gravação, o campo Current Drive Slave Address também deve ser atualizado para continuar usando o software para configuração de parâmetros. |
| Slave Address 8007 Bit Reversed | Este parâmetro não se aplica atualmente. |
| Real Speed | Lê a velocidade em tempo real do motor. Unidade: RPM. |
4. Informações de Alarme

Esta seção é usada para ler o status de alarme atual do driver brushless. Após clicar em Read, o status de alarme atual será exibido. Realize a solução de problemas com base no conteúdo do alarme exibido.
| Nome | Descrição |
|---|---|
| Stall | Verifique se o motor brushless está sobrecarregado, se o tempo de aceleração é muito curto ou se o eixo do motor está travado. |
| Over Current | Verifique se a fiação do motor brushless está correta e se há um curto-circuito no motor. |
| Hall Fault | Verifique se a fiação do sensor Hall está correta e se o sensor Hall está danificado. |
| Over-Voltage | Verifique se a tensão da fonte de alimentação está muito alta (acima de 60VDC). |
| Under-Voltage | Verifique se a tensão da fonte de alimentação está muito baixa (abaixo de 10VDC). |
| Peak Current Alarm | A corrente de saída instantânea do driver está muito alta. Verifique se a fiação está correta ou se há possíveis curtos-circuitos. |
5. Painel de Envio de Comandos Modbus
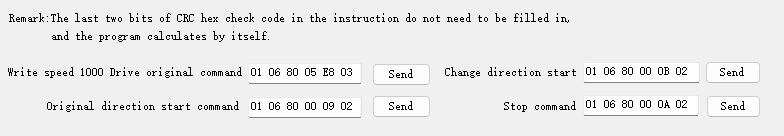
Esta seção é usada para enviar comandos Modbus. O software realiza automaticamente o cálculo do CRC, portanto, não é necessário inserir manualmente os bytes do CRC. Os campos de comando são pré-preenchidos com comandos comuns (por exemplo, definir a velocidade do motor para 1000 RPM, iniciar motor, iniciar motor em reverso, parar motor) para testes operacionais rápidos.
Para enviar um comando Modbus personalizado, insira seu comando em qualquer campo de comando e clique em Send.
Notas:
a. Os comandos predefinidos para iniciar o motor, iniciar em reverso e parar o motor são configurados para um motor com 2 pares de polos. O envio desses comandos predefinidos definirá o parâmetro de pares de polos do driver como 2. Se você estiver usando um motor brushless com um número diferente de pares de polos, modifique o último dígito do comando para corresponder aos pares de polos do seu motor antes de enviar.
b. Ao definir a velocidade do motor via Modbus, este software requer os bytes de dados em ordem little-endian (byte baixo primeiro). Por exemplo, para definir a velocidade para 2000 RPM (0x07D0), insira os bytes de dados como D0 07. O comando completo seria: 01 06 80 05 D0 07.
6. Painel de Log de Status
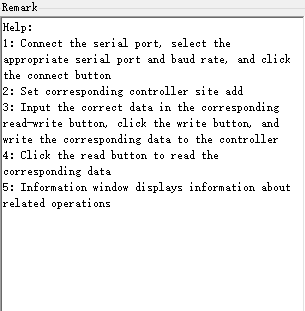
Esta seção exibe mensagens de aviso, comandos Modbus enviados, comandos retornados e outras informações. Você pode determinar se a comunicação está normal e se os parâmetros foram gravados corretamente com base no conteúdo exibido aqui.
Este é um guia breve sobre o uso do software de configuração do driver brushless. Este documento será atualizado conforme necessário. Se você tiver alguma dúvida, sinta-se à vontade para entrar em contato conosco. Estamos aqui para ajudar.