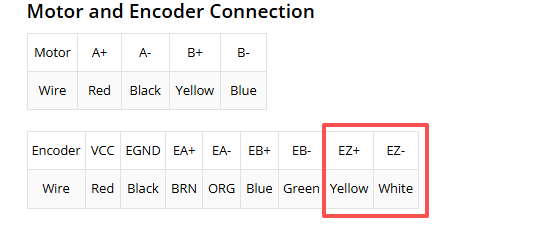
A função principal do sinal Z é fornecer um ponto de referência de posição absoluta único a cada revolução. Ele atua como uma posição de origem mecânica: a cada rotação completa do eixo do motor, o sinal Z emite um pulso. Para descrições detalhadas dos canais do encoder, consulte a documentação do produto no site da StepperOnline.
Motor de passo com sinal Z:
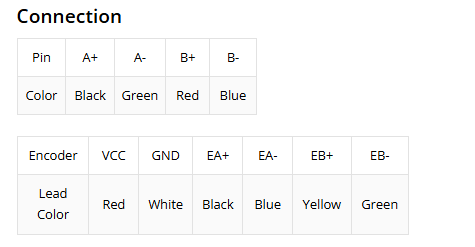
Motor de passo sem sinal Z:
Situações em que o sinal Z normalmente NÃO é necessário:
- Modo de Controle de Velocidade: Se você estiver usando o motor apenas para controle de velocidade e não se preocupar com a posição absoluta, apenas os canais A e B são necessários para o feedback de velocidade.
- Controle de Posição Relativa: Se todos os movimentos forem relativos à posição atual após a energização, sem necessidade de referenciar uma coordenada mecânica absoluta. Por exemplo, um mecanismo de empurrão simples que realiza movimento de vaivém com curso fixo, onde o ponto de partida é arbitrário.
- O Sistema Já Possui Outros Métodos de Referência: Se o seu equipamento já estiver equipado com sensores de posição de origem confiáveis (como chaves de fim de curso) e realizar uma rotina de referência após cada inicialização, o sinal Z não é necessário. A referência com um sensor externo costuma ser mais precisa e confiável do que o uso do sinal Z, pois o sinal Z indica apenas a posição do eixo do motor, enquanto um sensor externo pode detectar diretamente a posição da carga.
Situações em que o sinal Z É necessário:
- Sincronização Rigorosa de Múltiplos Eixos: Em sistemas multieixos que exigem sincronização precisa de todos os eixos no início de cada revolução. O sinal Z pode fornecer um ponto de sincronização comum para vários motores.
- Prevenção de Erro Acumulativo Multirrevolução: Em aplicações que exigem operação contínua de longo prazo onde qualquer acúmulo de erro de posição é inaceitável, o sinal Z pode servir como referência de posição por revolução para corrigir o erro acumulado.
- Como Posição de Origem Precisa Dentro da Revolução: Quando a posição de origem operacional da carga acionada diretamente pelo motor coincide com a posição do sinal Z do eixo do motor, o sinal Z pode ser usado como um sinal de origem muito preciso e altamente repetível, eliminando a necessidade de um sensor externo.
Resumo: Para a maioria das aplicações convencionais de motor de passo de malha fechada, é perfeitamente viável omitir o sinal Z, desde que você possa aceitar que o sistema precise realizar uma operação de referência após cada energização para estabelecer um sistema de coordenadas absoluto. Decida se deve usá-lo com base nos requisitos específicos da sua aplicação para estabelecer uma posição de origem ao ligar. Durante a fiação, você só precisa conectar corretamente as linhas de sinal A, A-, B e B- do encoder ao driver; as linhas Z e Z- podem ser deixadas desconectadas. Observe que omitir o sinal Z não afeta o desempenho do laço de velocidade, mas remove a referência absoluta por revolução. Confirme a compatibilidade no manual do seu driver.