Os motores de passo em malha aberta e os motores de passo em malha fechada são dois tipos de motores de passo que diferem nos seus sistemas de controlo e mecanismos de realimentação.
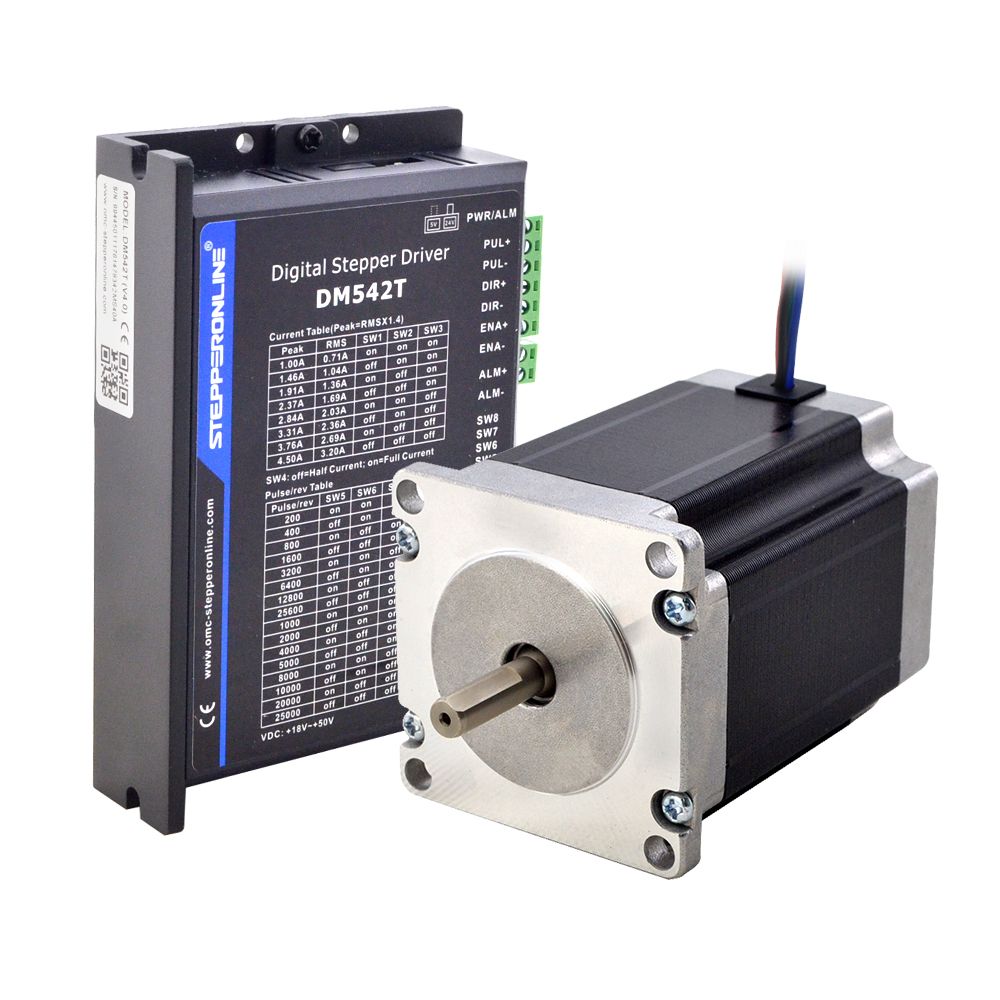
Os motores de passo em malha aberta funcionam sem qualquer realimentação ou deteção de posição e dependem de um sistema de controlo em malha aberta para mover o motor até à posição desejada. O sistema de controlo envia uma série de pulsos ao motor para o avançar passo a passo, assumindo que cada passo move o motor para a posição correta. Os motores de passo em malha aberta são geralmente mais económicos e mais simples de utilizar, mas são inerentemente menos precisos e exatos do que os motores em malha fechada, especialmente a altas velocidades ou sob cargas elevadas.
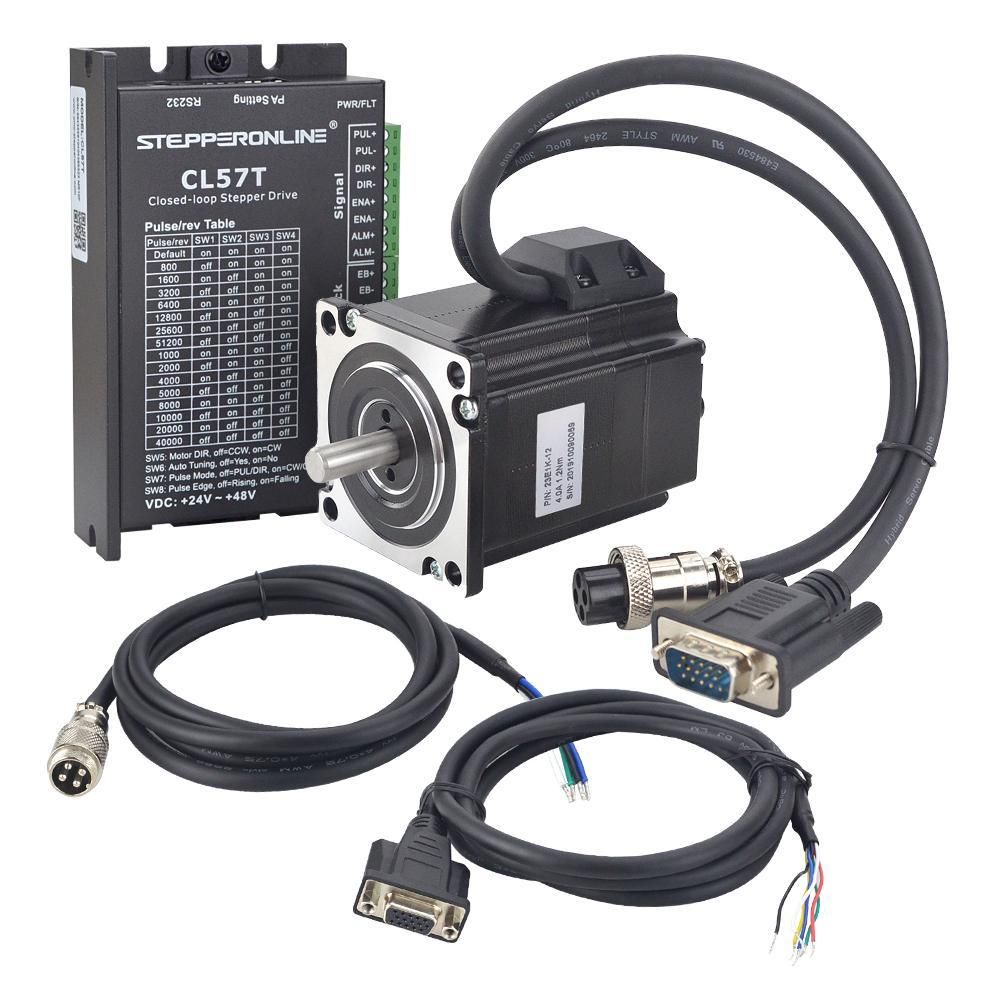
Os motores de passo em malha fechada, por outro lado, utilizam um mecanismo de realimentação para monitorizar a posição real do motor e efetuar correções conforme necessário. A realimentação pode provir de um codificador ou de um resolver, que mede a posição real do motor e envia sinais ao sistema de controlo para ajustar a posição do motor, se necessário. Os motores de passo em malha fechada são geralmente mais dispendiosos e complexos do que os motores em malha aberta, mas oferecem maior precisão e exatidão, especialmente em aplicações de alta velocidade ou carga elevada.
A principal diferença entre os motores de passo em malha aberta e em malha fechada é a presença ou ausência de um mecanismo de realimentação para monitorizar e corrigir a posição do motor. Os motores em malha aberta dependem de um sistema de controlo em malha aberta e assumem que cada passo move o motor para a posição desejada, enquanto os motores em malha fechada utilizam um sistema de controlo em malha fechada com realimentação para garantir que o motor está posicionado com precisão de acordo com o movimento pretendido.