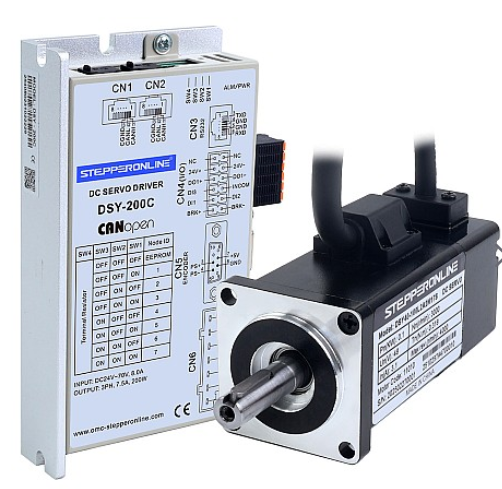
Os servomotores de baixa tensão da série DSY da STEPPERONLINE estão disponíveis em duas variantes: a DSY-RS (com suporte a controle por pulso e comunicação MODBUS RS485) e a DSY-C (com suporte a comunicação CANopen). Ambas as variantes suportam depuração via software.
Um requisito comum ao trabalhar com servomotores é a leitura da posição do encoder. Como isso pode ser feito? Primeiro, é necessário identificar qual parâmetro do driver corresponde à posição do encoder.
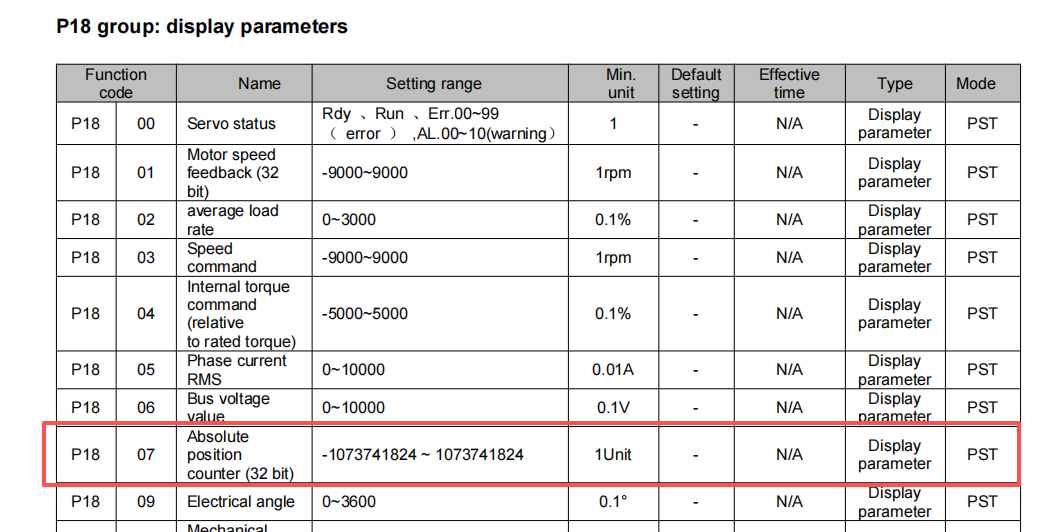
P1807 (Contador de Posição Absoluta) é o parâmetro que fornece o retorno da posição do encoder. Os métodos específicos para leitura desses dados de posição são os seguintes:
1. Utilizando o Software do Servo Driver (Método Mais Simples)
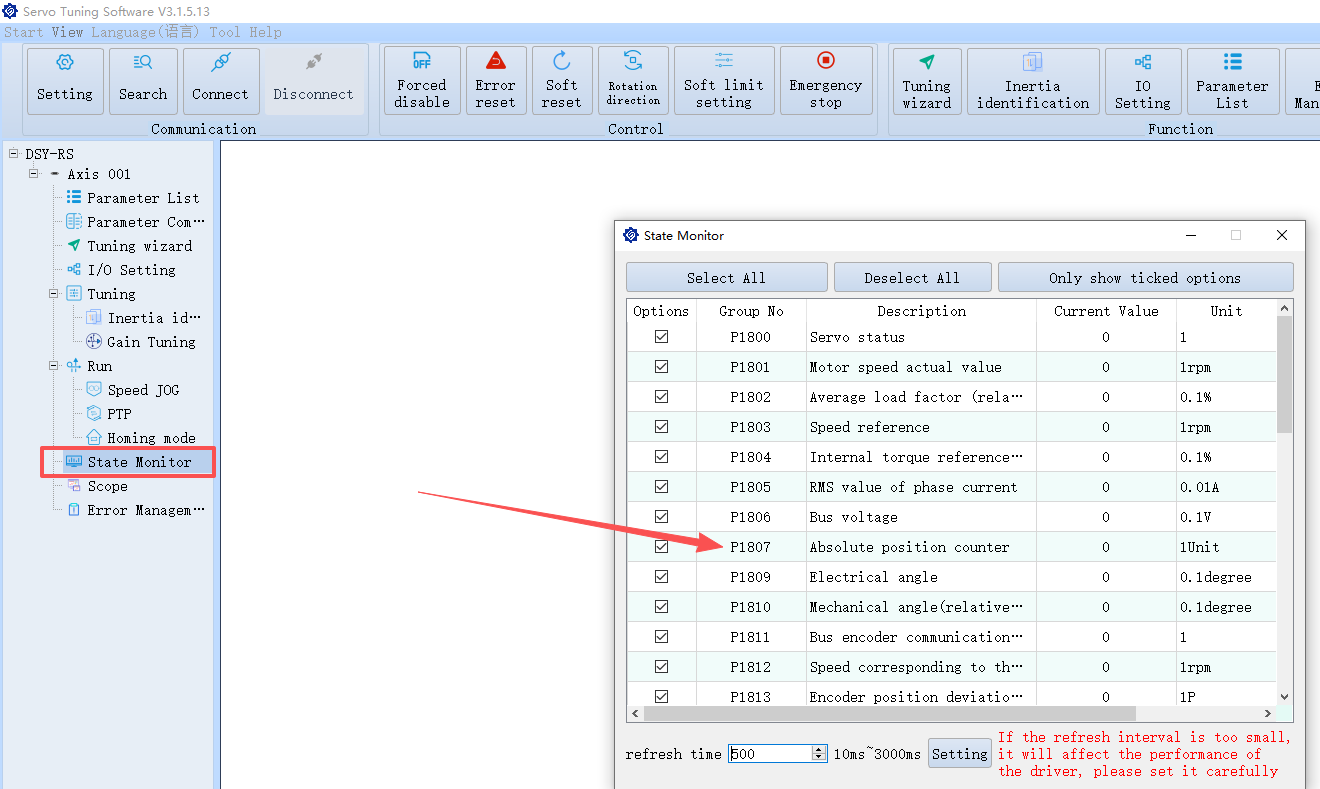
Conforme mostrado na figura abaixo, é possível visualizar diretamente o valor de P1807 na barra de exibição de status do software do servo driver.
2. Utilizando Comandos de Barramento (MODBUS RS485 e CANopen)
- MODBUS RS485:
O endereço hexadecimal de 16 bits para P1807 é 1207. O comando de leitura correspondente é:
01 03 12 07 00 01 CRC CRC
- CANopen:
Consultar o dicionário de objetos no índice 6064h permite ler o retorno da posição do encoder.