A resolução de um encoder é geralmente medida em bits e representa a menor variação que o encoder consegue detectar.
Os servomotores T6 da STEPPERONLINE estão atualmente disponíveis com encoders de 17 bits e 23 bits. Este artigo explica as diferenças entre esses dois tipos de encoder e aborda os princípios de funcionamento dos encoders absolutos multivoltas, bem como a definição da funcionalidade multivoltas.
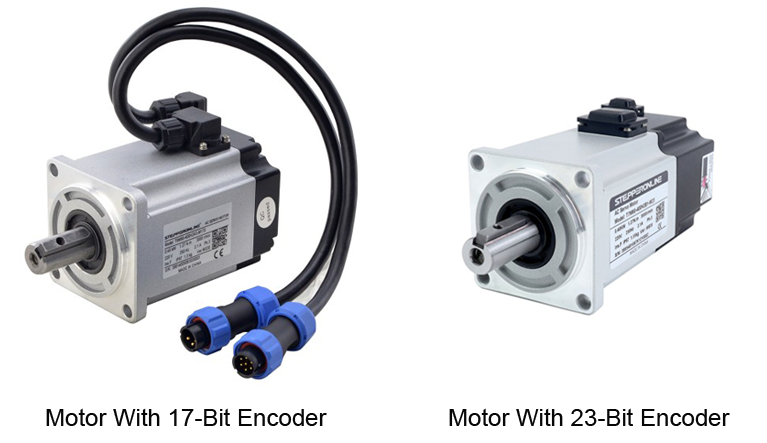
1. Resolução do Encoder
A resolução do encoder determina a precisão de detecção. Quanto maior a resolução, menor o deslocamento ou variação angular que o encoder consegue detectar. Especificamente:
- Encoder de 17 bits: Representa 2^17 posições distintas, ou seja, 131.072 posições por volta.
- Encoder de 23 bits: Representa 2^23 posições distintas, ou seja, 8.388.608 posições por volta.
Portanto, um encoder de 23 bits oferece uma resolução significativamente superior à de um encoder de 17 bits, proporcionando maior precisão e detecção de deslocamentos mais finos.
2. Princípios dos Encoders Absolutos de Uma Volta e Multivoltas
O encoder de 17 bits suporta apenas operação de uma volta, enquanto o encoder de 23 bits suporta tanto a funcionalidade de uma volta quanto a multivoltas.
Um encoder absoluto multivoltas registra não apenas a posição dentro de uma única volta, mas também a posição acumulada ao longo de múltiplas voltas. Veja como cada tipo funciona:
Encoder absoluto de uma volta: Utilizando métodos de detecção óptica, magnética ou capacitiva, o encoder atribui um código único a cada posição dentro de uma volta. Isso permite que o encoder informe a posição absoluta atual imediatamente ao ser ligado, mesmo após um ciclo de desligamento e religamento.
Encoder absoluto multivoltas: Com base no design de uma volta, este encoder também rastreia o número de voltas completas, geralmente por meio de um mecanismo de engrenagens. Como resultado, ele registra tanto a posição angular dentro da volta atual quanto o número total de voltas desde o ponto de partida até a posição atual.
Com as informações de posição absoluta, o sistema pode determinar a posição sem necessidade de uma referência de homing. Mesmo que a alimentação seja interrompida ou afetada por interferências externas, a posição exata é totalmente preservada e fica disponível assim que a energia é restabelecida.
3. Diferenças de Aplicação entre Encoders de 17 Bits e 23 Bits
Devido às diferenças de resolução e capacidade de registro de posição, os encoders de 17 bits e 23 bits são adequados para diferentes cenários de aplicação:
- Encoder de 17 bits: Adequado para aplicações que exigem boa precisão, mas não uma resolução extrema, como máquinas-ferramenta de precisão média e equipamentos gerais de automação industrial.
- Encoder de 23 bits: Adequado para aplicações que demandam altíssima precisão e detecção de deslocamentos muito finos, como máquinas-ferramenta CNC de alta precisão, instrumentos de medição de precisão e feedback de posição de juntas robóticas.