O driver da série A6-RS oferece 8 terminais de entrada digital (DI). Cada terminal DI suporta 37 definições de função diferentes, aumentando significativamente a flexibilidade do sistema servo. Tomando DI1 como exemplo, conforme mostrado na figura abaixo:
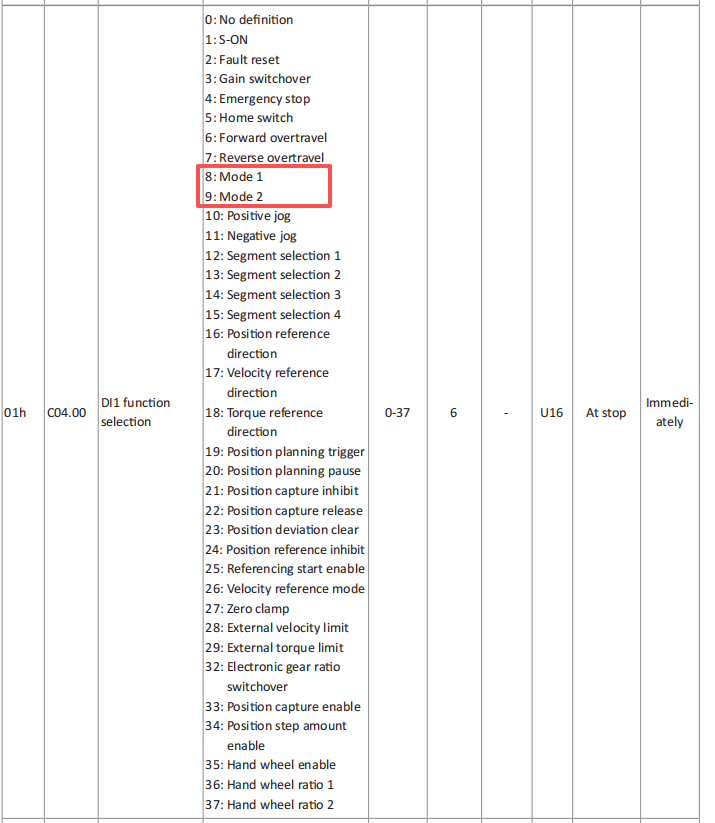
Entre as funções disponíveis, apenas a Função 8 (Modo 1) e a Função 9 (Modo 2) requerem explicação adicional. Abaixo, focaremos em como utilizar o Modo 1 e o Modo 2.
Primeiro, localize o parâmetro C00.00 (Modo de Controle do Servo).
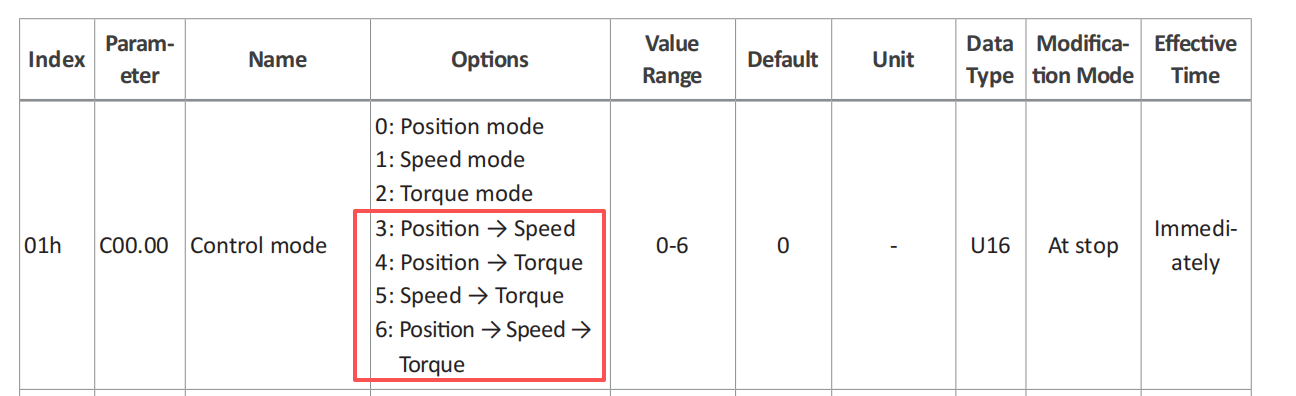
Este parâmetro determina o modo de controle do motor servo. A série A6-RS suporta os modos de controle de Posição, Velocidade e Torque, correspondendo aos valores 0, 1 e 2, respectivamente. Além desses três modos individuais, a série A6-RS também suporta quatro configurações multimodo: 3, 4, 5 e 6. Essas configurações multimodo permitem que o driver alterne dinamicamente os modos de controle por meio de sinais DI sem parar o motor.
Por exemplo, se o motor servo precisar alternar rapidamente do modo Posição para o modo Velocidade após um período de operação, o método convencional é aguardar a conclusão da operação no modo Posição e, em seguida, alterar manualmente o C00.00 para 1. Isso exige parar o motor primeiro, tornando o processo trabalhoso e demorado. No entanto, se o modo Posição-para-Velocidade (C00.00 = 3) for selecionado, não há necessidade de modificar o C00.00 manualmente. Basta atribuir qualquer terminal DI à Função 8 (Modo 1). Sempre que o sinal DI for ativado, o driver servo alterna o modo de controle do modo Posição para o modo Velocidade. Quando o sinal DI for desativado, o modo de controle retorna ao modo Posição. A mesma lógica se aplica quando C00.00 = 4 ou 5. O Modo 1 seleciona o modo de controle secundário definido pelo parâmetro multimodo.
O Modo 2 corresponde ao terceiro modo de controle em uma configuração multimodo? Sim. Quando C00.00 = 6, o driver opera em um modo combinado de Posição/Velocidade/Torque, onde o modo Posição é o padrão e os outros dois modos são selecionados por meio de sinais DI. Nesse caso, atribua um terminal DI à Função 8 (Modo 1) e outro terminal DI à Função 9 (Modo 2). O Modo 1 seleciona o modo Velocidade e o Modo 2 seleciona o modo Torque. Ao ativar esses dois terminais DI, é possível alternar do modo Posição padrão para o modo Velocidade ou Torque.
Observe as seguintes precauções ao utilizar a função multimodo:
- Não atribua a mesma função de alternância de modo (Modo 1 ou Modo 2) a mais de um terminal DI, pois isso acionará um alarme de configuração.
- Evite alternâncias frequentes entre os modos de controle.
- Quando C00.00 = 6, não ative o Modo 1 e o Modo 2 simultaneamente.