A6-RSシリーズドライバには、8つのデジタル入力(DI)端子が備わっています。各DI端子は37種類の異なる機能定義に対応しており、サーボシステムの柔軟性を大幅に向上させます。DI1を例にとると、下図のようになります。
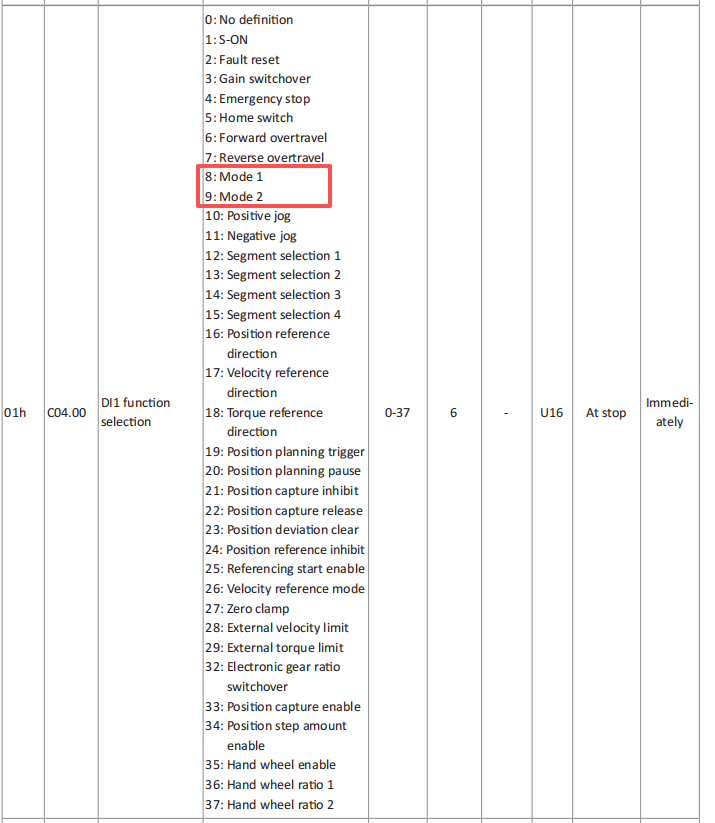
利用可能な機能のうち、機能8(モード1)と機能9(モード2)についてはさらに説明が必要です。以下では、モード1とモード2の使用方法について詳しく説明します。
まず、パラメータC00.00(サーボ制御モード)を確認します。
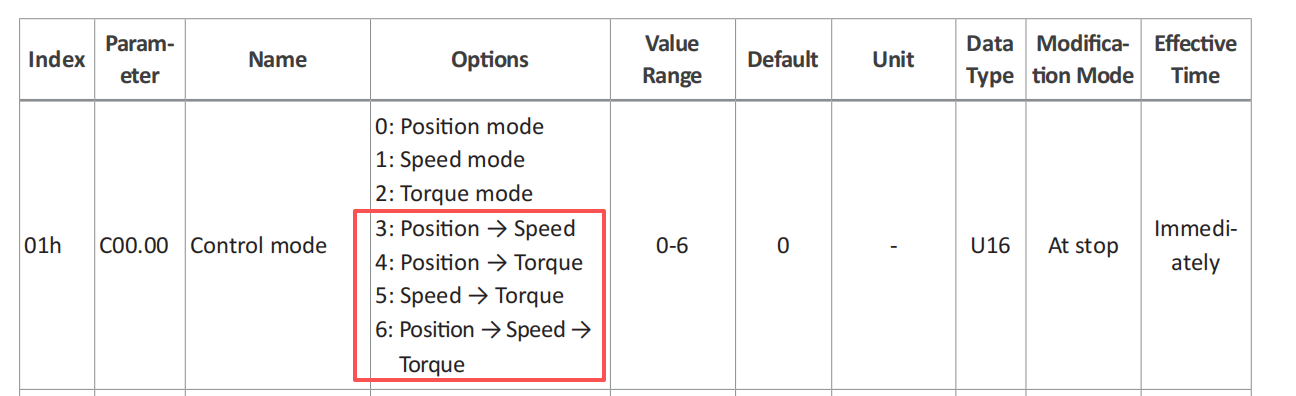
このパラメータはサーボモータの制御モードを決定します。A6-RSシリーズは位置制御、速度制御、トルク制御モードに対応しており、それぞれ値0、1、2に対応します。これら3つの単一モードに加え、A6-RSシリーズは4つのマルチモード設定(3、4、5、6)にも対応しています。これらのマルチモード設定により、モータを停止させることなくDI信号を介して制御モードを動的に切り替えることができます。
例えば、サーボモータが一定期間の運転後に位置モードから速度モードへ素早く切り替わる必要がある場合、従来の方法では位置モードの運転が完了するのを待ってからC00.00を手動で1に変更します。この場合、まずモータを停止させる必要があり、手順が煩雑で時間がかかります。しかし、位置・速度モード(C00.00 = 3)を選択すれば、C00.00を手動で変更する必要はありません。任意のDI端子を機能8(モード1)に割り当てるだけです。DI信号が有効になると、サーボドライバは制御モードを位置モードから速度モードへ切り替えます。DI信号が無効になると、制御モードは位置モードに戻ります。C00.00 = 4または5の場合も同じロジックが適用されます。モード1は、マルチモードパラメータで定義された第2制御モードを選択します。
モード2はマルチモード設定における第3制御モードに対応するのでしょうか?はい、その通りです。C00.00 = 6の場合、ドライバは位置・速度・トルク複合モードで動作し、位置モードがデフォルトとなり、他の2つのモードはDI信号を介して選択されます。この場合、1つのDI端子を機能8(モード1)に、もう1つのDI端子を機能9(モード2)に割り当てます。モード1は速度モードを選択し、モード2はトルクモードを選択します。これら2つのDI端子を有効にすることで、デフォルトの位置モードから速度モードまたはトルクモードへ切り替えることができます。
マルチモード機能を使用する際は、以下の注意事項を守ってください。
- 同じモード切替機能(モード1またはモード2)を複数のDI端子に割り当てないでください。設定アラームが発生します。
- 制御モードの頻繁な切替は避けてください。
- C00.00 = 6の場合、モード1とモード2を同時に有効にしないでください。