I. フィルターとは?
フィルターとは、複雑な信号から特定の周波数成分を抽出または抑制する電子部品です。
II. なぜサーボモーターにフィルターが必要なのか?
サーボドライブはパルス幅変調(PWM)技術を用いてモーターを制御し、高周波スイッチングパルスの列として電圧を出力します。これにより、主に以下の2つの問題が生じます。
- コモンモードノイズ: モーターの相線と接地線との間で発生する高周波ノイズ。
- ディファレンシャルモードノイズ: モーターの相線間で発生する高周波ノイズ。
これらのノイズは、以下のような問題を引き起こす可能性があります。
- モーターのコギング、異常音、過熱: 高周波ノイズにより電流波形が歪み、モーターが滑らかに回転せず微振動を起こします。これにより余分な熱や可聴域の異音が発生します。
- エンコーダーへの干渉: ノイズがエンコーダーの精密なフィードバック信号に干渉し、位置誤差を引き起こしたり、ドライブのアラームを誘発したりする可能性があります。
- 他機器への干渉: サーボシステムから発生する高周波ノイズが電源線を伝播したり空中に放射されたりして、同一電気ネットワーク上の他の高感度機器(センサーやPLCなど)に影響を及ぼすことがあります。
III. フィルターの選定
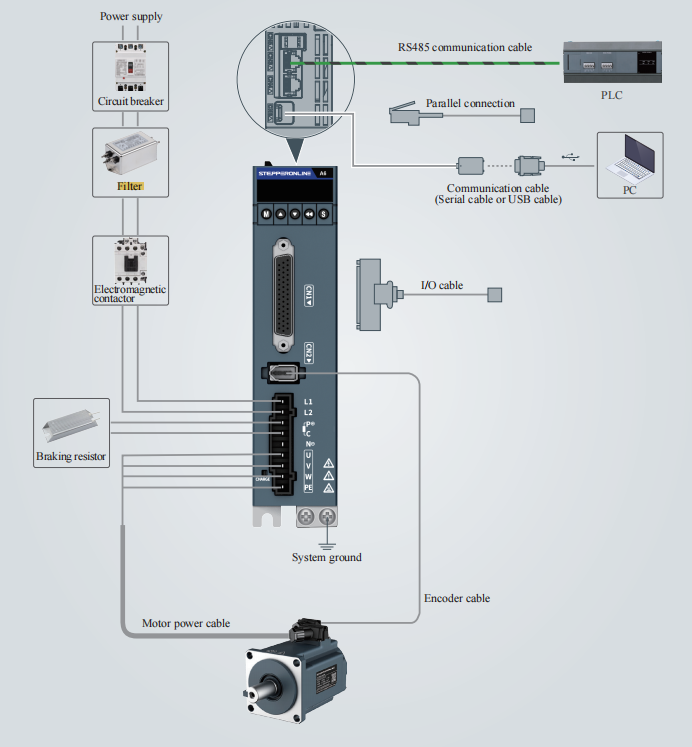
図に示すように、A6サーボモーターに対応するフィルターは、コモンモードノイズとディファレンシャルモードノイズの両方を抑制する入力側フィルターです。主な機能は以下の通りです。
- 電源系統からの過渡パルスやノイズがドライブの正常な動作に影響を与えるのを防止します。
- ドライブから発生する高周波スイッチングノイズが電源系統にフィードバックされるのを遮断し、電磁両立性(EMC)規制要件を満たします。
フィルター型番を選定する際は、以下の主要パラメーターに注意してください。
- 定格電圧: ドライブの入力電源電圧と一致している必要があります。
- 定格電流: ドライブの最大連続入力電流以上である必要があります。
- EMC適合レベル: 対象市場の規格に適合する等級を選定してください。
- 接続方式: 電源およびドライブの配線との互換性を確認してください。
設置にあたっては、フィルターを電源とドライブの間に配置し、ノイズ干渉を低減し、その後のメンテナンスを容易にするため、できるだけ電源側に近づけてください。接地が必要な機器の場合、フィルターのアース線は必ず機器の接地線に接続し、確実な接地を行ってください。