本記事では、CL86Yドライバファームウェアのパラメータ24(動作モード)で設定されるリード角アルゴリズムとベクトルモードアルゴリズムの違いと、各モードの推奨用途について説明します。
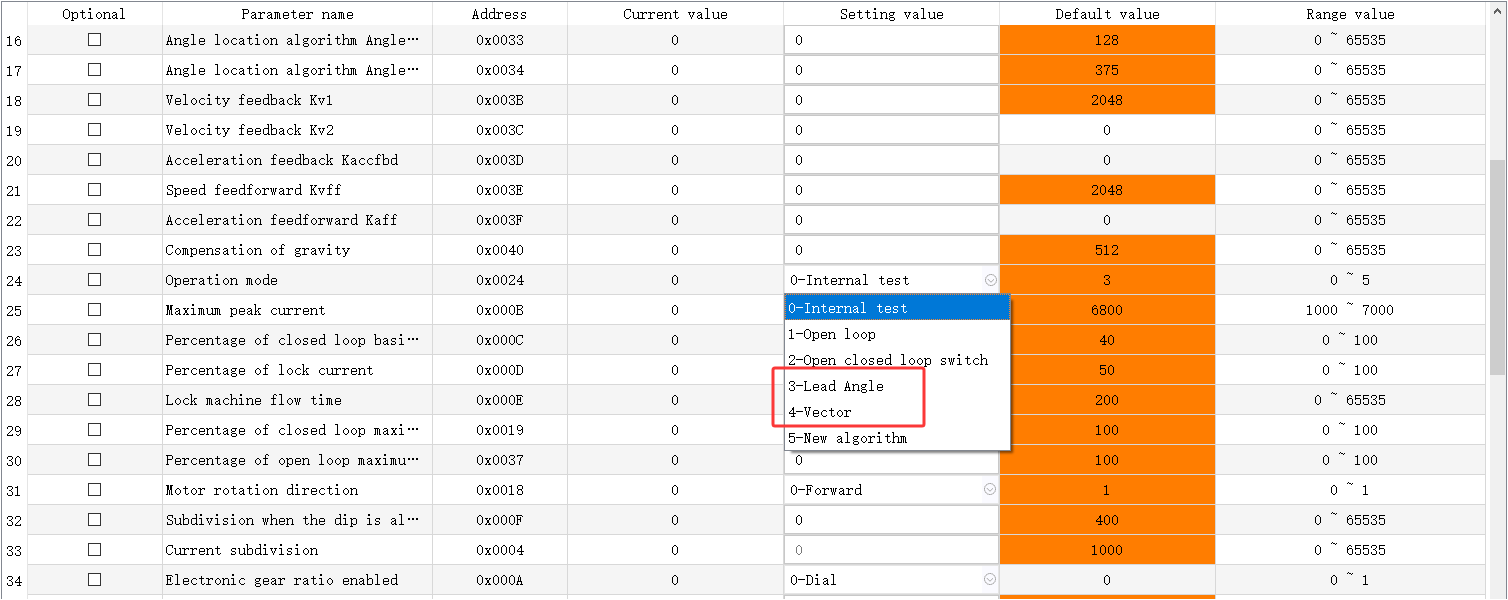
1. 制御ロジックと特性
| アルゴリズム | 制御ロジックと特性 |
|---|---|
| リード角アルゴリズム | エンコーダによる位置補償を備えたオープンループパルス駆動として動作します。あらかじめ設定された位相進角値を用いて、固定子電流とロータの動きを同期させるために電流の位相進角を調整します。 |
| ベクトルモードアルゴリズム | 磁界配向制御(FOC)に基づいています。三相電流を独立した励磁(磁束)成分とトルク成分に分解し、トルクと磁界を非干渉化しながら、電流の大きさと方向を精密に制御します。 |
2. 比較分析と代表的な適用シーン
| 項目 | リード角アルゴリズム | ベクトルモードアルゴリズム |
|---|---|---|
| 長所 | 中高速域での高出力、高速な動的応答、800〜1200 RPM域での高トルク | モータの温度上昇が低い、動作ノイズが小さい、特に低速域での高い制御精度 |
| 短所 | モータの温度上昇が高い、動作ノイズが大きい、位置ループ補償にエンコーダフィードバックが必要、低速域での耐干渉性が低くジッタが発生しやすい | ストール状態での保持トルク性能が低い、中高速域での出力がリード角アルゴリズムに比べて低い、パラメータ調整がより複雑、動的応答がやや遅い |
| 代表的な用途 | 高速応答、高速な起動・停止サイクル、中高速運転(800〜1200 RPM)での高出力を必要とする用途。例:高速加減速サイクルを必要とするピックアンドプレース機、中速域での高トルクを必要とするコンベアシステム、高速域での瞬時高トルクを必要とする電動工具(インパクトドリル、カッターなど)、約1000 RPMでの高流量出力を優先し制御ロジックを簡素化した流体機械(ファン、ポンプなど) | モータの低温度上昇、静粛運転、中低速運転(800 RPM以下)を必要とする用途。例:低速域での定トルク切削と高精度のための電流非干渉制御を備えたCNC工作機械の主軸制御、低ノイズ(50 dB未満)と高精度位置決めを必要とし振動を最小限に抑える正弦波電流駆動を備えた医療機器(CTスキャナなど)、リアルタイム負荷応答とクローズドループ制御により糸張りの変動を±1%以内に維持する繊維機械のテンション制御 |
3. 旧モデルCL57Yドライバ — 動作モードの選択
旧モデルのCL57Yドライバでは、DIPスイッチSW3で動作モードを選択します。
- SW3 OFF — ポイントモード(リード角アルゴリズムに相当)
- SW3 ON — トラックモード(ベクトルモードアルゴリズムに相当)
注: 「ポイントモード」および「トラックモード」は、CL57Yの旧ファームウェアバージョンで使用されていた従来の用語です。それぞれリード角アルゴリズムおよびベクトルモードアルゴリズムに対応します。