Este artículo explica las diferencias entre el algoritmo de ángulo de avance y el algoritmo de modo vectorial configurados en el Parámetro 24 (Modo de funcionamiento) del firmware del driver CL86Y, junto con los casos de uso recomendados para cada modo.
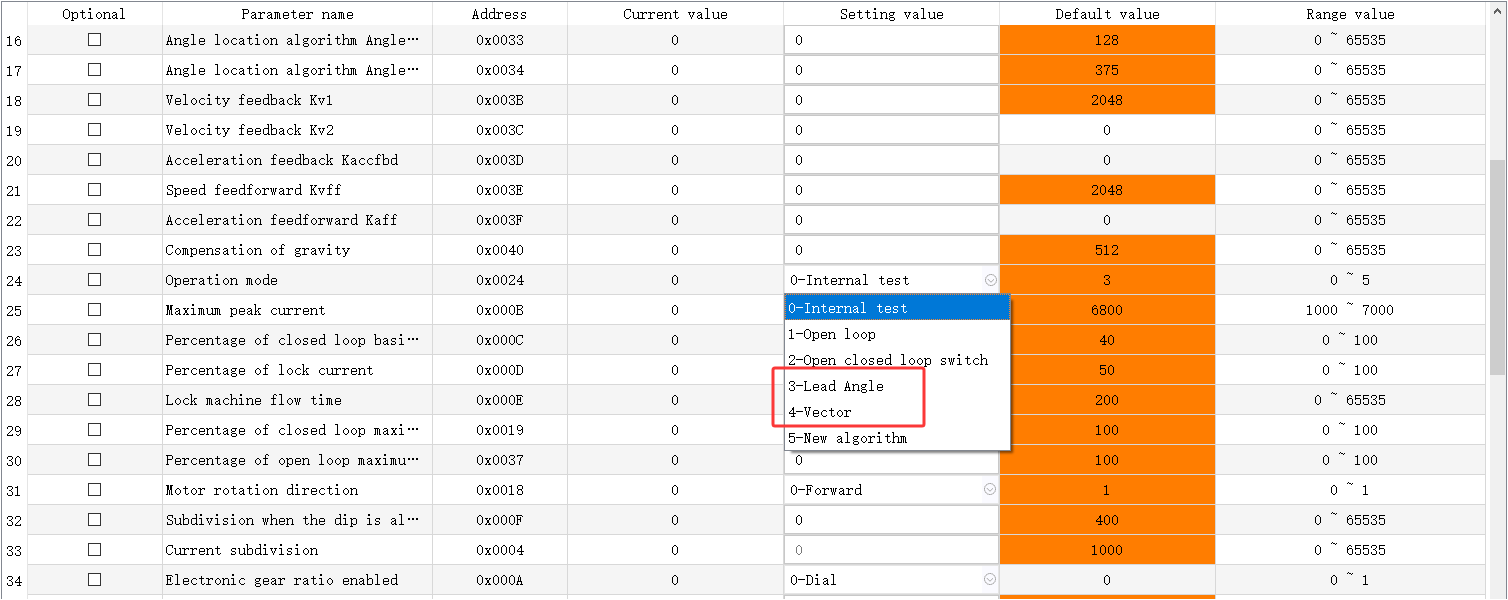
1. Lógica de control y características
| Algoritmo | Lógica de control y características |
|---|---|
| Algoritmo de ángulo de avance | Funciona como un accionamiento por pulsos en lazo abierto con compensación de posición basada en encoder. Ajusta el ángulo de avance de fase de la corriente para sincronizar la corriente del estátor con el movimiento del rotor, utilizando valores predefinidos de avance de fase. |
| Algoritmo de modo vectorial | Basado en el control orientado a campo (FOC). Descompone la corriente trifásica en componentes independientes de excitación (flujo) y par, lo que permite un control preciso de la magnitud y dirección de la corriente, al tiempo que desacopla el par del campo magnético. |
2. Análisis comparativo y escenarios de aplicación típicos
| Aspecto | Algoritmo de ángulo de avance | Algoritmo de modo vectorial |
|---|---|---|
| Ventajas | Alta potencia de salida a velocidades medias-altas; respuesta dinámica rápida; par elevado en el rango de 800–1200 RPM | Menor aumento de temperatura del motor; ruido de funcionamiento reducido; alta precisión de control, especialmente a bajas velocidades |
| Desventajas | Mayor aumento de temperatura del motor; mayor ruido de funcionamiento; depende de la realimentación del encoder para la compensación del lazo de posición; bajo rendimiento antiinterferencias a bajas velocidades, propenso a vibraciones | Menor rendimiento de par de mantenimiento en condiciones de bloqueo; menor potencia de salida a velocidades medias-altas en comparación con el algoritmo de ángulo de avance; ajuste de parámetros más complejo; respuesta dinámica ligeramente más lenta |
| Aplicaciones típicas | Aplicaciones que requieren respuesta rápida, ciclos de arranque/parada rápidos y funcionamiento a velocidades medias-altas (800–1200 RPM) con alta potencia de salida. Ejemplos: máquinas pick-and-place que requieren ciclos rápidos de aceleración/desaceleración; sistemas transportadores que requieren par elevado a velocidades medias; herramientas eléctricas (p. ej., taladros percutores, cortadoras) que requieren par alto instantáneo a altas velocidades; maquinaria de fluidos (p. ej., ventiladores, bombas) que priorizan un alto caudal de salida a aproximadamente 1000 RPM con lógica de control simplificada | Aplicaciones que requieren bajo aumento de temperatura del motor, funcionamiento silencioso y operación a velocidades medias-bajas (por debajo de 800 RPM). Ejemplos: control de husillo de máquinas CNC con corte a par constante a bajas velocidades y desacoplamiento de corriente para mayor precisión; equipos médicos (p. ej., escáneres CT) que requieren bajo ruido (<50 dB) y posicionamiento de alta precisión con accionamiento por corriente sinusoidal para minimizar las vibraciones; control de tensión en maquinaria textil con respuesta de carga en tiempo real y regulación en lazo cerrado para mantener la fluctuación de la tensión del hilo dentro de ±1% |
3. Driver CL57Y (modelo anterior) — Selección del modo de funcionamiento
Para el driver CL57Y (modelo anterior), el modo de funcionamiento se selecciona mediante el interruptor DIP SW3:
- SW3 OFF — Modo punto (equivalente al algoritmo de ángulo de avance)
- SW3 ON — Modo seguimiento (equivalente al algoritmo de modo vectorial)
Nota: "Modo punto" y "Modo seguimiento" son términos heredados utilizados en versiones anteriores del firmware del CL57Y. Corresponden al algoritmo de ángulo de avance y al algoritmo de modo vectorial, respectivamente.