Este artículo explica cómo utilizar el software de configuración de los drivers de lazo cerrado de la serie Y.
Dado que los drivers de lazo cerrado de la serie Y están disponibles en dos versiones de hardware —V1.0 y V2.0—, cada una de las cuales requiere un software diferente, esta guía aborda ambas versiones por separado.
V1.0
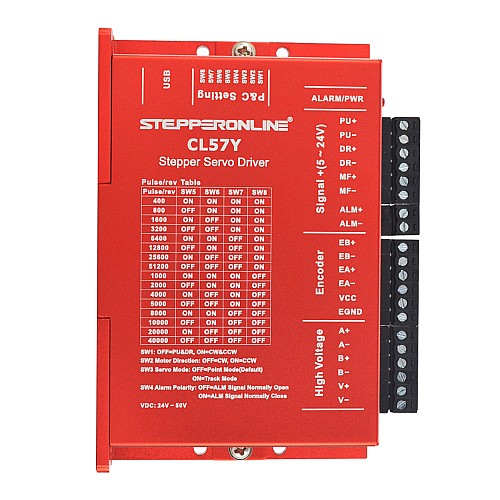
Prepare los siguientes elementos: el driver, una fuente de alimentación, el adaptador de configuración y el software de configuración del driver. (El motor puede conectarse según su aplicación real.) En este ejemplo se utiliza el CL57Y.
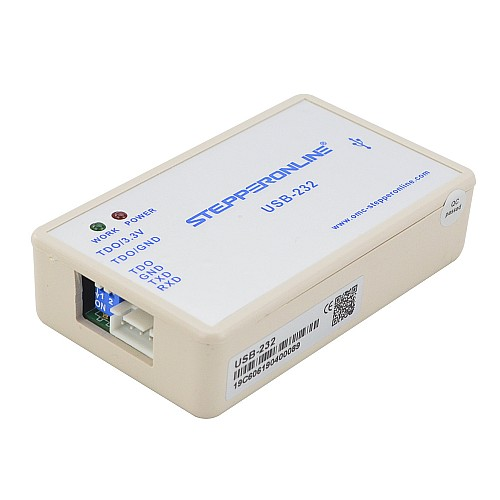
Utilice el juego de cables Y-USB-CL para conectar el driver al adaptador de configuración y, a continuación, conecte el adaptador a su PC.
 https://help.omc-stepperonline.com/help-assets/crisp/en/image_l4pt3t-8d24493018f0d39da1496a28.png

Descargue el software de configuración de drivers Stepper Driver Configuration Software. (El hardware del driver V1.0 es compatible tanto con la versión anterior como con la versión actualizada del software.)
: Versión anterior: https://www.dropbox.com/scl/fi/3eclhcqtalwlmxn6z8pmq/Y_Series_Stepper_Driver_Debug_Softwar-old.zip?rlkey=kfwaof80z35xhyxvuwi2nyo2e&st=d7uy9aa6&dl=0 Versión actualizada: https://github.com/StepperOnline/Tuning-Software/blob/main/Y_Series_Stepper_Driver_Debug_Software_V1.2.7.zip
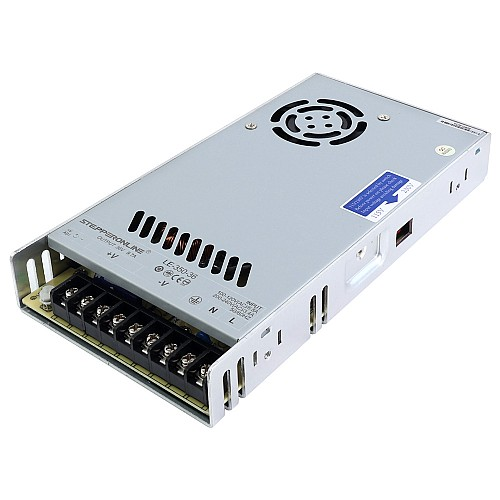
Utilice una fuente de alimentación de CC para alimentar el driver. Nota: La tensión de la fuente de alimentación debe estar dentro del rango de tensión de entrada del driver. Por ejemplo, el CL57Y tiene un rango de tensión de entrada de 24–50 VCC, por lo que la salida de la fuente de alimentación debe encontrarse dentro de este rango. Conecte el terminal V+ de la fuente de alimentación al terminal V+ del driver, y conecte el terminal V– de la fuente de alimentación al terminal V– del driver. Tras el encendido, se iluminarán los indicadores luminosos tanto del driver como del adaptador de configuración.
Una vez descargado e instalado el software, haga clic en el acceso directo del escritorio. Aparecerá la siguiente interfaz:
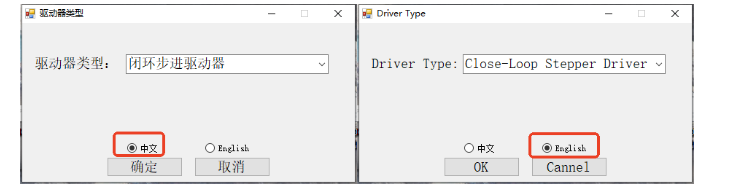
El software está disponible en chino e inglés. Seleccione el idioma que mejor se adapte a sus necesidades.
Una vez abierto el software, seleccione el puerto serie (COM) correcto como se muestra a continuación y haga clic en Connect.
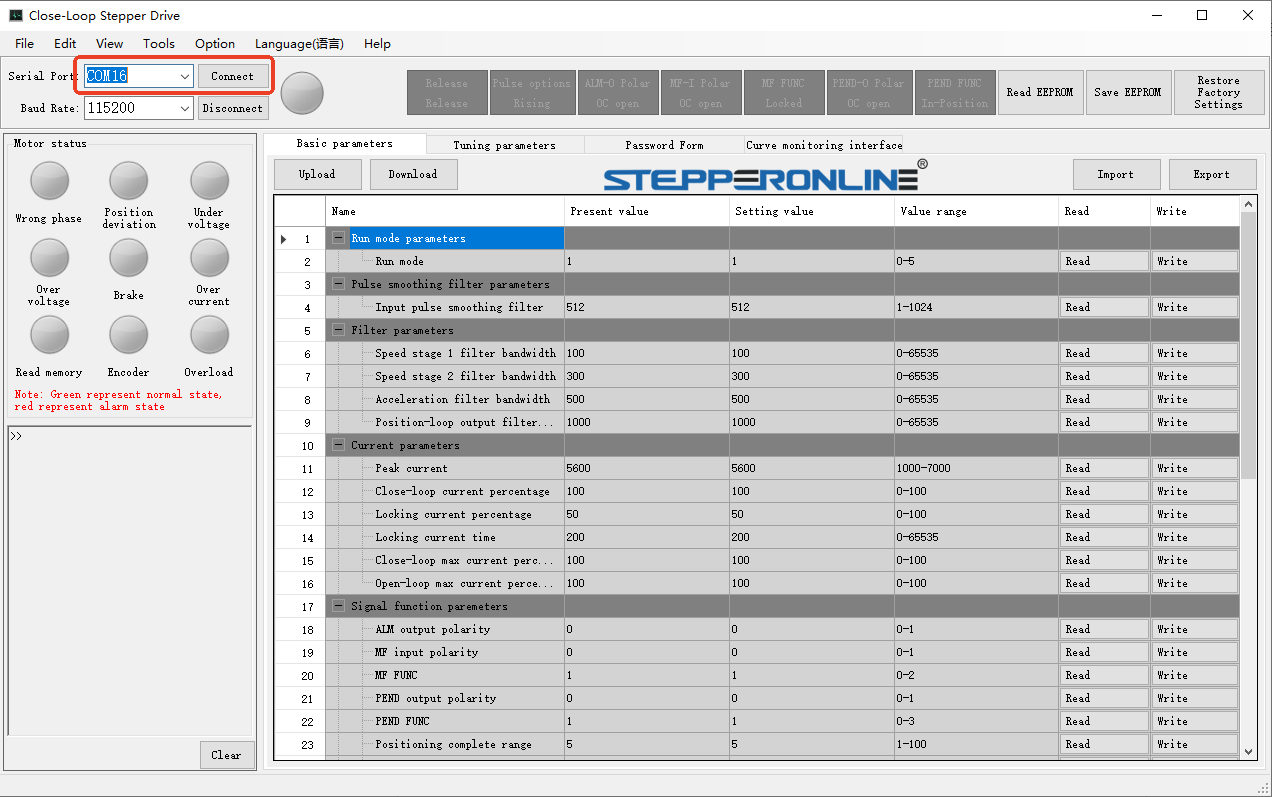
Una conexión correcta se indica cuando todos los iconos se vuelven verdes, como se muestra a continuación:
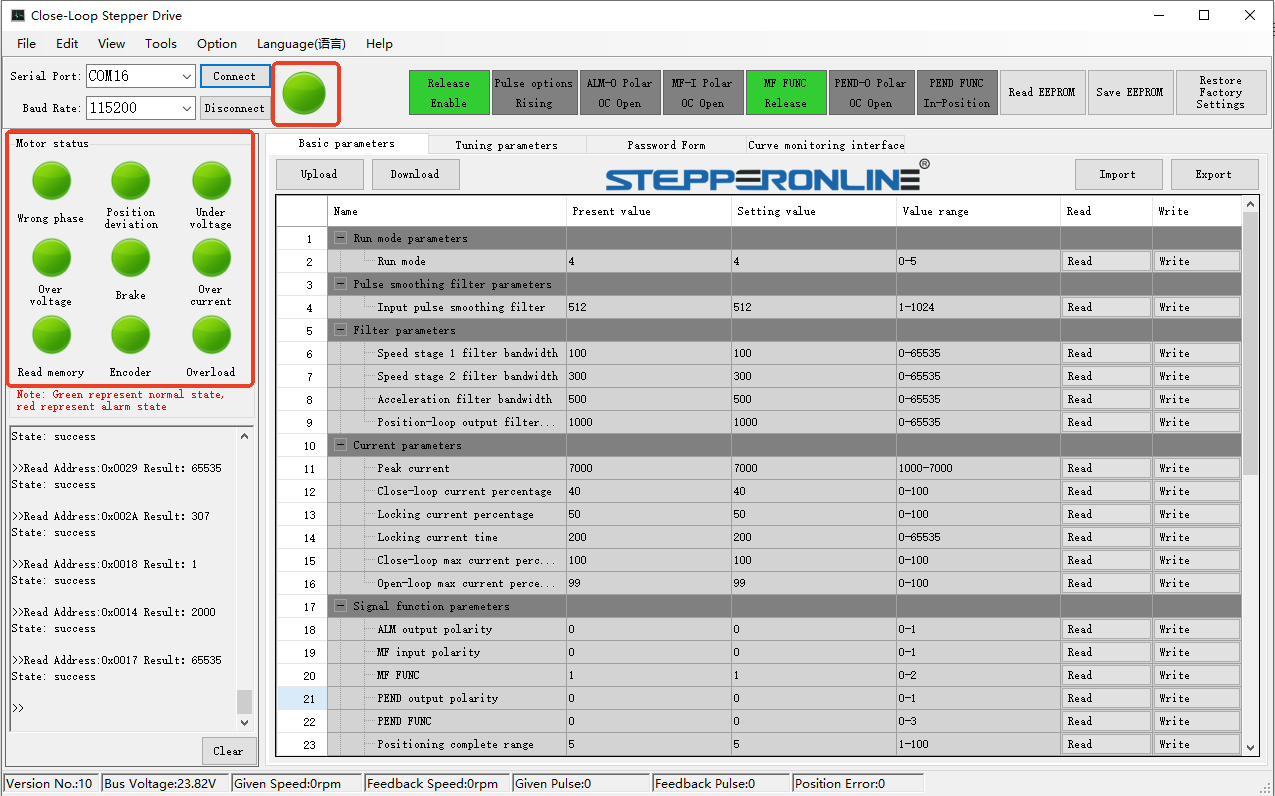
La preparación ya está completa. Las siguientes secciones describen en detalle cómo utilizar el software.
Modificación del modo de funcionamiento del driver
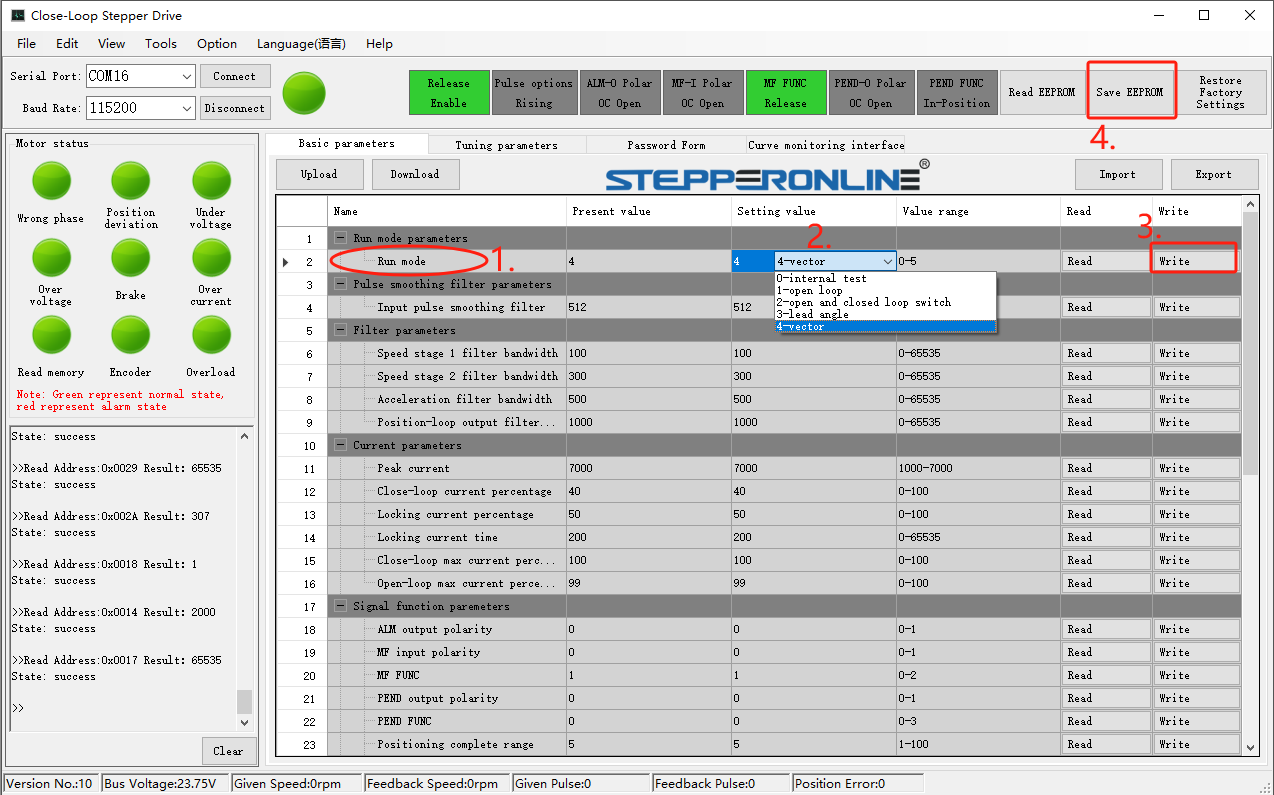
El driver admite varios modos de funcionamiento. Para cambiar al modo de lazo abierto o a otro modo, siga estos pasos:
- Localice el parámetro Run Mode.
- Haga clic en el menú desplegable y seleccione el modo deseado.
- Haga clic en Write.
- Haga clic en Save Parameters. (Nota: Si cambia al modo de lazo abierto, ajuste también el interruptor DIP SW3 en ON.)
Tras completar los pasos anteriores, reinicie el driver (apáguelo y vuelva a encenderlo) para que el cambio de modo surta efecto.
Modo de prueba integrado
El driver incluye un modo de prueba integrado que utiliza su generador de pulsos interno para hacer funcionar el motor sin necesidad de un controlador externo. Esta función resulta útil para realizar una autocomprobación rápida y verificar que el motor y el driver funcionan correctamente. Siga estos pasos:
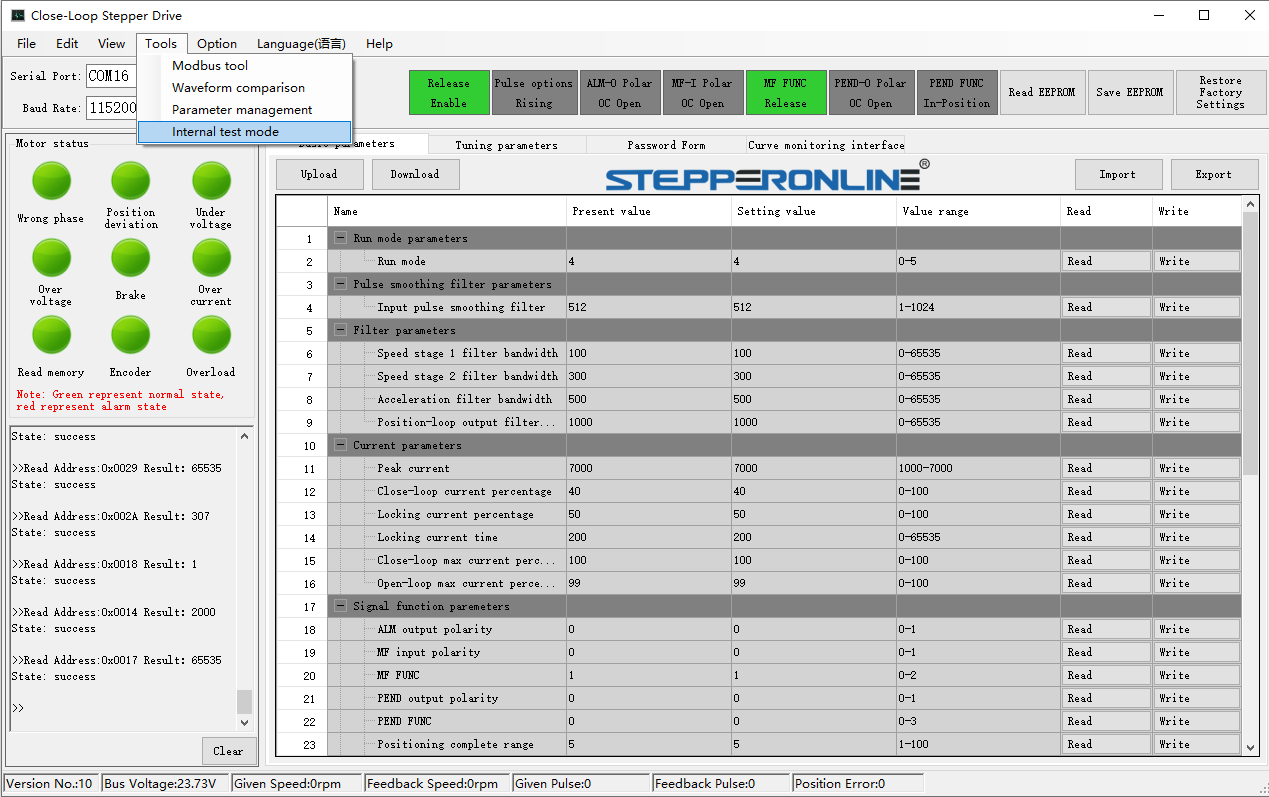
- Localice Test Mode en las opciones de la herramienta y actívelo.
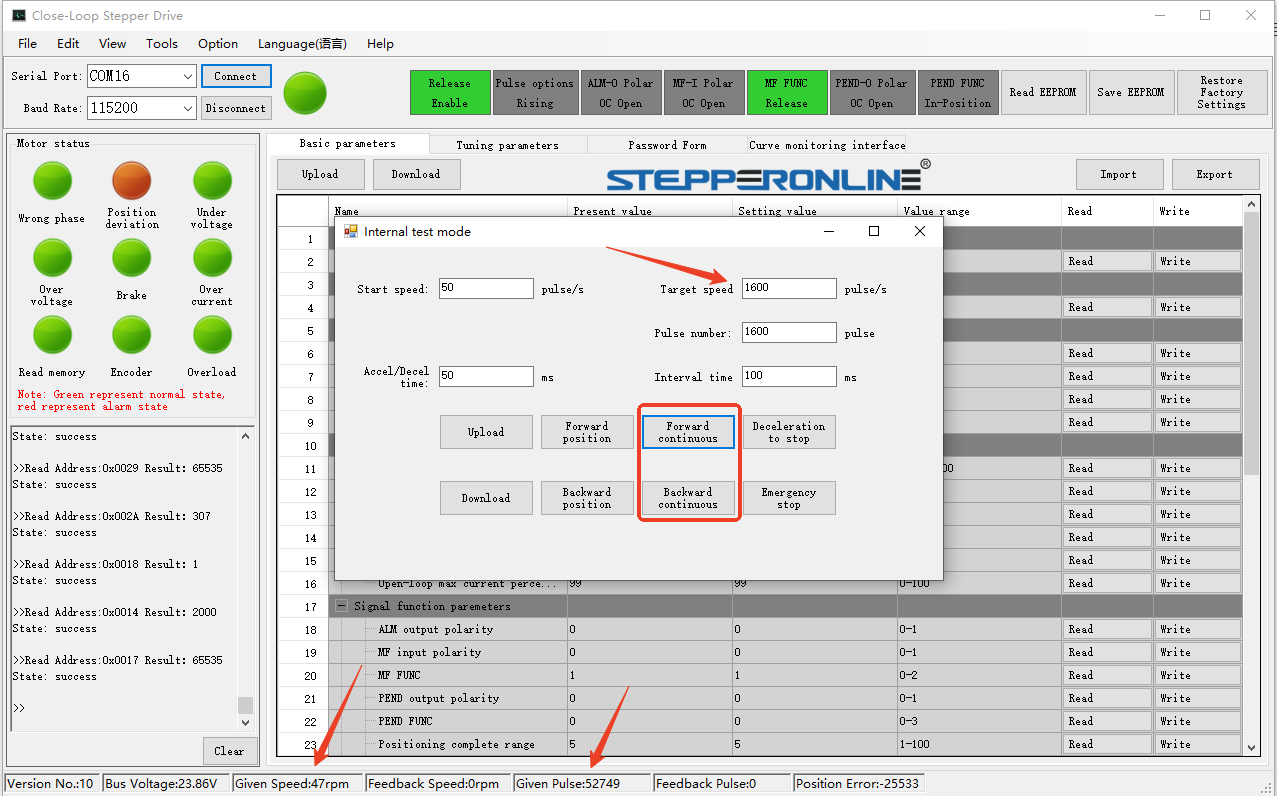
- En el modo de prueba, utilice los botones Forward Continuous y Reverse Continuous para hacer funcionar el motor de forma continua en cualquiera de las dos direcciones.
- Si la velocidad de funcionamiento o la aceleración/desaceleración son demasiado lentas, puede ajustar estos valores. Tras realizar los cambios, haga clic en Download Parameters; de lo contrario, las modificaciones no surtirán efecto. La velocidad de funcionamiento actual y la posición del motor se muestran en la parte inferior de la interfaz.
- Haga clic en el botón Forward and Reverse Position para girar el motor una distancia fija basada en un número preestablecido de pulsos. Esta es la función de jog.
Modificación de la resolución del encoder por defecto
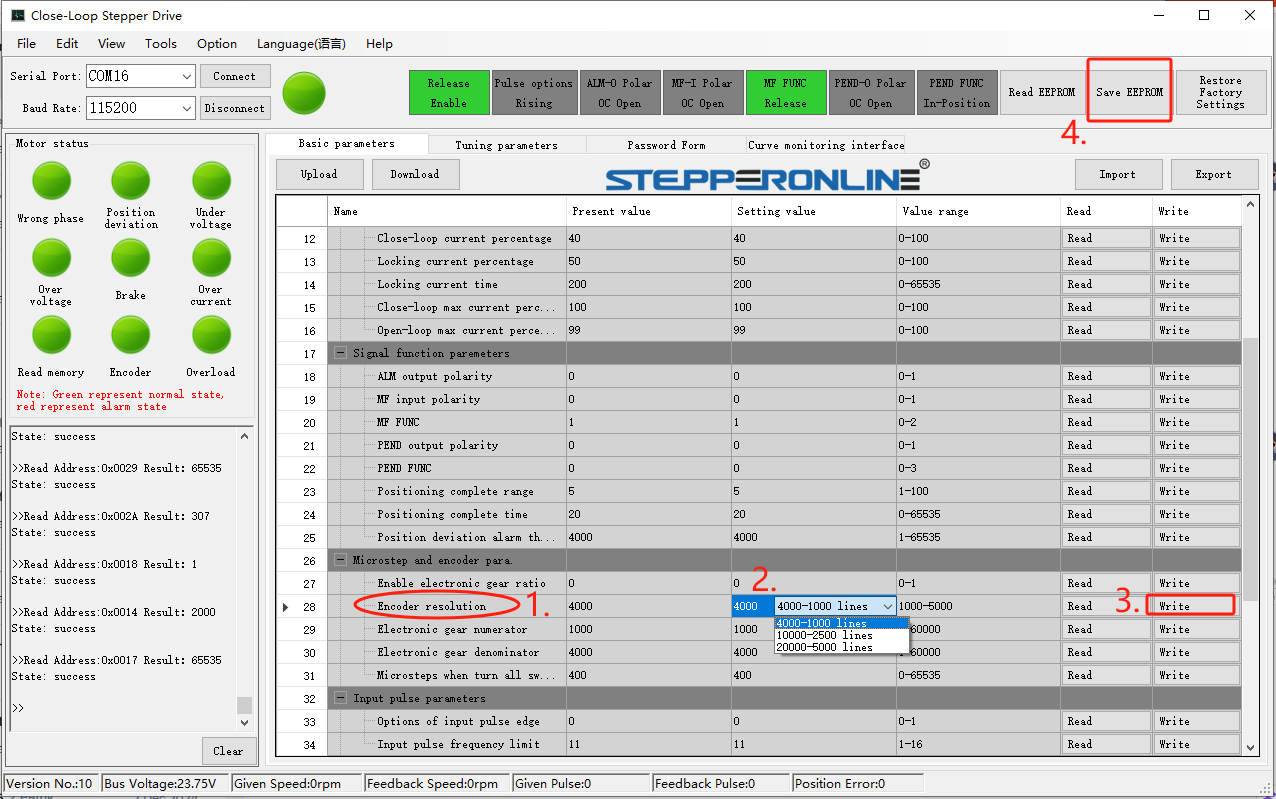
El driver admite encoders con una resolución por defecto de 1000 PPR (pulsos por revolución). Para utilizar un encoder con una resolución diferente, siga estos pasos:
- Localice el parámetro de resolución del encoder.
- Haga clic en el menú desplegable. El driver admite tres opciones de resolución: 1000 PPR / 2500 PPR / 5000 PPR.
- Seleccione la resolución deseada y haga clic en Write.
- Haga clic en Save Parameters.
Por último, reinicie el driver para que los cambios surtan efecto.
Modificación de los parámetros de corriente
Los drivers de lazo cerrado de la serie Y cuentan con regulación automática de corriente. Por ejemplo, con el CL57Y, independientemente de la corriente nominal de su motor NEMA 23/24, el driver identifica automáticamente el requisito de corriente del motor y suministra la corriente adecuada.
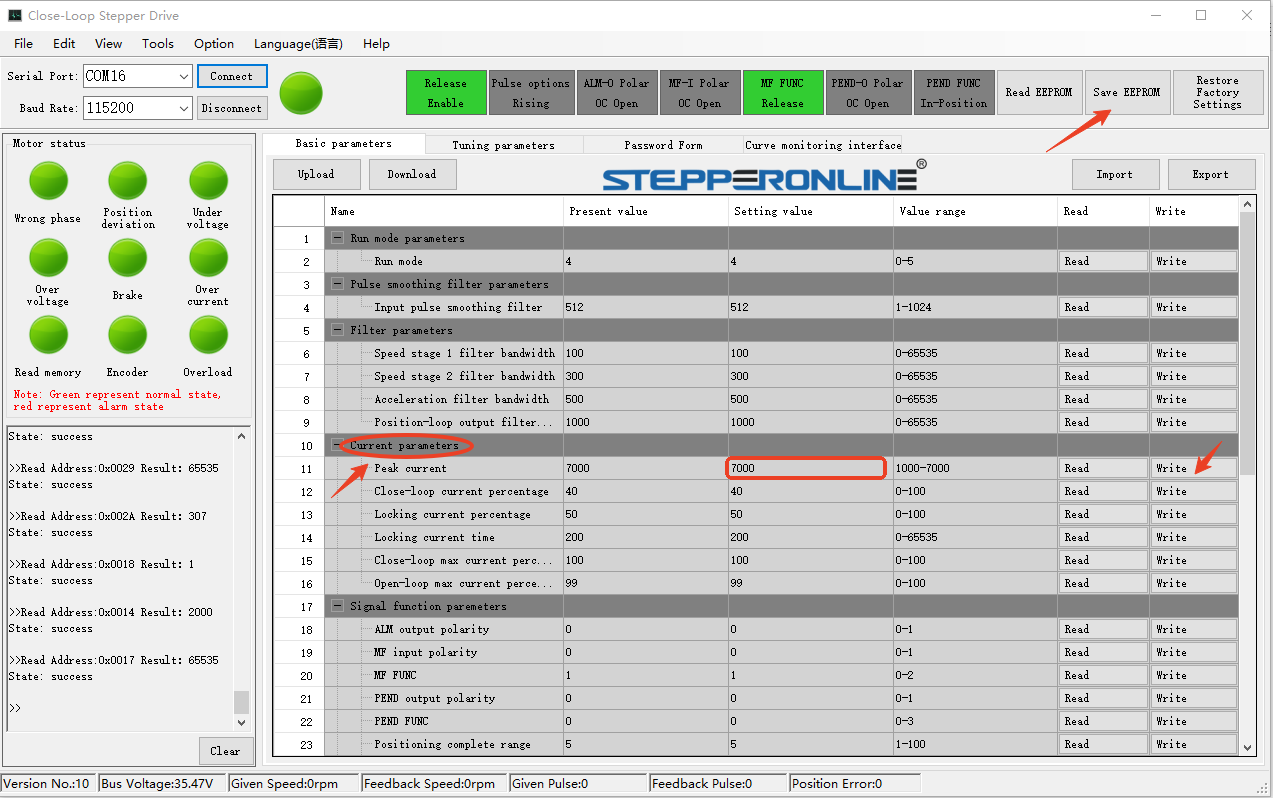
Como se muestra arriba, si la corriente de pico por defecto es demasiado alta, puede ajustarla modificando el valor predeterminado. Recuerde hacer clic en Write y Save Parameters tras realizar los cambios.
Ajuste de la ganancia del lazo de corriente
Este ajuste de parámetros resulta útil cuando el motor produce un ruido excesivo. Ajuste los valores de ganancia según corresponda para reducir el ruido.
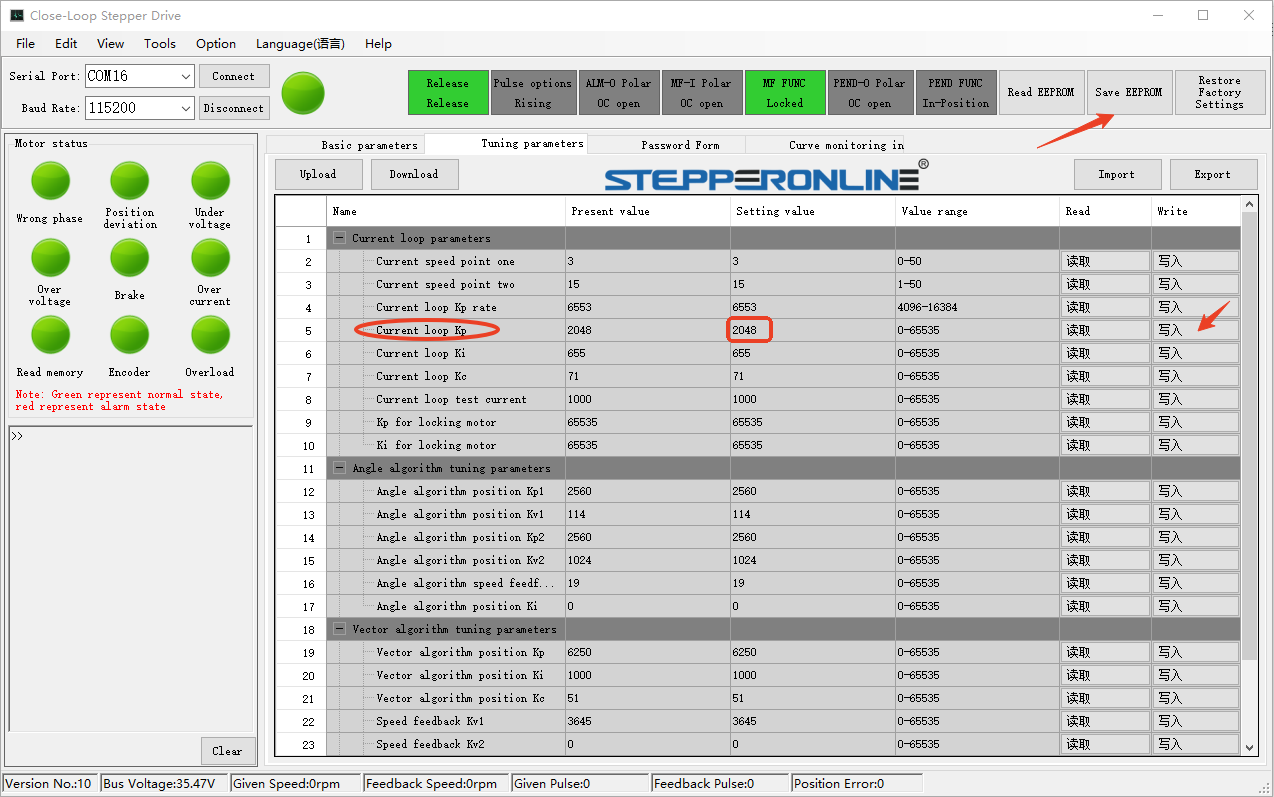
Localice los parámetros del lazo de corriente y ajústelos según las siguientes indicaciones:
- Carga pesada con requisitos de alta velocidad: Aumente el valor en incrementos de 100 respecto al ajuste original.
- Carga ligera con requisitos de bajo ruido: Reduzca el valor en incrementos de 100 respecto al ajuste original.
Tras realizar los cambios, haga clic en Write y Save Parameters.
V2.0
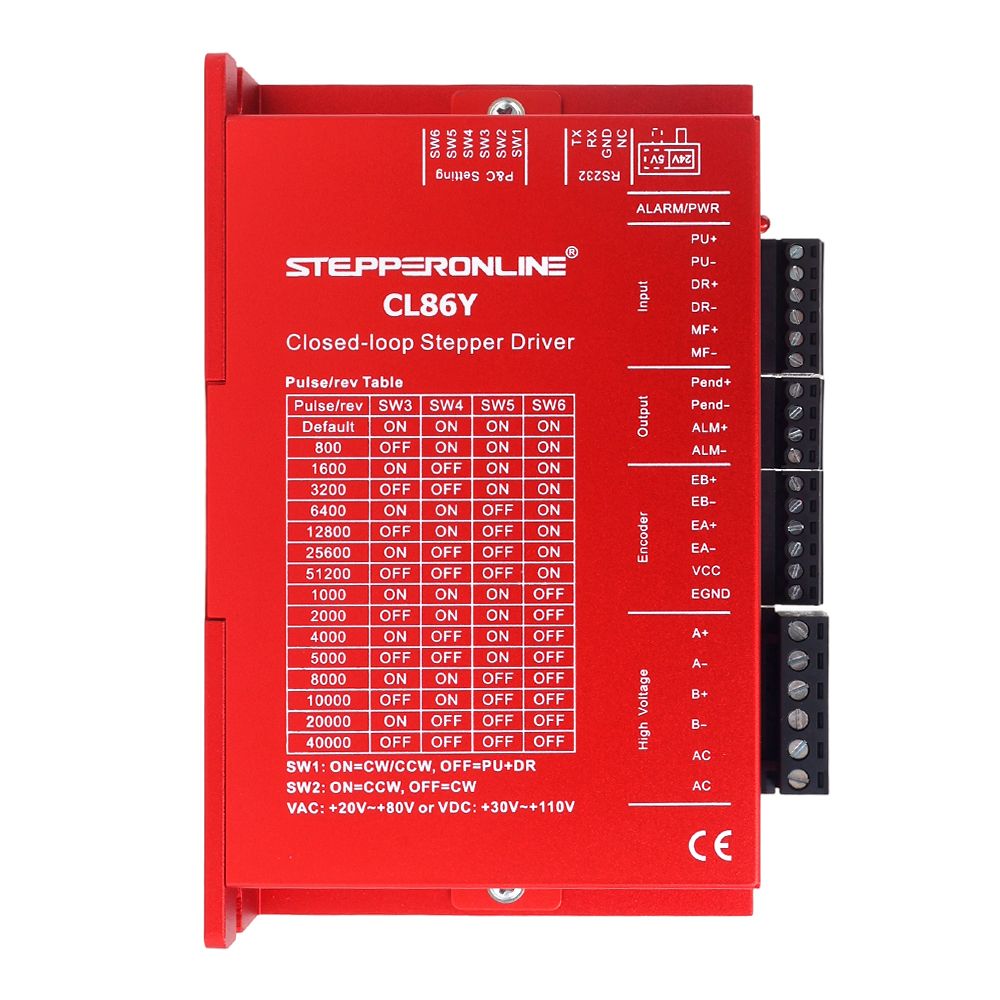
Extraiga el cable de configuración CABLE-PC-2 incluido con el driver y conéctelo en el siguiente orden: Driver → Cable de configuración → PC. (Si su ordenador no dispone de un puerto serie DB9, le recomendamos utilizar este cable adaptador USB a RS232: https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006)
Descargue el software de configuración de drivers Stepper Driver Configuration Software (el software actualizado es compatible tanto con el hardware del driver V1.0 como con el V2.0): https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5511/Y_Series_Stepper_Driver_Debug_Software_7.4.zip
Alimente el driver con una fuente de alimentación de CC o CA. Nota: La tensión de la fuente de alimentación debe estar dentro del rango de tensión de entrada del driver. Por ejemplo, el CL86Y-V20 tiene un rango de tensión de entrada de 20–80 VCA / 30–110 VCC, por lo que la salida de la fuente de alimentación debe encontrarse dentro de este rango. Conecte el terminal V+ de la fuente de alimentación al terminal V+ del driver, y conecte el terminal V– de la fuente de alimentación al terminal V– del driver. Tras el encendido, se iluminarán los indicadores luminosos tanto del driver como del adaptador de configuración.
Tras descargar el software, se recomienda seleccionar el inglés durante la instalación. A continuación, haga clic en el acceso directo del escritorio. Aparecerá la siguiente interfaz:
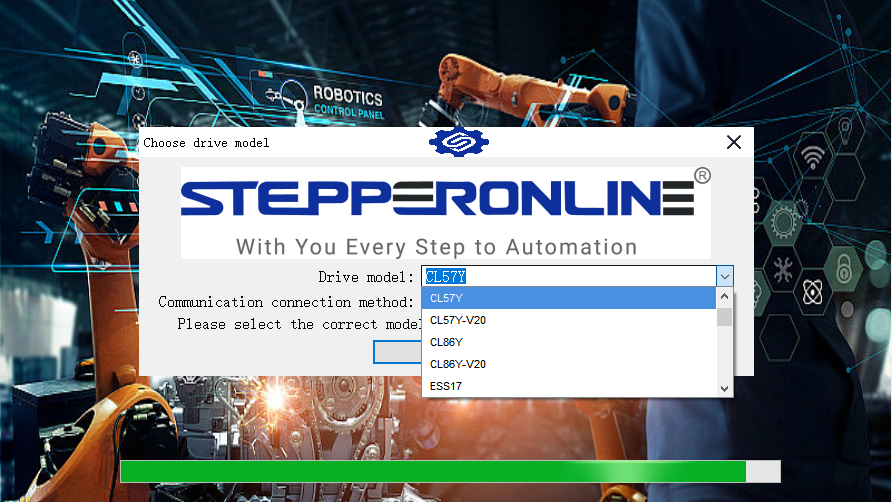
Seleccione el modelo de driver correspondiente y haga clic en Confirm para acceder a la interfaz del software:
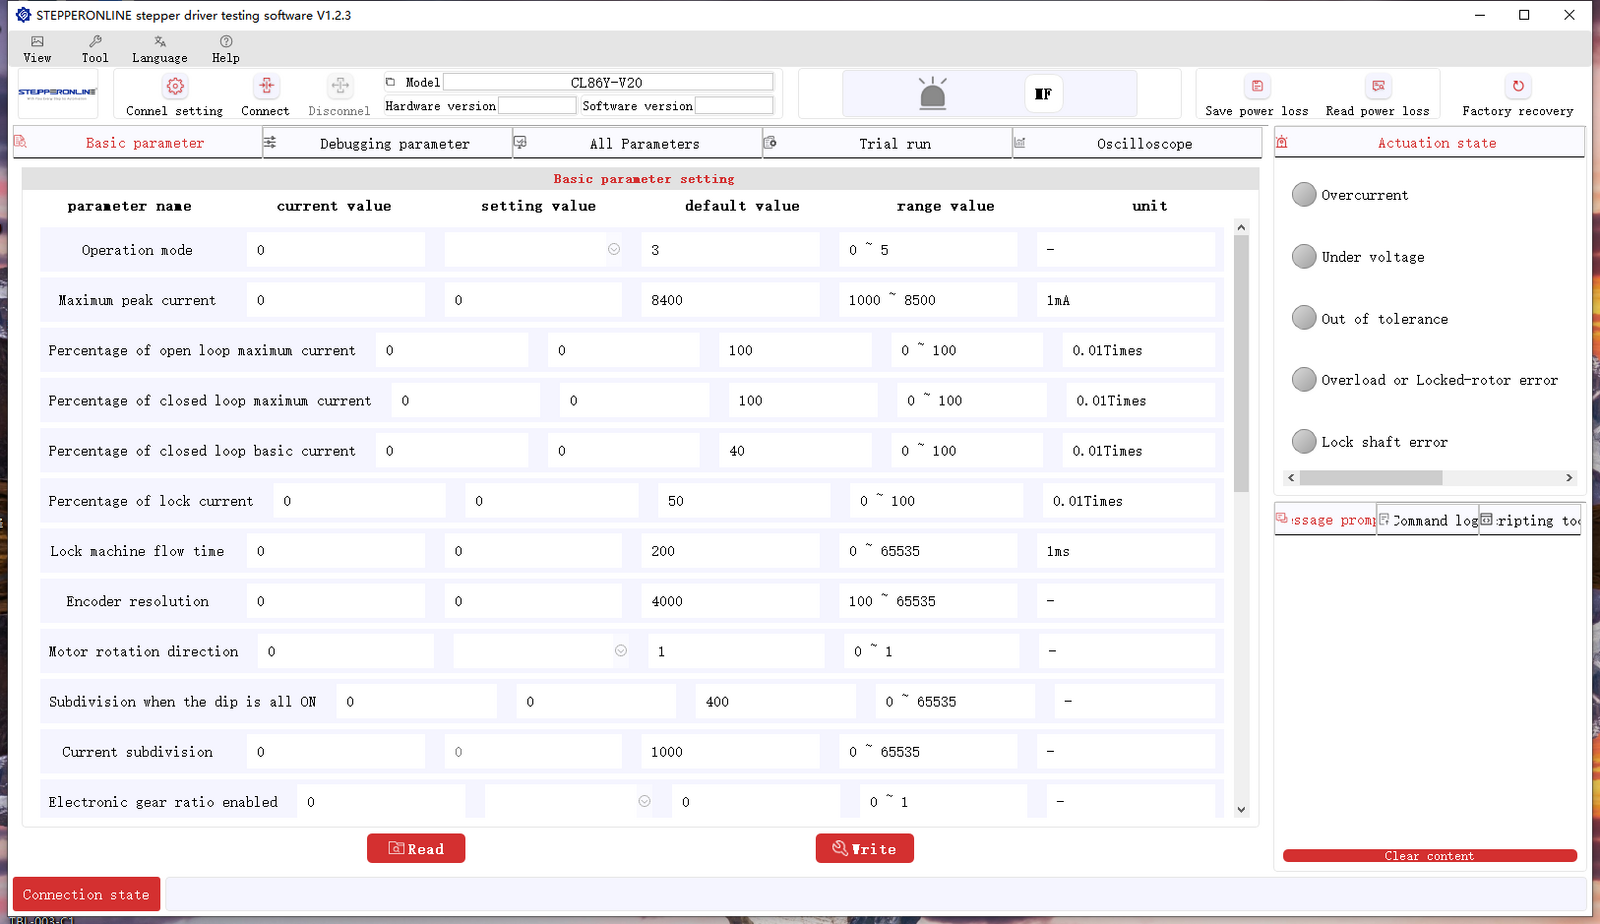
El software está disponible en chino e inglés. Seleccione el idioma que mejor se adapte a sus necesidades.
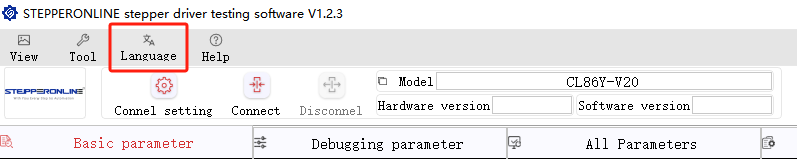
Con el software actualizado, no es necesario seleccionar el puerto serie manualmente, ya que se detecta de forma automática. Una vez que se carga la interfaz del software, la conexión se ha establecido correctamente.
Haga clic en Read Parameters para mostrar los valores actuales de los parámetros del driver.
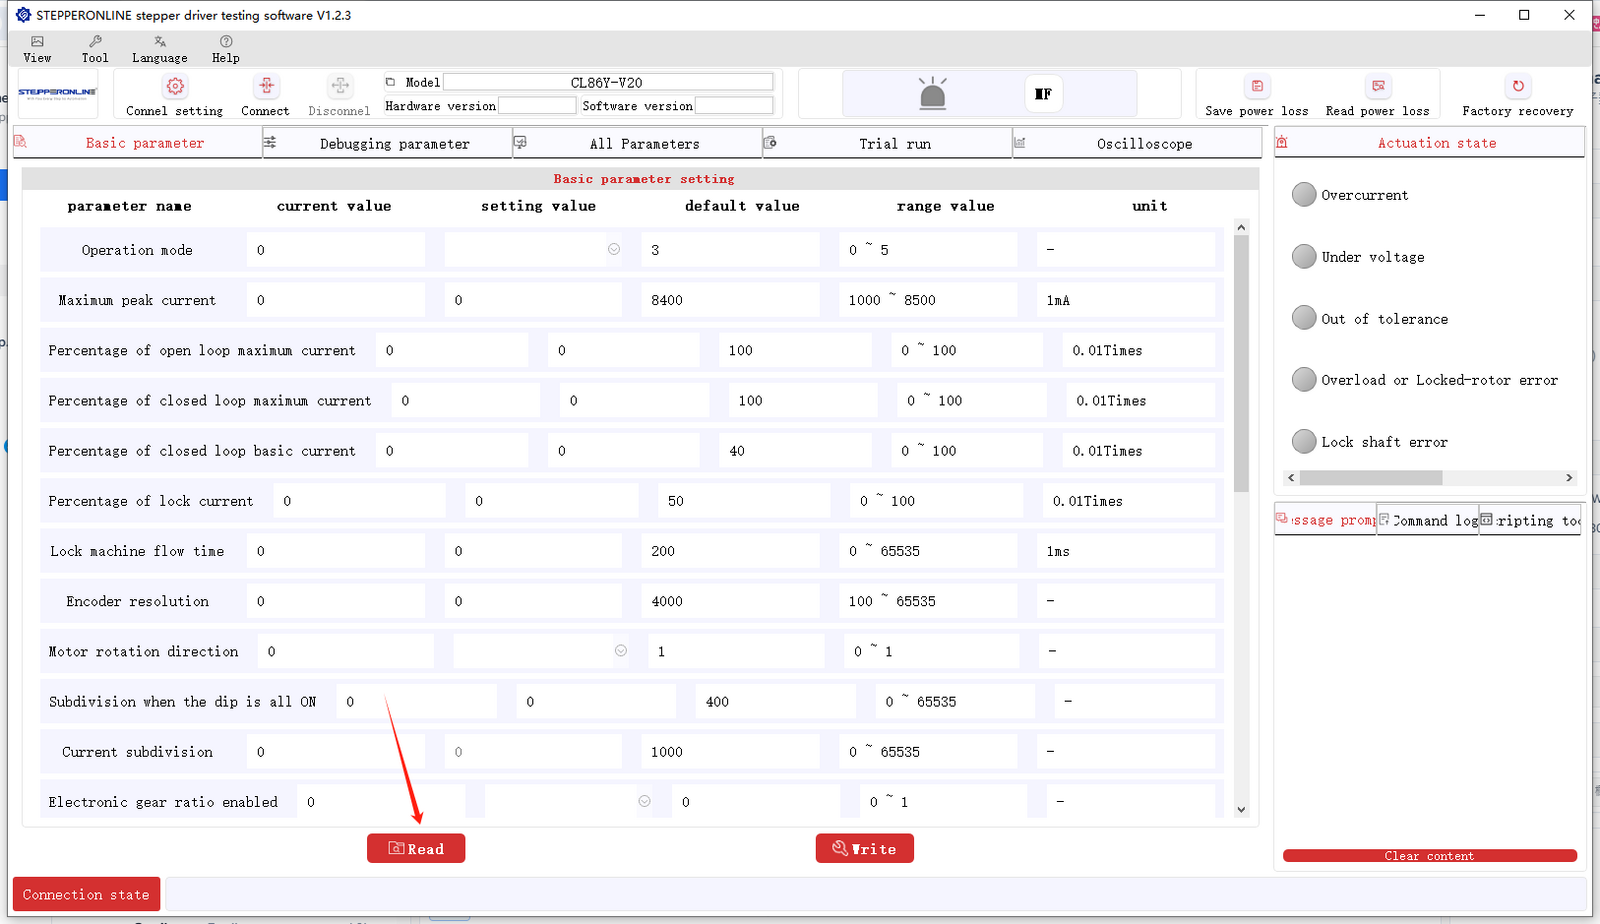
La preparación ya está completa. Las siguientes secciones describen en detalle cómo utilizar el software.
Modificación del modo de funcionamiento del driver
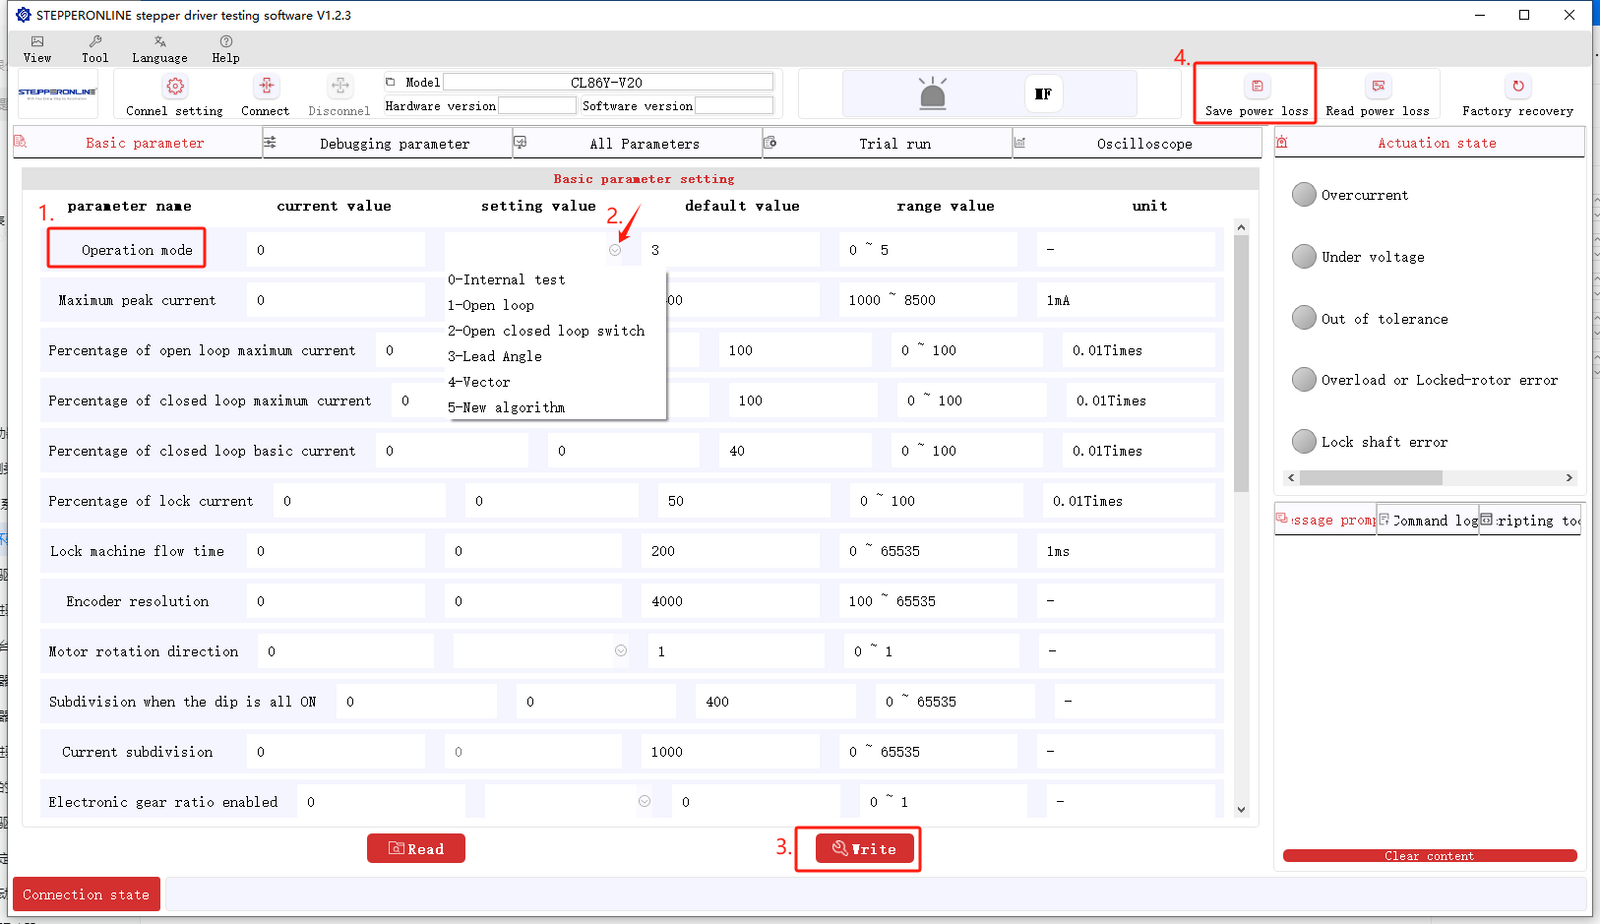
El driver admite varios modos de funcionamiento. Para cambiar al modo de lazo abierto o a otro modo, siga estos pasos:
- Localice el parámetro del modo de funcionamiento.
- Haga clic en el menú desplegable y seleccione el modo deseado. (Para obtener explicaciones sobre estos modos, consulte: Diferencia entre el algoritmo de ángulo de avance y el algoritmo de modo vectorial en el modo de funcionamiento del driver de lazo cerrado de la serie Y)
- Haga clic en Write.
- Haga clic en Save.
Tras completar los pasos anteriores, reinicie el driver (apáguelo y vuelva a encenderlo) para que el cambio de modo surta efecto.
Para operaciones adicionales, consulte: Manual de usuario del software de nueva versión del driver de lazo cerrado de la serie Y
Los pasos anteriores cubren la modificación de varios parámetros clave mediante el software de configuración. El mismo proceso general se aplica a la modificación de otros parámetros. Si encuentra algún problema al utilizar el software, póngase en contacto con nuestro equipo de soporte técnico.