Este artículo demostrará mediante código de ejemplo cómo utilizar la comunicación RS485 de los servomotores de la serie DSY.
- Modo de velocidad
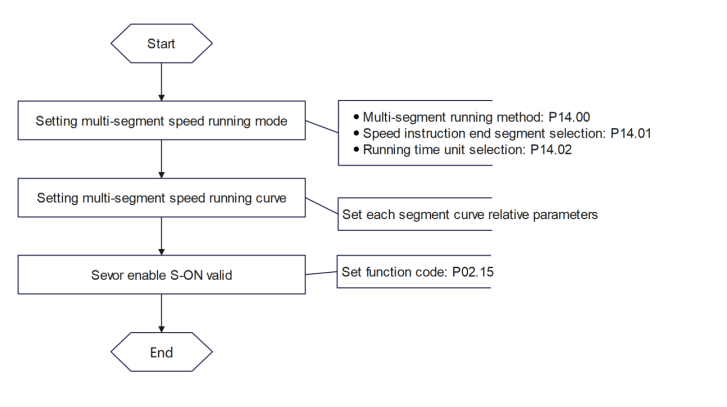
Mediante la función interna de multivelocidad del servomotor de la serie DSY, se puede utilizar RS485 para controlar el funcionamiento del motor en modo de velocidad. A continuación se muestra el código de ejemplo RS485 cuando el motor funciona a 200 rpm:
● 01 06 00 00 00 01 48 0A // Establecer el modo de control en modo de velocidad. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Establecer el modo de funcionamiento de velocidad multsegmento en funcionamiento cíclico, y el número de segmento final del comando de velocidad es 02. ● 01 06 0E 07 00 C8 3B 75 // Establecer la velocidad del comando de velocidad del segmento 01 en 200 rpm (valor hexadecimal: C8). ● 01 06 0E 0A 01 90 AA DC // Establecer la velocidad del comando de velocidad del segmento 01 en 200 rpm (valor hexadecimal: 190). ● 01 06 02 0B 00 01 38 70 // Habilitar el motor e iniciar el funcionamiento. ● 01 06 02 0B 00 00 F9 B0 // Detener el funcionamiento.
Además, si el motor solo necesita funcionar continuamente a una velocidad constante, esto se puede lograr utilizando el modo de velocidad del motor. A continuación se muestra un código de ejemplo RS485 para hacer funcionar el motor continuamente a 400 rpm:
● 01 06 00 00 00 01 48 0A // Establecer el modo de control en modo de velocidad. ● 01 06 05 03 01 90 78 FA // Establecer la velocidad del motor en 400 rpm (valor hexadecimal: C8). ● 01 06 02 0B 00 01 38 70 // Habilitar el motor y comienza a funcionar. ● 01 06 02 0B 00 00 F9 B0 // Detener el motor.
Lo anterior es un ejemplo para hacer funcionar el motor de forma sencilla. Si se requieren configuraciones más complejas, consulte el manual del servomotor de la serie DSY para realizar las configuraciones.
- Modo de posición
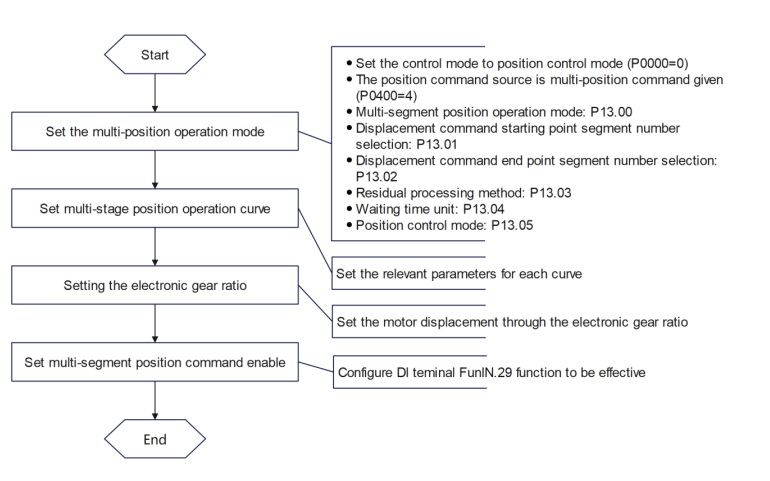
Mediante la función interna de multivelocidad del servomotor de la serie DSY, se puede utilizar RS485 para controlar el funcionamiento del motor en modo de posición. A continuación se muestra un código de ejemplo RS485 para una posición de 200000 pulsos cuando el motor funciona a 200 rpm:
● 01 06 00 00 00 00 89 CA // Establecer el modo de control en modo de posición. ● 01 06 04 00 00 04 89 39 // Establecer la fuente del comando de posición como comando de posición multsegmento. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Establecer los parámetros de funcionamiento de las posiciones multsegmento; el punto de inicio es 01 y el punto final es 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Establecer los parámetros de la posición multsegmento 01. ● 01 06 02 02 00 1D E9 BB // Establecer DI2 como puerto de habilitación de posición multsegmento interna (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Habilitar el motor (DI1 es por defecto el puerto de habilitación del motor). ● 01 06 02 0C 00 01 89 B1 // Activar la habilitación de posición multsegmento interna DI2. ● 01 06 02 0B 00 00 F9 B0 // Detener el funcionamiento.
Lo anterior es un ejemplo para hacer funcionar el motor de forma sencilla. Si se requieren configuraciones más complejas, consulte el manual del servomotor de la serie DSY para realizar las configuraciones.
Es importante tener en cuenta que, al utilizar RS485 para enviar comandos y configurar parámetros, debe asegurarse de que el motor esté desconectado y deshabilitado; de lo contrario, los parámetros no se escribirán correctamente.