Control por señal de pulsos (Modo de control de posición)
Este es el método más común e intuitivo para el control de servos. El controlador (como un PLC o una tarjeta de control de movimiento) controla el motor enviando un tren de pulsos. Nuestros servomotores A6-RS/T6-RS y DSY-RS admiten este modo de control.
Diagrama del principio de funcionamiento:
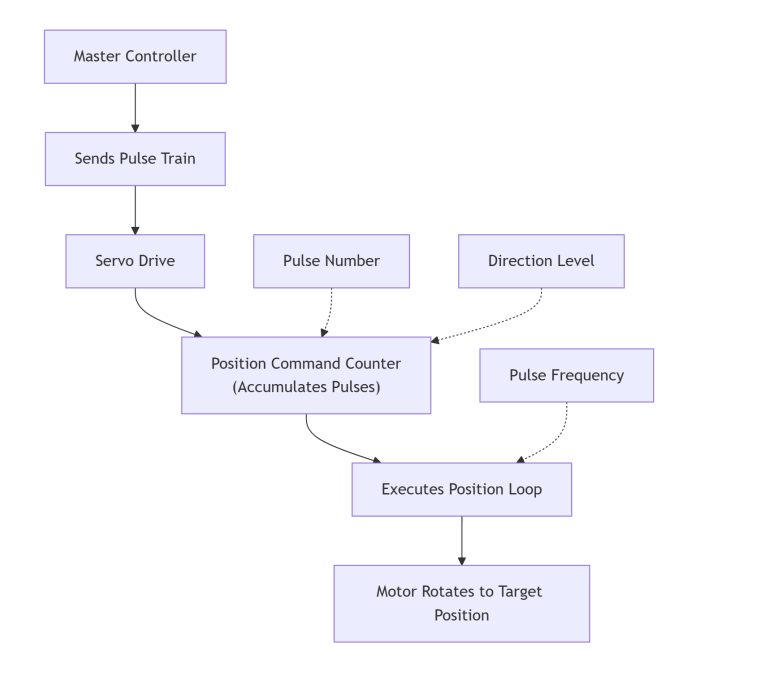
1.1. Cantidad de pulsos: El servoaccionamiento incorpora un contador de comandos de posición. Cada pulso recibido incrementa (o decrementa) el contador en una unidad. Por ejemplo, si el parámetro del accionamiento está configurado en "10.000 pulsos por revolución", el envío de 10.000 pulsos hará que el motor gire exactamente 360 grados.
1.2. Frecuencia de pulsos: La frecuencia determina la velocidad a la que el motor ejecuta el movimiento. Una frecuencia más alta se traduce en una mayor velocidad del motor.
1.3. Señal de dirección: Una señal de nivel alto o bajo determina si el contador de pulsos cuenta hacia arriba o hacia abajo, controlando así el giro del motor en sentido horario o antihorario.
1.4. Características: En este modo, el controlador tiene control en tiempo real sobre cada movimiento incremental del motor. Si la transmisión de pulsos se detiene, el motor se parará al alcanzar la posición objetivo. Se trata de un método de control con seguimiento pulso a pulso.
Control por señal PWM (Modo de control de velocidad/par)
En esta aplicación, la señal PWM no se utiliza directamente como comando de pulsos, sino que se filtra para obtener una tensión analógica que sirve como referencia de velocidad o de par. Nuestros servomotores A6-RS también admiten el control por señal PWM.
Diagrama del principio de funcionamiento:
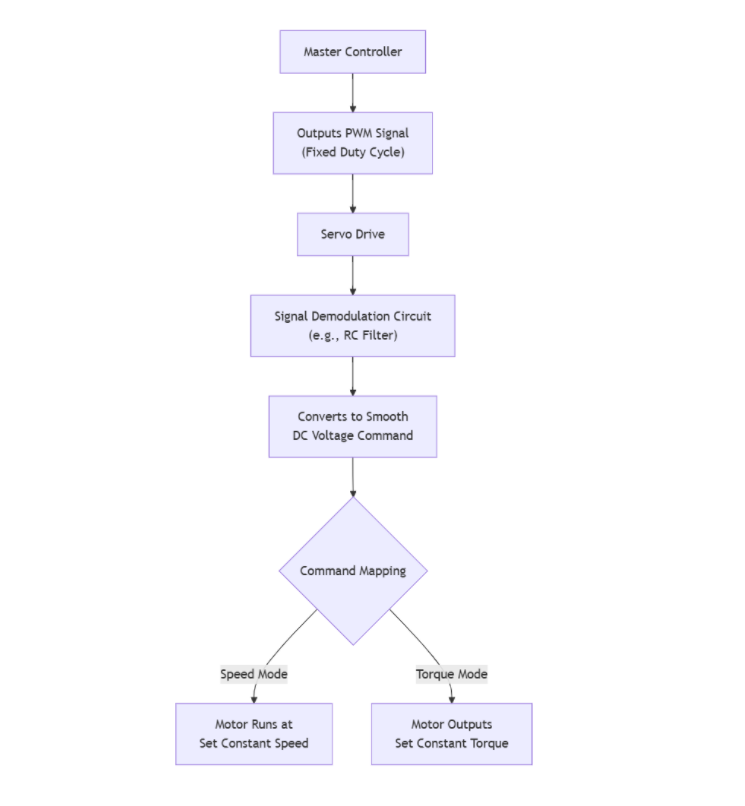
2.1. Filtrado de la señal: El servoaccionamiento contiene un circuito de hardware interno (como un filtro paso bajo RC) que convierte la onda cuadrada PWM entrante en una tensión continua suave. Ejemplo (la correspondencia real depende de los parámetros del accionamiento): Un ciclo de trabajo del 50 % podría corresponder a 0 V, un ciclo de trabajo del 10 % a -5 V y un ciclo de trabajo del 90 % a +5 V.
2.2. Correspondencia de comandos: El valor de tensión continua resultante sirve como comando de velocidad o de par.
- Modo de velocidad: De -10 V a +10 V corresponde desde la velocidad máxima en sentido inverso hasta la velocidad máxima en sentido directo del motor.
- Modo de par: De -10 V a +10 V corresponde desde el par máximo en sentido inverso hasta el par máximo en sentido directo del motor.
2.3. Características: En este modo, el controlador establece un valor objetivo. Por ejemplo, al fijar un ciclo de trabajo constante, el motor gira a una velocidad constante correspondiente sin necesidad de que el controlador envíe señales de forma continua. Se trata de un método de control basado en consigna.
Resumen y recomendaciones de selección
| Requisitos | Método de control recomendado |
|---|---|
| Necesidad de control preciso de posición y trayectoria de movimiento (p. ej., punto a punto, movimiento interpolado) | Señal de pulsos (Modo de posición) |
| Necesidad de mantener una velocidad constante (p. ej., cintas transportadoras, mezcladoras) | Señal PWM (Modo de velocidad) o tensión analógica |
| Necesidad de mantener un par constante (p. ej., apriete de tornillos, bobinado) | Señal PWM (Modo de par) o tensión analógica |